Repositório
 Código aberto
Autonomous-Parallel-Parking-Car-like-Robot-Gazebo-ROS · Rohith-K
Estacionamento paralelo autônomo de um carro semelhante a um robô usando o ambiente de simulação Gazebo
Simulação e físicaO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Estacionamento paralelo autônomo de um carro semelhante a um robô usando o ambiente de simulação Gazebo
Simulação e física Repositório
 Código aberto
Percepção Autônoma
Percepção e geometria Repositório
 Código aberto
Aprimorando a capacidade LLM/VLM para tarefas de robôs e planejamento de movimento com ferramentas extras baseadas em algoritmos.
Planejamento e controle de movimento Repositório
 Repositório
 Código aberto
Uma implementação do AVP-SLAM e algumas novas contribuições
Navegação e SLAM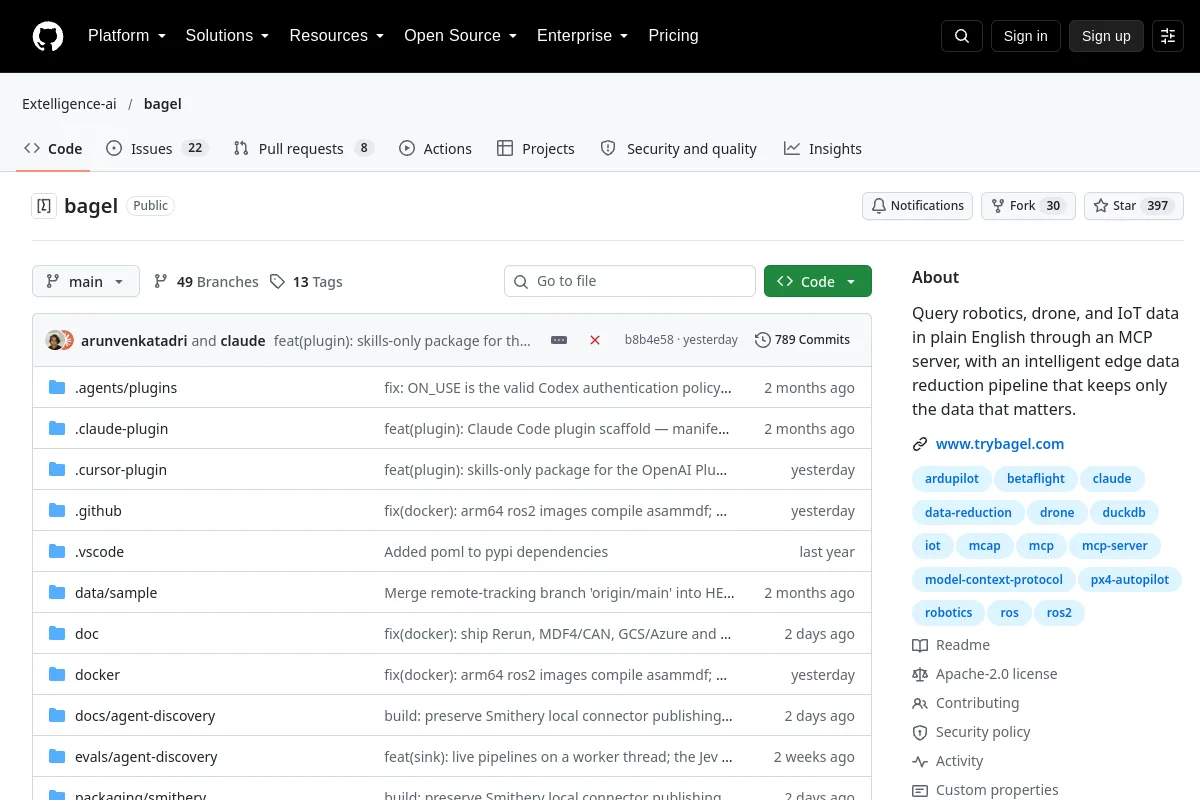 Repositório
 Código aberto
Ferramentas para consultar dados de robótica e drones por meio de um servidor MCP.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Código aberto
Um IsaacLab DirectEnv para tarefas básicas de locomoção quadrúpede, com suporte para vários robôs quadrúpedes, pipelines sim-to-sim e sim-to-real
Simulação e física Repositório
 Código aberto
Interface de simulação Gazebo para o robô de pesquisa Baxter
Simulação e física Repositório
 Código aberto
braço bcr: Uma simulação de braço robótico de 7 DOF com ROS2 Control, planejamento de movimento MoveIt e suporte para ROS2 Humble, ROS2 Jazzy, GZ Fortress, GZ Harmonic e NVIDIA Isaac Sim
Planejamento e controle de movimento Repositório
 Código aberto
Ferramentas Python para interagir com placas compatíveis com MicroPython.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Biblioteca de localização C++ Monte Carlo com pacotes ROS.
Navegação e SLAM Repositório
 Código aberto
BenchBot é uma ferramenta para testar e avaliar perfeitamente ferramentas de compreensão semântica de cenas em simulações 3D realistas e em robôs reais
Simulação e física Repositório
 Código aberto
A base de código para a plataforma do manipulador móvel BestMan.
Navegação e SLAM Repositório
 Código aberto
Código de pesquisa BiFold para dobradura bimanual de tecido guiada por idioma.
Percepção e geometria Repositório
 Código aberto
Estrutura de controle ideal ligando CasADi, Ipopt, ACADOS e biorbd.
Planejamento e controle de movimento Repositório
 Código aberto
Conjunto de bibliotecas para alcançar locomoção bípede em robôs humanóides
Planejamento e controle de movimento Repositório
 Código aberto
simulação de caminhada de robô bípede usando pybullet.
Simulação e física Repositório
 Código aberto
Pesquisa de locomoção bípede com deep RL, Isaac Lab e MuJoCo.
Simulação e física Repositório
 Código aberto
Implementação compacta de um mecanismo de física 2D.
Simulação e física Repositório
 Código aberto
Mensagens, descrições e controladores do robô para Boxer.
Planejamento e controle de movimento Repositório
 Código aberto
Uma linguagem de programação para enxames de robôs.
Sistemas de frota e autonomia Repositório
 Código aberto
Uma impressora 3D cinemática paralela rápida usando cabos e guinchos como atuador.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Um aplicativo da web de texto para CAD de código aberto.
Estruturas de aprendizagem de robôsConhece um recurso que pertence aqui?