 Repositório
 Pesquisa
NVIDIA Cosmos
Recursos de modelo mundial para IA física e fluxos de trabalho de dados sintéticos.
Modelos mundiaisO DIRETÓRIO DE IA INCORPORADO
Explore recursos de modelos mundiais preditivos e generativos para IA física e planejamento de robôs.
Repositório
Pesquisa
Recursos de modelo mundial para IA física e fluxos de trabalho de dados sintéticos.
Modelos mundiais Repositório
 Pesquisa
Repositório para nossos artigos: Modelo de mundo robótico: um simulador de rede neural para otimização robusta de políticas em robótica e modelo de mundo robótico com reconhecimento de incerteza torna-se baseado em modelo offline…
Modelos mundiais Repositório
 Pesquisa
DayDreamer fornece métodos de modelo mundial para aprendizagem de robôs físicos.
Modelos mundiais Repositório
 Pesquisa
Um projeto de pesquisa de modelo de vídeo-ação para controle robótico.
Modelos mundiais Repositório
 Pesquisa
DreamDojo estuda modelos de mundos robóticos aprendidos a partir de dados de vídeo humanos.
Modelos mundiais Repositório
 Pesquisa
Implementação oficial do artigo "SR-AIF: Resolvendo tarefas robóticas de recompensa esparsa a partir de pixels com inferência ativa e modelos mundiais"
Modelos mundiais Site
 Pesquisa
Um projeto de política de robôs usando representações de modelos mundiais.
Modelos mundiais Repositório
 Pesquisa
desafio de modelagem mundial para robôs humanóides
Modelos mundiais Repositório
 Pesquisa
Uma estrutura unificada para treinamento, ajuste fino e avaliação de Modelos de Ação Mundial
Modelos mundiais Repositório
 Pesquisa
ICCV 2025 | TesserAct: Aprendendo modelos de mundo incorporados em 4D
Modelos mundiais Repositório
 Pesquisa
Código para RISE: Política de Robô de Autoaperfeiçoamento com Modelo Mundial Composicional
Modelos mundiais Repositório
 Pesquisa
Um VLA aprimorado com modelo mundial para manipulação hábil direcionável, juntamente com infra-estrutura de treinamento otimizada.
Modelos mundiais Repositório
 Pesquisa
Implementação leve do Modelo Mundial Robótico (RWM) e do Modelo Mundial Robótico Consciente de Incerteza (RWM-U)
Modelos mundiais Repositório
 Pesquisa
ACOT-VLA-WM é uma estrutura robótica avançada de visão-linguagem-ação que usa um modelo de mundo preditivo para gerar subobjetivos visuais, melhorando a precisão da manipulação robótica de longo horizonte e…
Modelos mundiais Repositório
 Pesquisa
Aether: Modelagem Mundial Unificada com Consciência Geométrica
Modelos mundiais Repositório
 Pesquisa
C³-JEPA estuda um modelo mundial multivisão para resgate subaquático de ROV.
Modelos mundiais Repositório
 Pesquisa
Código oficial e dados do DexWM ("World Models Can Leverage Human Videos for Dexterous Manipulation").
Modelos mundiais Repositório
 Pesquisa
DreamX-Phi fornece um modelo de mundo de vídeo condicionado à ação para manipulação robótica.
Modelos mundiais Repositório
 Pesquisa
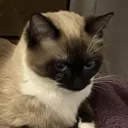
Ego-World JEPA estuda a fatoração latente ego/mundo para planejamento no PushT.
Modelos mundiais Repositório
 Pesquisa
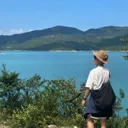
Implementação oficial de "EVA: Alinhando modelos mundiais de vídeo com ações executáveis de robôs por meio de recompensas de dinâmica inversa"
Modelos mundiais Repositório
 Pesquisa
EVEWorld estuda a supervisão da evolução física e a consistência temporal em modelos de mundo incorporados.
Modelos mundiais Repositório
 Pesquisa
Rumo a modelos mundiais gaussianos escaláveis para manipulação robótica
Modelos mundiais Repositório
 Pesquisa
GenRL: Os modelos mundiais de base multimodal permitem fundamentar a linguagem e os prompts de vídeo em domínios incorporados, transformando-os em sequências de estados latentes do modelo mundial. Sequências de estado latente podem…
Modelos mundiais Repositório
 Pesquisa
Um Roteiro para Construir Modelos Mundiais para Avaliação de Políticas de Robôs
Modelos mundiaisNOTAS DE SELEÇÃO
Distinguir futuros visuais gerados de dinâmicas físicas validadas. Revise as entradas de condicionamento, o horizonte de implementação e os protocolos de avaliação antes de tratar as previsões como planos executáveis.
Conhece um recurso que pertence aqui?