Repozytorium
 Badania
ceres solver · ceres-solver
Biblioteka do optymalizacji nieliniowej na dużą skalę.
Percepcja i geometriaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Biblioteka do optymalizacji nieliniowej na dużą skalę.
Percepcja i geometria Repozytorium
 Badania
Powiązanie Pythona z platformą optymalizacji wykresów SLAM g2o
Nawigacja i SLAM Repozytorium
 Badania
Framework ROS 2 do autonomicznej nawigacji robotów.
Nawigacja i SLAM Repozytorium
 Badania
Teleoperacyjny robot Franka FER z Meta Quest
Oprogramowanie do teleoperacji Repozytorium
 Badania
Projekt robota z napędem różnicowym z pakietami ROS 2 i zasobami montażowymi.
Planowanie i kontrola ruchu Repozytorium
 Badania
Zintegrowane funkcje ROS do planowania, wnioskowania o predykatach, sterowania chwytakiem i percepcji do użytku z robotami KUKA LBR IIWA i Universal Robots.
Percepcja i geometria Repozytorium
 Badania
Infrastruktura komunikacyjna dla rozproszonych zrobotyzowanych systemów danych.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
System SLAM w czasie rzeczywistym z głębokimi funkcjami
Nawigacja i SLAM Repozytorium
 Badania
Narzędzia MATLAB i Simulink do kinematyki pojazdów, wizualizacji i symulacji czujników.
Symulacja i fizyka Repozytorium
 Repozytorium
 Badania
Zestaw programistyczny dla zestawu danych Oxford Robotcar
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Pakiety ROS umożliwiające sterowanie, wizualizację i symulację chwytaka adaptacyjnego Robotiq 2 Fingers w wersji modelu C3
Symulacja i fizyka Repozytorium
 Badania
Sterowniki krytyczne dla bezpieczeństwa do nawigacji z jednym/wieloma robotami: CBF-QP, MPC-CBF itp.
Nawigacja i SLAM Repozytorium
 Badania
Miękki robot RL oparty na SOFA z randomizacją domeny.
Frameworki uczenia się robotów Repozytorium
 Badania
Pakiety ROS dla manipulatorów mobilnych Hello Robot Stretch.
Frameworki uczenia się robotów Repozytorium
 Badania
Platforma RL typu open source do nienadzorowanego sterowania humanoidami ze szkoleniem FB/TeCH, importem ruchu uwzględniającym roboty i teleoperacją w świecie rzeczywistym.
Oprogramowanie do teleoperacji Repozytorium
 Badania
Oficjalne repozytorium „BEVBert: szkolenie wstępne dotyczące mapy multimodalnej w zakresie nawigacji sterowanej językiem”
Nawigacja i SLAM Repozytorium
 Repozytorium
 Badania
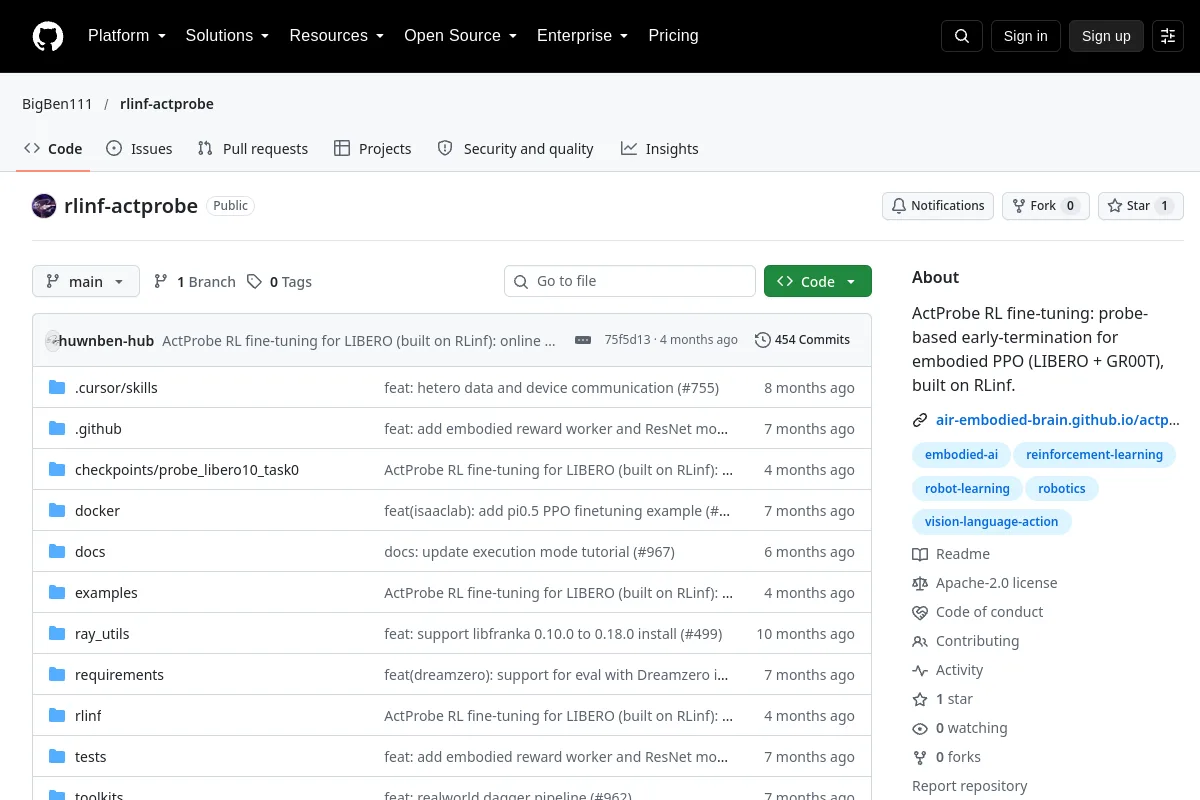
RLinf ActProbe dodaje wczesne zakończenie oparte na sondach do uczenia się poprzez wzmacnianie zasad ucieleśnionych.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
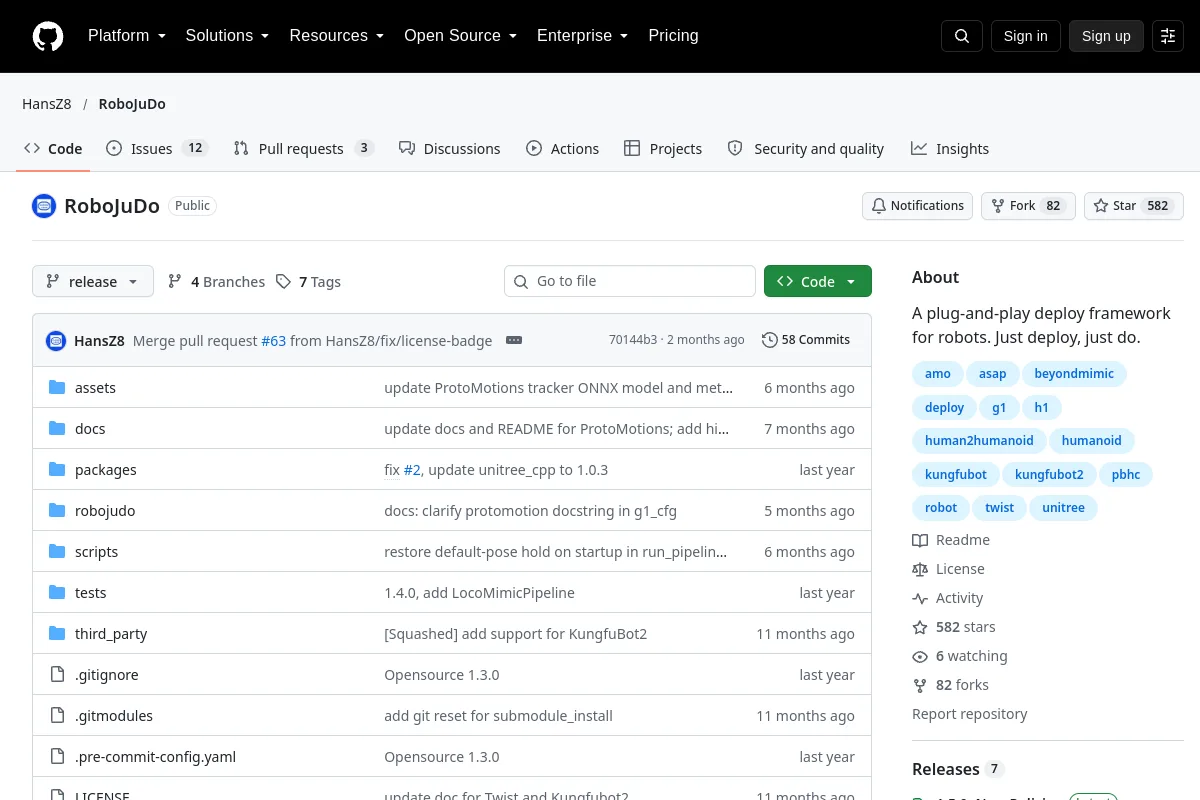
Struktura wdrażania typu plug-and-play dla robotów. Po prostu wdroż, po prostu to zrób.
Frameworki uczenia się robotów Repozytorium
 Badania
To repozytorium zawiera zestaw narzędzi upraszczających zarządzanie kontenerami dokowanymi i obrazami (ROS) z przejrzystą obsługą sterowników NVIDIA.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Uczenie głębokiego wzmacniania dla nawigacji robota mobilnego w symulacji IR-SIM. Korzystając z sieci neuronowych DRL (SAC, TD3, PPO, DDPG), robot uczy się nawigować do losowego punktu docelowego w symulowanym…
Nawigacja i SLAM Repozytorium
Znasz zasób, który tu pasuje?