Repozytorium
 Otwarte źródło
phobos · dfki-ric
Dodatek do Blendera umożliwiający tworzenie modeli robotów URDF, SDF i SMURF.
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Dodatek do Blendera umożliwiający tworzenie modeli robotów URDF, SDF i SMURF.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Ramię UR5 w stylu gimnastycznym z chwytakiem Robotiq-85/140 w symulatorze Bullet
Symulacja i fizyka Repozytorium
 Otwarte źródło
Sparametryzowane symulatory quasi-fizyczne do przenoszenia zręcznych manipulacji
Symulacja i fizyka Repozytorium
 Otwarte źródło
Implementacja oprogramowania pośredniego ROS 2 przy użyciu eProsima Fast DDS.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Wyodrębnia i ponownie kieruje animacje FBX do odniesień do ruchu robota.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Fizyczne środowisko wykonawcze AI dla wcielonych agentów — regulowane działanie, zweryfikowane doświadczenie, pamięć fizyczna i ewolucja umiejętności.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Stos uczący robota SO-101 z możliwością zdalnej obsługi i procesami uczenia się MuJoCo.
Oprogramowanie do teleoperacji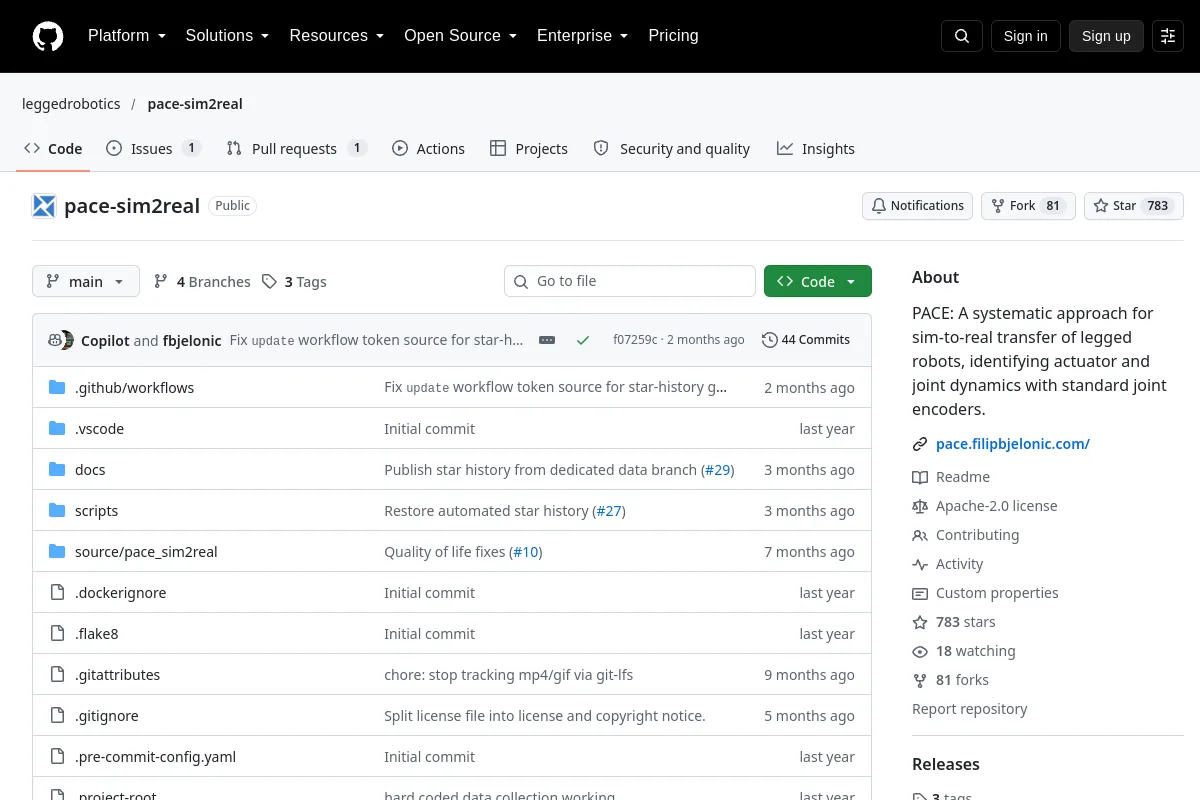 Repozytorium
 Otwarte źródło
PACE: Systematyczne podejście do przenoszenia robotów na nogach z symulacji na rzeczywistość, identyfikujące dynamikę siłownika i przegubu za pomocą standardowych enkoderów przegubów.
Frameworki uczenia się robotów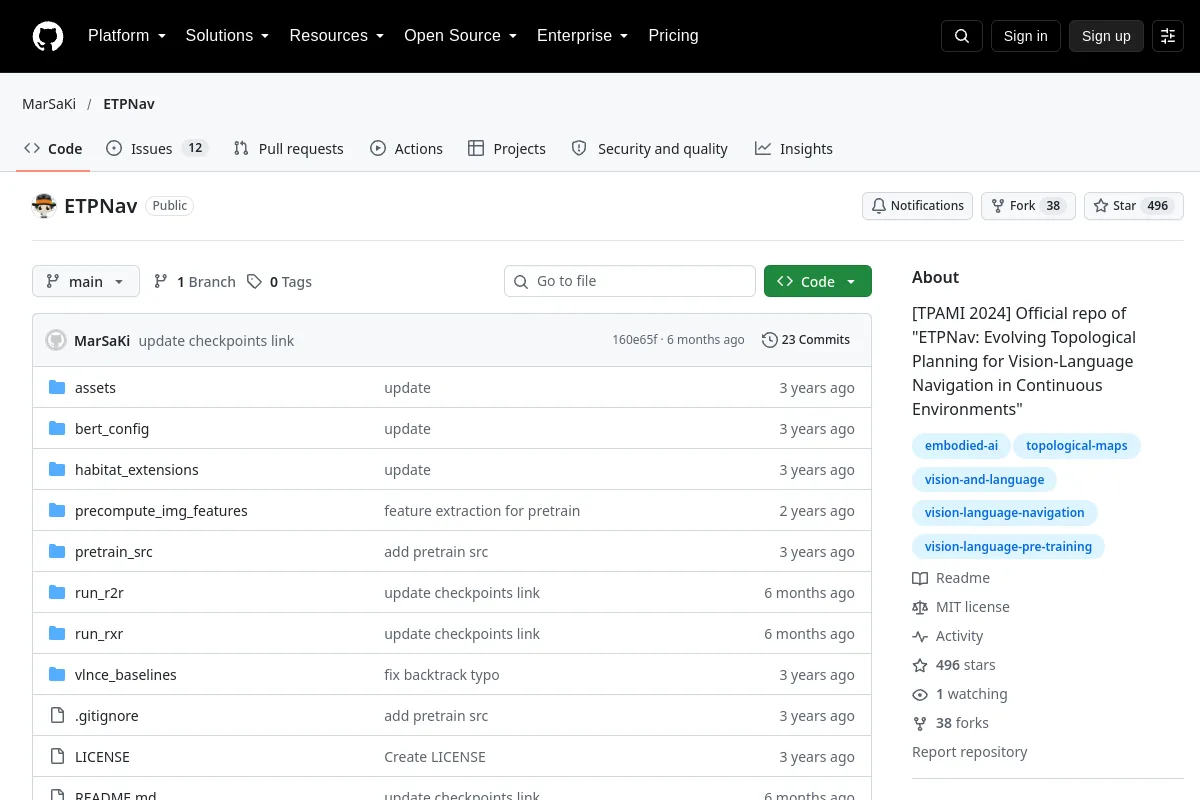 Repozytorium
 Otwarte źródło
Oficjalne repozytorium „ETPNav: Ewoluujące planowanie topologiczne dla nawigacji wizjonerskiej w środowiskach ciągłych”
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Narzędzia symulacyjne do interaktywnych badań fizyki i układów odkształcalnych.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Silnik symulacji fizyki do zastosowań w robotyce i fizycznej sztucznej inteligencji.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Zbiór czynników i optymalizatorów GTSAM dla chmury punktów SLAM
Nawigacja i SLAM Repozytorium
 Otwarte źródło
DiffBot to autonomiczny robot z napędem różnicowym 2x2, wykorzystujący ROS Noetic na Raspberry Pi 4 B. Dzięki SLAMTEC Lidar i interfejsowi sprzętowemu ROS Control jest w stanie nawigować w…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Point-SLAM: SLAM oparty na gęstej chmurze punktów neuronowych
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Ultra-Fusion: odporna, ściśle połączona, wielosensorowa struktura SLAM w warunkach degradacji czujnika i zaburzeń czasoprzestrzennych
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Wdrożenie badań LEO dla ogólnego ucieleśnionego agenta w środowiskach 3D.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Otwarte źródło
Kod gradientu zasad wzmocniony demonstracją, umożliwiający zręczną manipulację.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Uproszczony opis URDF czworonoga ANYmal C.
Frameworki uczenia się robotów Strona internetowa
 Otwarte źródło
Oprogramowanie autopilota obsługujące pojazdy powietrzne, naziemne i morskie.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
Społeczność stosowania LLM w robotyce i symulator robota z integracją ChatGPT
Symulacja i fizyka Repozytorium
 Otwarte źródło
Biblioteka drzewa zachowań dla ROS z interfejsami C++ i Python.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Aktywny kod Neural SLAM do nauki eksploracji otoczenia.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Leg-KILO: solidna odometria kinematyczno-inercyjna-lidarowa dla dynamicznych robotów z nogami
Nawigacja i SLAMZnasz zasób, który tu pasuje?