Deposito
 Fonte aperta
phobos · dfki-ric
Componente aggiuntivo di Blender per la creazione di modelli di robot URDF, SDF e SMURF.
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Componente aggiuntivo di Blender per la creazione di modelli di robot URDF, SDF e SMURF.
Simulazione e fisica Deposito
 Fonte aperta
Braccio UR5 in stile palestra con pinza Robotiq-85/140 nel simulatore di proiettili
Simulazione e fisica Deposito
 Fonte aperta
Simulatori quasi-fisici parametrizzati per il trasferimento di manipolazioni abili
Simulazione e fisica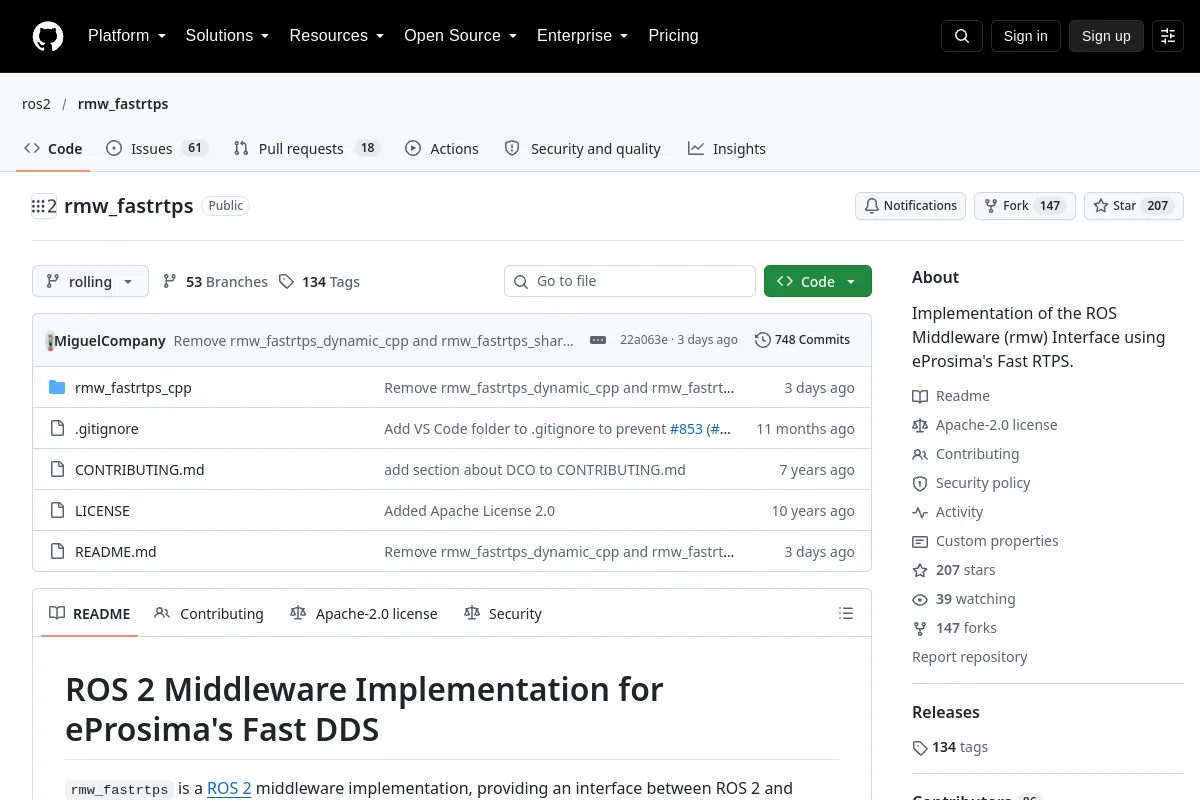 Deposito
 Fonte aperta
Implementazione del middleware ROS 2 utilizzando eProsima Fast DDS.
Middleware e comunicazione Deposito
 Fonte aperta
Estrae e reindirizza le animazioni FBX in riferimenti di movimento del robot.
Software di teleoperazione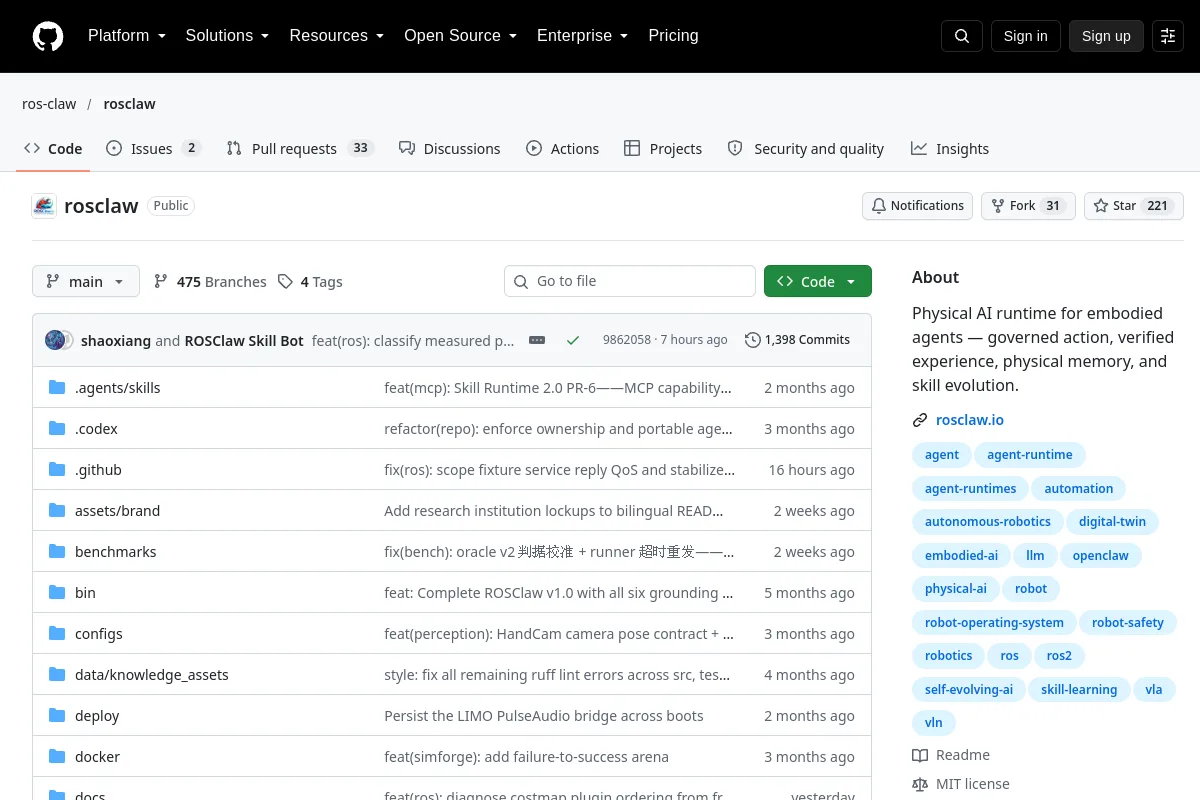 Deposito
 Fonte aperta
Runtime di intelligenza artificiale fisica per agenti incarnati: azione governata, esperienza verificata, memoria fisica ed evoluzione delle competenze.
Middleware e comunicazione Deposito
 Fonte aperta
Stack di apprendimento robot SO-101 con teleoperazione e flussi di lavoro di apprendimento MuJoCo.
Software di teleoperazione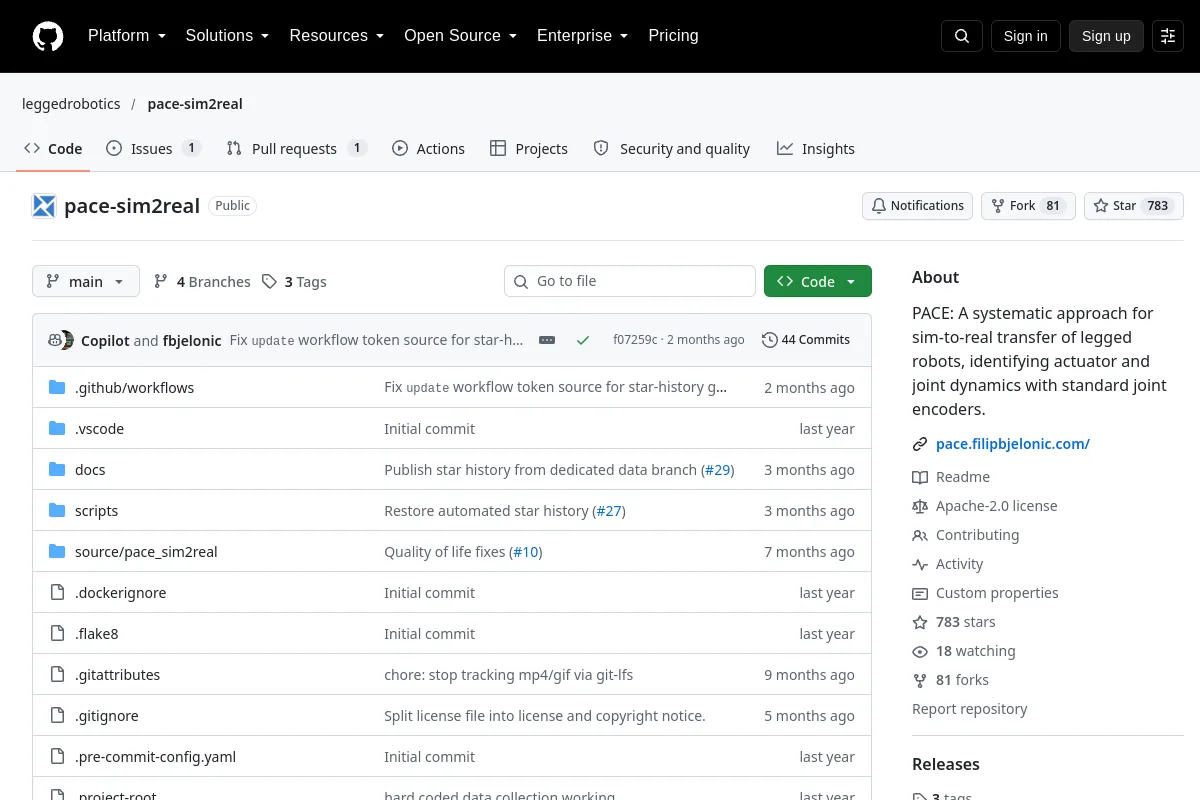 Deposito
 Fonte aperta
PACE: un approccio sistematico per il trasferimento dalla simulazione alla realtà di robot con gambe, identificando l'attuatore e la dinamica dei giunti con encoder articolari standard.
Strutture di apprendimento dei robot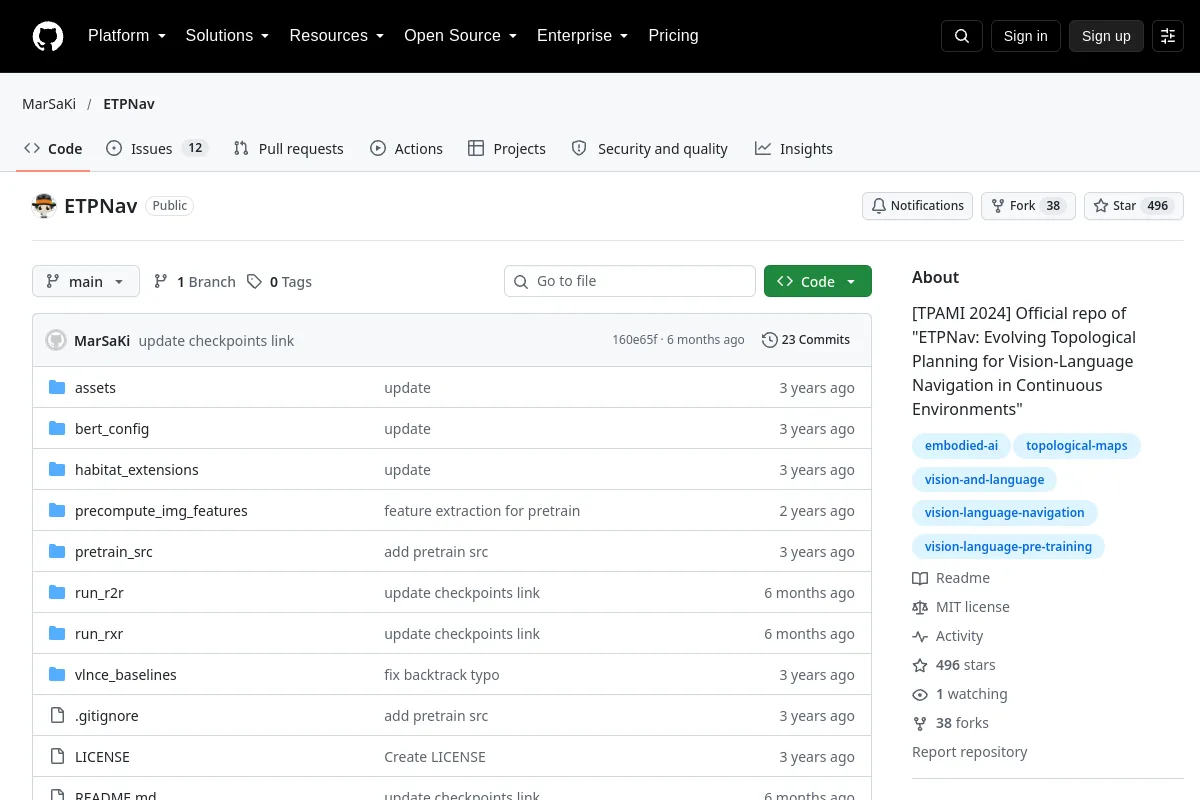 Deposito
 Fonte aperta
Repo ufficiale di "ETPNav: Evolving Topological Planning for Vision-Language Navigation in Continuous Environments"
Navigazione e SLAM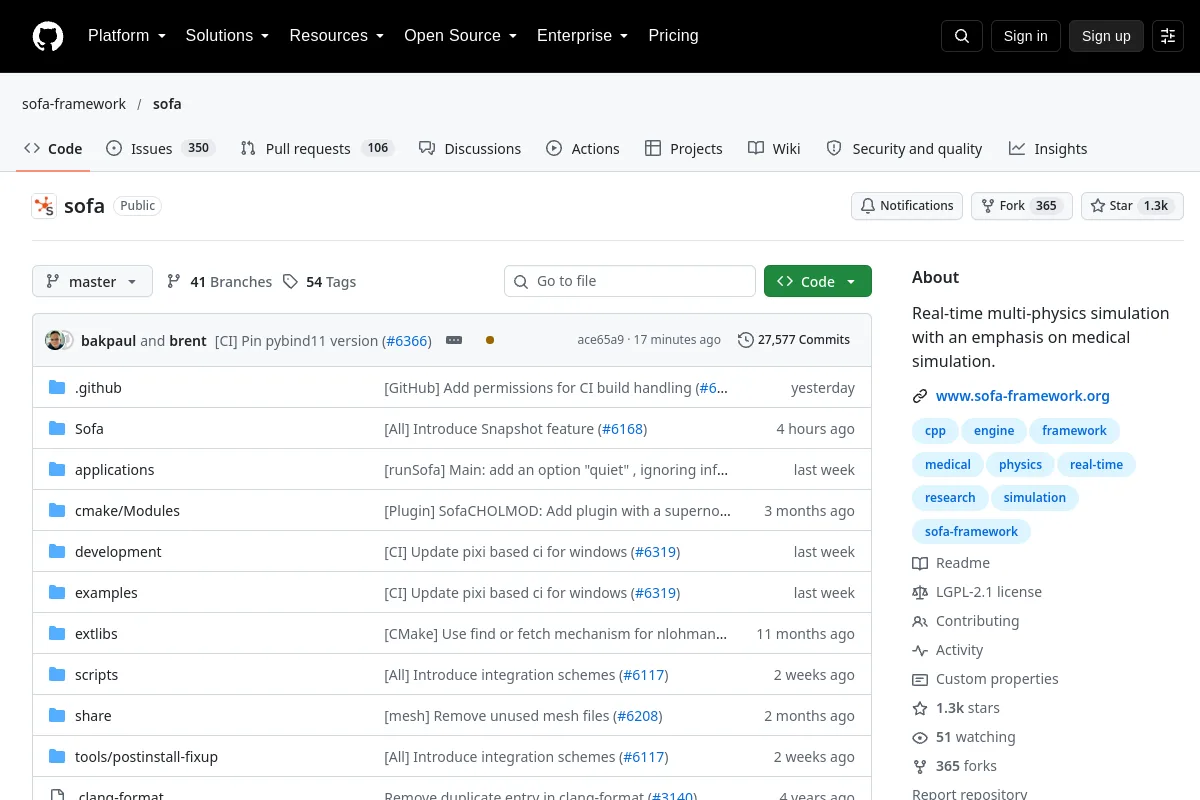 Deposito
 Fonte aperta
Strumenti di simulazione per la fisica interattiva e la ricerca sui sistemi deformabili.
Simulazione e fisica Deposito
 Fonte aperta
Un motore di simulazione fisica per applicazioni di intelligenza artificiale robotica e fisica.
Simulazione e fisica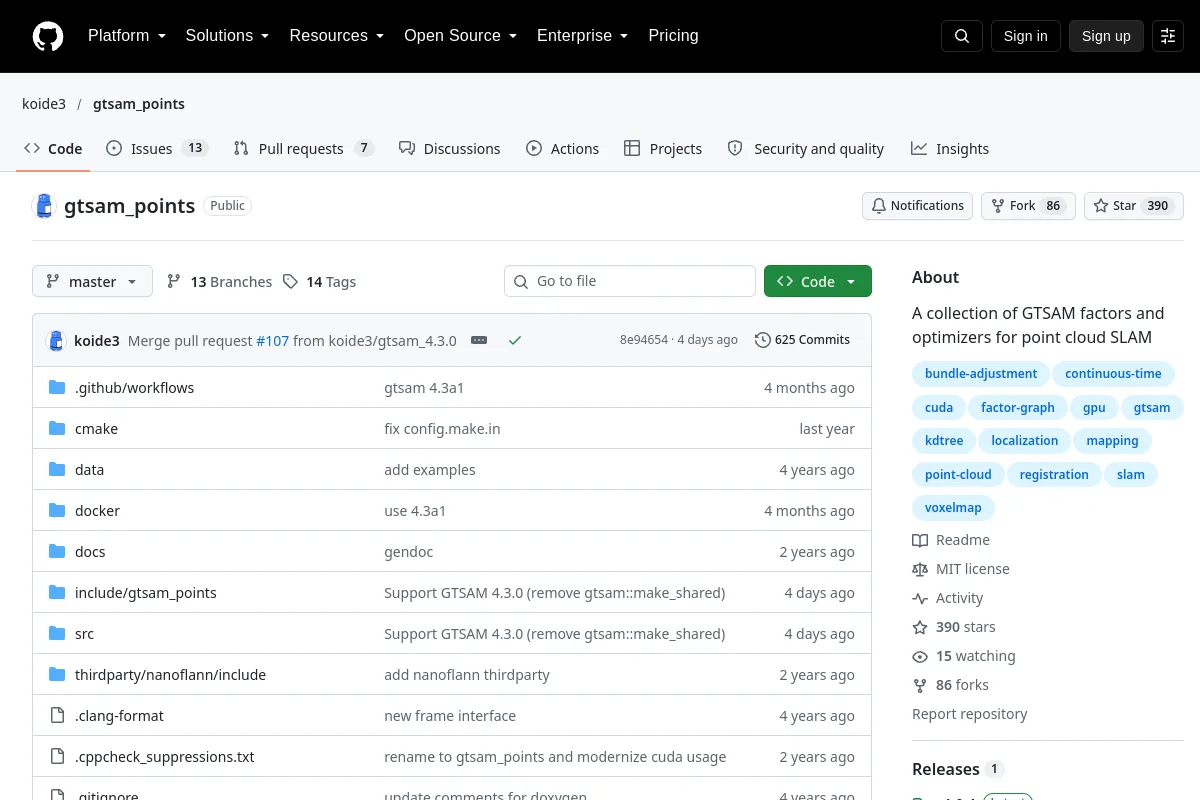 Deposito
 Fonte aperta
Una raccolta di fattori GTSAM e ottimizzatori per la nuvola di punti SLAM
Navigazione e SLAM Deposito
 Fonte aperta
DiffBot è un robot autonomo a guida differenziale 2wd che utilizza ROS Noetic su un Raspberry Pi 4 B. Con il suo SLAMTEC Lidar e l'interfaccia hardware ROS Control è in grado di navigare in un...
Navigazione e SLAM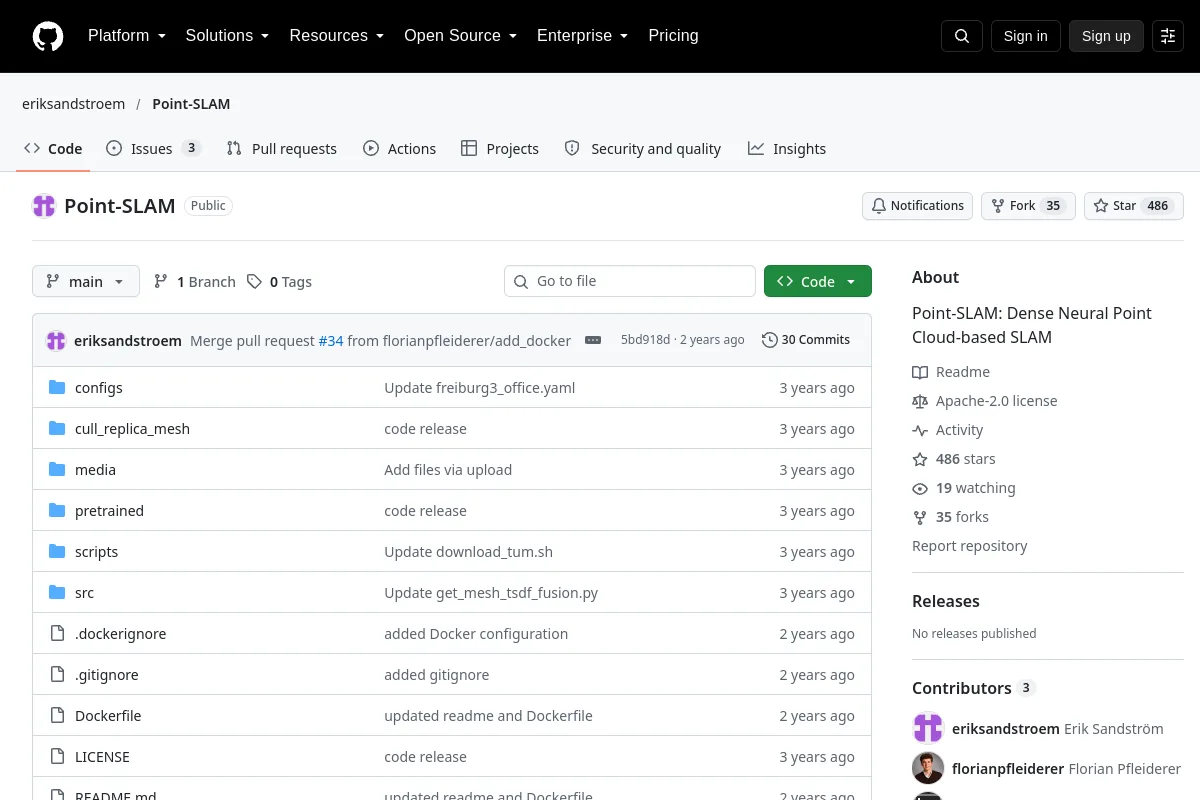 Deposito
 Fonte aperta
Point-SLAM: SLAM basato su nuvola di punti neurale densa
Navigazione e SLAM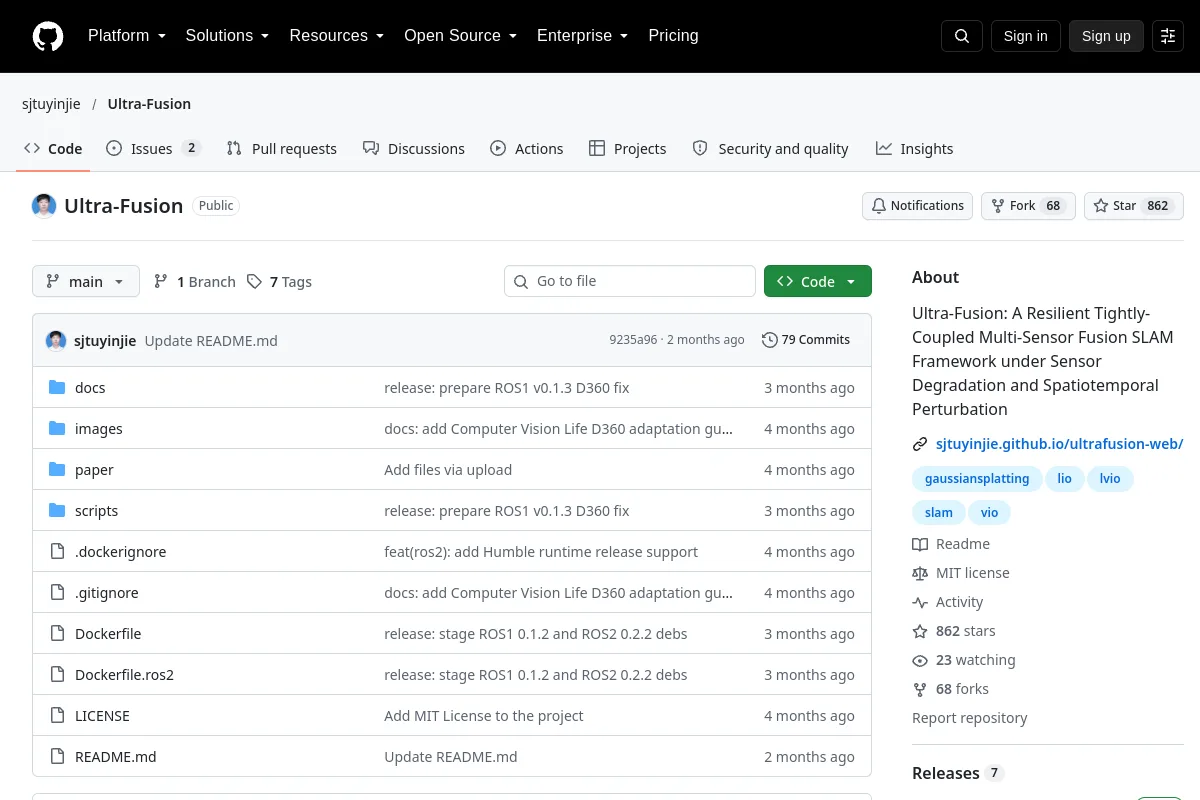 Deposito
 Fonte aperta
Ultra-Fusione: una struttura SLAM di fusione multi-sensore strettamente accoppiata e resiliente soggetta a degrado dei sensori e perturbazione spaziotemporale
Navigazione e SLAM Deposito
 Fonte aperta
Implementazione della ricerca LEO per un agente incarnato generalista in ambienti 3D.
Strutture di apprendimento dei robot Deposito
 Deposito
 Fonte aperta
Codice con gradiente di policy potenziato dalla dimostrazione per una manipolazione abile.
Simulazione e fisica Deposito
 Fonte aperta
Una descrizione URDF semplificata del quadrupede ANYmal C.
Strutture di apprendimento dei robot Sito web
 Fonte aperta
Software di pilota automatico che supporta veicoli aerei, terrestri e marini.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Comunità per l'applicazione dei LLM alla robotica e un simulatore di robot con integrazione ChatGPT
Simulazione e fisica Deposito
 Fonte aperta
Libreria di alberi comportamentali per ROS, con interfacce C++ e Python.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Codice SLAM neurale attivo per imparare a esplorare gli ambienti.
Navigazione e SLAM Deposito
 Fonte aperta
Leg-KILO: robusta odometria cinematico-inerziale-Lidar per robot con gambe dinamiche
Navigazione e SLAMConosci una risorsa che appartiene a questo posto?