 Deposito
 Fonte aperta
jaxsim · gbionics
Un motore fisico differenziabile e una libreria di dinamiche multicorpo per il controllo e l'apprendimento dei robot.
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Un motore fisico differenziabile e una libreria di dinamiche multicorpo per il controllo e l'apprendimento dei robot.
Simulazione e fisica Deposito
 Fonte aperta
ROS 2 implementazione di un robot teleoperato con feed video live utilizzando webrtc e SLAM utilizzando le stereocamere realsense. Funzionando su un Jetson Nano
Navigazione e SLAM Deposito
 Fonte aperta
Guide e codice per l'inferenza di deep learning su NVIDIA Jetson con TensorRT.
Percezione e geometria Deposito
 Fonte aperta
Controllo capillare del robot con Jev, anteprime fisiche e attività LIBERO configurabili.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Simulatore di robot articolato Python/C++ con interfacce Gym per l'apprendimento per rinforzo.
Simulazione e fisica Deposito
 Fonte aperta
Libreria C++ per la fisica dei corpi rigidi e il rilevamento delle collisioni.
Simulazione e fisica Deposito
 Fonte aperta
Joycon-Robotics: teleoperazione conveniente e conveniente per robot a uno e due bracci
Software di teleoperazione Deposito
 Fonte aperta
Modello URDF del robot umanoide JVRC.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Una raccolta di filtri di Kalman sui gruppi di Lie.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Odometria visiva inerziale con funzionalità SLAM e generazione di mesh 3D.
Navigazione e SLAM Deposito
 Fonte aperta
Questo repository implementa la teleoperazione del robot umanoide Unitree H1/G1 utilizzando la fotocamera Azure Kinect DK.
Software di teleoperazione Deposito
 Fonte aperta
Una pipeline di odometria LiDAR per robot mobili su ruote
Navigazione e SLAM Deposito
 Fonte aperta
Questo progetto si basa su un braccio robotico Kinova URDF convertito in un formato MJCF per la simulazione MuJoCo. Integra Pinocchio per i calcoli dinamici e sviluppa demo per cinematica, traiettoria...
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Codebase per la formazione su Kinova Gen3 in Isaac Lab, trasferimento sim2real e distribuzione ROS.
Simulazione e fisica Deposito
 Fonte aperta
Toolkit Python per calcoli cinematici di robot.
Pianificazione e controllo del movimento Deposito
 Deposito
 Fonte aperta
Libreria di addestramento RL per la locomozione e la manipolazione degli umanoidi. Costruito su MuJoCo e JAX.
Simulazione e fisica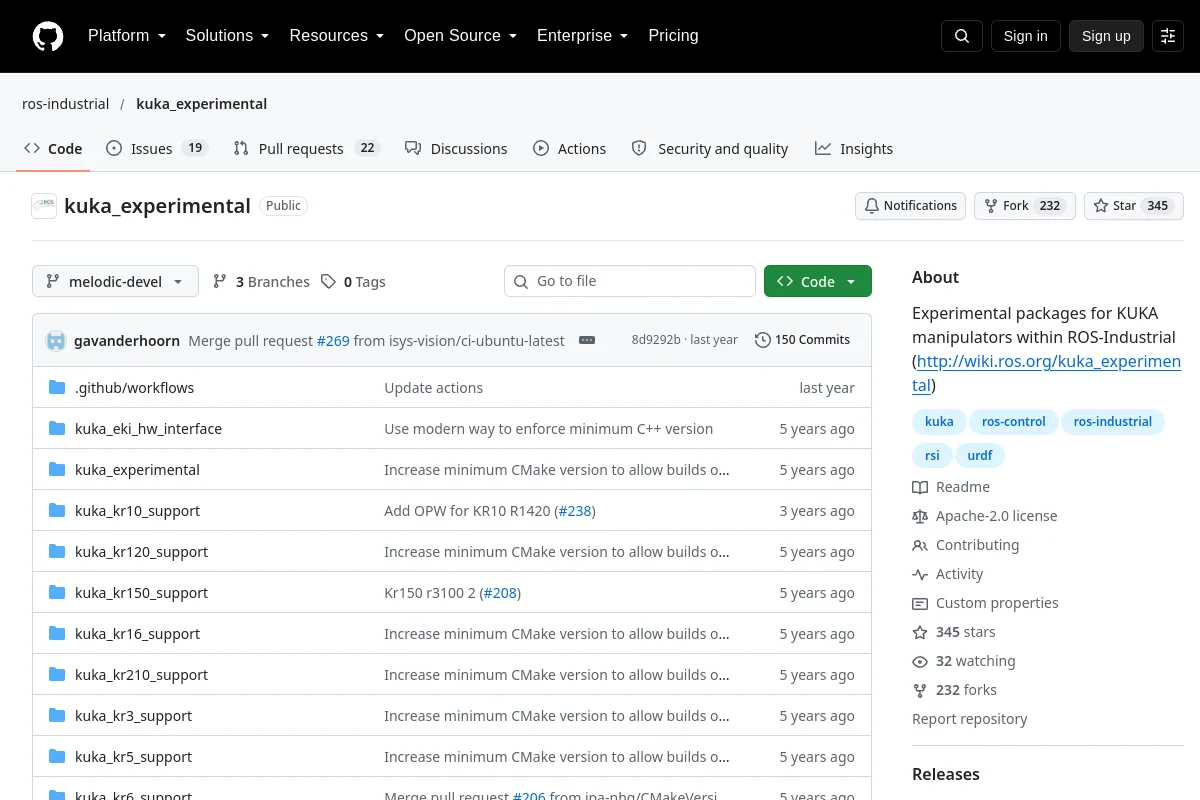 Deposito
 Fonte aperta
Pacchetti sperimentali per manipolatori KUKA all'interno di ROS-Industrial (http://wiki.ros.org/kuka_experimental)
SDK per robot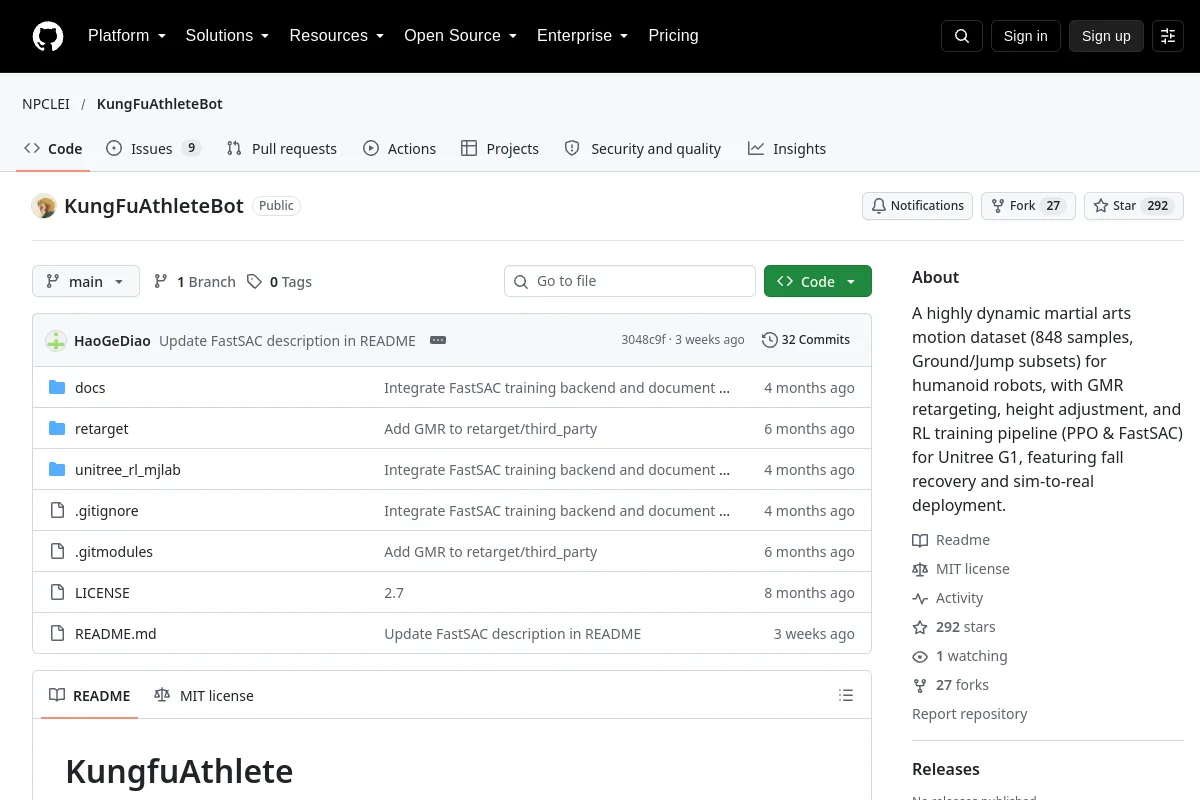 Deposito
 Fonte aperta
Un set di dati sul movimento delle arti marziali altamente dinamico (848 campioni, sottoinsiemi di terra/salto) per robot umanoidi, con retargeting GMR, regolazione dell'altezza e pipeline di addestramento RL (PPO e FastSAC) per Unitree...
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
LAP: Il pre-training di azione linguistica consente il trasferimento dell'incarnazione incrociata Zero-Shot
Strutture di apprendimento dei robot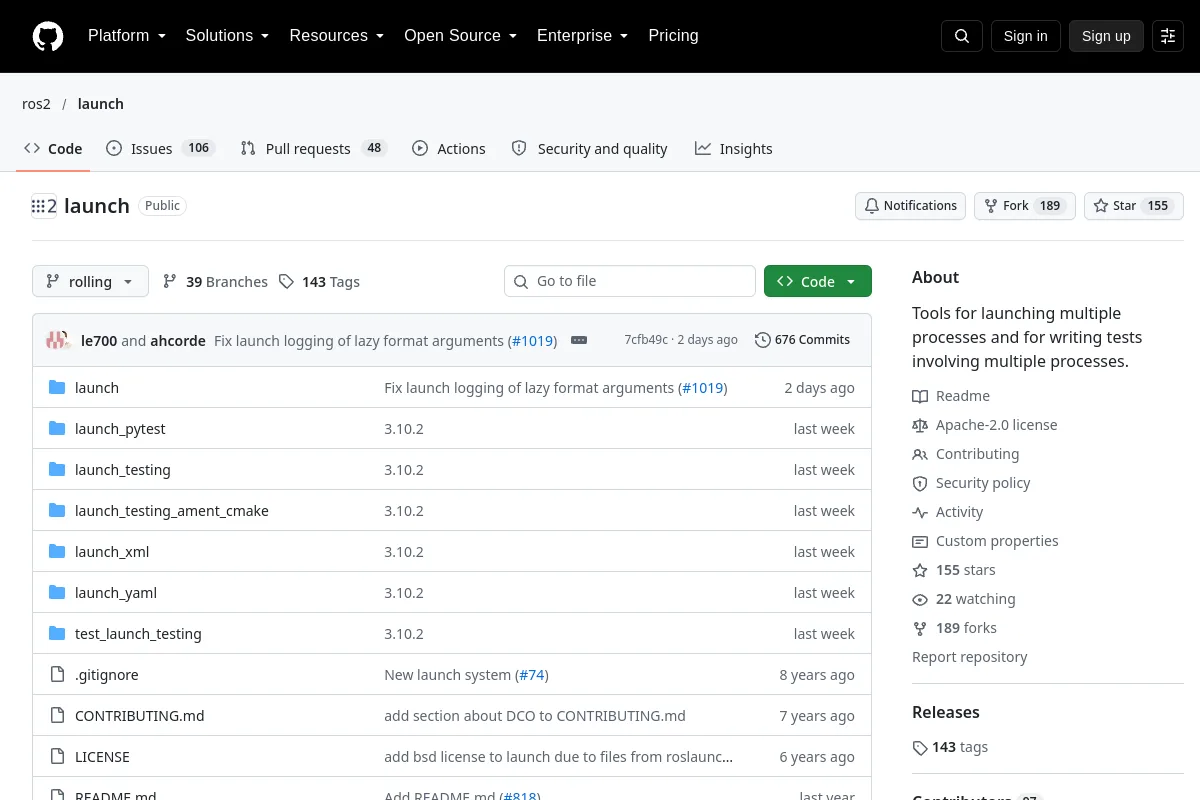 Deposito
 Fonte aperta
Framework ROS 2 per l'avvio e il test di più processi.
Strutture di apprendimento dei robot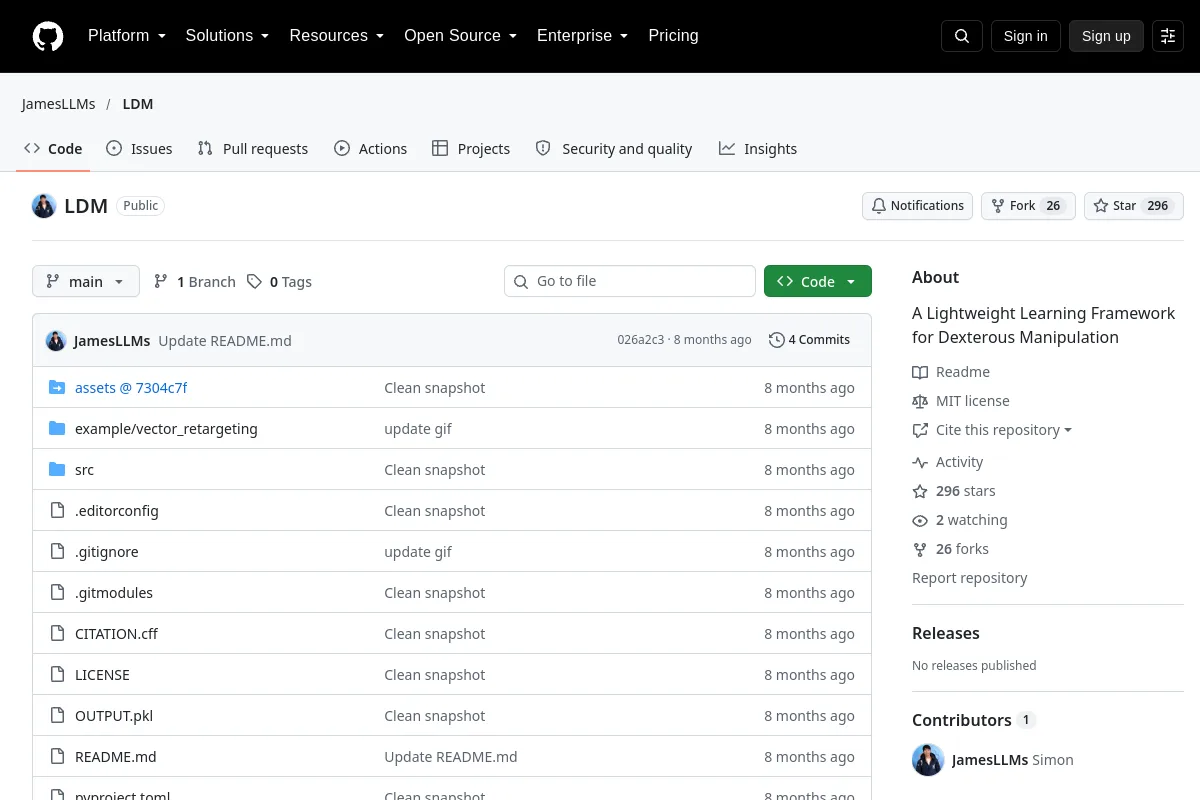 Deposito
 Fonte aperta
Un quadro di apprendimento leggero per una manipolazione abile
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Apprendimento d'imitazione per la guida in CARLA con previsione del punto di passaggio.
Strutture di apprendimento dei robot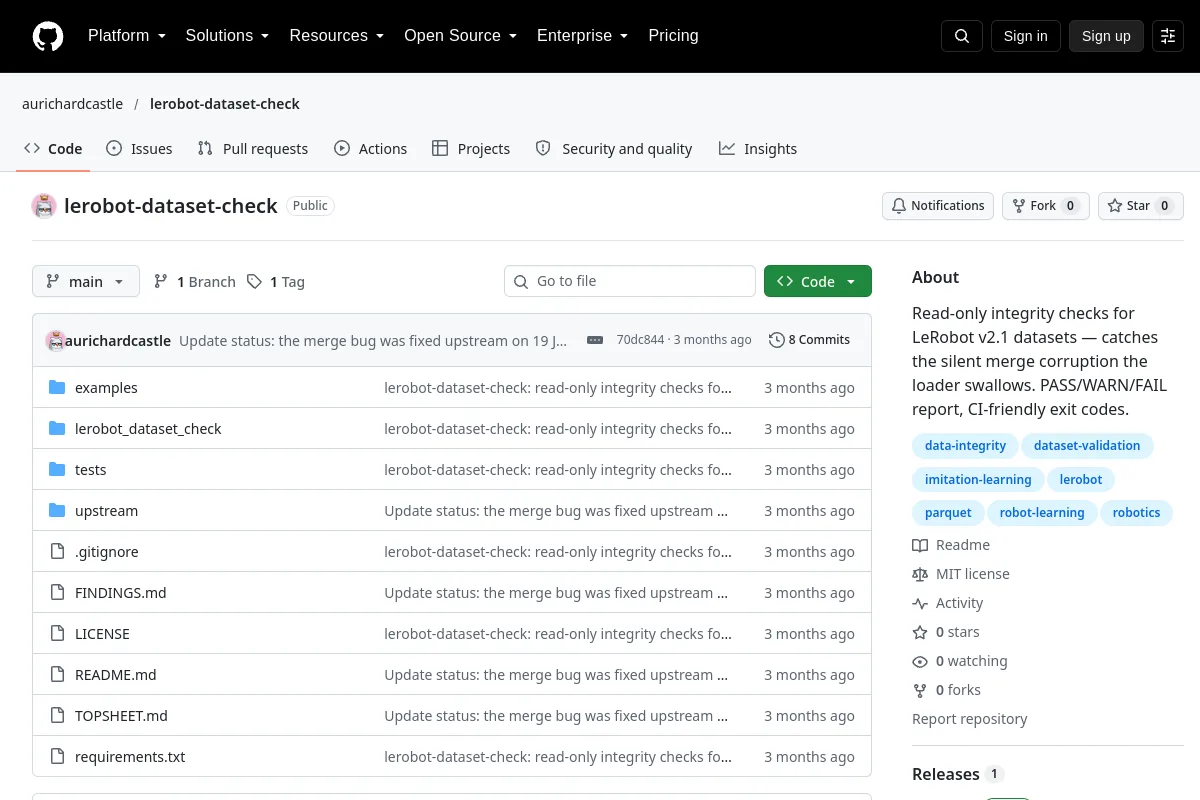 Deposito
 Fonte aperta
Controlli di integrità di sola lettura per i set di dati LeRobot v2.1.
Strutture di apprendimento dei robotConosci una risorsa che appartiene a questo posto?
