Deposito
 Fonte aperta
Autonomous-Parallel-Parking-Car-like-Robot-Gazebo-ROS · Rohith-K
Parcheggio parallelo autonomo di un'auto come un robot utilizzando l'ambiente di simulazione Gazebo
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Parcheggio parallelo autonomo di un'auto come un robot utilizzando l'ambiente di simulazione Gazebo
Simulazione e fisica Deposito
 Fonte aperta
Percezione autonoma
Percezione e geometria Deposito
 Fonte aperta
Miglioramento delle capacità LLM/VLM per le attività dei robot e la pianificazione del movimento con strumenti aggiuntivi basati su algoritmi.
Pianificazione e controllo del movimento Deposito
 Deposito
 Fonte aperta
Un'implementazione di AVP-SLAM e alcuni nuovi contributi
Navigazione e SLAM Deposito
 Fonte aperta
Strumenti per interrogare dati di robotica e droni tramite un server MCP.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Apprendimento sicuro dei robot
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Un IsaacLab DirectEnv per compiti base di locomozione quadrupede, con supporto per più robot quadrupedi, condutture sim-to-sim e sim-reale
Simulazione e fisica Deposito
 Fonte aperta
Interfaccia di simulazione del gazebo per il robot di ricerca Baxter
Simulazione e fisica Deposito
 Fonte aperta
braccio bcr: una simulazione di braccio robotico a 7 DOF con ROS2 Control, pianificazione del movimento MoveIt e supporto per ROS2 Humble, ROS2 Jazzy, GZ Fortress, GZ Harmonic e NVIDIA Isaac Sim
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Strumenti Python per interagire con schede compatibili con MicroPython.
Strutture di apprendimento dei robot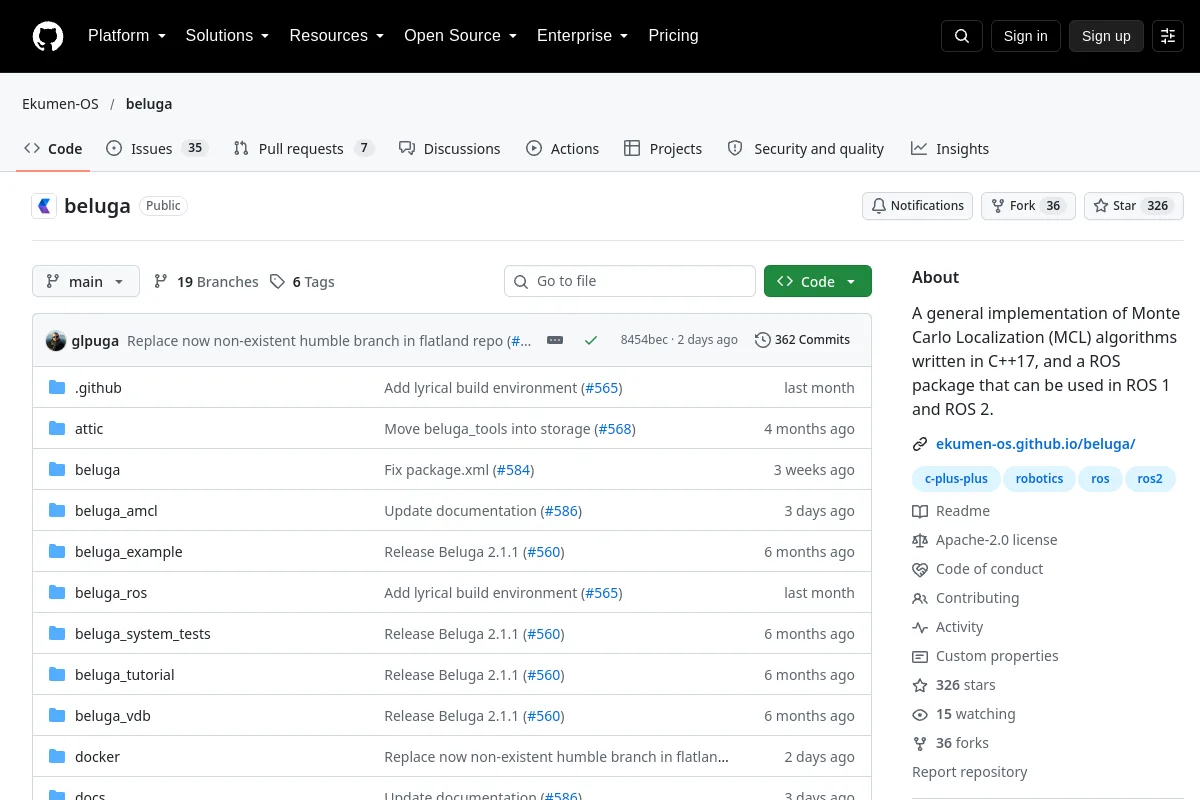 Deposito
 Fonte aperta
Libreria di localizzazione C++ Monte Carlo con pacchetti ROS.
Navigazione e SLAM Deposito
 Fonte aperta
BenchBot è uno strumento per testare e valutare senza soluzione di continuità gli strumenti di comprensione della scena semantica sia nella simulazione 3D realistica che su robot reali
Simulazione e fisica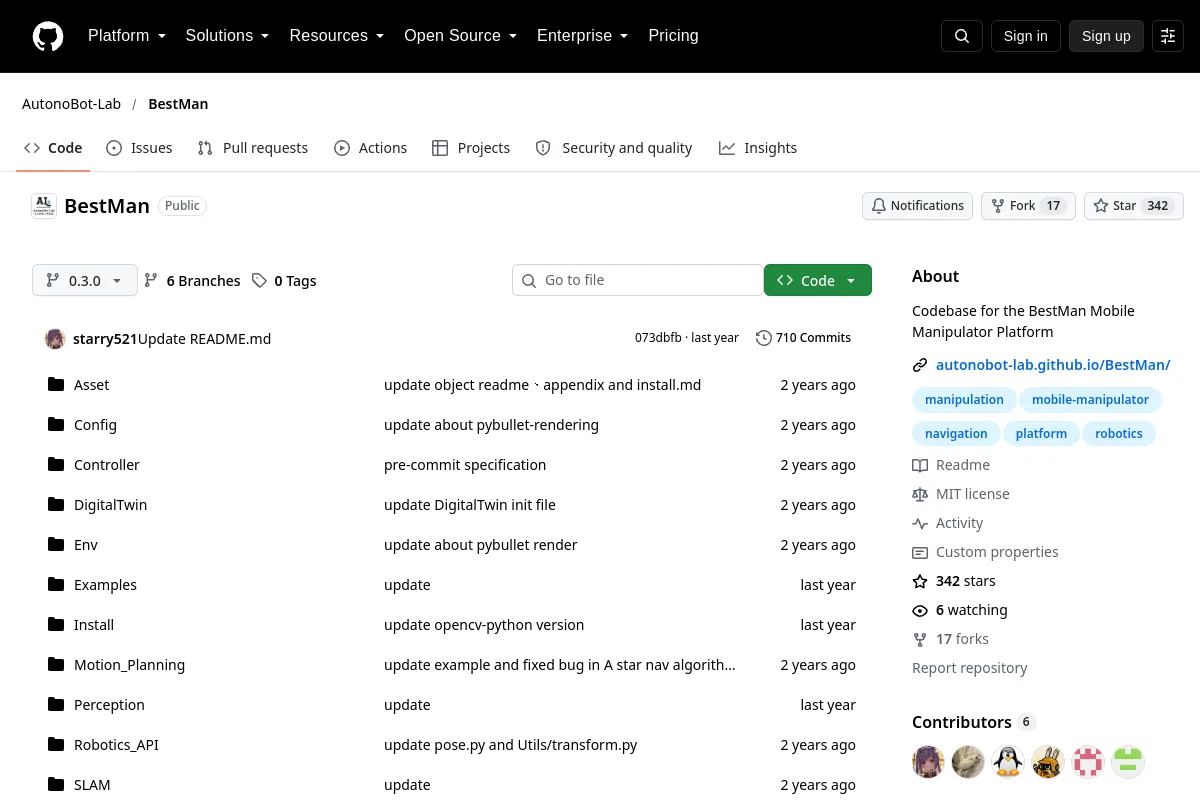 Deposito
 Fonte aperta
La base di codice per la piattaforma di manipolazione mobile BestMan.
Navigazione e SLAM Deposito
 Fonte aperta
Codice di ricerca BiFold per la piegatura bimanuale dei tessuti guidata dal linguaggio.
Percezione e geometria Deposito
 Fonte aperta
Quadro di controllo ottimale che collega CasADi, Ipopt, ACADOS e biorbd.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Suite di librerie per ottenere la locomozione bipede su robot umanoidi
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Simulazione della camminata del robot bipede utilizzando pybullet.
Simulazione e fisica Deposito
 Fonte aperta
Ricerca sulla locomozione bipede con RL profonda, Isaac Lab e MuJoCo.
Simulazione e fisica Deposito
 Fonte aperta
Implementazione compatta di un motore fisico 2D.
Simulazione e fisica Deposito
 Fonte aperta
Messaggi robot, descrizioni e controller per Boxer.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Un linguaggio di programmazione per sciami di robot.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Una stampante 3D a cinematica parallela veloce che utilizza cavi e argani come attuatore.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Un'applicazione Web open source di conversione da testo a CAD.
Strutture di apprendimento dei robotConosci una risorsa che appartiene a questo posto?