Deposito
 Fonte aperta
semantic_slam · floatlazer
Slam semantico in tempo reale in ROS con una fotocamera RGB-D portatile
Navigazione e SLAMLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Slam semantico in tempo reale in ROS con una fotocamera RGB-D portatile
Navigazione e SLAM Deposito
 Fonte aperta
Codice e documentazione per il robot bipede Spryped.
Pianificazione e controllo del movimento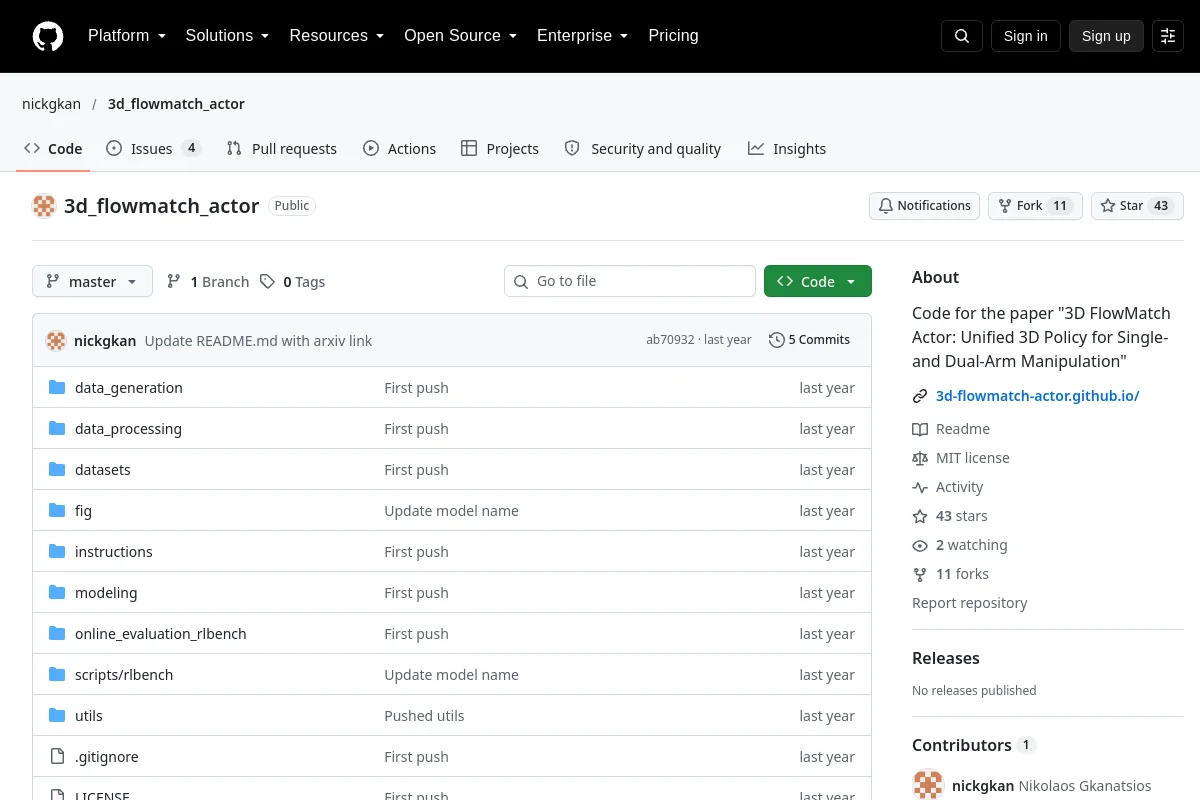 Deposito
 Fonte aperta
Implementazione della politica di corrispondenza del flusso 3D per la manipolazione a braccio singolo e doppio.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Pacchetti sperimentali per manipolatori ABB all'interno di ROS-Industrial (http://wiki.ros.org/abb_experimental)
SDK per robot Deposito
 Deposito
 Fonte aperta
Codice di ricerca AdaptiGraph per dinamiche di manipolazione robotica adattiva ai materiali.
Percezione e geometria Deposito
 Fonte aperta
L'implementazione ufficiale di "AdaPT: verso stili di tennis professionali per robot umanoidi con pianificazione e tracciamento del movimento adattivo".
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Un framework ROS 2 per sistemi robotici multi-antenna autonomi.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Costruisce risorse di simulazione pronte per l'attività da singole immagini.
Simulazione e fisica Deposito
 Fonte aperta
Un middleware IPC a copia zero reale compatibile con rclcpp che supporta tutti i tipi di messaggi ROS, comprese le strutture dei messaggi già generate da rosidl.
Middleware e comunicazione Deposito
 Fonte aperta
Flussi di lavoro, istruzioni e modelli assistiti dall'intelligenza artificiale per la ricerca sulla robotica.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Strumenti per la cinematica, la dinamica e l'ottimizzazione dei robot.
Percezione e geometria Deposito
 Fonte aperta
Piattaforma Isaac Gym per l'apprendimento del rinforzo dei droni.
Simulazione e fisica Deposito
 Fonte aperta
Una libreria Python per l'apprendimento dei robot - Un'estensione di PyRobot
Strutture di apprendimento dei robot Deposito
 Deposito
 Fonte aperta
Una piattaforma aperta per la guida autonoma.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Argus è un cablaggio open source indipendente da set di dati e formato per l'annotazione più densa di dati di apprendimento dei robot.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
Uno studio di robotica basato su browser per scene, dimostrazioni ed esperimenti.
Software di teleoperazione Deposito
 Fonte aperta
Demo di Unity Robotics
Strutture di apprendimento dei robot Deposito
 Deposito
 Fonte aperta
Una scala verso il successo: un quadro di navigazione online per obiettivi zero-shot consapevole del pavimento tramite l'esplorazione Coarse-to-Fine guidata da LLM
Navigazione e SLAM Deposito
 Fonte aperta
Pianificazione dell'esplorazione robotica basata sulla simulazione anticipata
Simulazione e fisica Deposito
 Fonte aperta
Pacchetto ROS2 che implementa un'interfaccia di teleoperazione utilizzando QT
Software di teleoperazione Deposito
 Fonte aperta
Implementazione di un robot mobile autonomo con segmentazione semantica, rilevamento di oggetti, pianificazione del movimento e sistemi di controllo
Pianificazione e controllo del movimentoConosci una risorsa che appartiene a questo posto?