 Deposito
 Ricerca
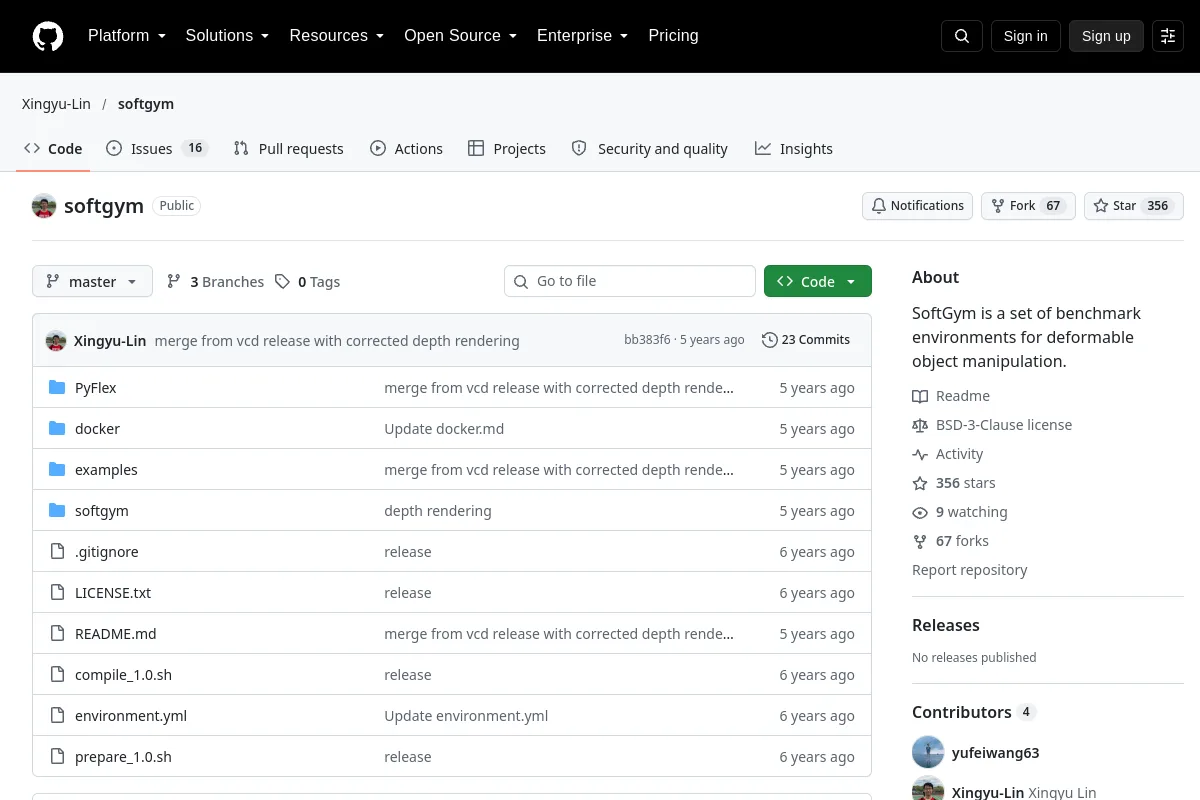
softgym · Xingyu-Lin
SoftGym fornisce ambienti di riferimento per la manipolazione di oggetti deformabili.
Manipolazione
Software / Fonte aperta
Codice di ricerca AdaptiGraph per dinamiche di manipolazione robotica adattiva ai materiali.

Codice di ricerca AdaptiGraph per dinamiche di manipolazione robotica adattativa ai materiali.
Riepilogo editore: “[RSS 2024] AdaptiGraph: Dinamica neurale basata su grafici adattivi ai materiali per la manipolazione robotica”
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Ricerca
SoftGym fornisce ambienti di riferimento per la manipolazione di oggetti deformabili.
Manipolazione Deposito
 Ricerca
Questo repository contiene il codice per l'addestramento e la valutazione di FlingBot sia in ambienti di simulazione che nel mondo reale su una configurazione di braccio robotizzato a doppio UR5 per Ubuntu 18.04
Simulazione e fisica