 Förvar
 Forskning
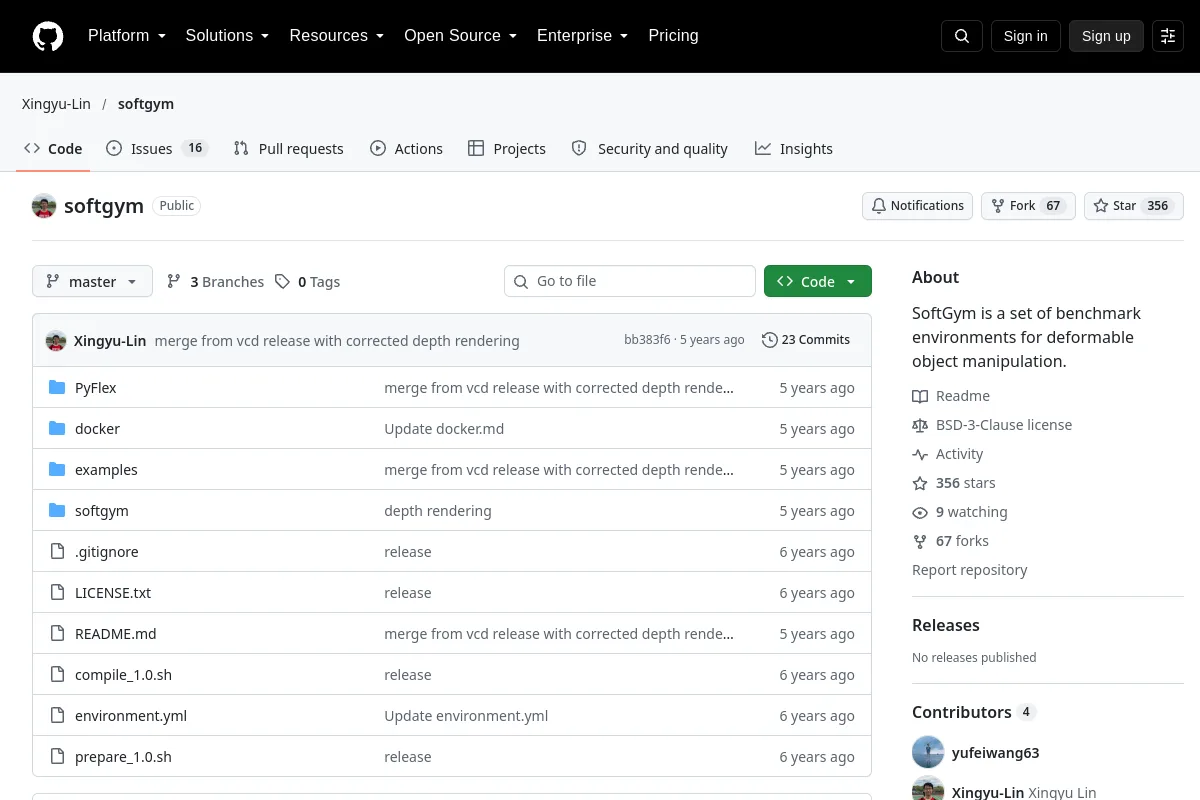
softgym · Xingyu-Lin
SoftGym tillhandahåller benchmarkmiljöer för manipulering av deformerbara föremål.
Manipulering
Programvara / Öppen källkod
AdaptiGraph forskningskod för materialanpassad robotmanipulationsdynamik.

AdaptiGraph forskningskod för materialanpassad robotmanipulationsdynamik.
Utgivarens sammanfattning: "[RSS 2024] AdaptiGraph: Material-Adaptive Graph-Based Neural Dynamics for Robotic Manipulation"
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
SoftGym tillhandahåller benchmarkmiljöer för manipulering av deformerbara föremål.
Manipulering Förvar
 Forskning
Det här arkivet innehåller kod för att träna och utvärdera FlingBot i både simulerings- och verkliga inställningar på en dual-UR5-robotarmskonfiguration för Ubuntu 18.04
Simulering & fysik