 Deposito
 Ricerca
manipulate-anything · Robot-MA
Manipolare qualsiasi cosa: automatizzare i robot del mondo reale utilizzando modelli di linguaggio visivo [CoRL 2024]
Politiche sui robotLA DIRECTORY DELL'AI INCORPORATA
Trova politiche di apprendimento per imitazione e di controllo appreso per le attività robotiche.
Deposito
Ricerca
Manipolare qualsiasi cosa: automatizzare i robot del mondo reale utilizzando modelli di linguaggio visivo [CoRL 2024]
Politiche sui robot Deposito
 Ricerca
Un'implementazione open source della politica Multitask Diffusion Transformer (DiT) per la manipolazione dei robot come visto su Boston Dynamics Atlas Humanoid e in "A Careful Examination of Large Behavior...
Politiche sui robot Deposito
 Deposito
 Ricerca
Implementazione ufficiale del documento in evidenza dell'ICLR 2024: Rappresentazioni universali del movimento umanoide per il controllo basato sulla fisica
Politiche sui robot Deposito
 Ricerca
Il codice del documento "Dal linguaggio alla locomozione: controllo umanoide senza retargeting tramite Motion Latent Guidance" accettato dall'ICLR'26
Politiche sui robot Deposito
 Ricerca
Un modello proattivo di manipolazione di robot per ambienti fisici multimodali
Politiche sui robot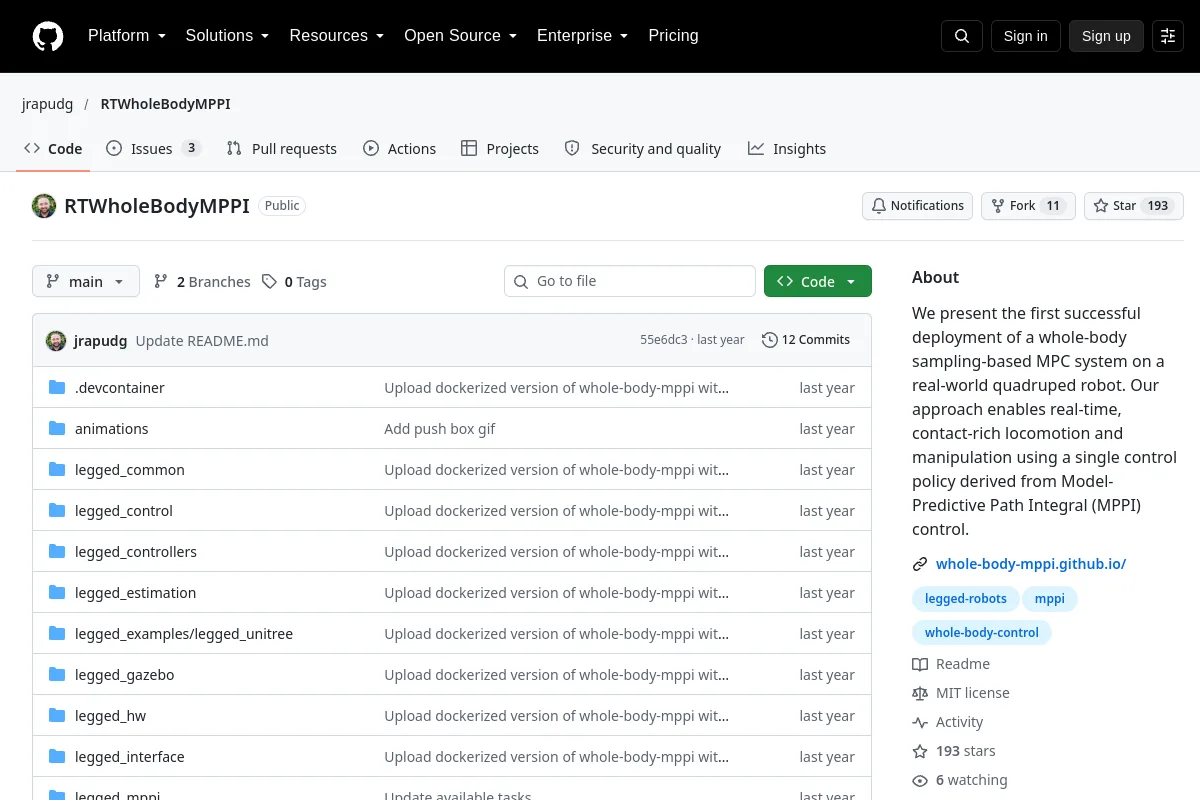 Deposito
 Ricerca
Presentiamo la prima implementazione riuscita di un sistema MPC basato sul campionamento del corpo intero su un robot quadrupede nel mondo reale. Il nostro approccio consente locomozione e manipolazione in tempo reale e ricche di contatti utilizzando...
Politiche sui robot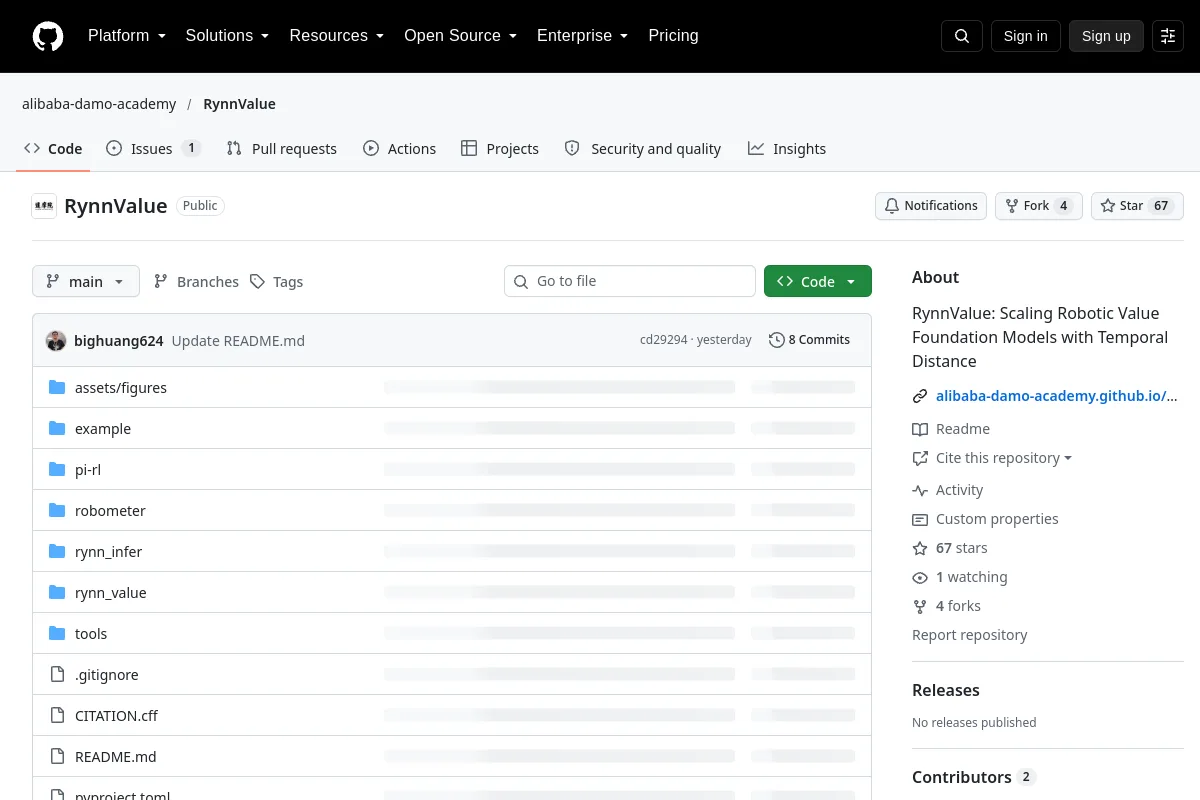 Deposito
 Ricerca
RynnValue: scalabilità dei modelli di base del valore robotico con distanza temporale
Politiche sui robot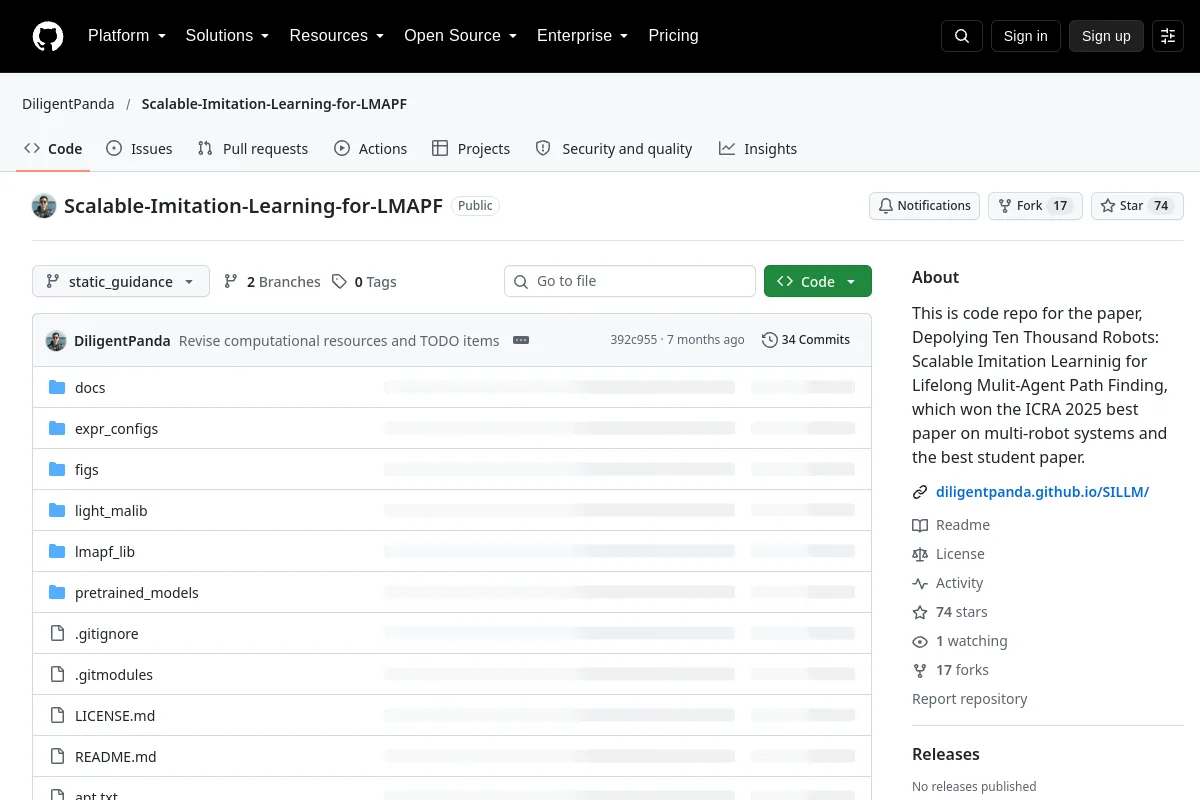 Deposito
 Ricerca
Questo è il repository del codice per l'articolo Depolying Ten Thousand Robots: Scalable Imitation Learning for Lifelong Mulit-Agent Path Finding, che ha vinto il miglior articolo ICRA 2025 sui sistemi multi-robot e...
Politiche sui robot Deposito
 Ricerca
L'implementazione ufficiale del documento "Scaling Behavior Foundation Model for Humanoid Robots"
Politiche sui robot Deposito
 Ricerca
Implementazione ufficiale di SimToolReal: una politica incentrata sugli oggetti per la manipolazione abile degli strumenti Zero-Shot
Politiche sui robot Deposito
 Ricerca
Implementazione ufficiale del Controllore Umanoide Universale a Mujoco. Supporta Kinpoly (NeurIPS 2021) e EmbodyPose (NeurIPS 2022).
Politiche sui robot Deposito
 Ricerca
Repository per il nostro articolo: Learning Agile Skills via Adversarial Imitation of Rough Partial Demonstrations Atti della 6a Conferenza sull'apprendimento dei robot (CoRL),
Politiche sui robot Deposito
 Ricerca
Apprendimento della loco-manipolazione abile di tutto il corpo dalle interazioni uomo-oggetto
Politiche sui robot Deposito
 Ricerca
XRZero-G0: spingersi oltre la frontiera della manipolazione robotica abile con interfacce, qualità e rapporti
Politiche sui robot Deposito
 Ricerca
Codice per il mio articolo "Insegni solo una volta: impara la manipolazione robotica bimanuale one-shot dalle dimostrazioni video"
Politiche sui robotNOTE SULLA SELEZIONE
Controlla come vengono rappresentate le azioni e quali dimostrazioni o premi sono stati utilizzati. Valutare il cambiamento della distribuzione e il comportamento a circuito chiuso prima di utilizzare una policy addestrata su un robot diverso.
Conosci una risorsa che appartiene a questo posto?
