 Deposito
 Ricerca
i2Nav-Robot · i2Nav-WHU
Un set di dati su robot indoor-outdoor su larga scala per la navigazione e la mappatura tramite fusione multisensore
Dimostrazioni di robotLA DIRECTORY DELL'AI INCORPORATA
Trova interazioni robot registrate e dimostrazioni per apprendere la manipolazione e il controllo.
Deposito
Ricerca
Un set di dati su robot indoor-outdoor su larga scala per la navigazione e la mappatura tramite fusione multisensore
Dimostrazioni di robot Deposito
 Ricerca
File di borse catturati utilizzando un robot Clearpath Jackal, dotato di Velodyne VLP-16 e sensore IMU di fascia bassa. L'argomento pubblicato sulla nuvola di punti è \velodyne_points. I dati IMU pubblicati…
Dimostrazioni di robot Deposito
 Ricerca
Un set di dati multi-robot su larga scala per SLAM multi-robot
Dimostrazioni di robot Deposito
 Ricerca
EgoDex: imparare la manipolazione abile da video egocentrici su larga scala
Dimostrazioni di robot Sito web
 Ricerca
Una raccolta collaborativa di set di dati dimostrativi di robot e risorse di modello.
Dimostrazioni di robot Deposito
 Ricerca
Codice per PerAct², un agente di apprendimento per imitazione condizionato dal linguaggio progettato per la manipolazione robotica bimanuale utilizzando l'ambiente RLBench. Include la generazione di set di dati, script di formazione e...
Dimostrazioni di robot Deposito
 Ricerca
Controlla i robot IA. Middleware dell'interfaccia utente gestito dalla comunità per il controllo di robot, la registrazione di set di dati e la formazione di modelli di azioni. Compatibile con SO-100 e SO-101
Dimostrazioni di robot Sito web
 Ricerca
Dati di manipolazione robotica multipiattaforma per la ricerca sull’intelligenza incorporata.
Dimostrazioni di robot Sito web
 Ricerca
Dati sull'interazione dei robot a supporto della dinamica visiva e della ricerca sulla manipolazione.
Dimostrazioni di robot Deposito
 Ricerca
Rilevamento delle posizioni di presa dei robot con reti neurali profonde. Il modello è addestrato su Cornell Grasping Dataset. Si tratta di un'implementazione basata principalmente sul documento 'Real-Time Grasp Detection Using...
Dimostrazioni di robot Deposito
 Ricerca
Questa è l'implementazione ufficiale del documento "Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets".
Dimostrazioni di robot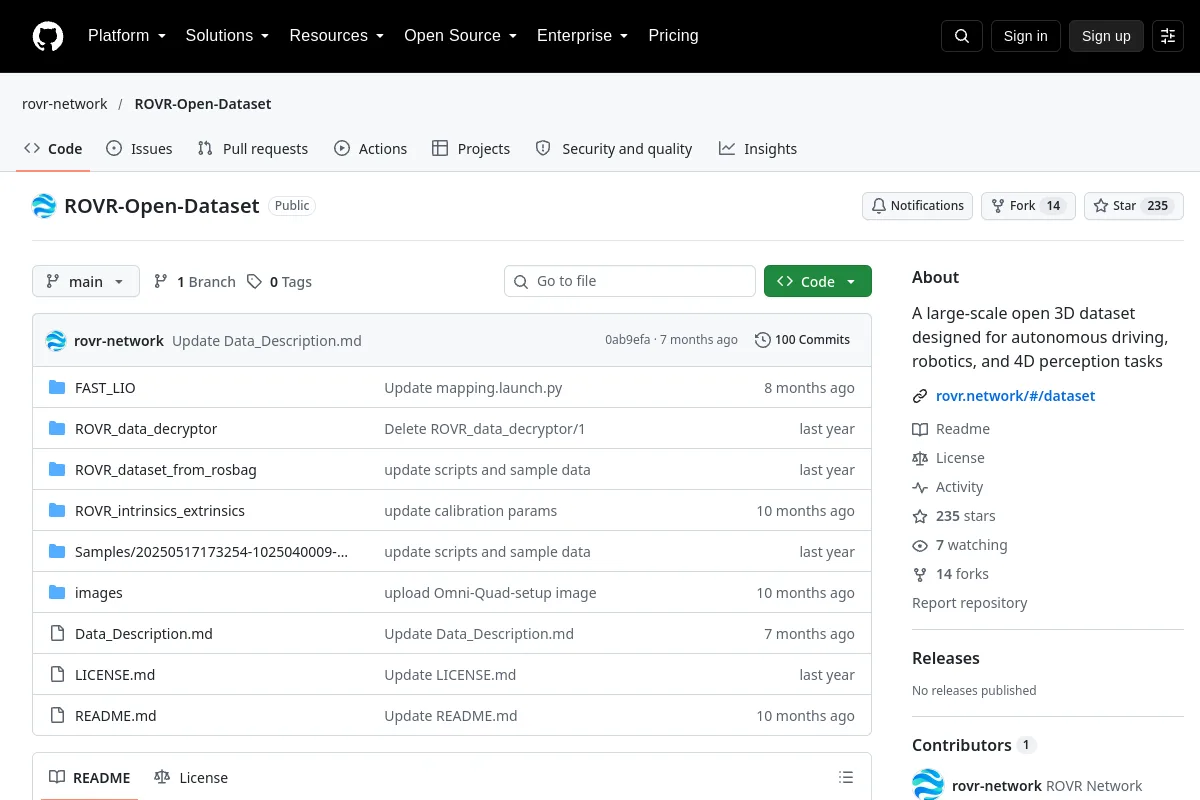 Deposito
 Ricerca
Un set di dati 3D aperto su larga scala progettato per attività di guida autonoma, robotica e percezione 4D
Dimostrazioni di robot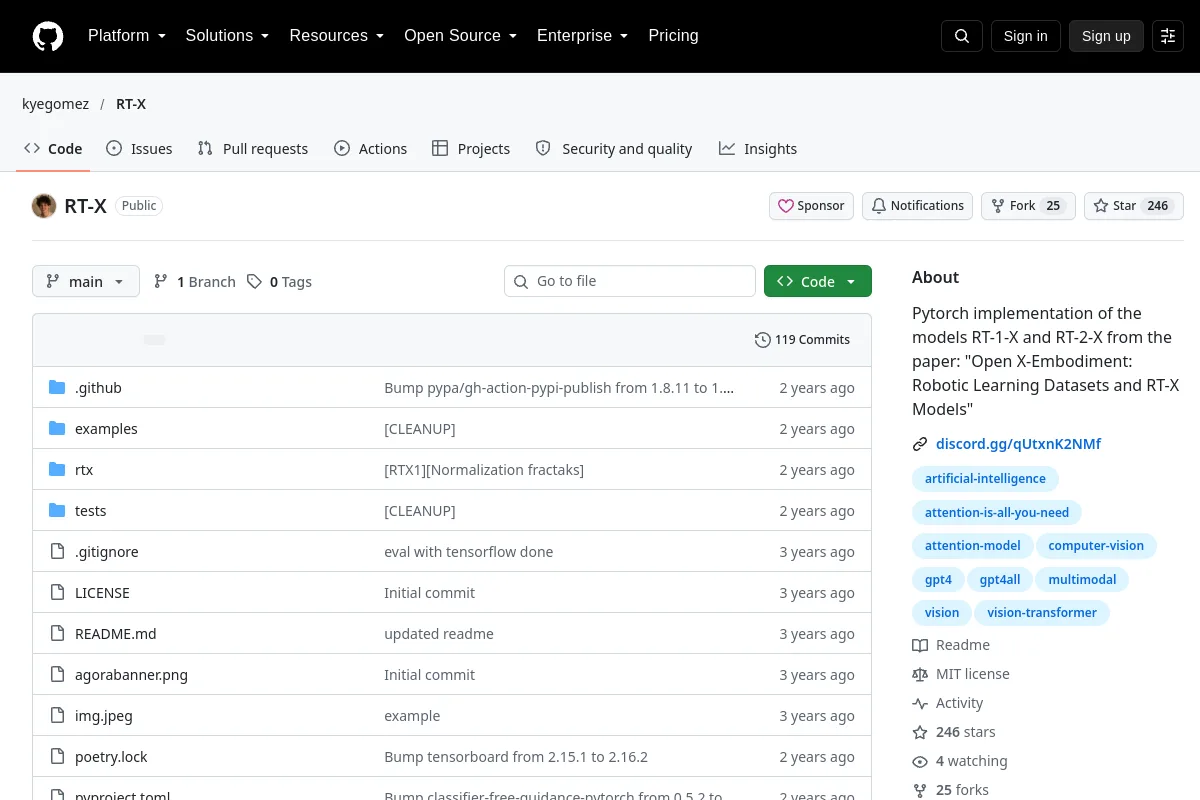 Deposito
 Ricerca
Implementazione Pytorch dei modelli RT-1-X e RT-2-X dal documento: "Open X-Embodiment: Robotic Learning Datasets and RT-X Models"
Dimostrazioni di robot Deposito
 Ricerca
S3E: un set di dati multimodale multi-robot per SLAM collaborativo
Dimostrazioni di robot Deposito
 Ricerca
Set di dati SiT: set di dati sulla traiettoria pedonale socialmente interattiva per robot di navigazione sociale
Dimostrazioni di robot Deposito
 Ricerca
Set di dati STONE: un set di dati di attraversabilità 3D multimodale scalabile con visualizzazione surround per la navigazione robotica fuoristrada
Dimostrazioni di robot Deposito
 Ricerca
Rilascio di un nuovo set di dati prelevato in un magazzino di Clearpath Robotics.
Dimostrazioni di robot Deposito
 Ricerca
UrbanNav: dati di localizzazione open source raccolti nei canyon urbani asiatici, tra cui Tokyo e Hong Kong
Dimostrazioni di robot Deposito
 Ricerca
Il set di dati per l'articolo "Apprendimento della traversabilità autosupervisionata con esperienze di navigazione di robot mobili: un approccio di autoformazione consapevole del rischio (IEEE RA-L)"
Dimostrazioni di robot Deposito
 Ricerca
Un set di dati sincronizzati su larga scala su visione-tocco-audio del contatto strisciante robotico
Dimostrazioni di robot Deposito
 Ricerca
Un quadro completo per sistemi e set di dati Visual SLAM
Dimostrazioni di robot Deposito
 Ricerca
🏞️ [IEEE ICRA2023] Il repository ufficiale del documento "Wild-Places: A Large-Scale Dataset for Lidar Place Recognition in Unstructured Natural Environments" Apparirà nel 2023 IEEE International...
Dimostrazioni di robot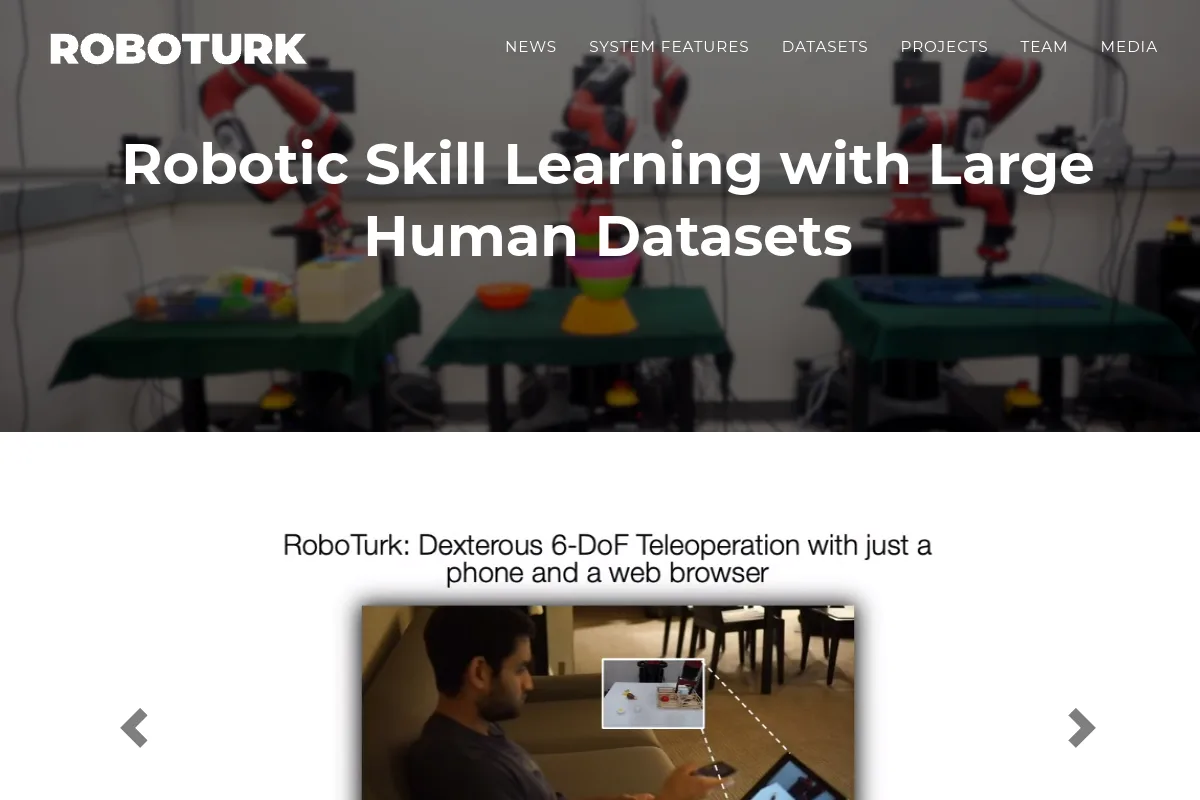 Sito web
 Ricerca
Un progetto di raccolta dimostrativa per l'apprendimento della manipolazione robotica.
Dimostrazioni di robotNOTE SULLA SELEZIONE
Ispezionare le forme di realizzazione dei robot, i formati di osservazione/azione, la diversità dei compiti e le procedure di raccolta. Controlla le suddivisioni di training/test e le licenze dei set di dati prima di combinare le fonti.
Conosci una risorsa che appartiene a questo posto?