 Référentiel
 Source ouverte
Embodied R1 · pickxiguapi
Code de recherche pour un raisonnement incarné renforcé dans la manipulation de robots.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des flux de travail de formation pour l’apprentissage par imitation, l’apprentissage par renforcement et l’adaptation des politiques robotiques.
Référentiel
Source ouverte
Code de recherche pour un raisonnement incarné renforcé dans la manipulation de robots.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Code de recherche et enregistrements d’évaluation pour les objectifs exécutables de manipulation de robots.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Bibliothèque d'apprentissage automatique C++ pour l'électronique embarquée et la robotique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Politique basée sur les flux 3D pour la manipulation de robots.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Micrologiciel du pilote automatique intégré et ressources système.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Packages d'intégration ROS 2 pour les robots de recherche Franka.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Packages d'intégration ROS pour les robots de recherche Franka.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
ACDC4Robot : conversion automatisée des conventions de description pour les robots de la conception à l'apprentissage
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Code de recherche pour l'apprentissage des flux de mouvement généraux en tant que moyens de robot.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
"Bon robot ! Maintenant, regardez ça !" : réutilisation de l'apprentissage par renforcement pour le transfert de tâche à tâche ; et « Bon robot ! » : apprentissage par renforcement efficace pour les tâches visuelles en plusieurs étapes avec transfert du simulateur au réel
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Expériences d'apprentissage par renforcement en ligne ancrées dans des modèles de langage dans BabyAI-Text.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Code de recherche HapticWAM pour distiller le toucher dans un modèle d'action mondiale.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Packages de modèles de robot pour la pince IIT Dagana.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Packages ROS pour les bras robotisés Interbotix.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Pilotes Arduino et CMake pour certaines IMU InvenSense.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Prise en charge de modèles à apprentissage approfondi accélérés par NVIDIA pour la détection d'objets dans l'espace image
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Contrôle de robot précis avec Jev, aperçus physiques et tâches LIBERO configurables.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Modèle URDF du robot humanoïde JVRC.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une collection de filtres de Kalman sur les groupes de Lie.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
LAP : la pré-formation langage-action permet un transfert d'incarnation croisé Zero-Shot
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Framework ROS 2 pour lancer et tester plusieurs processus.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un cadre d'apprentissage léger pour une manipulation adroite
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Apprentissage d'imitation pour la conduite dans CARLA avec prédiction de waypoints.
Cadres d'apprentissage des robots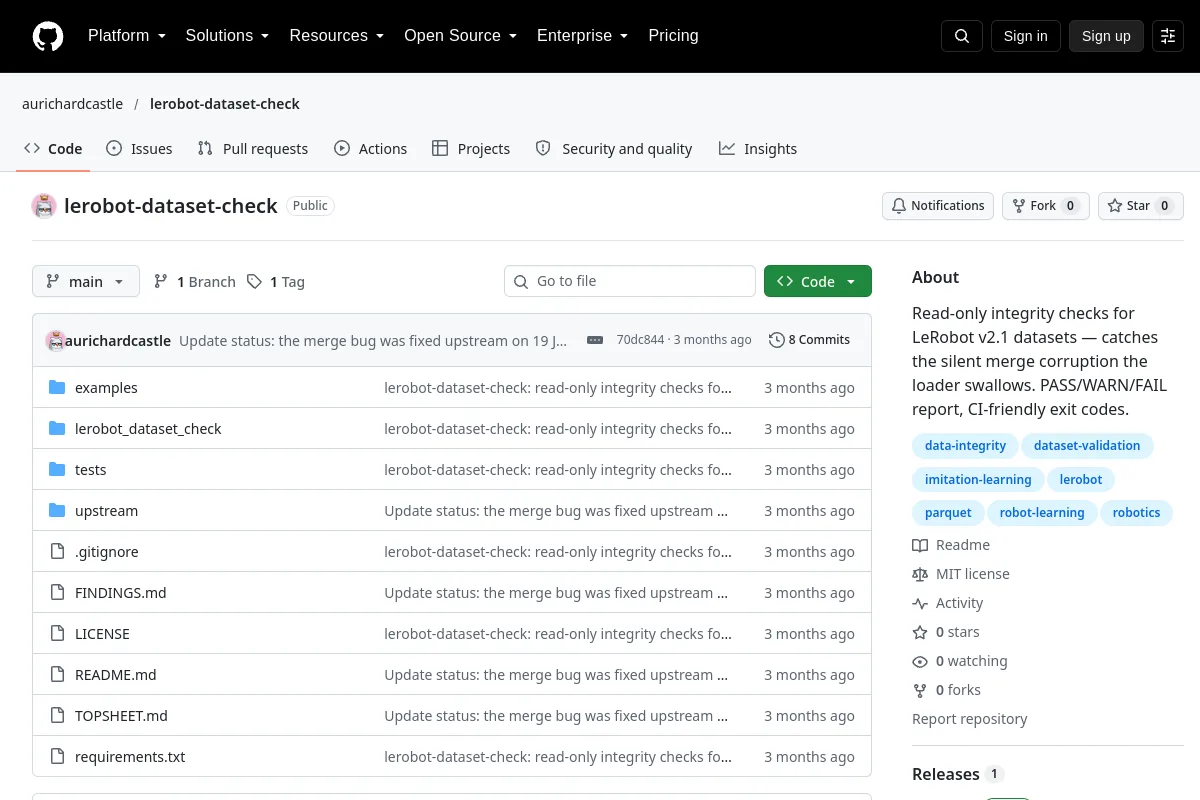 Référentiel
 Source ouverte
Vérifications d'intégrité en lecture seule pour les ensembles de données LeRobot v2.1.
Cadres d'apprentissage des robotsNOTES DE SÉLECTION
Vérifiez les formats de données, les interfaces d’observation/action et les environnements pris en charge. Distinguer l’infrastructure de formation d’un cadre des licences et des exigences des politiques individuelles.
Connaissez-vous une ressource qui a sa place ici ?