 Référentiel
 Recherche
RLLib · samindaa
Bibliothèque d'apprentissage par renforcement C++ pour la prédiction et le contrôle.
Planification et contrôle des mouvementsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Recherche
Bibliothèque d'apprentissage par renforcement C++ pour la prédiction et le contrôle.
Planification et contrôle des mouvements Référentiel
 Recherche
Un pipeline ROS 2 pour déployer une politique apprise de prise de main LEAP.
Outils de visualisation et de données Référentiel
 Recherche
Implémentations d'apprentissage par renforcement, y compris la saisie robotique basée sur la vision dans PyBullet.
Perception et géométrie Référentiel
 Recherche
Dépôt Github officiel pour « Carte de rayonnement neuronal rendu pour la navigation visuelle ». (Point culminant du CVPR 2023)
Navigation et SLAM Référentiel
 Recherche
Code de recherche pour généraliser les moyens des robots par correspondance sémantique.
Cadres d'apprentissage des robots Référentiel
 Recherche
RoboData Doctor fournit des contrôles de conformité et des comparaisons sémantiques pour les ensembles de données d'apprentissage robotique.
Outils de visualisation et de données Référentiel
 Recherche
Un index des référentiels, documents et fichiers matériels RoboParty.
Cadres d'apprentissage des robots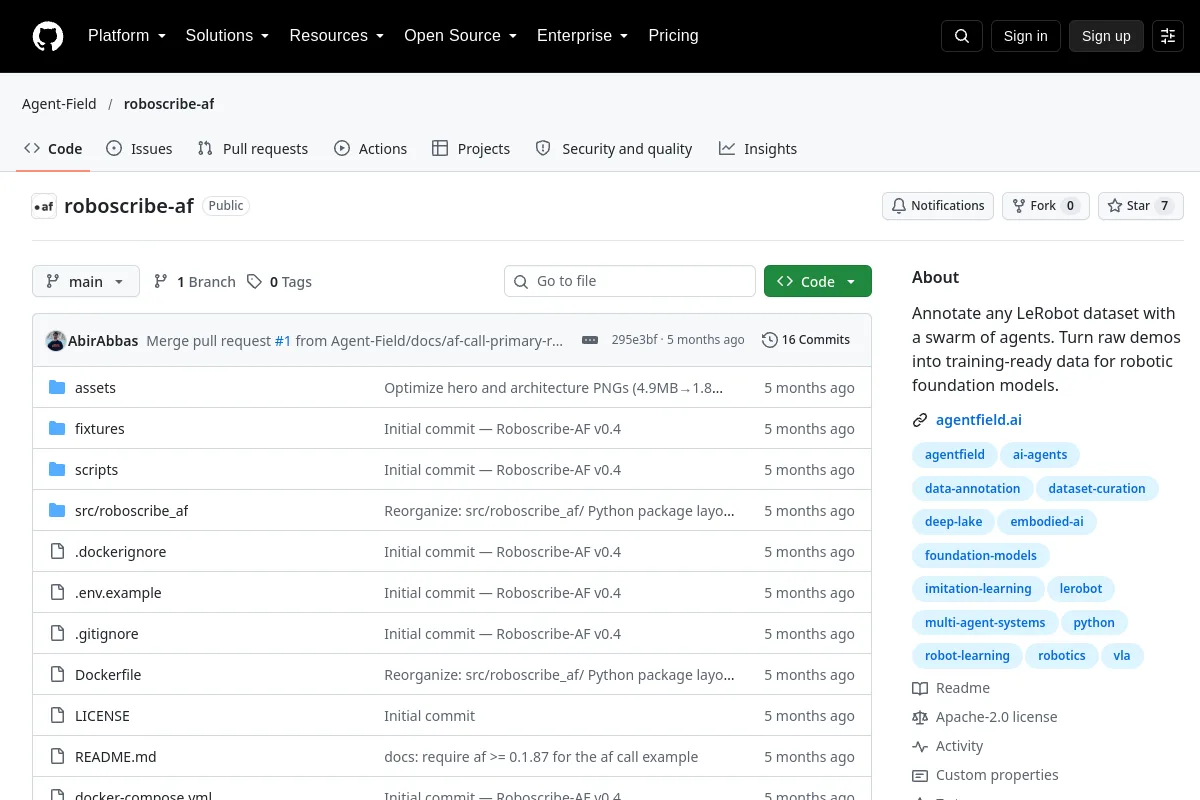 Référentiel
 Recherche
Roboscribe-AF fournit des workflows d'annotation multi-agents pour les ensembles de données de démonstration LeRobot.
Outils de visualisation et de données Référentiel
 Recherche
Simulation 3D, cinématique avant et inverse d'un bras robotique en C# à l'aide de WPF et helix-toolkit
Simulation et physique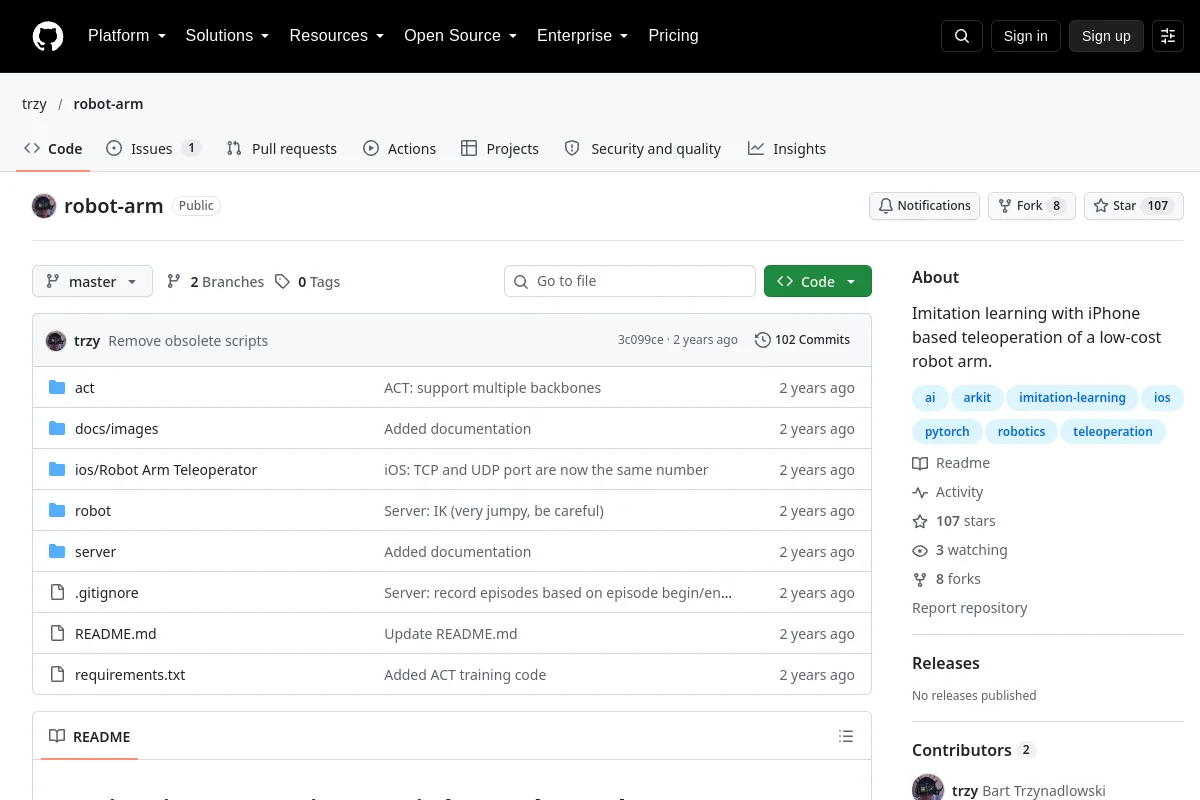 Référentiel
 Recherche
Apprentissage par imitation avec téléopération sur iPhone d'un bras robotique à faible coût.
Logiciel de téléopération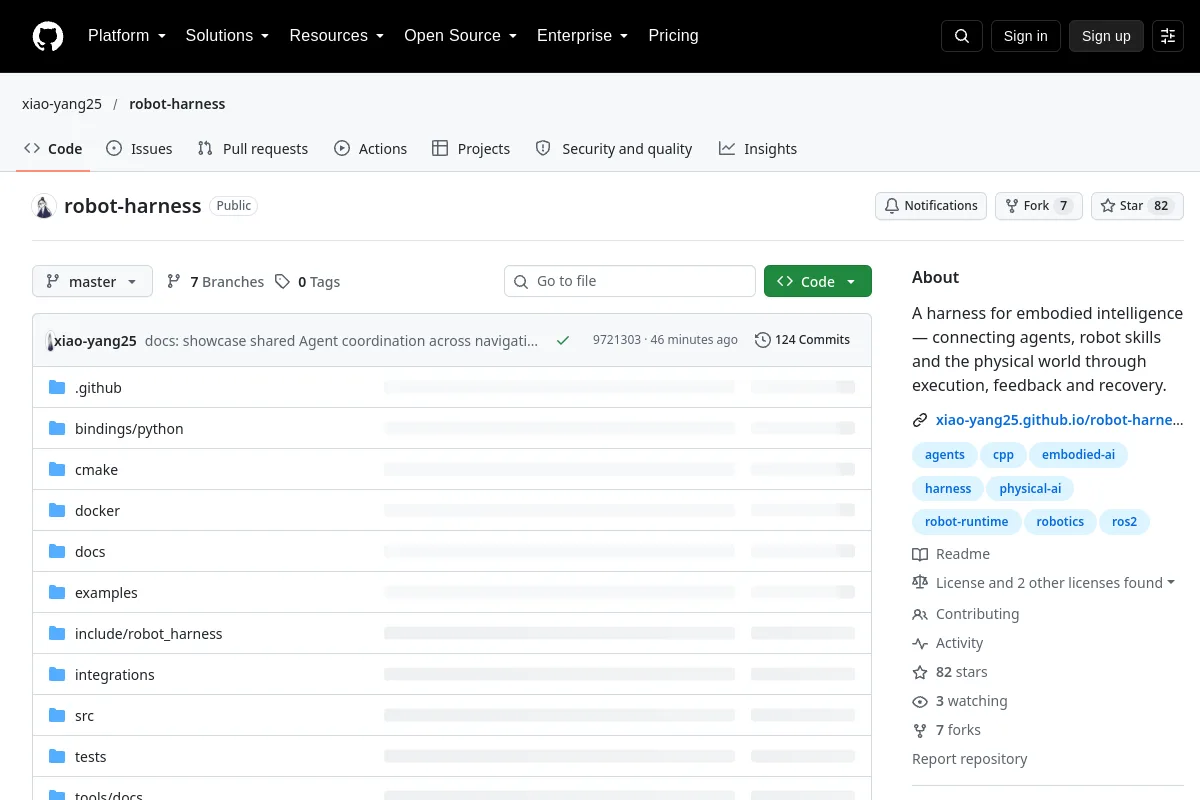 Référentiel
 Recherche
Un harnais pour l'intelligence incarnée — connectant les agents, les compétences des robots et le monde physique via l'exécution, le retour d'information et la récupération.
Intergiciel et communication Référentiel
 Recherche
Exemples et matériel sur la cinématique, la dynamique, le contrôle et l'apprentissage des robots.
Planification et contrôle des mouvements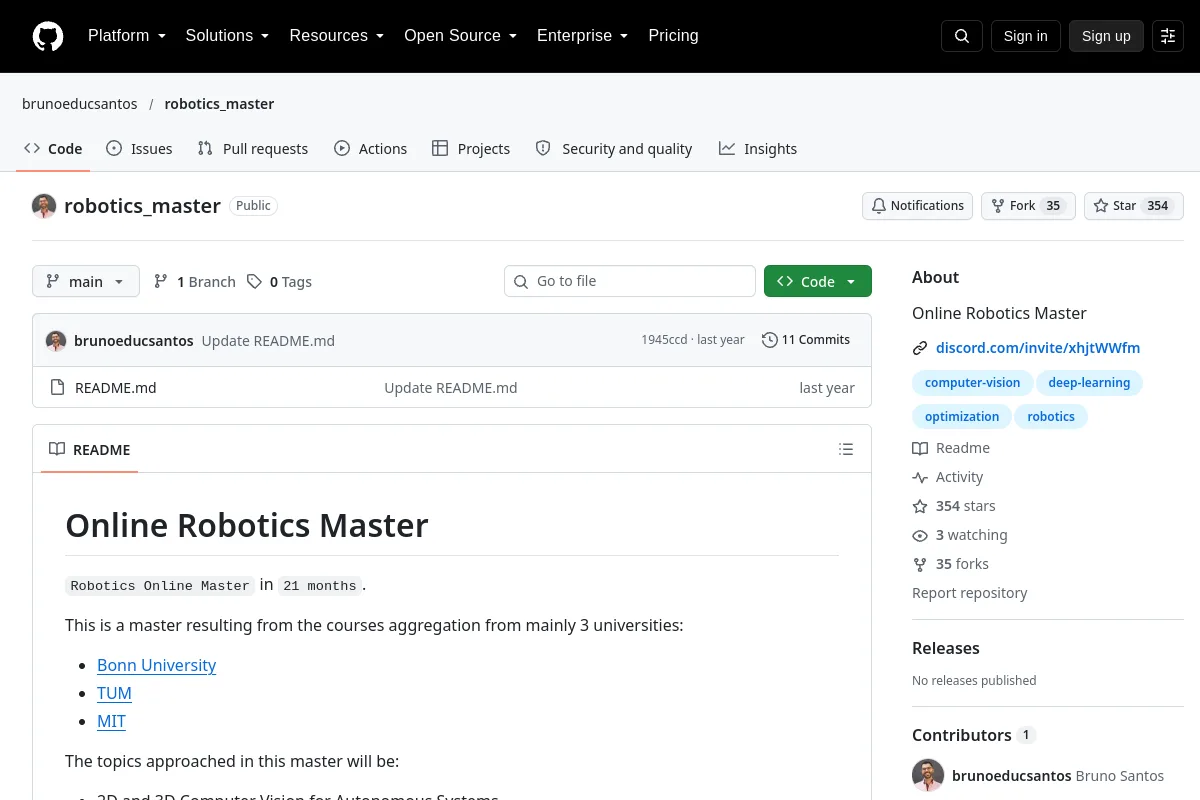 Référentiel
 Recherche
Notes de cours et ressources pour un programme de robotique en ligne.
Perception et géométrie Référentiel
 Recherche
Simulateur de bras robotique UR5 avec pince Robotiq, construit avec MuJoCo
Simulation et physique Référentiel
 Recherche
Matériel de lecture sur l’apprentissage et les programmes de développement des robots.
Outils de visualisation et de données Référentiel
 Recherche
Un projet d'équilibrage de balle Kinova Gen3 utilisant SAC dans MATLAB et Simulink.
Planification et contrôle des mouvements Référentiel
 Recherche
Le SDK RoboTrace enregistre les épisodes du robot avec des données vidéo, de capteur et d'action synchronisées à des fins d'observabilité et d'évaluation.
Outils de visualisation et de données Référentiel
 Recherche
Un environnement de simulation Open Source basé sur ROS pour les débutants en robotique
Simulation et physique Référentiel
 Recherche
Dépôt source du catalogue de robots robots.ros.org.
Cadres d'apprentissage des robots Référentiel
 Recherche
Pile ROS pour le robot Aldebaran Romeo.
Cadres d'apprentissage des robots Référentiel
 Recherche
Outils d'exportation de sacs ROS 2 pour images, nuages de points et autres données enregistrées.
Outils de visualisation et de données Référentiel
 Recherche
Exploration autonome pour ROS 2, avec deux algorithmes : Wanderer (basé sur l'heuristique) et Discoverer (basé sur les frontières, efficace pour les grandes cartes). La cartographie est gérée par Google Cartographer (SLAM)…
Navigation et SLAM Référentiel
 Recherche
Ce référentiel contient des packages ROS2 pour contrôler un robot UR5 avec une pince Robotiq, facilitant les opérations de prélèvement et de placement précises à l'aide de MoveIt et fournissant une boîte à outils complète pour…
SDK de robots Référentiel
 Recherche
Simulation multi-robots à grande échelle d'un entrepôt grouillant dans Open 3D Engine (O3DE), qui sera présentée à ROSCon2023
Simulation et physiqueConnaissez-vous une ressource qui a sa place ici ?