 Référentiel
 Source ouverte
xarm ros2 · xArm-Developer
Packages de développement ROS 2 pour les produits robotiques UFACTORY.
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Packages de développement ROS 2 pour les produits robotiques UFACTORY.
Simulation et physique Référentiel
 Source ouverte
Une feuille de route d'apprentissage pour le développement du SLAM visuel.
Navigation et SLAM Référentiel
 Source ouverte
Packages ROS 2 accélérés par NVIDIA pour le traitement des images de caméra.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Package SLAM/odométrie visuel basé sur cuVSLAM accéléré par NVIDIA
Navigation et SLAM Référentiel
 Référentiel
 Source ouverte
Passerelle de diagnostic ROS 2 avec une API REST pour les données et les opérations du robot.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Moteur physique différenciable pour la robotique, l'apprentissage et le contrôle.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Une puissante extension Isaac Sim pour convertir les fichiers MuJoCo XML Configuration Format (MJCF) au format Universal Scene Description (USD)
Simulation et physique Référentiel
 Source ouverte
Référentiel officiel de « MotionTrans : les données Human VR permettent un apprentissage au niveau du mouvement pour les politiques de manipulation robotique »
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Ressources matérielles et logicielles pour une main robotique adroite biomimétique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
CoSLAM est un logiciel SLAM visuel qui vise à utiliser plusieurs caméras en mouvement libre pour calculer simultanément leur egomotion et la carte 3D des scènes environnantes dans un environnement hautement dynamique.
Navigation et SLAM Référentiel
 Source ouverte
SLAM d'encodeur RVB-D pour un robot à entraînement différentiel dans des environnements dynamiques
Navigation et SLAM Référentiel
 Source ouverte
SDK pour enregistrer et visualiser les données robotiques et physiques de l'IA.
Outils de visualisation et de données Référentiel
 Source ouverte
Support Unitree Go2, Unitree G1 pour Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulation et physique Référentiel
 Source ouverte
Implémentation du transformateur de l'article : "Real-World Humanoid Locomotion with Reinforcement Learning"
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Cadre d'apprentissage par renforcement Isaac Gym pour robots manipulateurs.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Estimation de la pose d'objets 3D accélérée par NVIDIA
Perception et géométrie Référentiel
 Source ouverte
Cadre de cartographie multimodal avec odométrie visuelle-inertielle et flux de travail multi-robots.
Navigation et SLAM Référentiel
 Source ouverte
Outils de construction et de configuration du micrologiciel pour micro-ROS.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Ce code contient un algorithme pour calculer le SLAM visuel stéréo en utilisant à la fois les fonctionnalités de segments de points et de lignes.
Navigation et SLAM Référentiel
 Source ouverte
Démonstration de véhicules agricoles guidés utilisant le cadre RAI.
Cadres d'apprentissage des robots Référentiel
 Référentiel
 Source ouverte
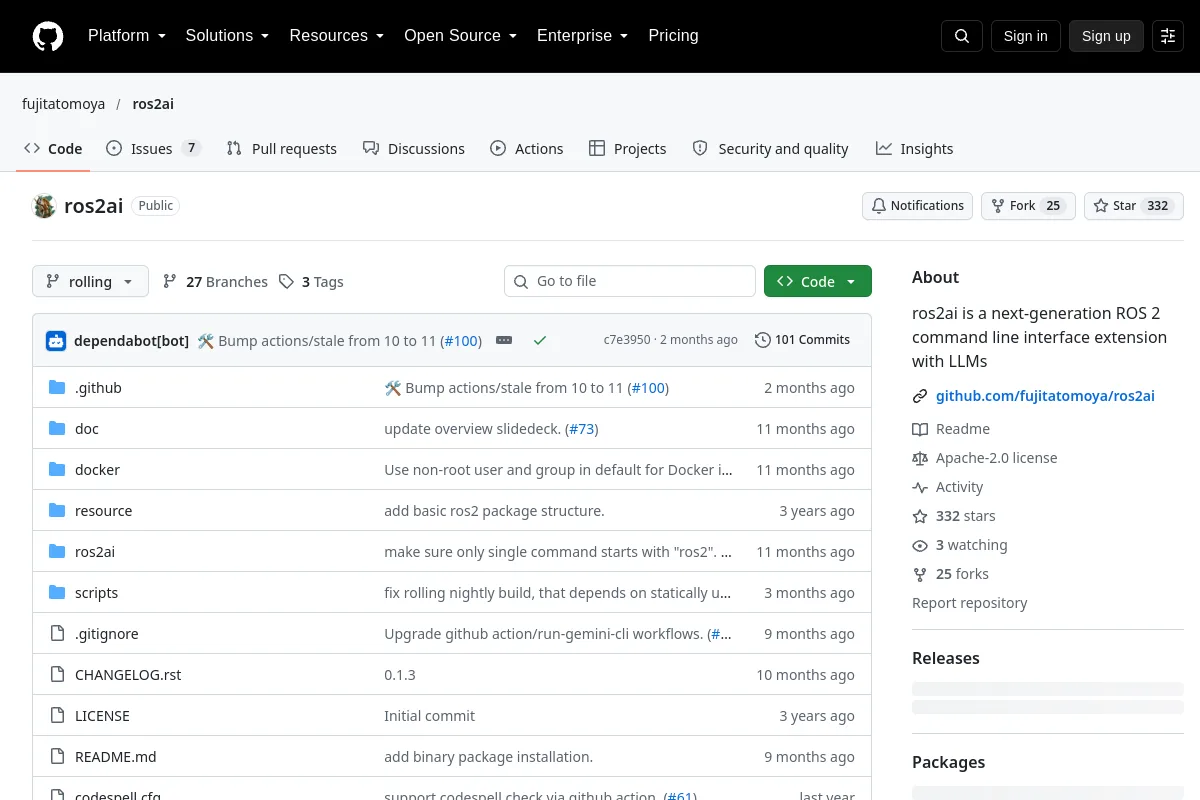
Extension de ligne de commande ROS 2 utilisant des modèles de langage.
Cadres d'apprentissage des robots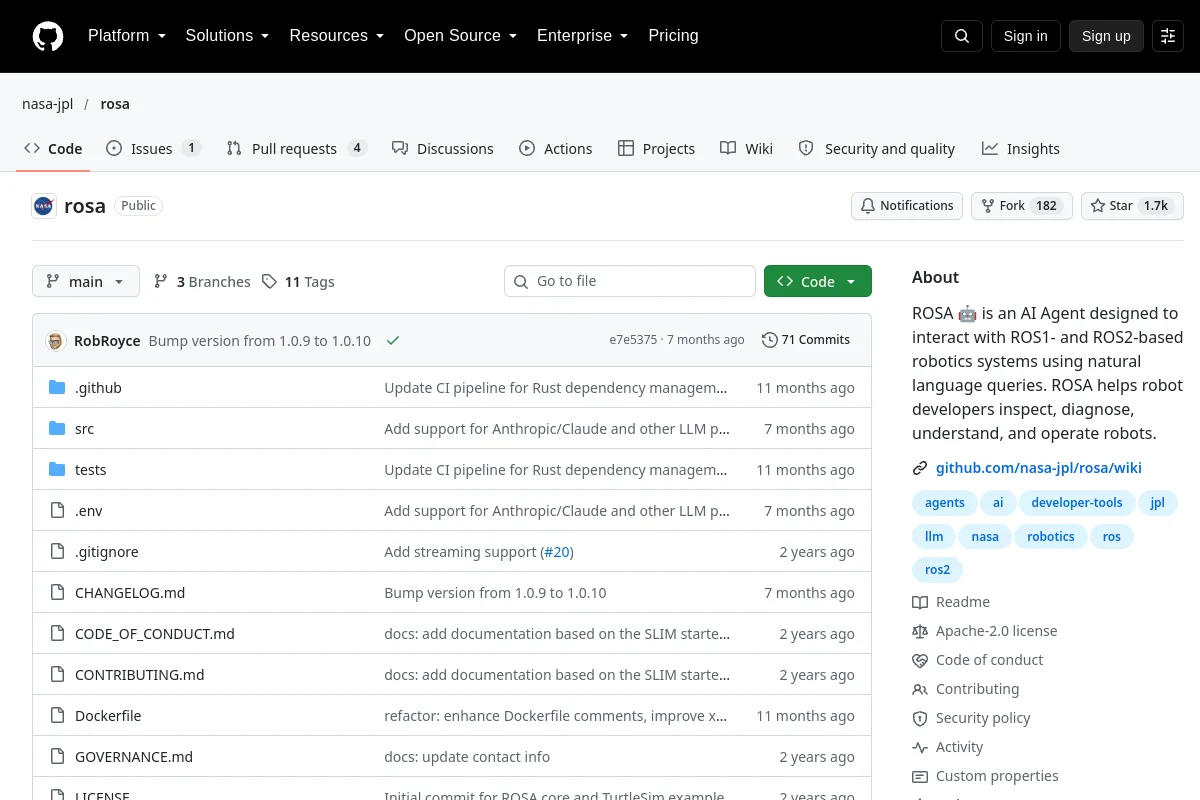 Référentiel
 Source ouverte
Une interface d'agent pour interagir avec les systèmes robotiques basés sur ROS.
Cadres d'apprentissage des robotsConnaissez-vous une ressource qui a sa place ici ?

