 Référentiel
 Recherche
UHC · ZhengyiLuo
Implémentation officielle du contrôleur humanoïde universel à Mujoco. Prend en charge Kinpoly (NeurIPS 2021) et EmbodiedPose (NeurIPS 2022).
Politiques relatives aux robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les modèles vision-langage-action et les modèles de base de la robotique pour la perception, la manipulation et le contrôle.
Référentiel
Recherche
Implémentation officielle du contrôleur humanoïde universel à Mujoco. Prend en charge Kinpoly (NeurIPS 2021) et EmbodiedPose (NeurIPS 2022).
Politiques relatives aux robots Référentiel
 Recherche
UnifoLM-WMA-0 : Un cadre d'action de modèle mondial (WMA) sous la famille UnifoLM
Modèles du monde Référentiel
 Recherche
VIRENA présente une petite politique VLA sur ManiSkill PickCube avec les ressources d'intégration LeRobot.
Vision-langage-action Référentiel
 Recherche
VITRA : pré-entraînement de modèle vision-langage-action évolutif pour la manipulation robotique avec des vidéos d'activités humaines réelles
Vision-langage-action Référentiel
 Recherche
VLA From Scratch compare les représentations d'actions sur des démonstrations multimodales et des tâches de contournement d'obstacles.
Vision-langage-action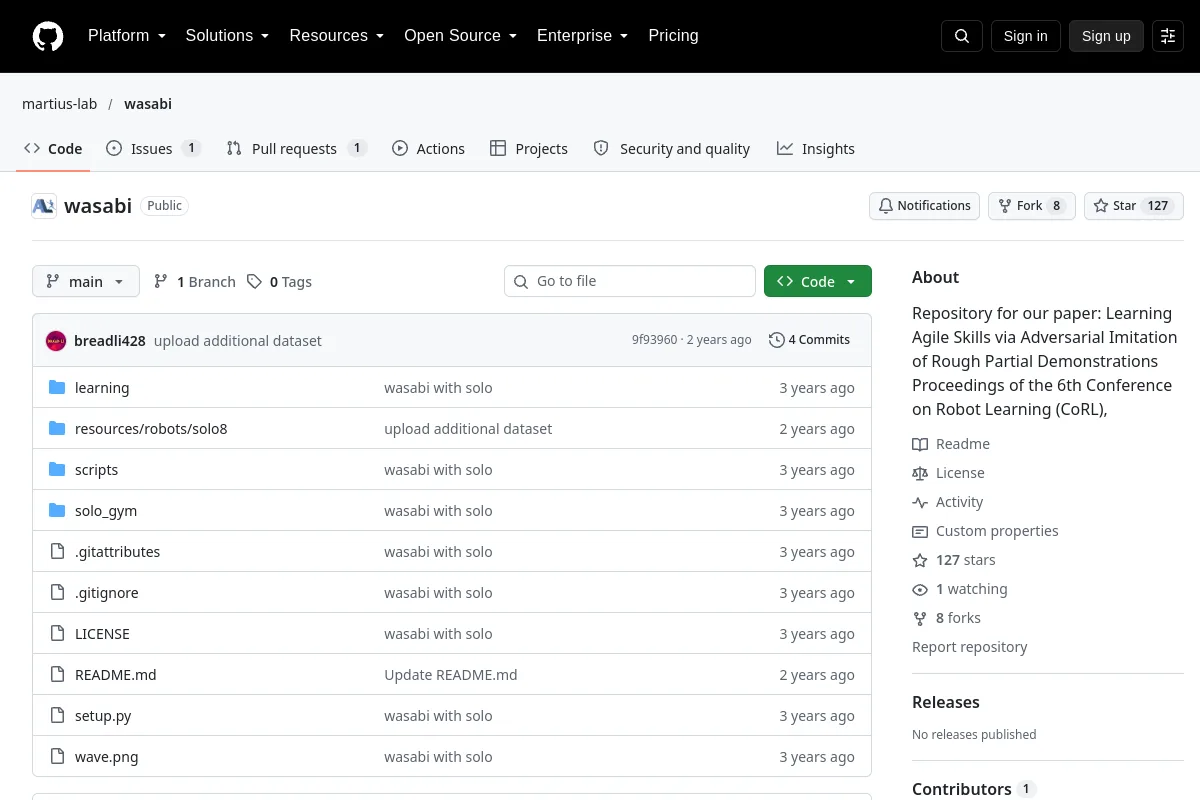 Référentiel
 Recherche
Référentiel de notre article : Learning Agile Skills via Adversarial Imitation of Rough Partial Demonstrations Actes de la 6e Conférence sur l'apprentissage des robots (CoRL),
Politiques relatives aux robots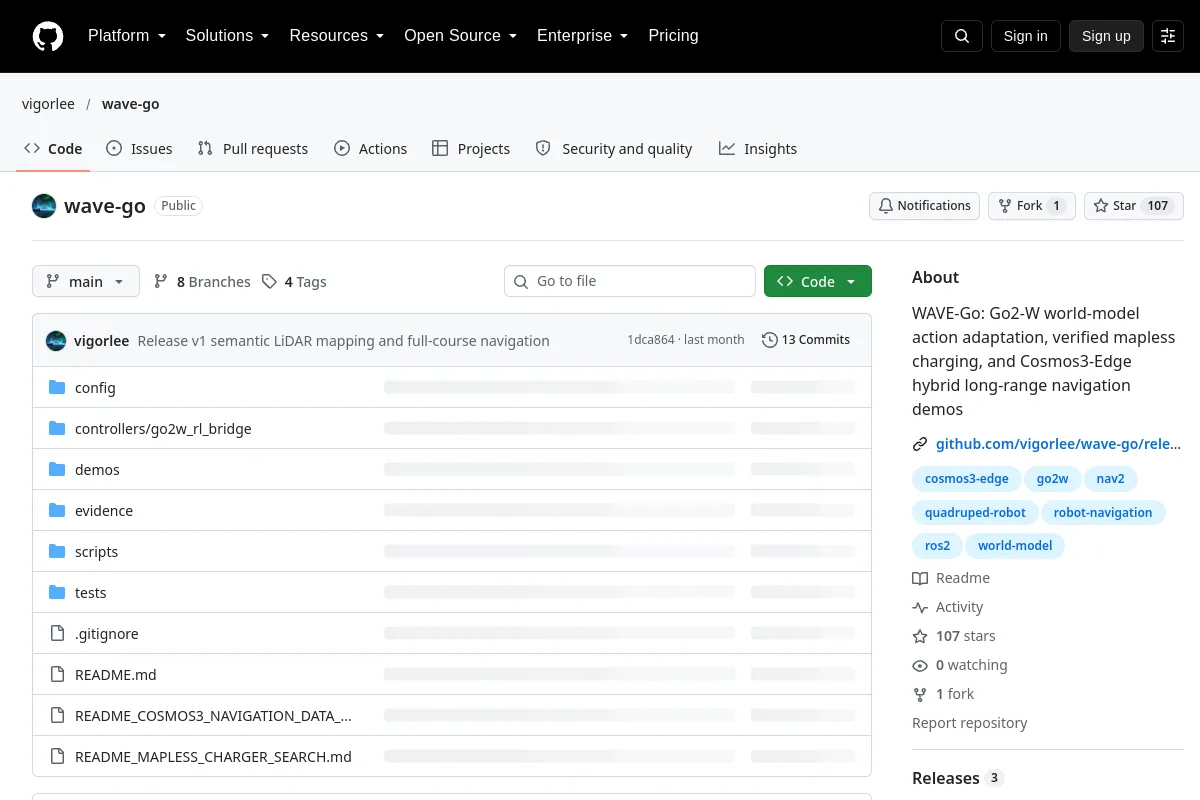 Référentiel
 Recherche
WAVE-Go : adaptation d'action du modèle mondial Go2-W, chargement sans carte vérifié et démonstrations de navigation hybride longue portée Cosmos3-Edge
Modèles du monde Référentiel
 Recherche
Apprendre la loco-manipulation adroite du corps entier à partir des interactions homme-objet
Politiques relatives aux robots Référentiel
 Recherche
WMNav : intégration de modèles vision-langage dans des modèles mondiaux pour la navigation vers les objectifs d'objet
Modèles du monde Référentiel
 Recherche
WoW (World-Omniscient World Model) est un modèle mondial génératif formé sur 2 millions de trajectoires d'interaction robotique, conçu pour imaginer, raisonner et agir dans le monde physique. Contrairement au passif…
Modèles du monde Référentiel
 Recherche
Vers des modèles polyvalents vision-langage-action via l’apprentissage de représentations vision-mouvement unifiées
Vision-langage-action Référentiel
 Recherche
XRZero-G0 : repousser les frontières de la manipulation robotique adroite avec des interfaces, une qualité et des ratios
Politiques relatives aux robots Référentiel
 Recherche
Code pour mon article « On n'enseigne qu'une seule fois : apprenez la manipulation robotique bimanuelle en une seule fois à partir de démonstrations vidéo »
Politiques relatives aux robots Site Web
 Recherche
Un modèle de recherche vision-langage-action pour la manipulation de robots.
Vision-langage-action Site Web
Connaissez-vous une ressource qui a sa place ici ?
