 Repositorio
 Investigación
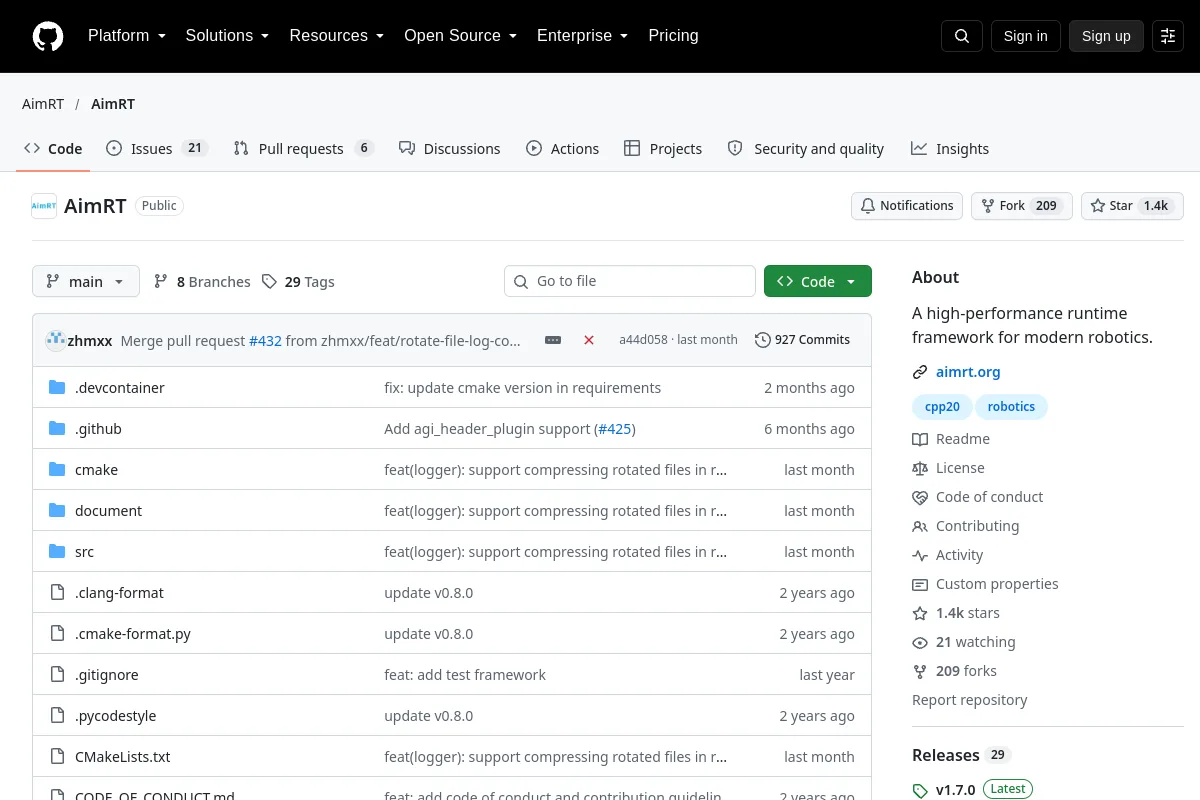
AimRT · AimRT
Un marco de tiempo de ejecución para aplicaciones de robótica modernas.
Marcos de aprendizaje de robotsEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
Un marco de tiempo de ejecución para aplicaciones de robótica modernas.
Marcos de aprendizaje de robots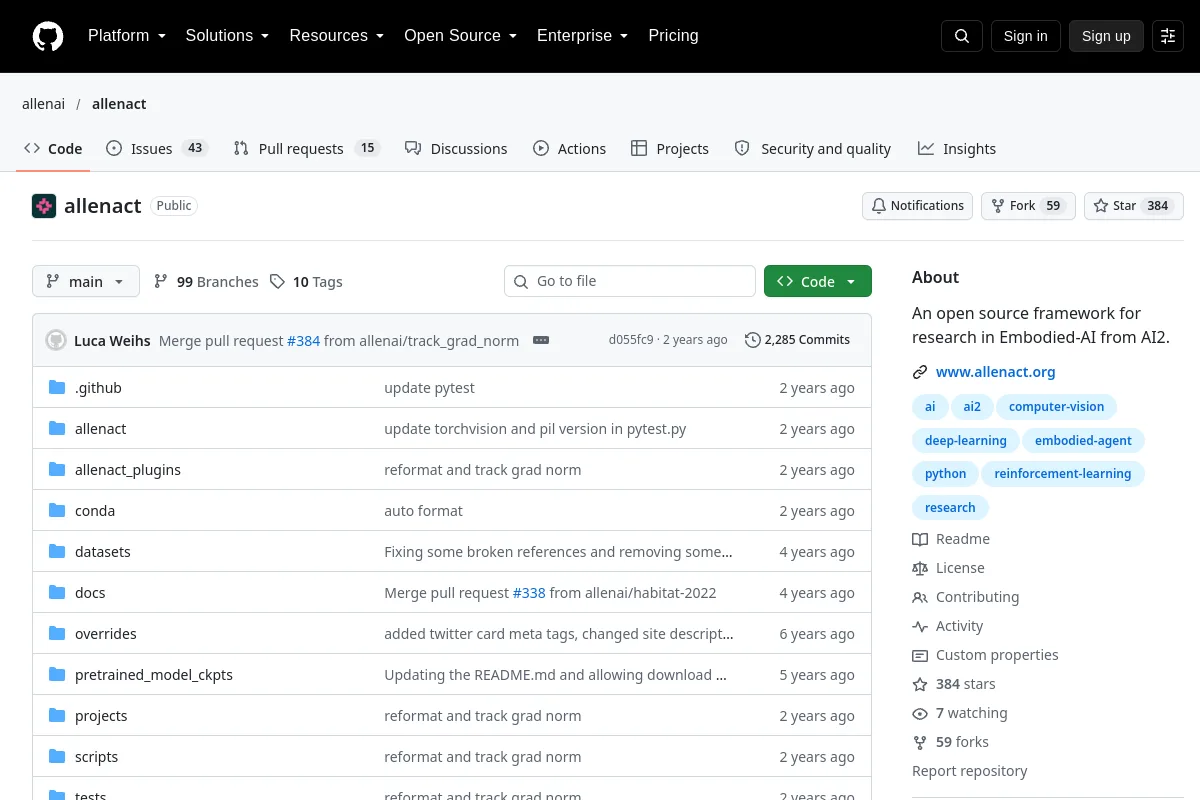 Repositorio
 Investigación
Un marco de investigación abierto para la IA incorporada.
Percepción y geometría Repositorio
 Investigación
Materiales de la página del proyecto para el aprendizaje de políticas guiado por Agent Priors.
Marcos de aprendizaje de robots Repositorio
 Investigación
Biblioteca y ejemplos de optimización de gráficos SLAM.
Navegación y SLAM Repositorio
 Investigación
Paquetes ROS para controlar un brazo robótico Arduino usando Moveit
SDK de robots Repositorio
 Investigación
Plataforma de simulación multimotor para enjambres de robots heterogéneos.
Sistemas de flota y autonomía Repositorio
 Investigación
Simulación de brazo robótico utilizando Gazebo, ROS Control y MoveIt.
Simulación y física Repositorio
 Investigación
Una caja de herramientas de robótica de MATLAB para la educación.
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Investigación
AstraNav-Memory: Compresión de contextos para memoria larga. Un marco de memoria centrado en imágenes para una navegación incorporada de por vida mediante compresión de contexto visual y Qwen2.5-VL. SOTA en GOAT-Bench &…
Navegación y SLAM Repositorio
 Investigación
Una implementación asimétrica actor-crítico de TensorFlow para el aprendizaje de robots basado en imágenes.
Marcos de aprendizaje de robots Repositorio
 Investigación
Robot colaborativo Aubo i5 de doble brazo - RealSense D435 - Estimación de postura de objetos 3D - ROS
Percepción y geometría Repositorio
 Investigación
Una plataforma de simulación virtual para métodos autónomos de detección, mapeo, control y comportamiento de vehículos utilizando ROS 2 y Gazebo.
Navegación y SLAM Repositorio
 Investigación
Este repositorio tiene como objetivo permitir la entrega autónoma de drones con el dron Intel Aero RTF y el piloto automático PX4. El código se puede ejecutar tanto en el dron real como simulado en una PC usando Gazebo. Es…
Navegación y SLAM Repositorio
 Investigación
Un paquete de exploración autónoma para ROS 2 Humble usando Nav2 y SLAM Toolbox. Permite a los robots explorar entornos desconocidos, crear mapas y recuperarse de fallas de localización, resolviendo...
Navegación y SLAM Repositorio
 Investigación
Pila de automatización de sonda voladora con mapeo microscópico y control de movimiento CNC.
Navegación y SLAM Repositorio
 Investigación
Software para la plataforma de vehículos autónomos AutoRally.
Sistemas de flota y autonomía Repositorio
 Investigación
La API de Python para simulaciones de conducción autónoma del motor AVIS.
Sistemas de flota y autonomía Repositorio
 Investigación
Una plataforma para operar y ampliar sistemas ROV, USV y robóticos.
Marcos de aprendizaje de robots Repositorio
 Investigación
Un marco de aprendizaje por refuerzo para la locomoción de robots humanoides.
Marcos de aprendizaje de robots Repositorio
 Investigación
Este repositorio es la implementación oficial de nuestro artículo (De reactivo a cognitivo: inteligencia espacial inspirada en el cerebro para agentes corporizados)
Navegación y SLAM Repositorio
 Investigación
Calibra proporciona observabilidad de conjuntos de datos y herramientas de selección de conjuntos de núcleos para el aprendizaje por imitación de robótica.
Herramientas de visualización y datos Repositorio
 Investigación
Una biblioteca de simulación para el robot Cassie de Agility Robotics usando MuJoCo
Simulación y física Repositorio
 Investigación
CCM-SLAM: SLAM monocular colaborativo centralizado, robusto y eficiente para equipos robóticos
Navegación y SLAM¿Conoce algún recurso que pertenezca aquí?