Repositorio
 Código abierto
rm_control · rm-controls
🤖 Interfaz de hardware/simulación basada en controles ros para desarrollar robots RoboMaster y robots de alto rendimiento.
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
🤖 Interfaz de hardware/simulación basada en controles ros para desarrollar robots RoboMaster y robots de alto rendimiento.
Simulación y física Repositorio
 Código abierto
Un marco de visión ROS 2 para robots RoboMaster.
Percepción y geometría Repositorio
 Repositorio
 Código abierto
Biblioteca de planificación de movimiento de robots móviles con ruedas diseñada para FTC
Planificación y control de movimiento Repositorio
 Código abierto
Repositorio de investigación RoboBrain para el razonamiento de manipulación robótica.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Un marco de simulación basado en ROS2 y LLM (como GPT) para tareas de interacción de robots en la era de los grandes modelos.
Simulación y física Repositorio
 Código abierto
🦾Haga que su robot sea autónomo con el agente LLM. Configúrelo con la misma facilidad que los agentes normales en CrewAI o Autogen
Middleware y comunicación Repositorio
 Código abierto
Entornos estilo gimnasio para el aprendizaje de robots.
Simulación y física Repositorio
 Código abierto
Biblioteca Python para métricas de trayectoria, predicción y evaluación de robótica.
Sistemas de flota y autonomía Repositorio
 Código abierto
El sistema operativo agente para robots
Middleware y comunicación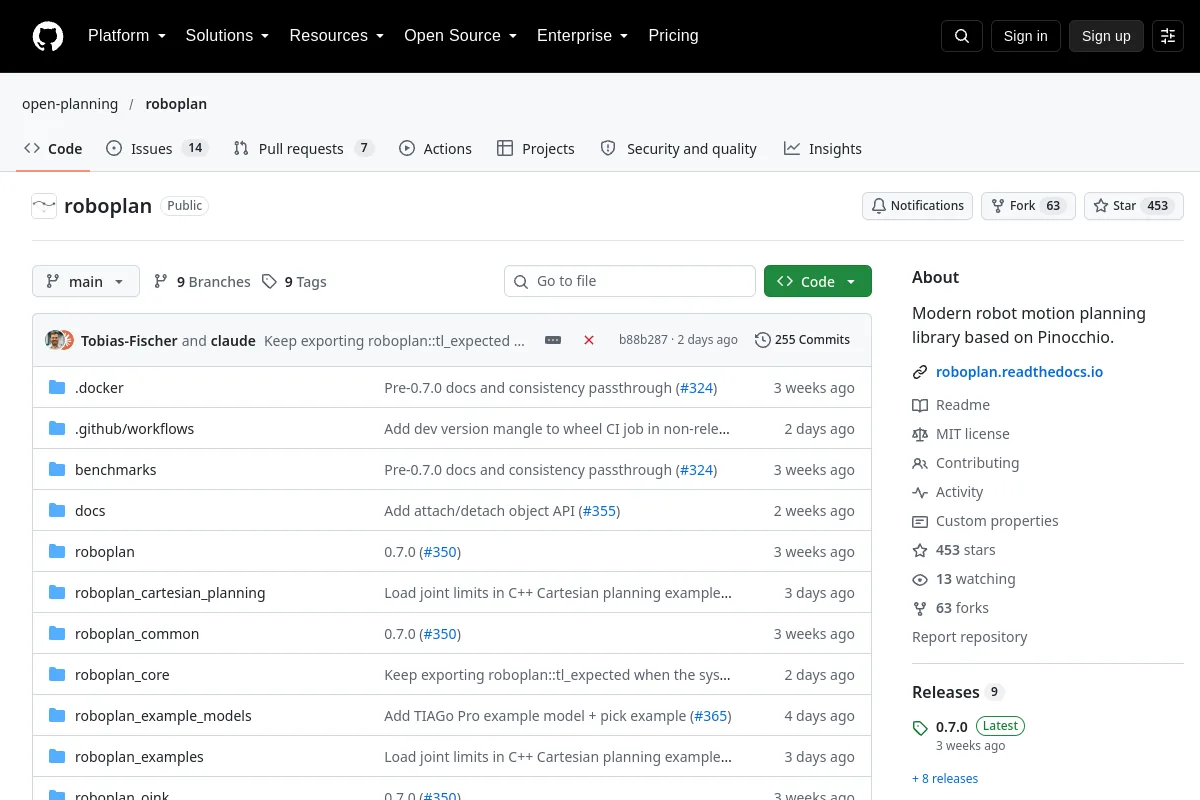 Repositorio
 Código abierto
Biblioteca moderna de planificación de movimientos de robots basada en Pinocho.
Planificación y control de movimiento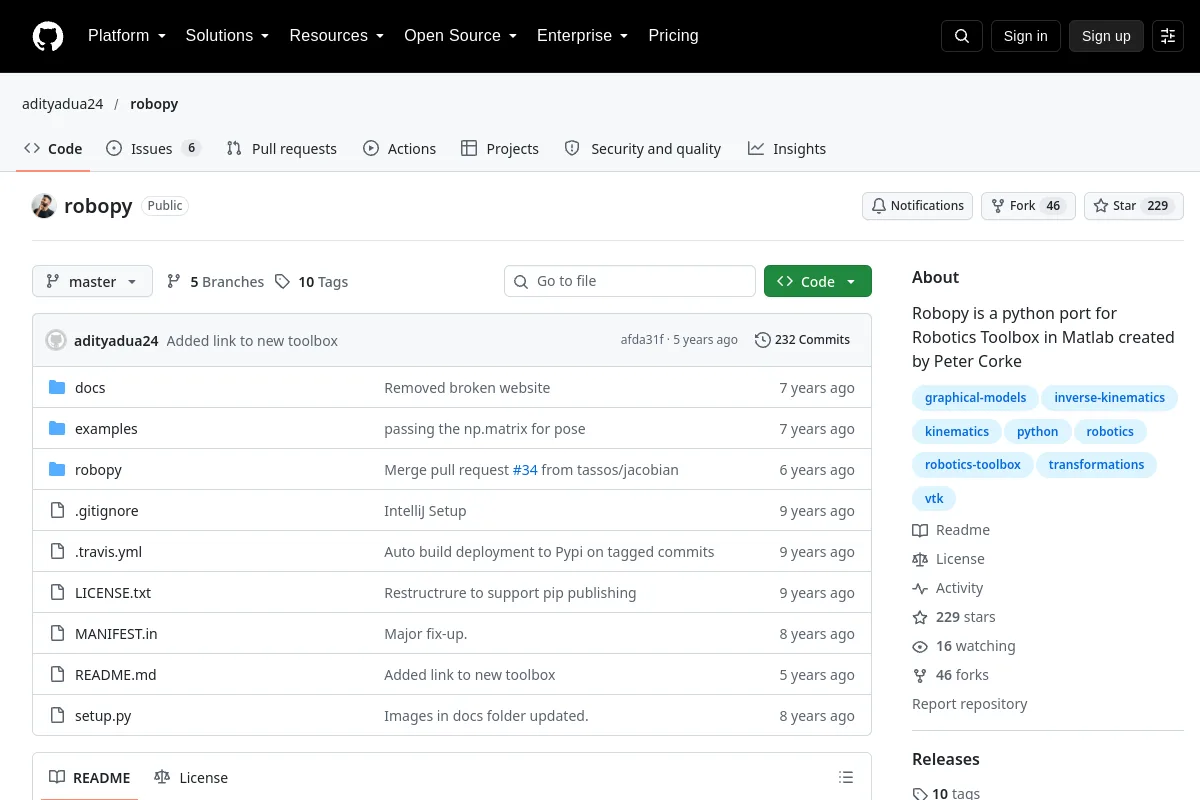 Repositorio
 Código abierto
Una versión antigua de Python de MATLAB Robotics Toolbox de Peter Corke.
Planificación y control de movimiento Repositorio
 Código abierto
Arnés de agente robot con CLI y consola web local para una breve evaluación de LIBERO
Marcos de aprendizaje de robots Repositorio
 Código abierto
Implementaciones de políticas de manipulación de robots para la tarea Push-T en LeRobot.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Un miniprograma de WeChat para la teleoperación y gestión remota de flotas de robots.
Software de teleoperación Repositorio
 Código abierto
Un marco simple y sin ROS de simulación a real para entrenar e implementar modelos Vision-Language-Action (VLA) y agentes RL. Wrappers nativos de MuJoCo Gymnasium con ejecución sincrónica para Franka, UR5e…
Middleware y comunicación Repositorio
 Código abierto
Archivos de descripción para modelos de robots BXI.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Memoria de experiencia del robot para reproducción y recuperación.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Interfaz de robot 3D construida con three.js.
Planificación y control de movimiento Repositorio
 Código abierto
Brazo robótico Doosan, simulación, control, visualización en Gazebo y ROS2 para Aprendizaje por Refuerzo.
Simulación y física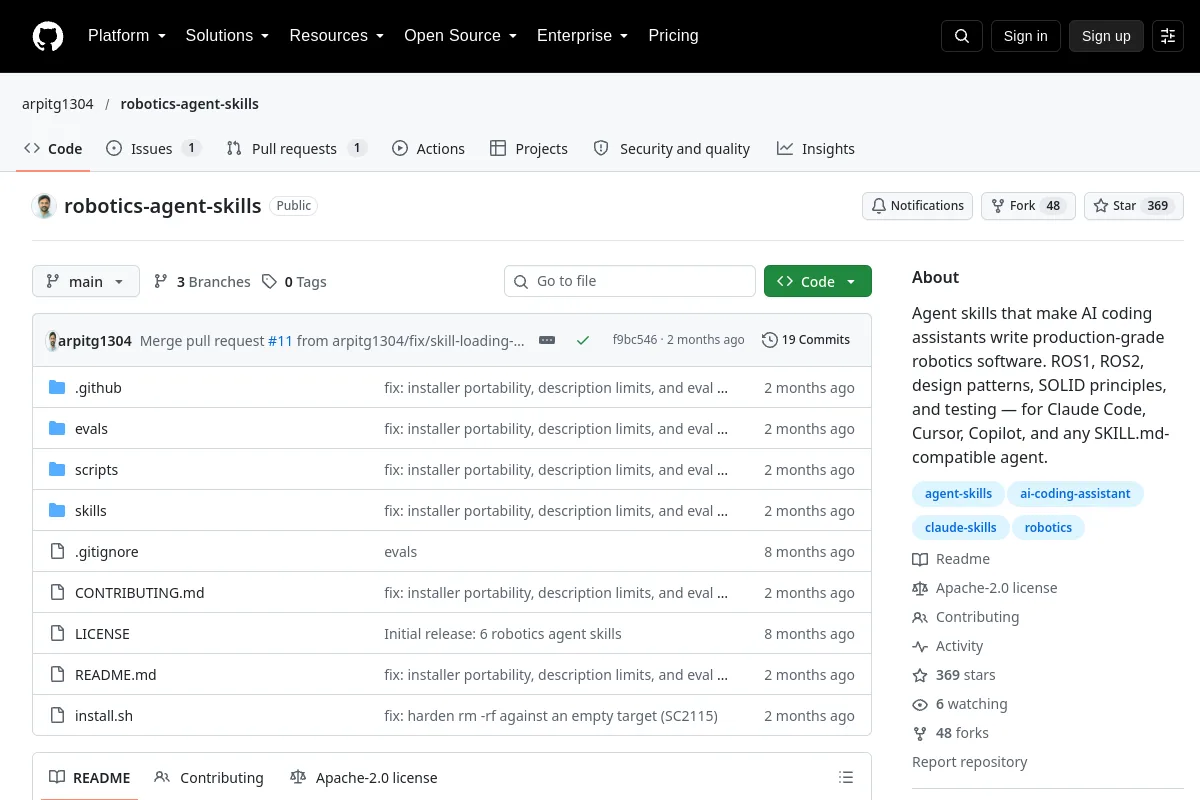 Repositorio
 Código abierto
Orientación y habilidades de asistente de codificación para el desarrollo de software de robótica.
Marcos de aprendizaje de robots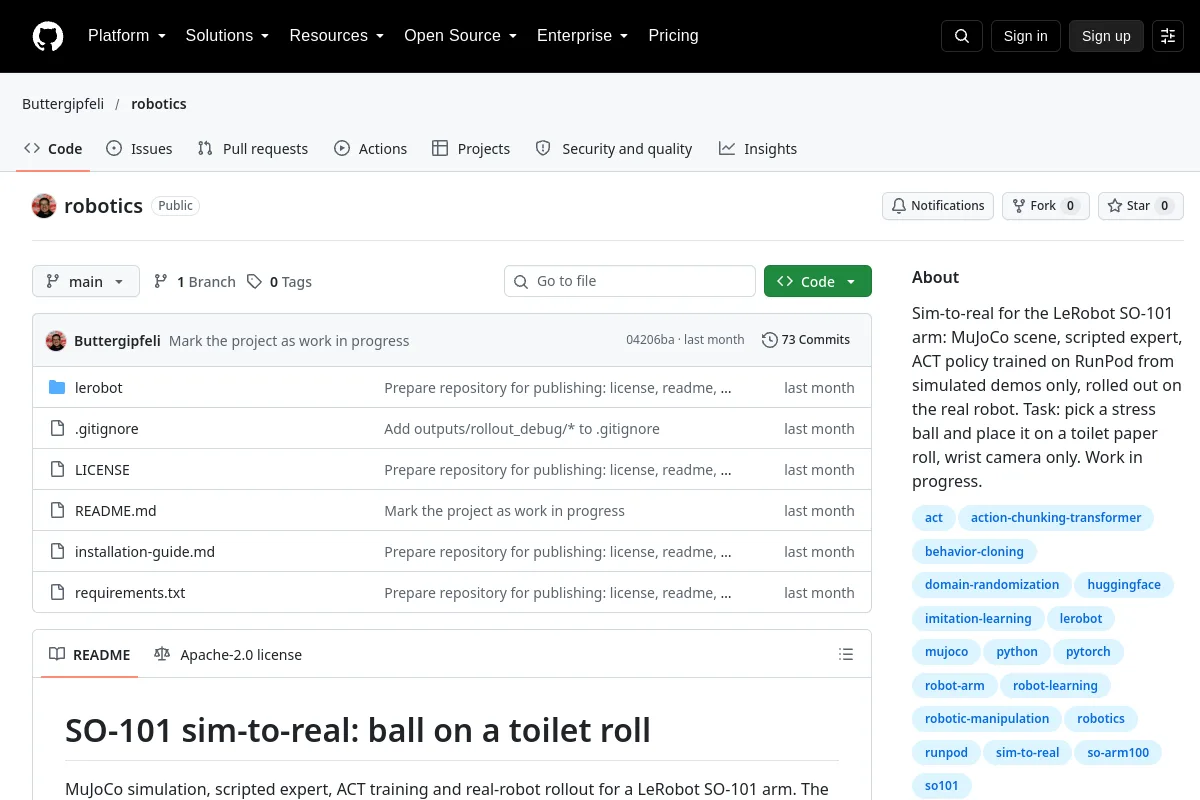 Repositorio
 Código abierto
Experimentos de simulación a real de SO-101 utilizando demostraciones de MuJoCo y ACT.
Simulación y física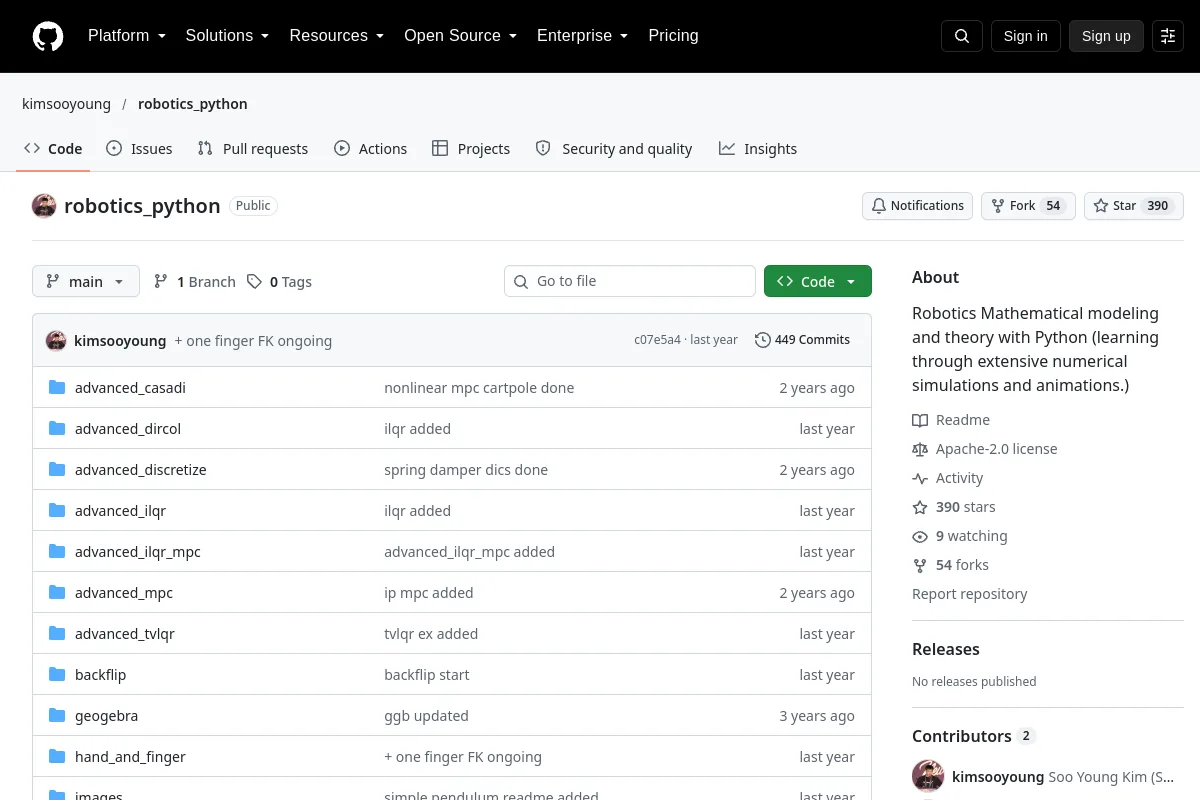 Repositorio
 Código abierto
Robótica Modelado matemático y teoría con Python (aprendizaje a través de extensas simulaciones numéricas y animaciones).
Simulación y física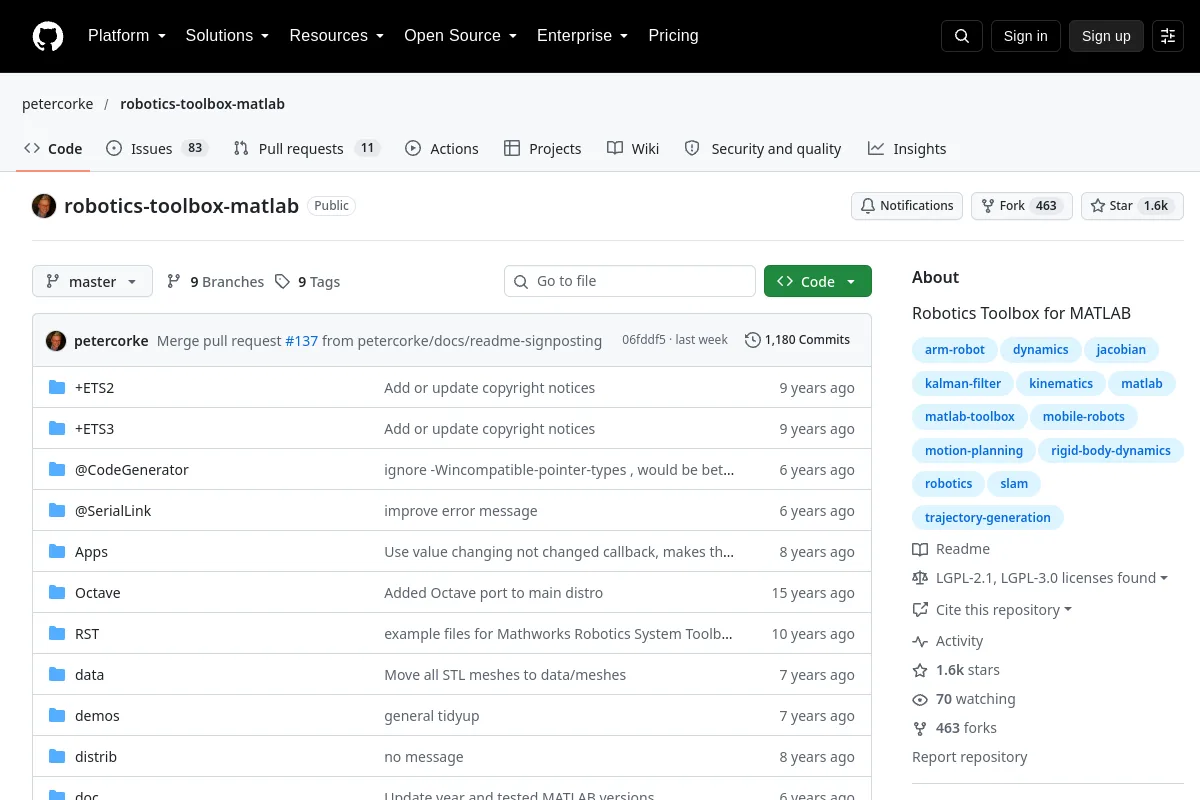 Repositorio
 Código abierto
Caja de herramientas de robótica para MATLAB
Planificación y control de movimiento¿Conoce algún recurso que pertenezca aquí?