Repository
 Forschung
chalet · lil-lab
Cornell House Agent Learning Environment und zugehörige Ressourcen.
Wahrnehmung & GeometrieDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
Cornell House Agent Learning Environment und zugehörige Ressourcen.
Wahrnehmung & Geometrie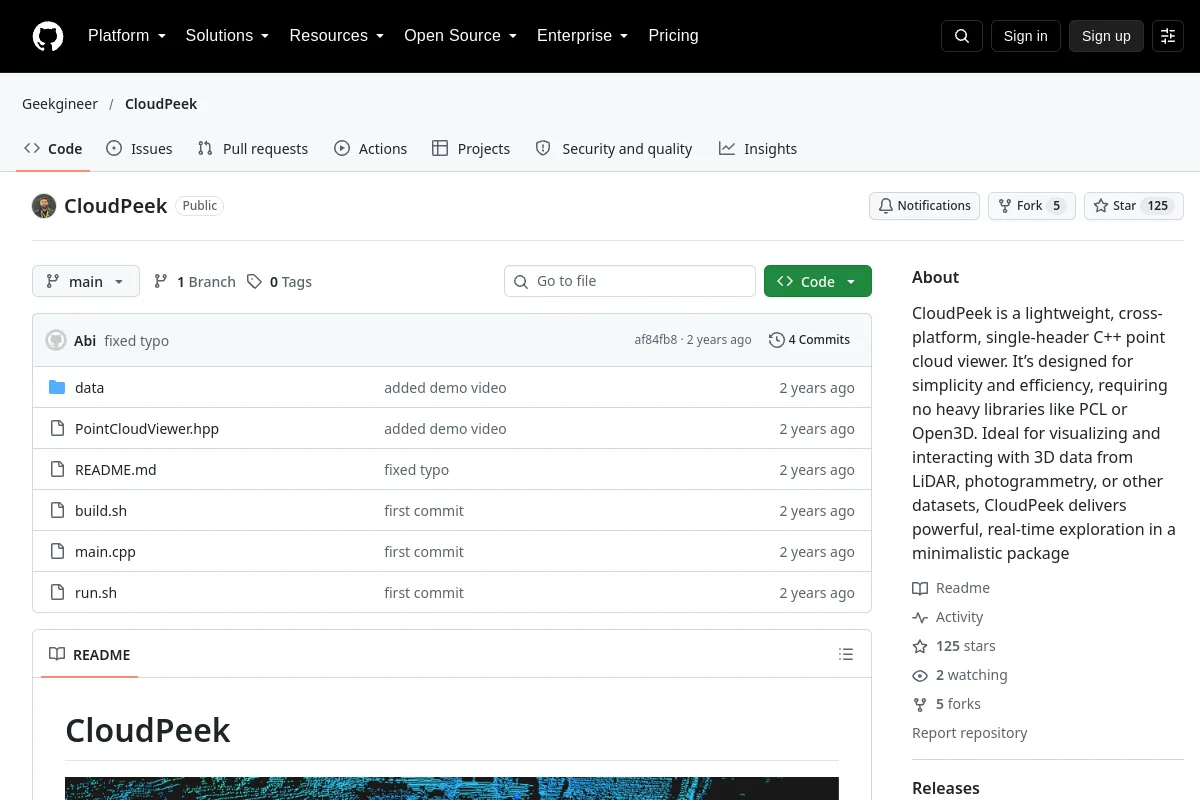 Repository
 Forschung
CloudPeek bietet einen kompakten C++-Punktwolken-Viewer für die visuelle Dateninspektion.
Visualisierungs- und Datentools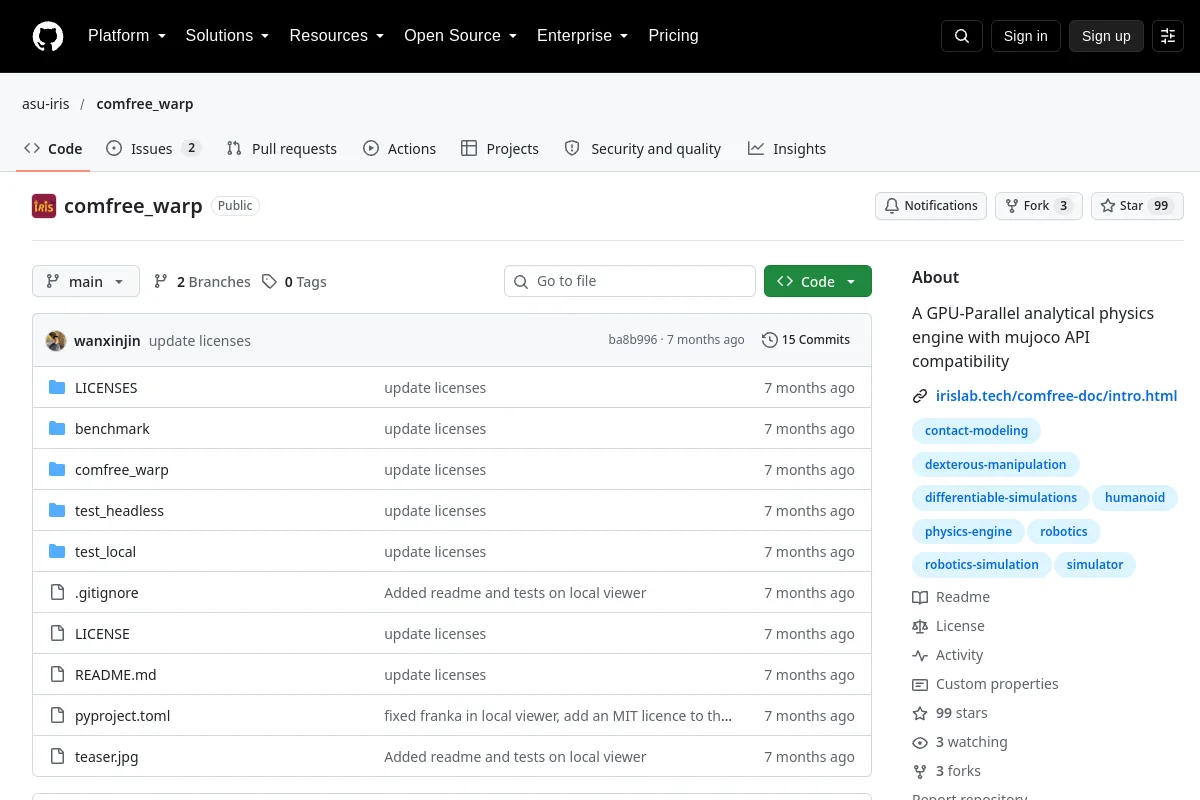 Repository
 Forschung
Eine GPU-parallele analytische Physik-Engine mit Mujoco-API-Kompatibilität
Simulation & Physik Repository
 Forschung
Modernste Methode zur modellbasierten geschickten Manipulation
Bewegungsplanung und -steuerung Repository
 Forschung
Einschränkungsbewusste Imitation-Learning-Forschung für autonome Rennen.
Wahrnehmung & Geometrie Website
 Forschung
Ein Robotersimulator mit Szenenmodellierung und Fernbedienungsschnittstellen.
Simulation & Physik Repository
 Forschung
Die CoppeliaSim-Kernbibliothek.
Frameworks für das Lernen von Robotern Repository
 Forschung
JavaScript-Framework für Robotik, Drohnen und das Internet der Dinge (IoT)
Middleware und Kommunikation Repository
 Forschung
DexGarmentLab: Geschickte Umgebung zur Manipulation von Kleidungsstücken mit verallgemeinerbaren Richtlinien
Simulation & Physik Repository
 Forschung
Nach Modifikationen an OpenTelevision kann Quest 3 für die Teleoperation des Franka Panda-Roboterarms und der Inspire Hand im Isaac Gym verwendet werden.
Teleoperationssoftware Repository
 Forschung
VR-basierte Teleoperation für geschickte Manipulation – Steuern Sie xArm + inspirieren Sie Hände mit Vive Trackern und Quest Hand Tracking
Teleoperationssoftware Repository
 Forschung
🍀 DexTrack: Auf dem Weg zu einer verallgemeinerbaren neuronalen Tracking-Kontrolle für eine geschickte Manipulation anhand menschlicher Referenzen
Wahrnehmung & Geometrie Repository
 Forschung
Dieses Projekt besteht aus der Forschung an einem Roboter mit 6 Freiheitsgraden. Auf Unity wurde ein 3D-Modell des Roboters erstellt, um die Vorwärts- und Rückwärtskinematik zu demonstrieren. Wichtige Konzepte in der Robotik wie…
Bewegungsplanung und -steuerung Repository
 Forschung
simplementierung des Divide-and-Conquer-Verstärkungslernens.
Frameworks für das Lernen von Robotern Repository
 Forschung
Ein Navigationsagent mit verstärktem Lernen, der Lidar- und Kamerabeobachtungen nutzt.
Navigation & SLAM Website
 Forschung
Werkzeuge zur Modellierung, Dynamik und Optimierung von Robotersystemen.
Bewegungsplanung und -steuerung Repository
 Forschung
Domänen-Randomisierungsexperimente für die Soft-Roboter-Steuerung mit geschlossenem Regelkreis.
Bewegungsplanung und -steuerung Repository
 Repository
 Forschung
EAO-SLAM: Monokularer halbdichter Objekt-SLAM basierend auf Ensemble Data Association
Navigation & SLAM Repository
 Forschung
SO-ARM101 Dual-View-ACT-Experimente mit dokumentierten Laufzeitschutzmaßnahmen.
Frameworks für das Lernen von Robotern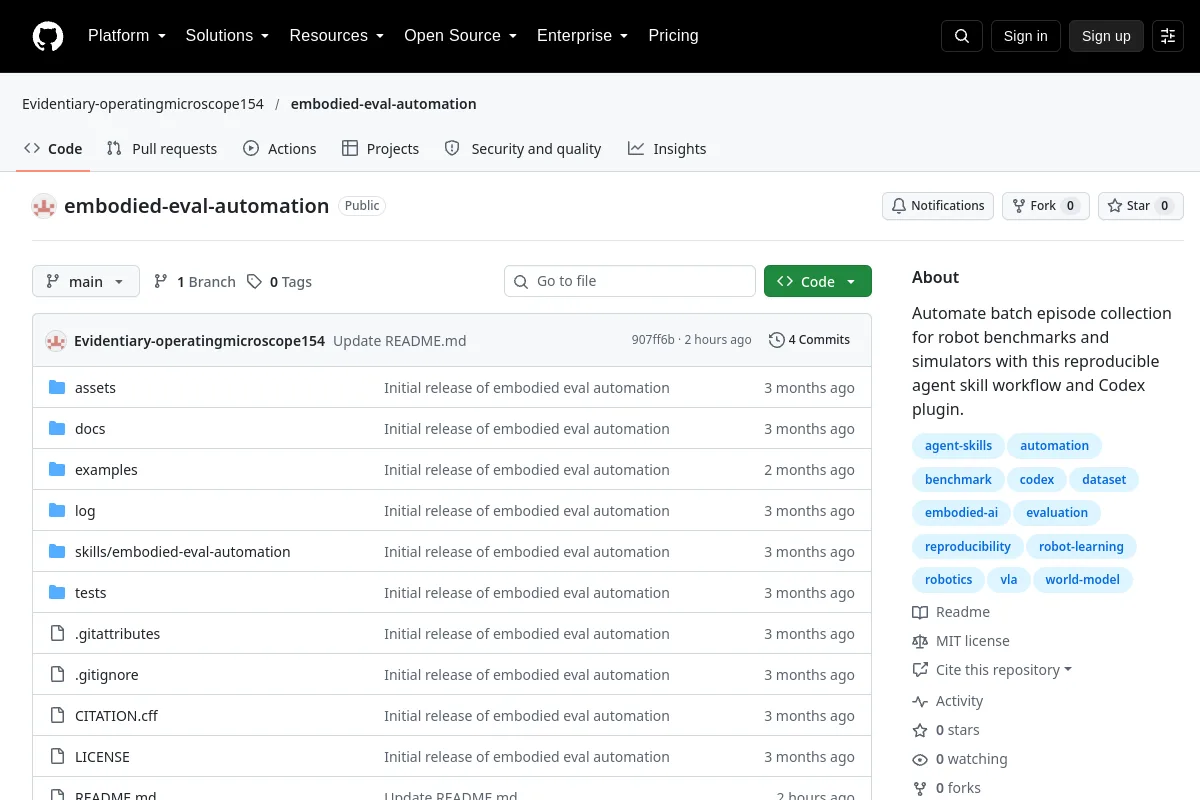 Repository
 Forschung
Embodied Eval Automation bietet Workflows zum Sammeln von Roboter-Benchmark- und Simulator-Episoden.
Visualisierungs- und Datentools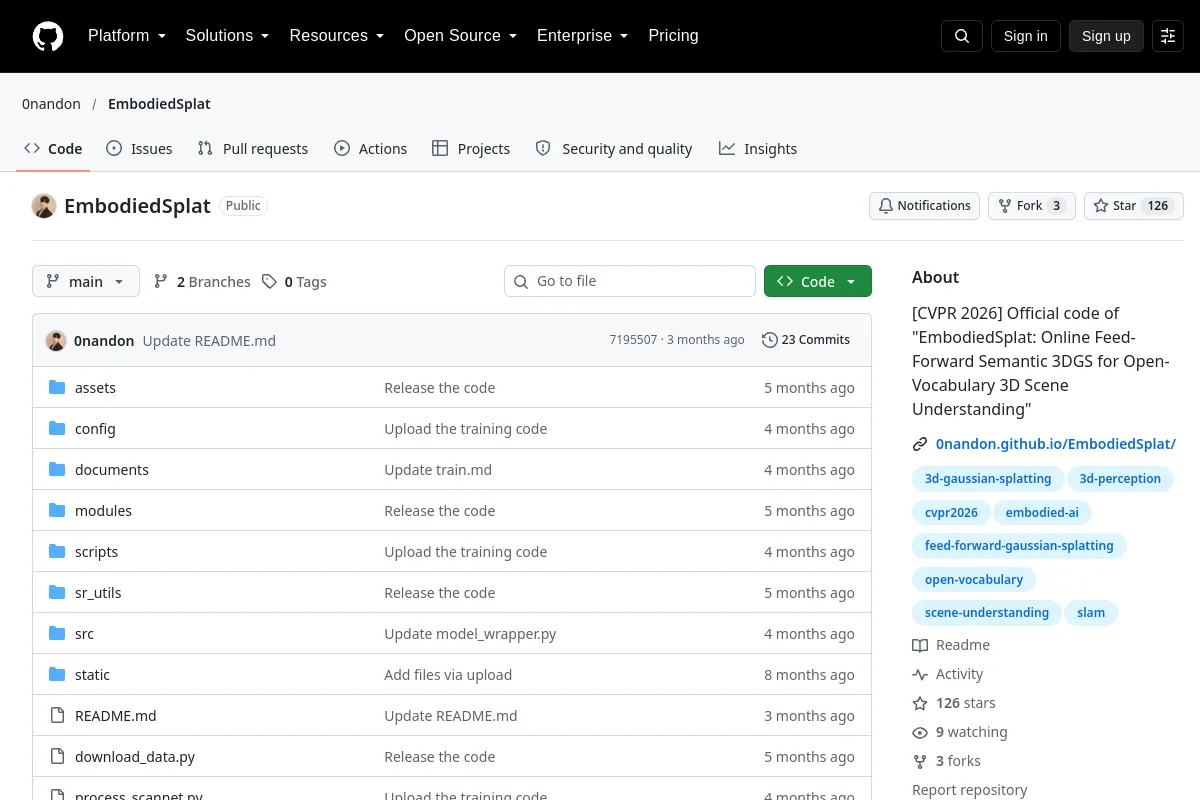 Repository
 Forschung
Offizieller Code von „EmbodiedSplat: Online Feed-Forward Semantic 3DGS for Open-Vocabulary 3D Scene Understanding“
Wahrnehmung & Geometrie Repository
 Forschung
Implementierung zum Erlernen einer Zuordnung von Stadtbildern, die dynamische Objekte enthalten, zu statischen realistischen Bildern, die für SLAM geeignet sind
Navigation & SLAM Repository
 Forschung
EvoBot bietet einen Agenten und eine wiederverwendbare Fähigkeitsbibliothek für LIBERO-Manipulationsaufgaben.
Bewegungsplanung und -steuerungKennen Sie eine Ressource, die hierher gehört?