 Repository
 Forschung
Helpful-Doggybot · WooQi57
Hilfreicher DoggyBot: Objektabruf in der offenen Welt mithilfe von Beinrobotern und Vision-Language-Modellen
Frameworks für das Lernen von RoboternDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
Hilfreicher DoggyBot: Objektabruf in der offenen Welt mithilfe von Beinrobotern und Vision-Language-Modellen
Frameworks für das Lernen von Robotern Repository
 Forschung
Human-in-the-Loop-Roboter-Lern- und Shared-Control-Experimente.
Bewegungsplanung und -steuerung Repository
 Forschung
Eine Mujoco Gymnasium-Umgebung zur Manipulation flexibler Objekte mit einem UR5e-Roboterarm und einem Robotiq 2F-85-Greifer. Experimentieren Sie mit gemeinsamer Anstrengung, Geschwindigkeit, Position und Operationsraum …
Teleoperationssoftware Repository
 Forschung
Offizielle Implementierung von „HumanoidGen: Datengenerierung für bimanuelle geschickte Manipulation über LLM Reasoning“
Visualisierungs- und Datentools Repository
 Forschung
Erlernen von Fußballfähigkeiten für humanoide Roboter: Ein progressives Wahrnehmungs-Handlungs-Framework
Wahrnehmung & Geometrie Repository
 Forschung
HuRo bietet eine Pipeline, die menschliche Videos in roboterorientiertes VLA-Vorschulungsmaterial umwandelt.
Visualisierungs- und Datentools Repository
 Forschung
Lernen des Vierfüßlergangs, das verstärkendes Lernen und modellprädiktive Kontrolle kombiniert.
Bewegungsplanung und -steuerung Repository
 Forschung
CPG- und Reinforcement-Learning-Steuerung für einen schwimmenden Aalroboter.
Bewegungsplanung und -steuerung Repository
 Forschung
AUTONOME ROBOTERNAVIGATION MIT ROS Clearpath Husky A200-Roboter mit Gazebo- und RViz-Simulationen unter Verwendung verschiedener SLAM- und Pfadplanungsalgorithmen. 360-Grad-Laserscan mit zwei SICK LMS511…
Navigation & SLAM Repository
 Forschung
Python-Paket für die symbolische inverse Kinematik eines Roboterarms.
Bewegungsplanung und -steuerung Repository
 Forschung
Ein Python-Wrapper für die inverse IKFast-Kinematik auf dem UR5-Arm.
Bewegungsplanung und -steuerung Repository
 Forschung
Ein Indoor-Robotersystem-Simulations- und Navigationsprojekt unter Verwendung von ROS.
Simulation & Physik Repository
 Forschung
Manipulator- und mobile Robotermodelle für die Trajektorienplanung und Aktoranalyse.
Bewegungsplanung und -steuerung Repository
 Forschung
NVIDIA-beschleunigte Pakete für die Planung und Steuerung von Armbewegungen
Bewegungsplanung und -steuerung Repository
 Forschung
Ein sich weiterentwickelndes Isaac Sim-Projekt für bimanuelle OpenArm-Aufgaben und Demo-Aufzeichnung.
Teleoperationssoftware Repository
 Forschung
JavaScript-Robotik- und IoT-Programmierframework, entwickelt bei Bocoup.
Middleware und Kommunikation Repository
 Forschung
kineForge bietet Schulungs-, Stresstest- und Wiederholungsworkflows für MuJoCo-Roboterrichtlinien.
Frameworks für das Lernen von Robotern Repository
 Forschung
Framework zum Erstellen paralleler Multiphysik-Simulationssoftware.
Simulation & Physik Repository
 Forschung
Der LangGraph VLA Agent orchestriert die Richtlinien SmolVLA und LeRobot für die mehrstufige Manipulation.
Bewegungsplanung und -steuerung Repository
 Forschung
Isaaclab-Erweiterung für den bebeinten Roboter
Simulation & Physik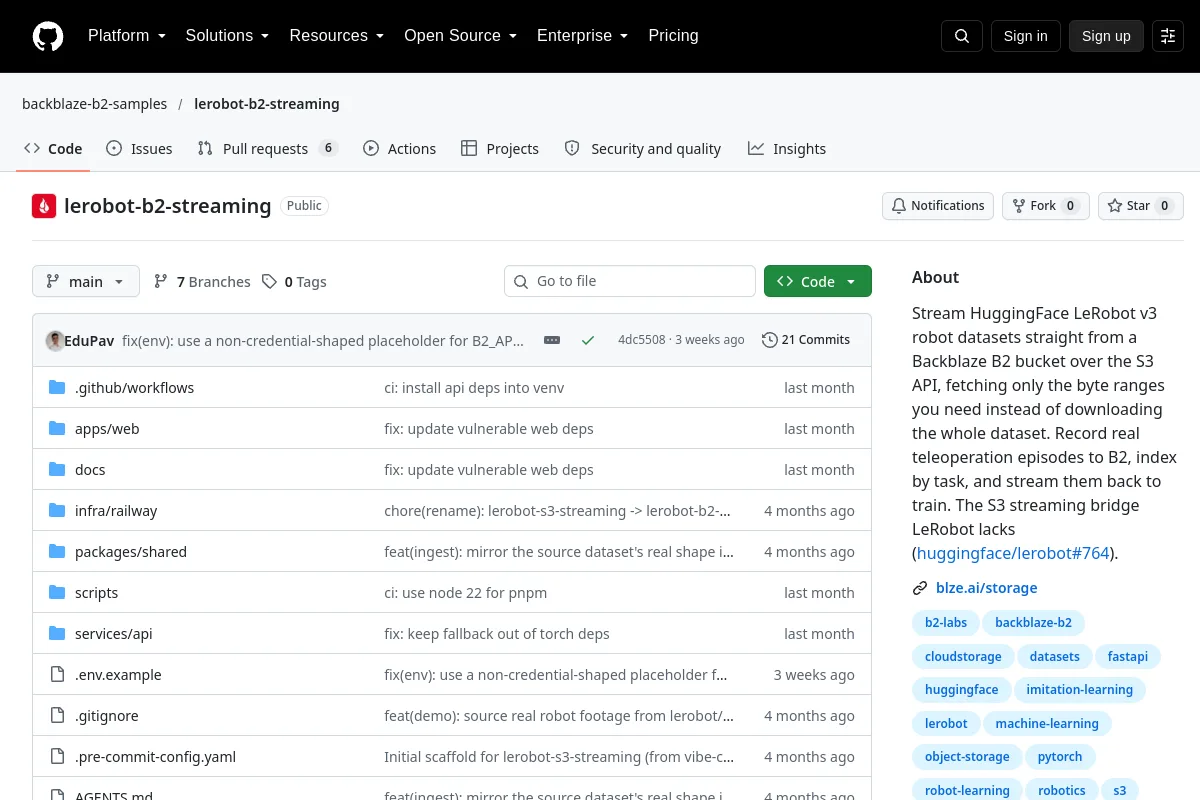 Repository
 Forschung
LeRobot B2 Streaming bietet Byte-Bereichs-Streaming von LeRobot-Datensätzen aus dem Backblaze B2-Speicher.
Visualisierungs- und Datentools Repository
 Forschung
Das LeRobot DP Toolkit bietet Timing-, Datensatz-Downsampling- und Kameraausrichtungs-Dienstprogramme für Diffusion Policy.
Frameworks für das Lernen von Robotern Repository
 Forschung
Code für LGX (Language Guided Exploration). Wir verwenden LLMs, um eine verkörperte Roboternavigation im Zero-Shot-Verfahren durchzuführen.
Navigation & SLAM Repository
Kennen Sie eine Ressource, die hierher gehört?
