 Repository
 Open Source
any4lerobot · Tavish9
Dienstprogrammsammlung für LeRobot-Modelle, Datensätze und Verkörperungserweiterungen.
Frameworks für das Lernen von RoboternDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Dienstprogrammsammlung für LeRobot-Modelle, Datensätze und Verkörperungserweiterungen.
Frameworks für das Lernen von Robotern Repository
 Open Source
Dynamic Animation and Robotics Toolkit für Dynamik und Simulation.
Bewegungsplanung und -steuerung Repository
 Open Source
Generative Grasping CNN-Implementierung für die Roboter-Greifsynthese.
Frameworks für das Lernen von Robotern Repository
 Open Source
Ein Python-URDF-Parser mit Visualisierungsunterstützung.
Bewegungsplanung und -steuerung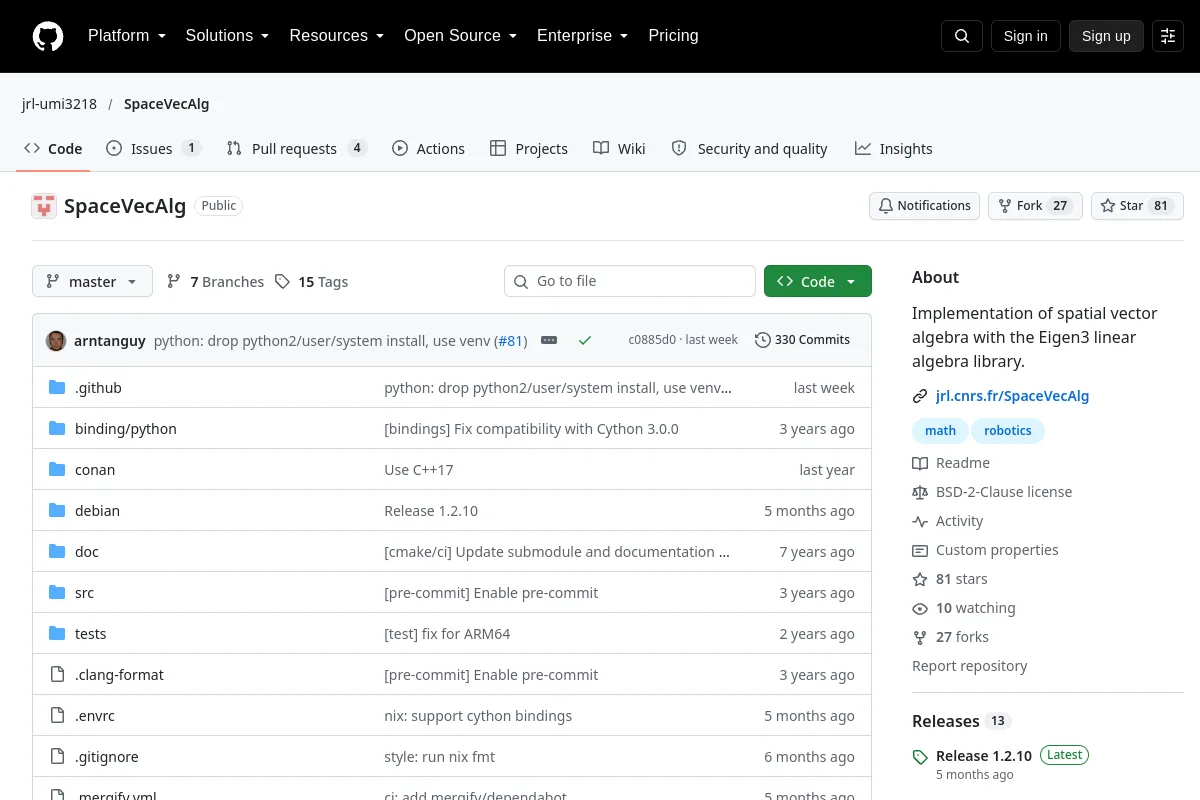 Repository
 Open Source
Implementierung der räumlichen Vektoralgebra mit Eigen.
Frameworks für das Lernen von Robotern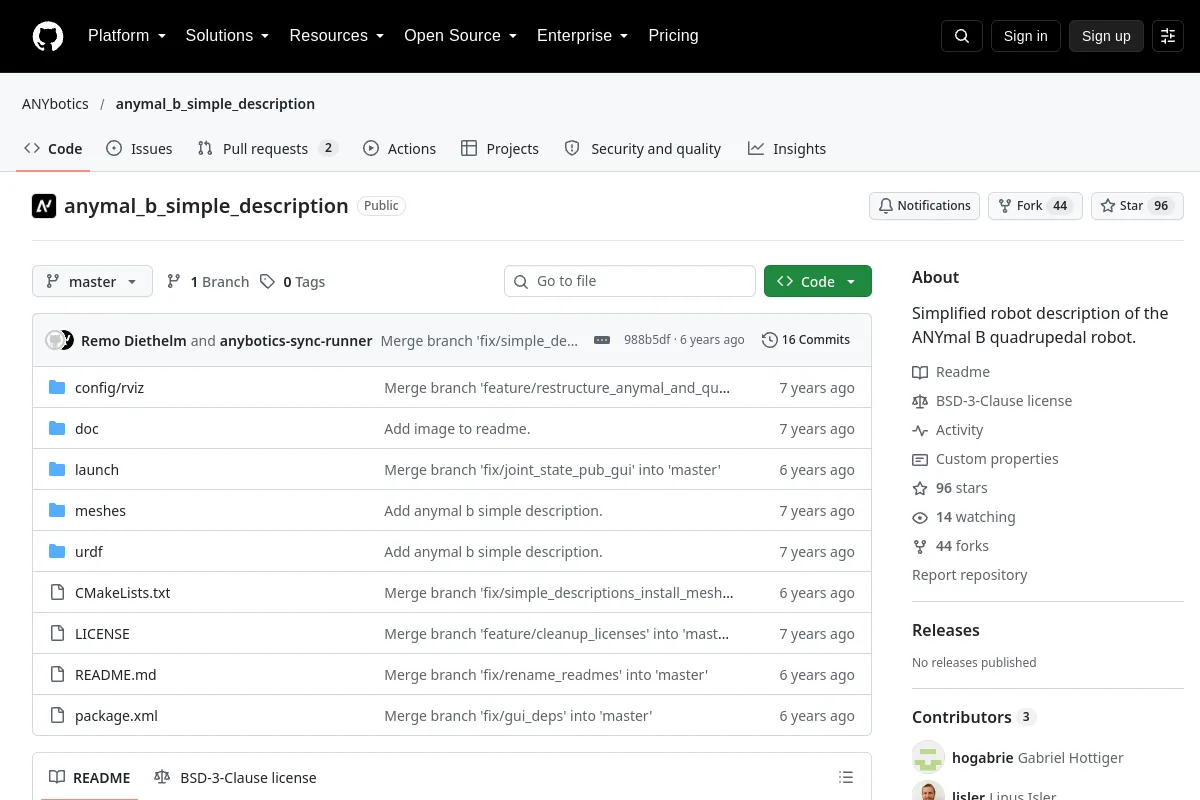 Repository
 Open Source
Eine vereinfachte URDF-Beschreibung des ANYmal B-Vierbeiners.
Frameworks für das Lernen von Robotern Repository
 Open Source
UMI-3D SLAM und Datenverarbeitungspipeline: https://umi-3d.github.io/
Navigation & SLAM Repository
 Open Source
Ein Roboter-Lernrahmen für das Lernen von Richtlinien und die Zusammensetzung von Fähigkeiten.
Frameworks für das Lernen von Robotern Repository
 Open Source
Robotersimulationsumgebung mit interaktiven Innenszenen.
Simulation & Physik Repository
 Open Source
Hardwareschnittstellen und Controller-Infrastruktur für ROS 2-Roboter.
Frameworks für das Lernen von Robotern Repository
 Open Source
Serverimplementierungen des Rosbridge-Protokolls für die ROS-Integration.
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS 2-Integration für llama.cpp-Sprachmodelle und llava.cpp-Vision-Sprachmodelle.
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS 2 Spracherkennung mit SileroVAD und whisper.cpp.
Frameworks für das Lernen von Robotern Repository
 Open Source
Software für autonomes Fahren, die auf der Wahrnehmung und Planung von Robotern basiert.
Flotten- und Autonomiesysteme Repository
 Open Source
🤖🐑 Es ist ein Schaf, es ist ein Dolly, es ist ein folgender Roboter. Dolly wurde zum Klonen geboren.
Simulation & Physik Repository
 Open Source
Robotik-Daten-Toolkit | Konvertieren zwischen Robotik-Datensatzformaten (RLDS, LeRobot v2/v3, Zarr, HDF5, Rosbag). Untersuchen, visualisieren und analysieren Sie Datensätze. Funktioniert mit HuggingFace Hub. Gebaut für OpenVLA…
Visualisierungs- und Datentools Repository
 Open Source
Eine Möbelmontageumgebung für Manipulationsaufgaben über einen langen Zeitraum.
Frameworks für das Lernen von Robotern Repository
 Open Source
Deklarative ROS 2-Parameter
Middleware und Kommunikation Repository
 Open Source
Recherchetools für mobile Manipulation.
Frameworks für das Lernen von Robotern Repository
 Open Source
Replikationspaket des Papiers mit dem Titel „How do you Architect your Robots? State of the Practice and Guidelines for ROS-based Systems“, veröffentlicht auf der ICSE-SEIP 2020
Frameworks für das Lernen von Robotern Repository
 Open Source
Durch den Bewegungsplaner erweitertes RL für die Manipulation in behinderten Umgebungen.
Frameworks für das Lernen von Robotern Repository
 Open Source
Werkzeuge zur Nutzung morphologischer Symmetrien in der Robotik
Bewegungsplanung und -steuerung Repository
 Open Source
Der Code für die Arbeit „Towards Learning a Generalist Model for Embodied Navigation“
Navigation & SLAM Repository
 Open Source
Punktwolkenbasierter Graph-SLAM, geschrieben in C++ unter Verwendung der open3D-Bibliothek.
Navigation & SLAMKennen Sie eine Ressource, die hierher gehört?