 Repository
 Open Source
UltraBot · LeapLabTHU
Auf dem Weg zur autonomen Karotisultraschalluntersuchung auf Expertenniveau mit einem groß angelegten lernbasierten Robotersystem
Middleware und KommunikationDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Auf dem Weg zur autonomen Karotisultraschalluntersuchung auf Expertenniveau mit einem groß angelegten lernbasierten Robotersystem
Middleware und Kommunikation Repository
 Open Source
Ein digitaler Zwilling des Roboters ABB, integriert in die Unity3D-Entwicklungsplattform.
Simulation & Physik Repository
 Open Source
Ein digitaler Zwilling des Universal Robots UR3, integriert in die Unity3D-Entwicklungsplattform.
Simulation & Physik Repository
 Open Source
Reinforcement Learning & Robotersimulation & verkörperte Intelligenz
Simulation & Physik Repository
 Open Source
Verwendung des Repositorys
Simulation & Physik Repository
 Open Source
URDF- und Xacro-Modellbeschreibungen für Upkie-Zweibeiner mit Rädern.
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS-basierte Universalroboter (z. B. UR3/e UR5/5, ...) mit Simulation in Gazebo.
Simulation & Physik Repository
 Open Source
UR3-Roboterarm-Pick-and-Place-Stack für ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, Gazebo Harmonic Simulation, Robotiq/OnRobot-Greifer, Dual-Arm-Unterstützung, BehaviorTree.CPP-Aufgabenplanung…
Simulation & Physik Repository
 Open Source
Dieses Projekt simuliert einen UR5-Roboterarm mit einem Robotiq 85-Greifer, der autonome Aufgaben zum Greifen und Platzieren von Objekten in der PyBullet-Umgebung ausführt.
Simulation & Physik Repository
 Open Source
Offizielle Umsetzung des Papiers „UrbanNav: Learning Language-Guided Embodied Urban Navigation from Web-Scale Human Trajectories.“
Navigation & SLAM Repository
 Open Source
Webbasierter URDF-Robotermodell-Editor mit 3D-Visualisierung und Export-Workflows.
Simulation & Physik Repository
 Open Source
Historische Referenz: (veraltet) ROS 1-Treiber für CB1- und CB2-Controller mit UR5- oder UR10-Robotern von Universal Robots
Bewegungsplanung und -steuerung Repository
 Open Source
Forschungsimplementierung von visuell verkörpertem Denken und Kontrolle mit multimodalen Modellen.
Bewegungsplanung und -steuerung Repository
 Open Source
Ein Kollisionsvermeidungs- und Pfadplanungs-Framework, das für die Aufgabensimulation eines Pick-and-Place-Roboters mit zwei Armen implementiert wurde. Velocity Obstacles und RRTStar Motion Planner werden im Algorithmus zur Planung verwendet…
Simulation & Physik Repository
 Open Source
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, NVIDIA Elbrus-Anwendung verschiedener Kamerasätze und IMU auf verschiedenen Boards, einschließlich Desktop- und Jetson-Boards
Navigation & SLAM Repository
 Open Source
Open-Source-Millimeterwellen-Radarsimulations-Framework des Instituts für Intelligente Systemtechnologien der Universität Klagenfurt und des Instituts für Mechatronik und Robotik der JOANNEUM RESEARCH
Simulation & Physik Repository
 Open Source
Ein offener L2-Fahrerassistenzstapel mit End-to-End-KI.
Flotten- und Autonomiesysteme Repository
 Open Source
Ein Missionsplaner und Visualisierer zur Steuerung von ROS-Robotern im Freien.
Visualisierungs- und Datentools Repository
 Open Source
VLink ist eine leistungsstarke C++-Kommunikations-Middleware für autonomes Fahren und verkörperte Intelligenz, die als umfassende Alternative zu ROS 2 positioniert ist.
Middleware und Kommunikation Repository
 Open Source
Variationale neuronale Glaubensforschung für geschicktes Greifen.
Bewegungsplanung und -steuerung Repository
 Open Source
Voxel-Mapping-Bibliothek für abgeschnittene und euklidisch signierte Distanzfelder.
Navigation & SLAM Repository
 Open Source
Ein Navigationssystem für Outdoor-Robotik in unebenem Gelände.
Navigation & SLAM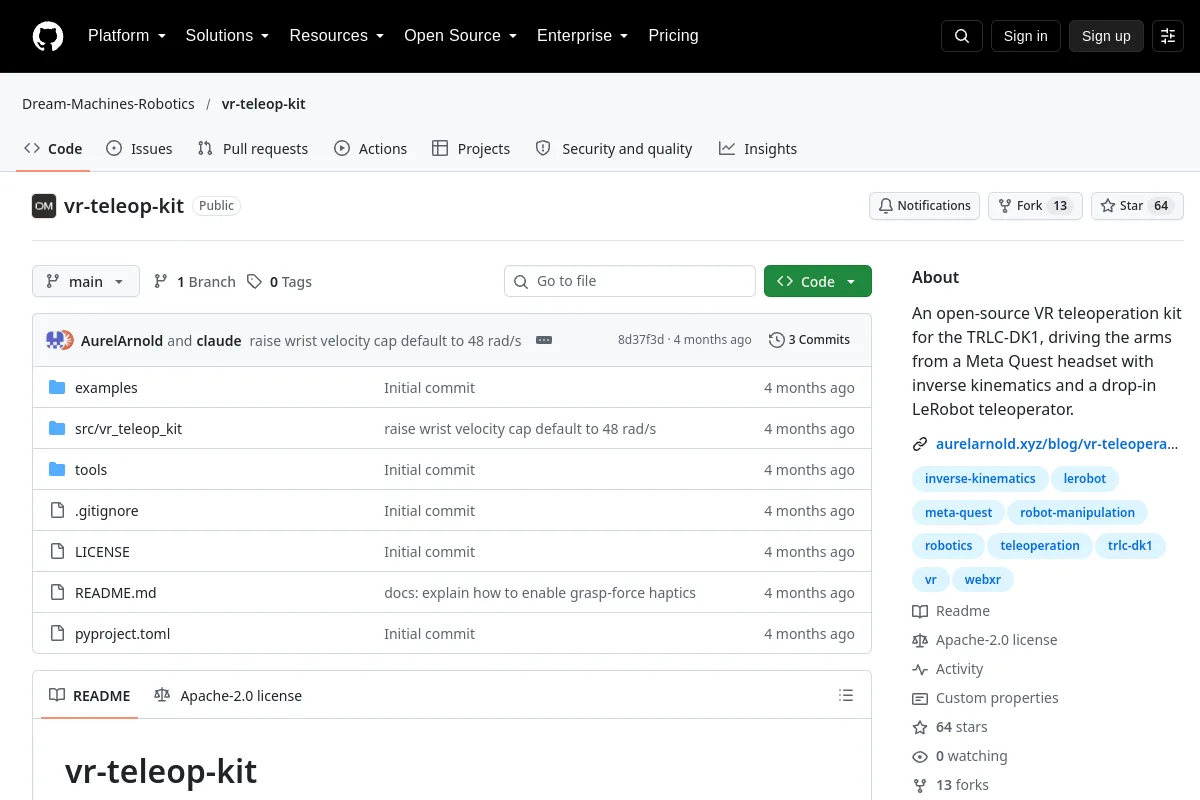 Repository
 Open Source
Ein Open-Source-VR-Teleoperationskit für den TRLC-DK1, der die Arme über ein Meta Quest-Headset mit umgekehrter Kinematik und einen Drop-in-LeRobot-Teleoperator antreibt.
Teleoperationssoftware Repository
 Open Source
Bipedale Fortbewegungssoftware für die humanoide Roboterplattform iCub.
Bewegungsplanung und -steuerungKennen Sie eine Ressource, die hierher gehört?