 代码仓库
具身智能与机器人资源导航
导航和SLAM
探索用于自主机器人的绘图、定位、里程计和导航软件。
代码仓库

 代码仓库

 代码仓库

 代码仓库

 代码仓库

 代码仓库

 代码仓库

 代码仓库
 开源
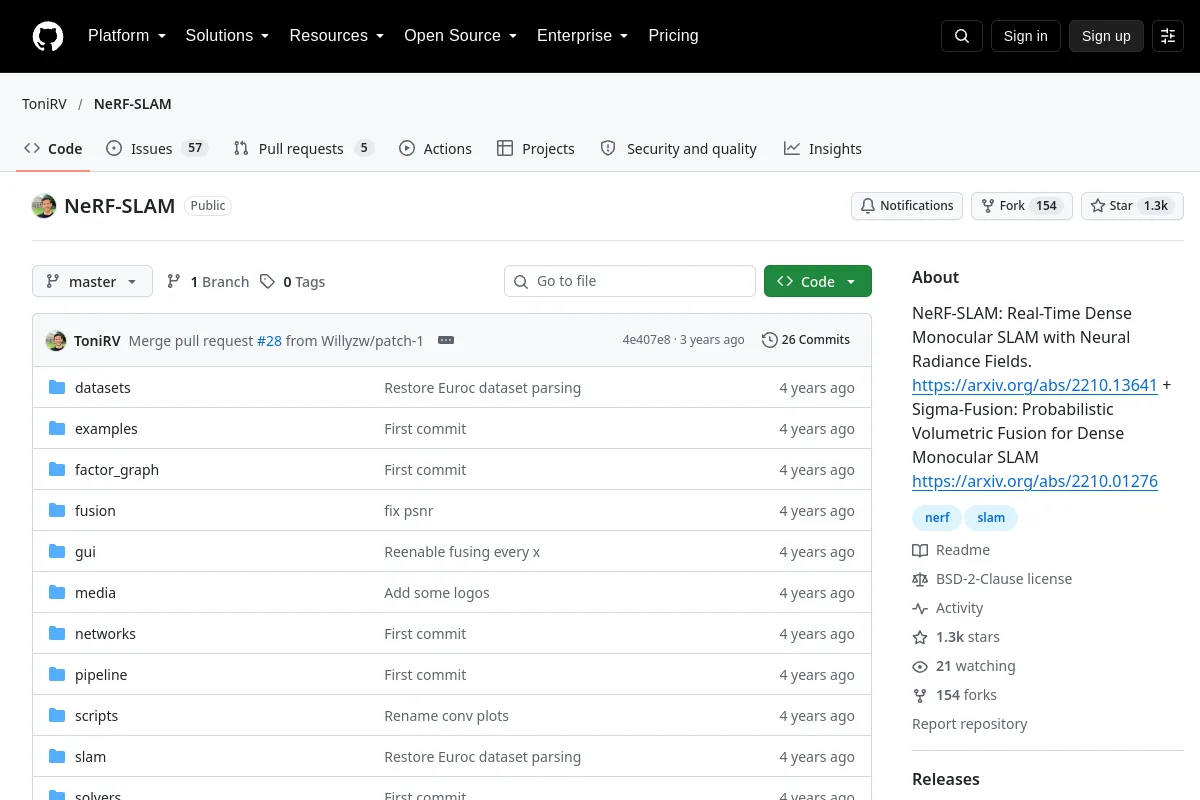
NeRF-SLAM · ToniRV
NeRF-SLAM:具有神经辐射场的实时密集单目SLAM。 https://arxiv.org/abs/2210.13641 + Sigma-Fusion:密集单目 SLAM 的概率体积融合……
导航和SLAM 代码仓库

 代码仓库
 开源
openamr-platform-sw · openAMRobot
用于OpenAMRobot移动底座的ROS 2 Jazzy软件:模拟、Nav2、SLAM、对接、控制、驱动器和启动。
导航和SLAM 代码仓库
 开源
OpenBot · ob-f
OpenBot利用智能手机作为低成本机器人的大脑。我们设计了一款小型电动汽车,成本约为 50 美元,用作机器人身体。我们适用于 Android 智能手机的软件堆栈...
导航和SLAM 代码仓库

 代码仓库
 开源
PaddleRobotics · PaddlePaddle
PaddleRobotics是基于Paddle的机器人开源算法库,包括人机交互、复杂运动控制、环境感知、SLAM……等开源部分。
导航和SLAM 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 开源
ros2-engineering-skills · dbwls99706
用于生产级ROS 2开发的代理技能。渐进式披露 SKILL.md,涵盖工作区、节点、执行器、QoS、ros2_control、Nav2、MoveIt 2、实时和部署。与...一起工作
导航和SLAM 代码仓库

 代码仓库
 开源
ros_autonomous_slam · fazildgr8
ROS包,其使用导航堆栈在GMAPPING的帮助下自主地探索未知环境并构建所探索的环境的地图。最后,路径规划...
导航和SLAM 代码仓库

选型说明
选择 导航和slam
将传感器、坐标系和定位假设与部署环境相匹配。地图绘制、姿态估计、路径规划和避障服务于导航堆栈的不同部分。
您下一次发现的地方
建议资源 ↗生态系统不断发展。
知道属于这里的资源吗?