 Förvar
 Öppen källkod
robotic_arm_environment · dvalenciar
Doosan robotarm, simulering, kontroll, visualisering i Gazebo och ROS2 för förstärkningsinlärning.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Utforska robotsimuleringsprogramvara för fysik, kontroll och robotinlärning.
Förvar
Öppen källkod
Doosan robotarm, simulering, kontroll, visualisering i Gazebo och ROS2 för förstärkningsinlärning.
Simulering & fysik Förvar
 Öppen källkod
SO-101 sim-till-riktiga experiment med MuJoCo-demonstrationer och ACT.
Simulering & fysik Förvar
 Öppen källkod
Robotik Matematisk modellering och teori med Python (lärande genom omfattande numeriska simuleringar och animationer.)
Simulering & fysik Förvar
 Öppen källkod
En lagermiljö för robotsimulering i Unity.
Simulering & fysik Förvar
 Öppen källkod
Multi-Robot Warehouse (RWARE): En förstärkningsmiljö för flera agenter
Simulering & fysik Förvar
 Forskning
Simulator av UR5 robotarm med Robotiq gripdon, byggd med MuJoCo
Simulering & fysik Förvar
 Öppen källkod
Robotinlärningsarbetsbänk som täcker arbetsflöden för simulering, inspelning, utbildning och driftsättning.
Simulering & fysik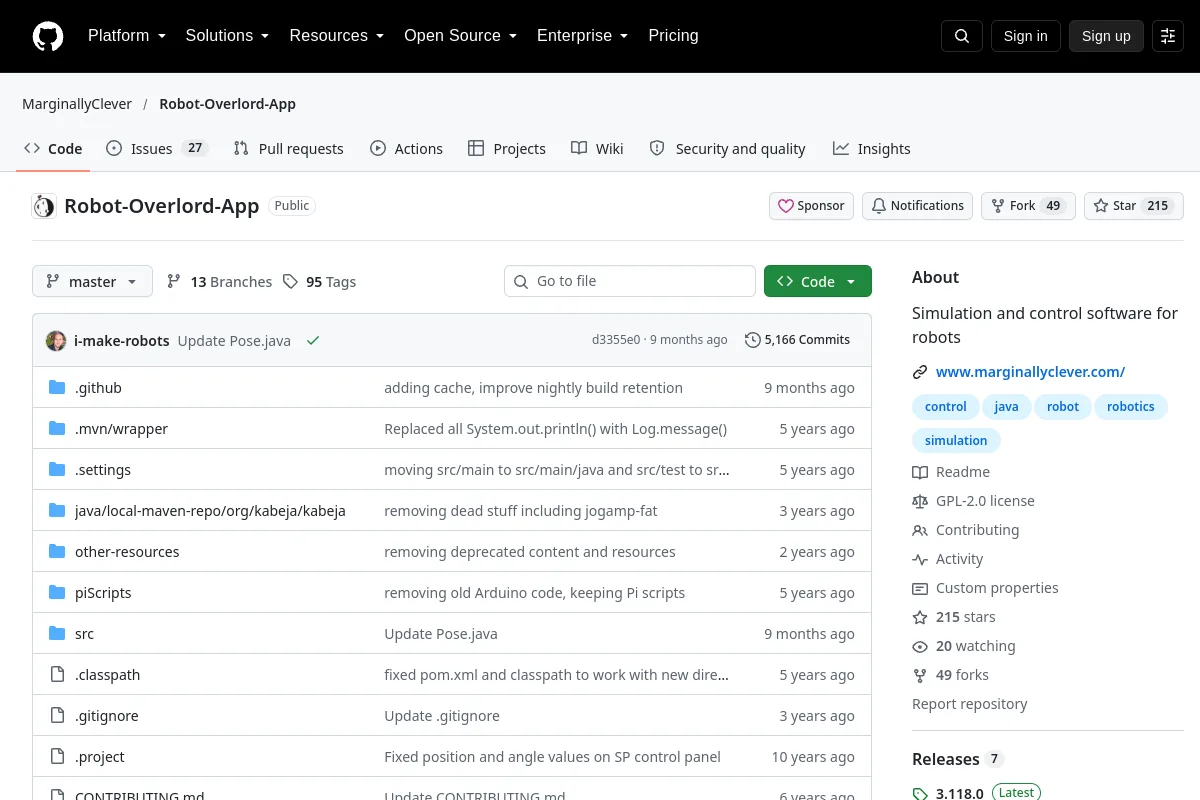 Förvar
 Öppen källkod
Simulerings- och styrmjukvara för robotar
Simulering & fysik Förvar
 Forskning
En ROS-baserad simuleringsmiljö med öppen källkod för nybörjare i robotteknik
Simulering & fysik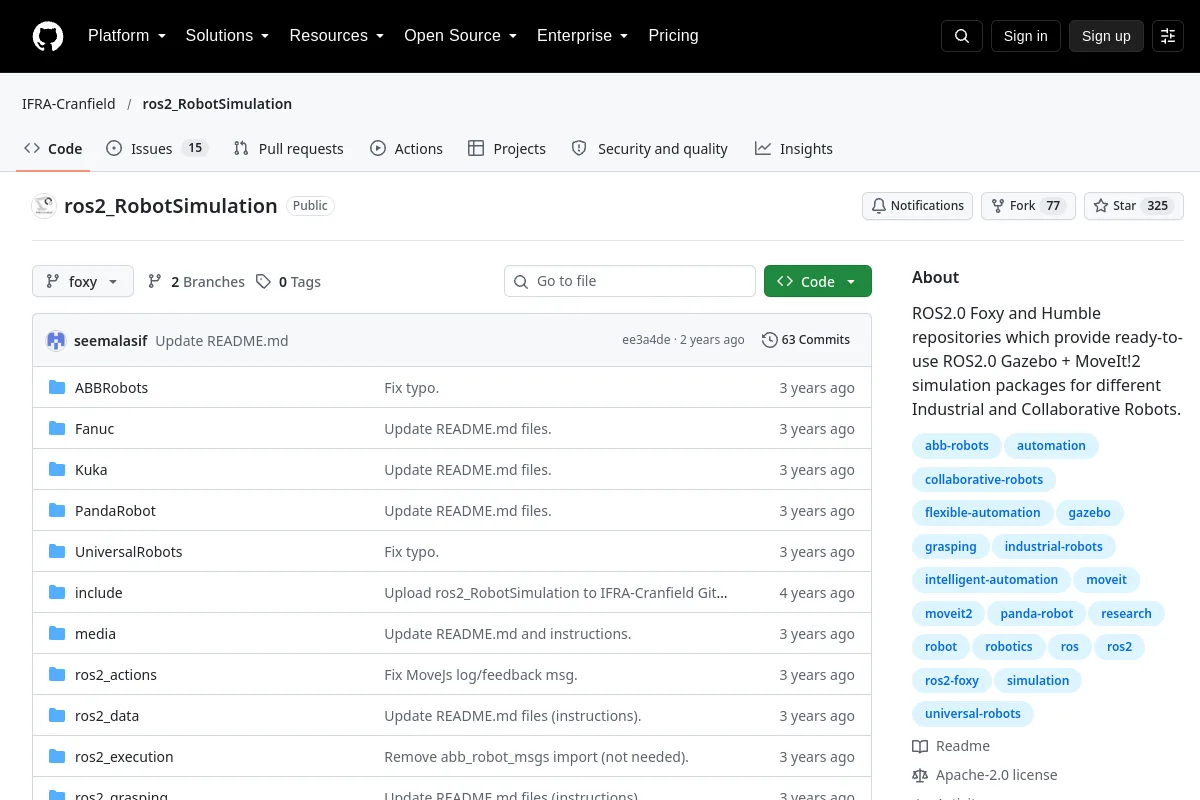 Förvar
 Öppen källkod
ROS2.0 Foxy och Humble repositories som tillhandahåller färdiga ROS2.0 Gazebo + MoveIt!2 simuleringspaket för olika industriella och kollaborativa robotar.
Simulering & fysik Förvar
 Forskning
Storskalig multirobotsimulering av ett myllrande lager i Open 3D Engine (O3DE), som presenteras på ROSCon2023
Simulering & fysik Förvar
 Öppen källkod
Integration mellan ROS (1 och 2) och Gazebo-simulering
Simulering & fysik Förvar
 Öppen källkod
Ramverk för att mäta mellanrum i robotens ledrörelser. Stöder olika humanoider med fysiksimulering, insamling av riktig hårdvarudata och statistisk analys.
Simulering & fysik Förvar
 Förvar
 Öppen källkod
Ett robot-fotbollssimuleringssystem för robottävlingar.
Simulering & fysik Förvar
 Öppen källkod
En universell sammanfattning av nuvarande robotsimulatorer
Simulering & fysik Förvar
 Förvar
 Öppen källkod
Agentfärdigheter för NVIDIA-produkter – installera i Claude Code, Codex och andra kodningsagenter för att köra fysisk AI, robotik, simulering, CUDA och RAG-arbetsflöden från början.
Simulering & fysik Förvar
 Öppen källkod
MuJoCo pick-and-place utvärderingssele för SO-101-armen.
Simulering & fysik Förvar
 Forskning
SO-101 beteende-kloning och PPO reproduktion anteckningar och utvärdering arbetsflöden.
Simulering & fysik Förvar
 Forskning
SoRoSim: EN MATLAB Verktygslåda för Hybrid Soft-Rigid Robotar
Simulering & fysik Förvar
 Forskning
Simulera ett enkelt Ackermann-styrfordon i Gazebo med ros_control.
Simulering & fysik Förvar
 Öppen källkod
Stewart Platform-simuleringen är en 3D-modell av en 6DOF-robotmekanism bestående av 6 linjära ställdon. Den används för rörelsekontroll och exakt positionering i olika branscher. Den…
Simulering & fysik Förvar
 Öppen källkod
Stonefish - ett avancerat C++-simuleringsbibliotek designat för (men inte begränsat till) marin robotik.
Simulering & fysikURVALSANMÄRKNINGAR
Jämför fysiktrohet, rendering, stöd för robottillgångar och Python-gränssnitt. MuJoCo passar fysik och kontrollexperiment; Gazebo kopplar ihop simulering med ROS-ekosystemet; Isaac Sim stöder robotsimulering och syntetiska data. Kontrollera aktuella GPU och licenskrav innan du väljer.
Vet du en resurs som hör hemma här?