 Repository
 Open Source
robotic_arm_environment · dvalenciar
Doosan-Roboterarm, Simulation, Steuerung, Visualisierung in Gazebo und ROS2 für Reinforcement Learning.
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware für Physik, Steuerung und Roboterlernen.
Repository
Open Source
Doosan-Roboterarm, Simulation, Steuerung, Visualisierung in Gazebo und ROS2 für Reinforcement Learning.
Simulation & Physik Repository
 Open Source
SO-101 Sim-to-Real-Experimente mit MuJoCo-Demonstrationen und ACT.
Simulation & Physik Repository
 Open Source
Robotik Mathematische Modellierung und Theorie mit Python (Lernen durch umfangreiche numerische Simulationen und Animationen.)
Simulation & Physik Repository
 Open Source
Eine Lagerumgebung für die Robotiksimulation in Unity.
Simulation & Physik Repository
 Open Source
Multi-Robot Warehouse (RWARE): Eine Lernumgebung zur Verstärkung mit mehreren Agenten
Simulation & Physik Repository
 Forschung
Simulator des UR5-Roboterarms mit Robotiq-Greifer, gebaut mit MuJoCo
Simulation & Physik Repository
 Open Source
Robot-Learning-Workbench, die Simulations-, Aufzeichnungs-, Schulungs- und Bereitstellungsworkflows abdeckt.
Simulation & Physik Repository
 Open Source
Simulations- und Steuerungssoftware für Roboter
Simulation & Physik Repository
 Forschung
Eine ROS-basierte Open-Source-Simulationsumgebung für Robotik-Anfänger
Simulation & Physik Repository
 Open Source
ROS2.0 Foxy- und Humble-Repositorys, die gebrauchsfertige ROS2.0 Gazebo + MoveIt!2-Simulationspakete für verschiedene Industrie- und kollaborative Roboter bereitstellen.
Simulation & Physik Repository
 Forschung
Groß angelegte Multi-Roboter-Simulation eines überfüllten Lagers in Open 3D Engine (O3DE), vorgestellt auf der ROSCon2023
Simulation & Physik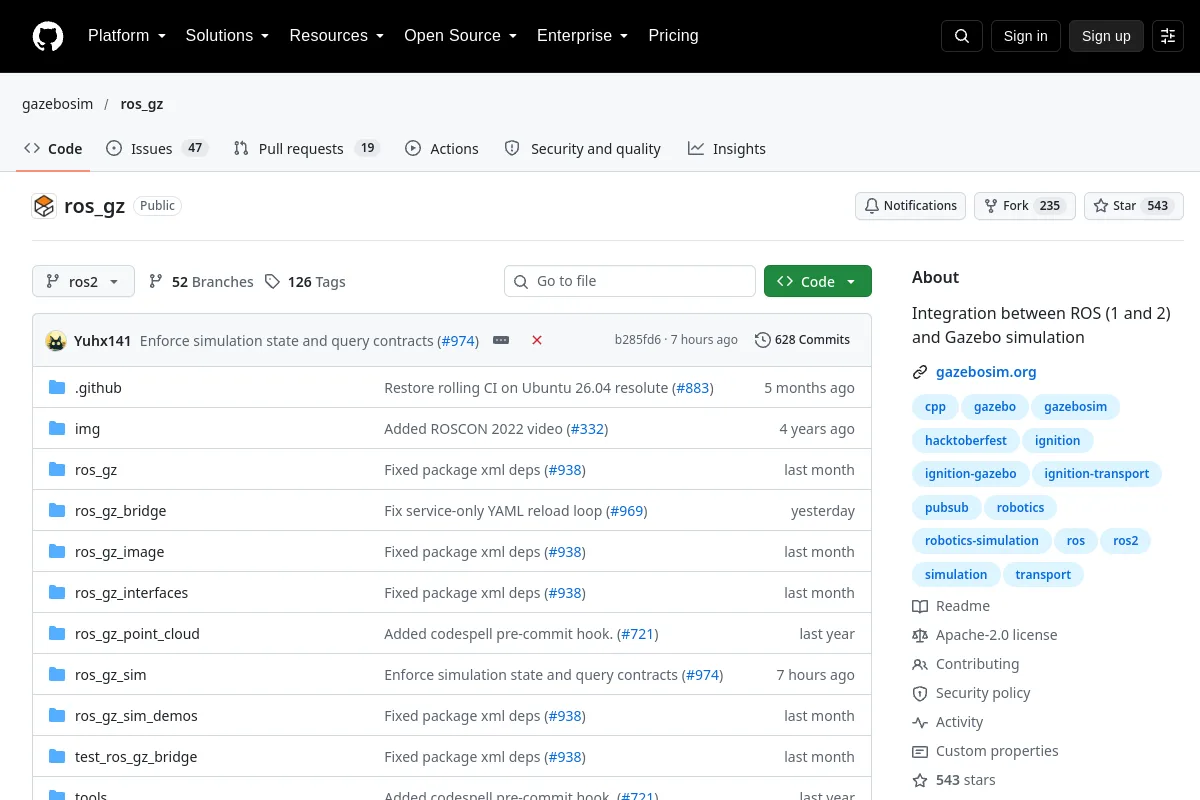 Repository
 Open Source
Integration zwischen ROS (1 und 2) und Gazebo-Simulation
Simulation & Physik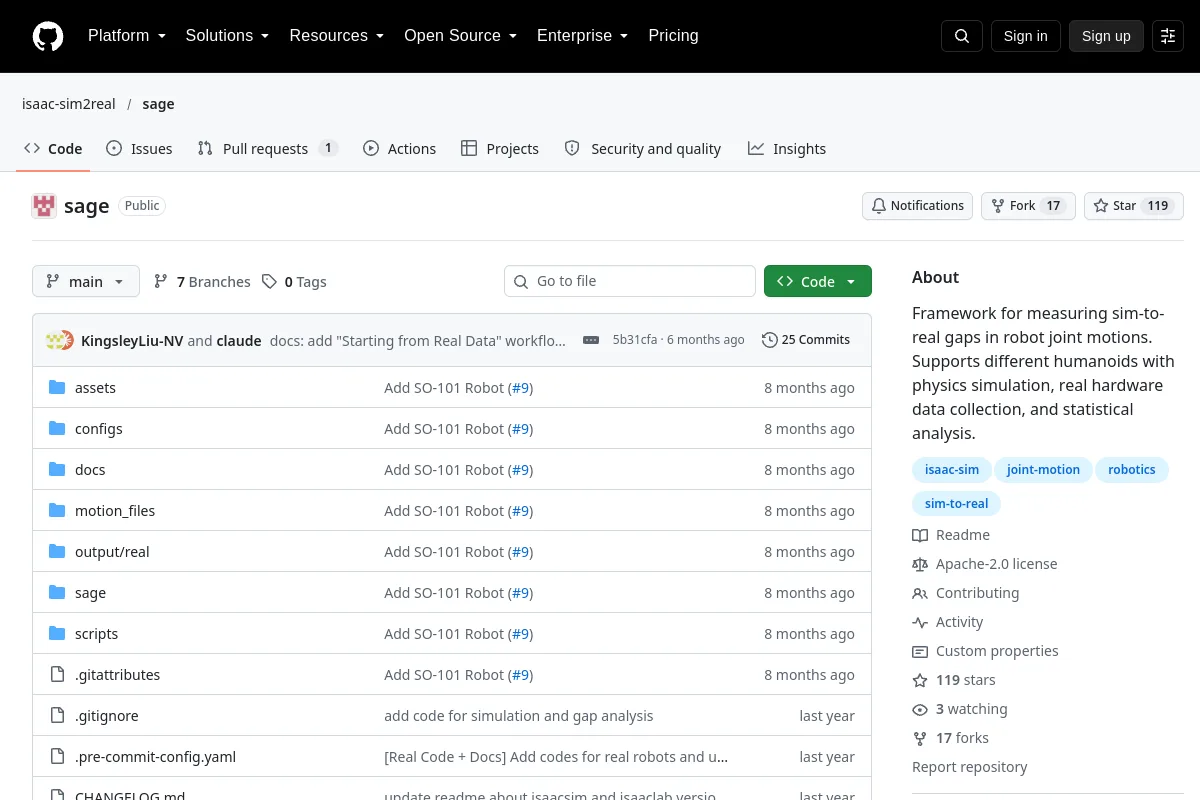 Repository
 Open Source
Framework zur Messung von Sim-zu-Real-Lücken in Robotergelenkbewegungen. Unterstützt verschiedene Humanoide mit Physiksimulation, echter Hardware-Datenerfassung und statistischer Analyse.
Simulation & Physik Repository
 Repository
 Open Source
Ein Roboter-Fußball-Simulationssystem für Robotik-Wettbewerbe.
Simulation & Physik Repository
 Open Source
Eine universelle Zusammenfassung aktueller Robotiksimulatoren
Simulation & Physik Repository
 Repository
 Open Source
Agentenfähigkeiten für NVIDIA-Produkte – Installation in Claude Code, Codex und anderen Codierungsagenten, um Workflows für physische KI, Robotik, Simulation, CUDA und RAG durchgängig auszuführen.
Simulation & Physik Repository
 Open Source
MuJoCo Pick-and-Place-Evaluierungskabelbaum für den SO-101-Arm.
Simulation & Physik Repository
 Forschung
Hinweise zum SO-101-Verhaltensklonen und zur PPO-Reproduktion sowie Bewertungsworkflows.
Simulation & Physik Repository
 Forschung
SoRoSim: Eine MATLAB-Toolbox für hybride Soft-Rigid-Roboter
Simulation & Physik Repository
 Forschung
Simulieren Sie mit ros_control ein einfaches Ackermann-Lenkfahrzeug in Gazebo.
Simulation & Physik Repository
 Open Source
Die Stewart-Plattform-Simulation ist ein 3D-Modell eines 6DOF-Robotermechanismus, der aus 6 Linearaktuatoren besteht. Es wird zur Bewegungssteuerung und präzisen Positionierung in verschiedenen Branchen eingesetzt. Die…
Simulation & Physik Repository
 Open Source
Stonefish – eine fortschrittliche C++-Simulationsbibliothek, die für die Meeresrobotik entwickelt wurde (aber nicht darauf beschränkt ist).
Simulation & PhysikAUSWAHLHINWEISE
Vergleichen Sie Physiktreue, Rendering, Roboter-Asset-Unterstützung und Python-Schnittstellen. MuJoCo eignet sich für Physik- und Kontrollexperimente; Gazebo verbindet Simulation mit dem ROS-Ökosystem; Isaac Sim unterstützt Robotiksimulation und synthetische Daten. Überprüfen Sie vor der Auswahl die aktuellen GPU- und Lizenzanforderungen.
Kennen Sie eine Ressource, die hierher gehört?