 Förvar
 Forskning
RNR-Map · rllab-snu
Officiellt Github-förråd för "Renderable Neural Radiance Map for Visual Navigation". (CVPR 2023 Höjdpunkt)
Navigation & SLAMTHE EMBODIED AI DIRECTORY
Utforska programvara för kartläggning, lokalisering, odometri och navigering för autonoma robotar.
Förvar
Forskning
Officiellt Github-förråd för "Renderable Neural Radiance Map for Visual Navigation". (CVPR 2023 Höjdpunkt)
Navigation & SLAM Förvar
 Forskning
Autonom utforskning för ROS 2, med två algoritmer: Wanderer (heuristisk-baserad) och Discoverer (gränsbaserad, effektiv för stora kartor). Kartläggning hanteras av Google Cartographer (SLAM)...
Navigation & SLAM Förvar
 Forskning
Fullstack ROS 2 autonom navigering: Nav2, SLAM Toolbox, RTAB-Map & ORB-SLAM3 VSLAM, Gazebo Harmonic, Docker, koordinering av multirobotflottan, stängning av samarbetsslingor, koordinerad gräns...
Navigation & SLAM Förvar
 Forskning
Detta är det officiella arkivet för tidningen "Mot fysiskt exekverbar 3D Gaussian for Embodied Navigation".
Navigation & SLAM Förvar
 Förvar
 Forskning
SLAM-applikationen samlar in installations- och testresurser för LiDAR och visuellt tröga SLAM-system.
Navigation & SLAM Förvar
 Förvar
 Forskning
slamplay är en samling kraftfulla verktyg för att börja spela och experimentera med SLAM i C++
Navigation & SLAM Förvar
 Forskning
Sparse Video Generation Model för Embodied Navigation villkorad av lös språkvägledning, 100 % verklig verifiering
Navigation & SLAM Förvar
 Forskning
SPOC: Imitering av kortaste vägar i simulering möjliggör effektiv navigering och manipulation i den verkliga världen
Navigation & SLAM Förvar
 Forskning
Relativt SLAM-ramverk med gles buntjustering; underhållare rekommenderar MOLA för nyare arbeten.
Navigation & SLAM Förvar
 Forskning
Detta är ett grundläggande punktlinje-SLAM-system baserat på ORBSLAM2.
Navigation & SLAM Förvar
 Förvar
 Forskning
TortoiseBot är en extremt lärandevänlig och kostnadseffektiv ROS-baserad mobilrobot med öppen källkod som kan utföra teleoperation, manuell såväl som autonom kartläggning, navigering...
Navigation & SLAM Förvar
 Forskning
Ventura forskningskod för uppgiftsbetingad navigering med diffusionsmodeller.
Navigation & SLAM Förvar
 Forskning
Implementeringen Visibility-Aware RRT* för säkerhetskritisk navigering med robotar med begränsad uppfattning.
Navigation & SLAM Förvar
 Forskning
sreferenser för visuell och semantisk SLAM.
Navigation & SLAM Förvar
 Forskning
Detta är en förbättrad version av ORB-SLAM3 som lägger till en objektdetekteringsmodul implementerad med YOLOv5 för att uppnå SLAM i dynamiska miljöer.
Navigation & SLAM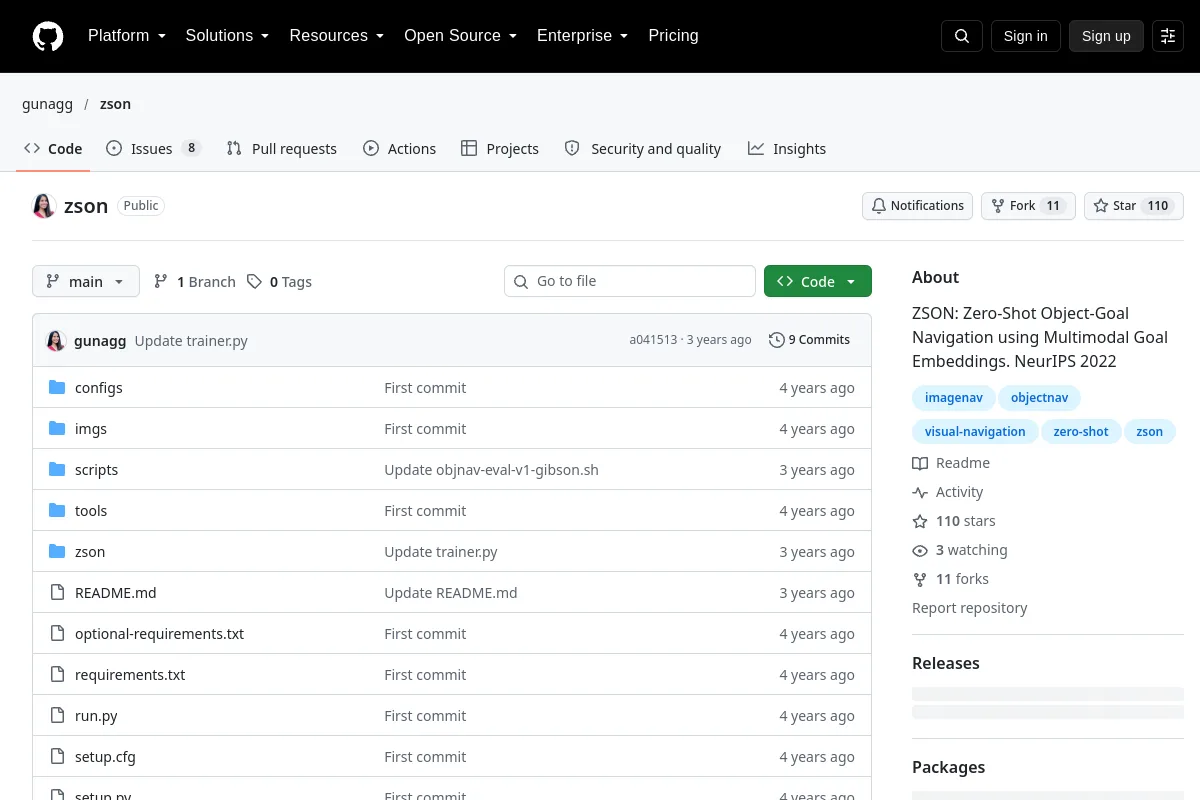 Förvar
 Forskning
ZSON: Zero-Shot Object-Goal Navigation med hjälp av multimodala målinbäddningar. NeurIPS 2022
Navigation & SLAMURVALSANMÄRKNINGAR
Matcha sensorer, koordinera ramar och lokaliseringsantaganden till distributionsmiljön. Kartläggning, ställningsuppskattning, vägplanering och undvikande av hinder tjänar olika delar av navigeringsstapeln.
Vet du en resurs som hör hemma här?