Förvar
 Öppen källkod
minisam · dongjing3309
Faktorgraframverk för olinjär optimering av minsta kvadrater.
Navigation & SLAMTHE EMBODIED AI DIRECTORY
Utforska programvara för kartläggning, lokalisering, odometri och navigering för autonoma robotar.
Förvar
Öppen källkod
Faktorgraframverk för olinjär optimering av minsta kvadrater.
Navigation & SLAM Förvar
 Öppen källkod
Algoritmer för planering, kartläggning och utforskning av robotvägar
Navigation & SLAM Förvar
 Öppen källkod
ROS 2-noder som omsluter kärn-MRPT-funktionalitet: lokalisering, autonom navigering, rawlogs, etc. SLAM finns i andra paket.
Navigation & SLAM Förvar
 Öppen källkod
Ett modulariserat SLAM-system med flera robotar med höjdkartering och en kostnadskartomvandlare för enkel navigering. Olika algoritmer för odometri och loop stängning kan enkelt integreras i systemet.
Navigation & SLAM Förvar
 Öppen källkod
CVPR 2026 - MSGNav: Släpp lös kraften i multimodal 3D-scengraf för Zero-Shot Embodied Navigation
Navigation & SLAM Förvar
 Öppen källkod
"Multi-robot-koordinering med agent-serverarkitektur för autonom navigering i delvis okända miljöer", IROS 2020
Navigation & SLAM Förvar
 Öppen källkod
MCP-server som tillhandahåller verktyg och resurser för att styra och övervaka robotar med hjälp av Nav2.
Navigation & SLAM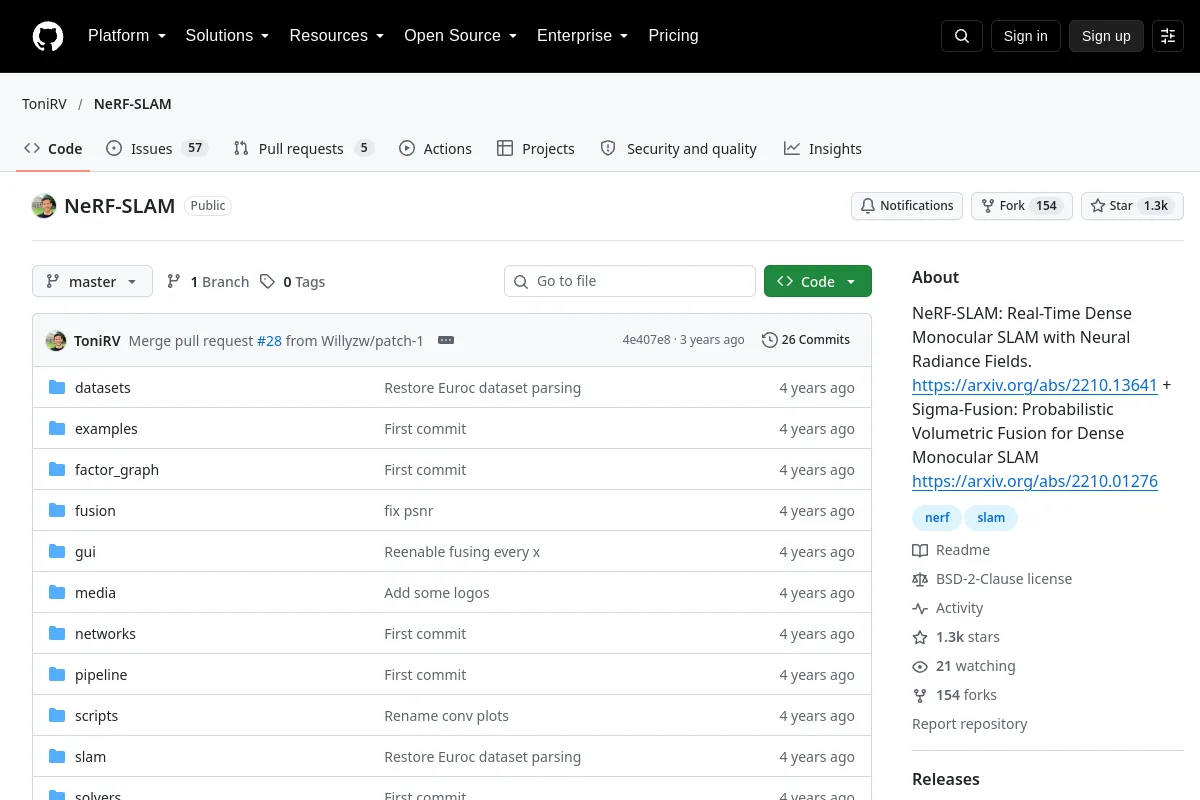 Förvar
 Öppen källkod
NeRF-SLAM: Real-Time Dense Monocular SLAM med Neural Radiance Fields. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: Probabilistic Volumetric Fusion for Dense Monocular SLAM...
Navigation & SLAM Förvar
 Öppen källkod
Objekt-målnavigering med hjälp av semantisk utforskning.
Navigation & SLAM Förvar
 Öppen källkod
ROS 2 Jazzy mjukvara för OpenAMRobot mobilbas: simulering, Nav2, SLAM, dockning, kontroll, drivrutiner och uppstart.
Navigation & SLAM Förvar
 Öppen källkod
OpenBot använder smartphones som hjärnor för lågkostnadsrobotar. Vi har designat ett litet elfordon som kostar cirka $50 och fungerar som en robotkaross. Vår mjukvarustapel för Android-smartphones...
Navigation & SLAM Förvar
 Öppen källkod
Implementering och anteckning av Free Space Carving-algoritmen (CARV) med hjälp av ORB-SLAM kartpunkter och kamerapositioner.
Navigation & SLAM Förvar
 Öppen källkod
PaddleRobotics är ett algoritmbibliotek med öppen källkod för robotar baserat på Paddle, inklusive delar med öppen källkod som interaktion mellan människa och robot, komplex rörelsekontroll, miljöuppfattning, SLAM...
Navigation & SLAM Förvar
 Förvar
 Förvar
 Öppen källkod
PLVS är ett SLAM-system i realtid med punkter, linjer, volymetrisk kartläggning och 3D oövervakad inkrementell segmentering.
Navigation & SLAM Förvar
 Öppen källkod
Planering av täckningsväg för polygoner med hål.
Navigation & SLAM Förvar
 Öppen källkod
Programvara med öppen källkod för autonoma drönare.
Navigation & SLAM Förvar
 Öppen källkod
RGBD-baserad simultan lokalisering och kartläggning
Navigation & SLAM Förvar
 Öppen källkod
RoomTour3D - Geometrimedveten, billig och automatisk data från webbvideor för inbyggd navigering
Navigation & SLAM Förvar
 Öppen källkod
Agentfärdighet för ROS 2-utveckling i produktionsklass. Progressive-disclosure SKILL.md som täcker arbetsyta, noder, executors, QoS, ros2_control, Nav2, MoveIt 2, realtid och distribution. Jobbar med…
Navigation & SLAM Förvar
 Öppen källkod
Ett ROS2 Humble-paket som inbyggt implementerar ORB-SLAM3 V1.0 VSLAM-ramverket
Navigation & SLAM Förvar
 Öppen källkod
ROS-paket som använder Navigation Stack för att autonomt utforska en okänd miljö med hjälp av GMAPPING och konstruerar en karta över den utforskade miljön. Äntligen en vägplanering...
Navigation & SLAM Förvar
 Öppen källkod
SchurVINS: Schur-komplementbaserat lättviktigt visuellt tröghetsnavigationssystem
Navigation & SLAMURVALSANMÄRKNINGAR
Matcha sensorer, koordinera ramar och lokaliseringsantaganden till distributionsmiljön. Kartläggning, ställningsuppskattning, vägplanering och undvikande av hinder tjänar olika delar av navigeringsstapeln.
Vet du en resurs som hör hemma här?