Förvar
 Öppen källkod
ssik · personalrobotics
Analytisk inverskinematisk lösare för sex- och sjuaxliga roterande robotarmar.
Rörelseplanering och kontrollTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Analytisk inverskinematisk lösare för sex- och sjuaxliga roterande robotarmar.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Stewart Platform-simuleringen är en 3D-modell av en 6DOF-robotmekanism bestående av 6 linjära ställdon. Den används för rörelsekontroll och exakt positionering i olika branscher. Den…
Simulering & fysik Förvar
 Öppen källkod
Stonefish - ett avancerat C++-simuleringsbibliotek designat för (men inte begränsat till) marin robotik.
Simulering & fysik Förvar
 Öppen källkod
Visualisering av robotik och autonomidata kodad i XVIZ.
Visualisering & dataverktyg Förvar
 Öppen källkod
Den officiella implementeringen av "Structure PLP-SLAM: Efficient Sparse Mapping and Localization using Point, Line and Plane for Monocular, RGB-D and Stereo Cameras"
Navigation & SLAM Förvar
 Öppen källkod
📖[IEEE Sensors Journal (JSEN) ] SuperVINS: A Real-Time Visual-Inertial SLAM Framework for Challenging Imaging Conditions (integrerade funktioner för djupinlärning)
Navigation & SLAM Förvar
 Öppen källkod
Högpresterande GPU-baserad simuleringsplattform för förstärkningsinlärning med kirurgisk robotinlärning
Simulering & fysik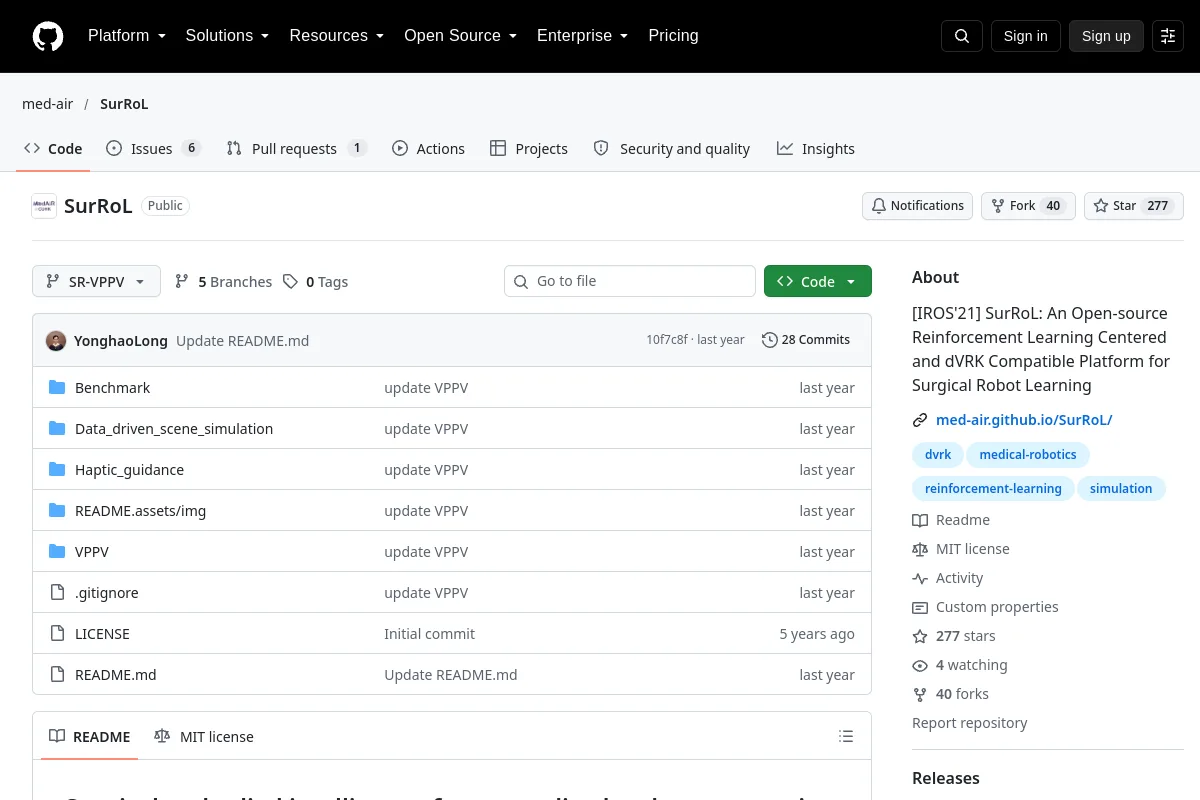 Förvar
 Öppen källkod
SurRoL: En öppen källkodsförstärkningsinlärningscentrerad och dVRK-kompatibel plattform för kirurgisk robotinlärning
Simulering & fysik Förvar
 Öppen källkod
Multi-robot kontrollsimuleringsmiljö bygger ovanpå Mobile Robotics Simulation Toolbox, implementerad 1)någon algoritm för formationskontroll 2)kartläggning, lokalisering och SLAM baserad på Kalman...
Navigation & SLAM Förvar
 Öppen källkod
Differentieringsbar, vektoriserad 2D-multiagentsimulator byggd på NVIDIA Warp.
Simulering & fysik Förvar
 Öppen källkod
Symbolisk beräkning, kodgenerering och olinjär optimering för robotik.
Rörelseplanering och kontroll Förvar
 Öppen källkod
TabletopGen: Generering av bordsskivor och interaktiv simulering för robotmanipulation
Simulering & fysik Förvar
 Öppen källkod
Taccel: Uppskalning Vision-baserad taktil robotik med högpresterande GPU-simulering
Simulering & fysik Förvar
 Öppen källkod
TALOS robotmodelldata för ramverket Stack-of-Tasks.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Förvandlar din telefon eller VR-headset till en teleoperationsenhet med robotarm genom att utnyttja WebXR
Teleoperationsprogramvara Förvar
 Öppen källkod
ROS2-nod för DJI Tello och Visual SLAM för kartläggning av inomhusmiljöer.
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
Bibliotek för differentierbar olinjär optimering.
Perception & geometri Förvar
 Förvar
 Öppen källkod
Ett CPU-orienterat imitationslärande laboratorium för demonstrationer, beteendekloning och utvärdering.
Robotinlärningsramar Förvar
 Öppen källkod
Tidsoptimal vägparameteriseringsbibliotek för robotisk rörelseplanering.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Julia bibliotek för banoptimering.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Python-verktyg för omvänd kinematik för hybridseriella-parallella robotar.
Rörelseplanering och kontrollVet du en resurs som hör hemma här?