 Förvar
THE EMBODIED AI DIRECTORY
Programvara
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar

 Förvar
 Öppen källkod
GC VLN · bagh2178
GC-VLN forskningskod för grafbegränsad vision- och språknavigering.
Navigation & SLAM Förvar
 Öppen källkod
UniGoal · bagh2178
UniGoal: Mot Universal Zero-shot målorienterad navigering
Navigation & SLAM Förvar

 Förvar
 Öppen källkod
towr · ethz-adrl
C++ banoptimeringsbibliotek för robotar med ben.
Rörelseplanering och kontroll Förvar
 Öppen källkod
ORB-SLAM3
Visuell och visuell-tröghetslokalisering och kartläggningsprogram.
Navigation & SLAM Förvar
 Öppen källkod
Stable-Baselines3
Förstärkningslärande algoritmer för utbildning och utvärdering av kontrollpolicyer.
Robotinlärningsramar Förvar
 Öppen källkod
mjlab · mujocolab
MuJoCo-Warp robotik och förstärkningslärande arbetsflöden med hjälp av en Isaac Lab-stil API.
Simulering & fysik Förvar
 Öppen källkod
evo · MichaelGrupp
Python-paket för utvärdering av odometri och SLAM
Navigation & SLAM Förvar
 Förvar
 Förvar
 Öppen källkod
open manipulator · ROBOTIS-GIT
ROS 2-paket för ROBOTIS OpenMANIPULATOR robotarmar.
Simulering & fysik Förvar
 Öppen källkod
SO ARM100 · TheRobotStudio
Designar och installationsdokumentation för Standard Open Arm-robotar och LeRobot-integration.
Robotinlärningsramar Förvar
 Öppen källkod
alpamayo-recipes · NVlabs
Utvecklarhubb för NVIDIA Alpamayo, som innehåller färdiga recept för finjustering, förstärkningsinlärning efter träning, kvantisering och distribution.
Robotinlärningsramar Förvar
 Öppen källkod
BaselineWalkingController · isri-aist
Humanoid walking controller med olika baslinjemetoder
Rörelseplanering och kontroll Förvar
 Öppen källkod
BundleTrack · wenbowen123
Modellfri 6D-positionsspårning för tidigare osynliga föremål.
Perception & geometri Förvar
 Öppen källkod
CentroidalControlCollection · isri-aist
Samling av tyngdpunktsstyrning för robotar med ben
Rörelseplanering och kontroll Förvar
 Öppen källkod
python motion planning · ai-winter
Python-exempel på rörelseplanering för AGV- och AMR-system.
Rörelseplanering och kontroll Förvar
 Öppen källkod
ros motion planning · ai-winter
ROS rörelseplanering och navigering plugins för AGV och AMR system.
Navigation & SLAM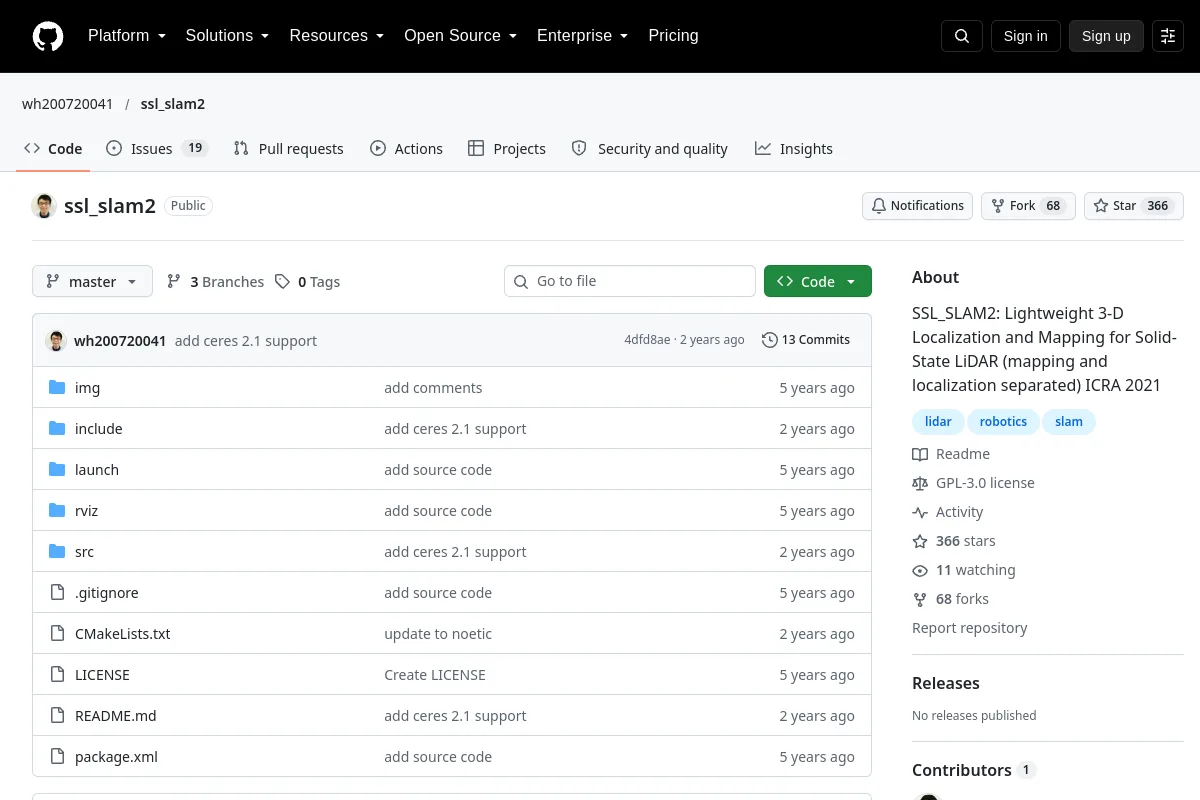 Förvar
 Öppen källkod
ssl_slam2 · wh200720041
SSL_SLAM2: Lättvikts 3D-lokalisering och mappning för Solid-State LiDAR (mappning och lokalisering separerad) ICRA 2021
Navigation & SLAM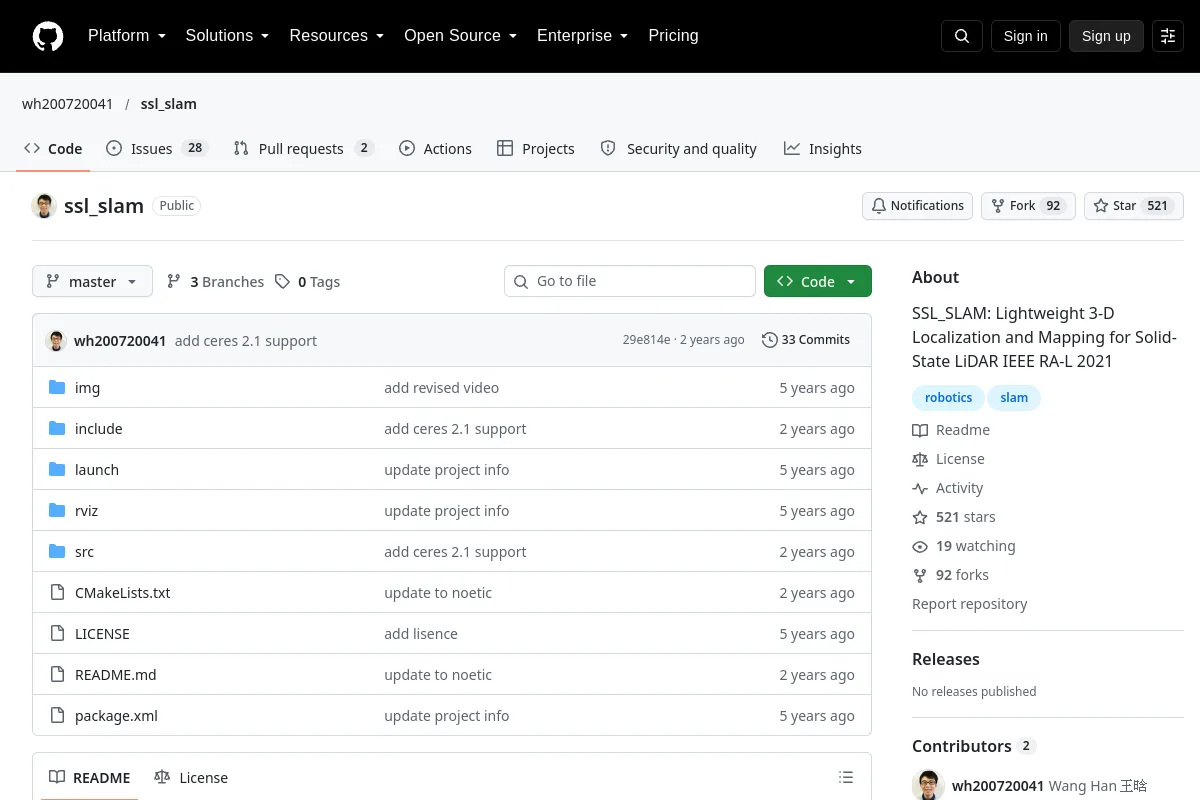 Förvar
 Öppen källkod
ssl_slam · wh200720041
SSL_SLAM: Lätt 3D-lokalisering och mappning för Solid-State LiDAR IEEE RA-L 2021
Navigation & SLAM Förvar
 Öppen källkod
swarm_formation_sim · yangliu28
Konsensus- och formationssimuleringar av svärmrobotar.
Simulering & fysik Förvar
 Öppen källkod
swarm_robot_ros_sim · yangliu28
En svärmrobotsimuleringsmiljö för ROS som ska användas med Gazebo
Simulering & fysik Förvar
 Öppen källkod
MuJoCo Playground
Robotinlärningsmiljöer byggda kring accelererad MuJoCo-simulering.
Simulering & fysikEN PLATS FÖR DIN NÄSTA UPPTÄCKT
Föreslå en resurs ↗Ekosystemet fortsätter att växa.
Vet du en resurs som hör hemma här?