 Bewaarplaats
 Open-source
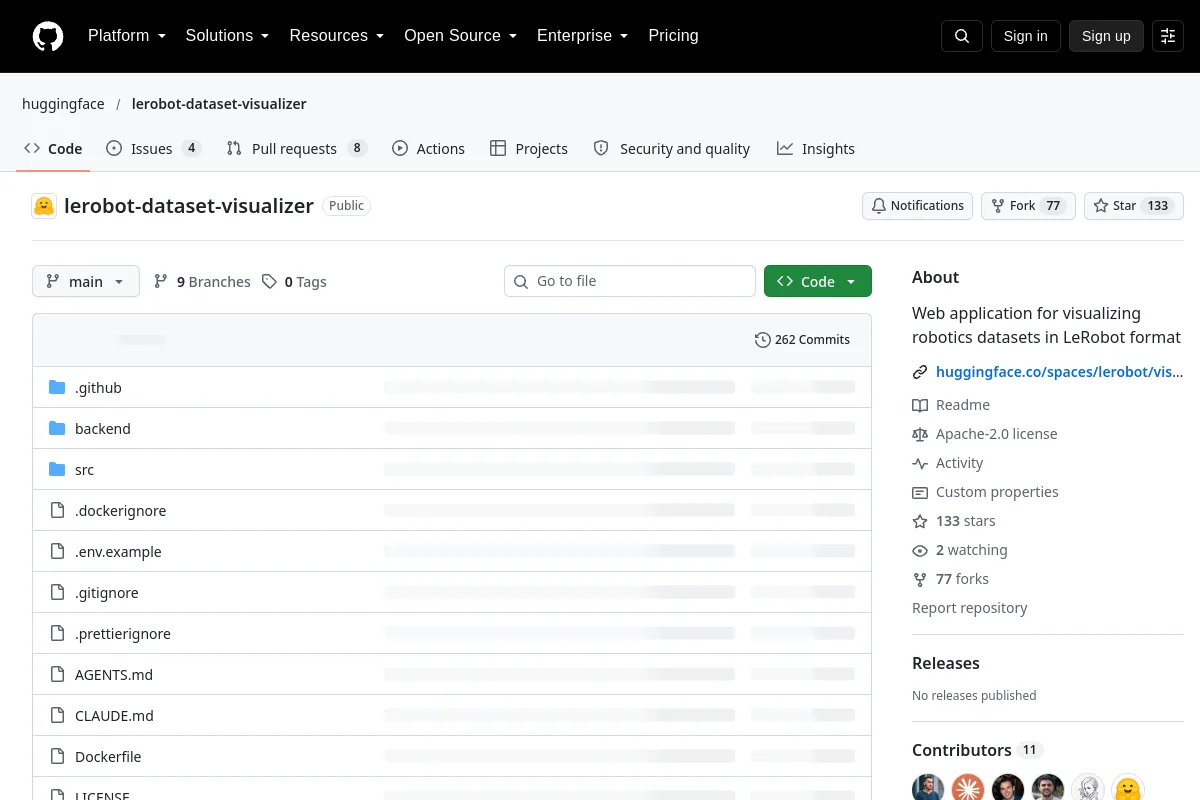
lerobot-dataset-visualizer · huggingface
Webapplicatie voor het visualiseren van robotica-datasets in LeRobot-formaat
Visualisatie- en datatoolsDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Open-source
Webapplicatie voor het visualiseren van robotica-datasets in LeRobot-formaat
Visualisatie- en datatools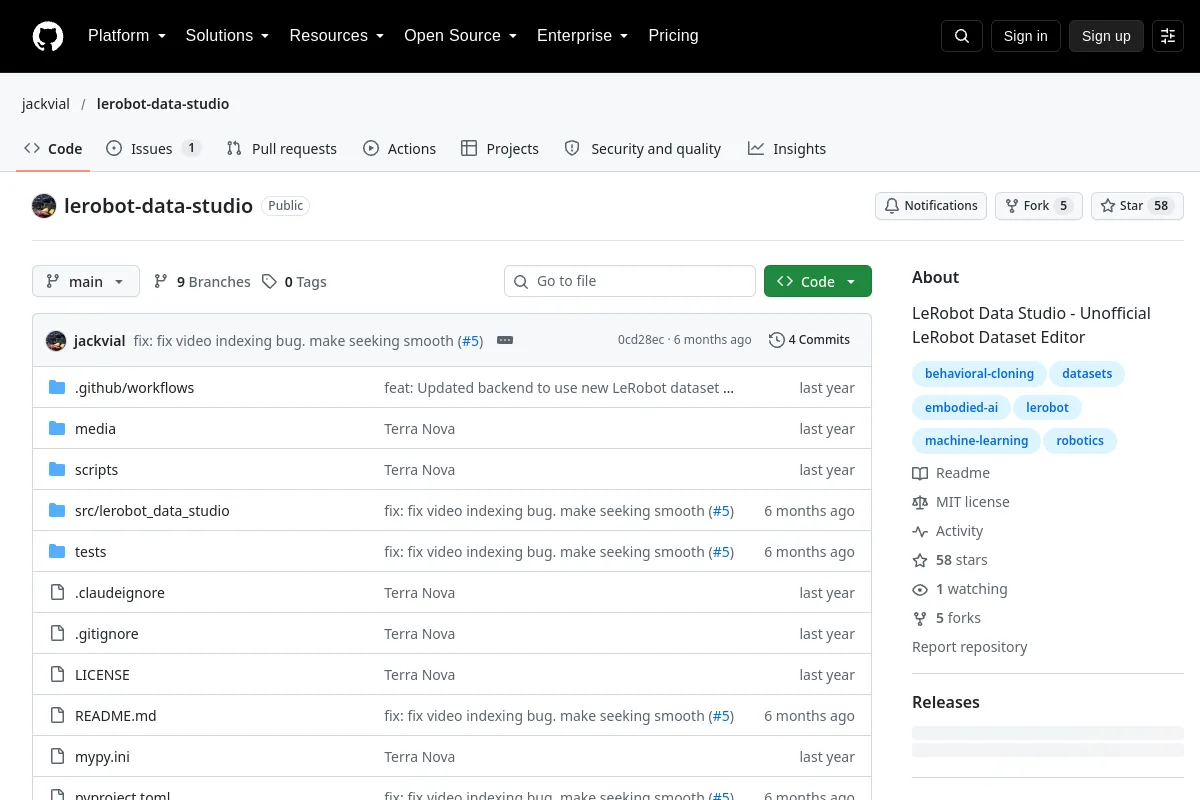 Bewaarplaats
 Open-source
LeRobot Data Studio - Onofficiële LeRobot-gegevensseteditor
Visualisatie- en datatools Bewaarplaats
 Open-source
Een Genesis-LeRobot-brug voor het uitvoeren, vastleggen en evalueren van robotbeleid.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Lichtgewicht interface voor het besturen van op ROS gebaseerde robotarmen met behulp van LeRobot
Kaders voor het leren van robots Bewaarplaats
 Open-source
Community-imitatie-leren en RL-workflows voor een echte SO-101-arm.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Iteratieve bibliotheek met het dichtstbijzijnde punt voor 2D- en 3D-robotische mapping.
Navigatie & SLAM Bewaarplaats
 Open-source
Een robot met differentiële aandrijving wordt bestuurd met behulp van ROS2 Jazzy, draaiend op een Raspberry Pi 4 (met Ubuntu Server 24.04). Het voertuig is uitgerust met een Raspberry Pi-camera voor visuele feedback en een…
Navigatie & SLAM Bewaarplaats
 Open-source
3D LIDAR-lokalisatie met behulp van puntenwolkkaart in ROS 2 (niet SLAM)
Navigatie & SLAM Bewaarplaats
 Open-source
Een ROS 2-navigatiewerkruimte die LiDAR-traagheidsodometrie, herlokalisatie en Nav2 combineert.
Navigatie & SLAM Bewaarplaats
 Bewaarplaats
 Open-source
LSD (LiDAR SLAM & Detection) is een open source perceptiearchitectuur voor autonome voertuigen/robotica
Navigatie & SLAM Bewaarplaats
 Open-source
Tools voor het samenstellen, valideren en compileren van URDF-, XACRO- en SRDF-modellen.
Bewegingsplanning en -controle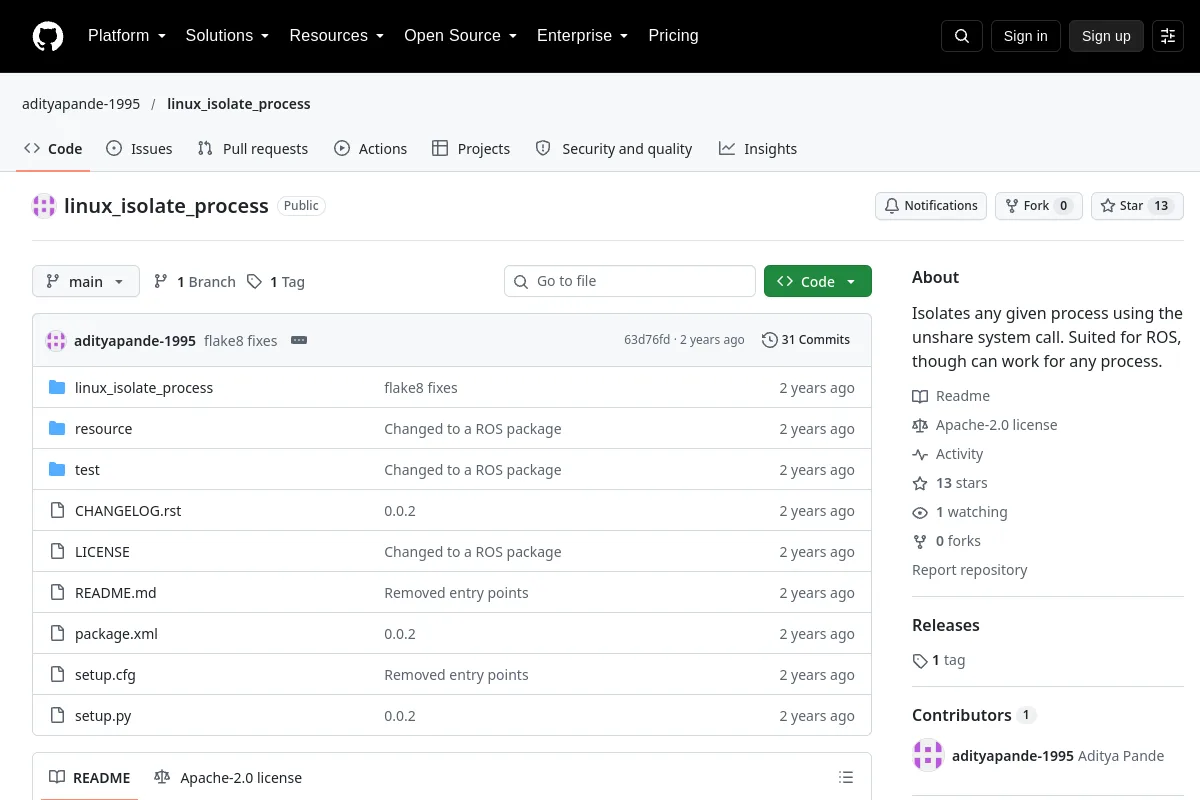 Bewaarplaats
 Open-source
Linux-procesisolatie met behulp van unshare, met ROS-gebruiksscenario's.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Installatierichtlijnen voor Linux en Docker voor realtime ROS-applicaties.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
In dit systeem is een eenvoudig systeem ontwikkeld dat een robot op een gebouwde kaart kan verplaatsen. Het systeem is gebaseerd op LIO-SAM.
Navigatie & SLAM Bewaarplaats
 Open-source
ROS 2 pakket van nauw gekoppelde lidar inertiële ndt/gicp slam
Navigatie & SLAM Bewaarplaats
 Open-source
Toolkit voor het besturen van robots via gemengde interactiemodaliteiten.
Kaders voor het leren van robots Bewaarplaats
 Open-source
LIV-Eye: een goedkope LiDAR-inertiële-visuele fusie 3D-sensor voor robotica en belichaamde AI.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Perceptief leren voor potenrobots in IsaacLab. | LocoTouch: dynamisch viervoetig transport leren met tactiele detectie (CoRL'25)
Simulatie en natuurkunde Bewaarplaats
 Open-source
Python SDK voor LuckyEngine-robotsimulatie
Simulatie en natuurkunde Bewaarplaats
 Open-source
LLM-eerste, 3D-native robotica en simulatiewerkruimte.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Code voor het IEEE Robotics and Automation Letters-paper met de titel "Multi-Modal MPPI and Active Inference for Reactive Task and Motion Planning"
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Beleidsonderzoek naar robotmanipulatie met behulp van consistentiestroomtraining.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Basis Mujoco Gymnasium-omgeving voor het eenvoudig besturen van elke robotarm met operationele ruimtecontrole. Gebouwd met dm-control PyMJCF voor eenvoudige configuratie.
Simulatie en natuurkundeKent u een bron die hier thuishoort?
