 Bewaarplaats
 Open-source
LeRobot · huggingface
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots
Software / Open-source
Lichtgewicht interface voor het besturen van op ROS gebaseerde robotarmen met behulp van LeRobot
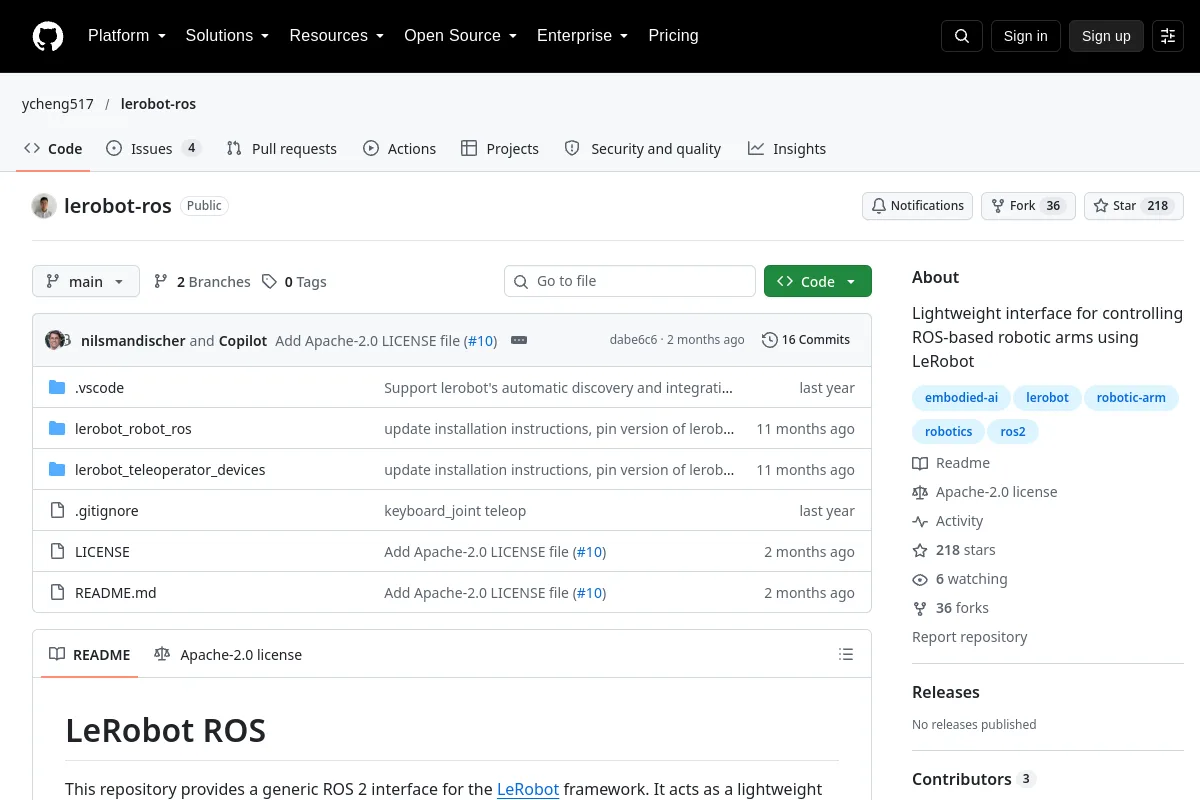
Lichtgewicht interface voor het besturen van op ROS gebaseerde robotarmen met behulp van LeRobot
Inspecteer installatie-instructies, ondersteunde versies, voorbeelden en interfaces in de broncode. Deze map beweert niet dat de software op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots