Deposito
 Fonte aperta
isaac_ros_pose_estimation · NVIDIA-ISAAC-ROS
Stima della posa degli oggetti 3D approfondita e accelerata da NVIDIA
Percezione e geometriaLA DIRECTORY DELL'AI INCORPORATA
Trova librerie per l'elaborazione di nuvole di punti, la calibrazione e la stima geometrica.
Deposito
Fonte aperta
Stima della posa degli oggetti 3D approfondita e accelerata da NVIDIA
Percezione e geometria Deposito
 Fonte aperta
Codice di ricerca AdaptiGraph per dinamiche di manipolazione robotica adattiva ai materiali.
Percezione e geometria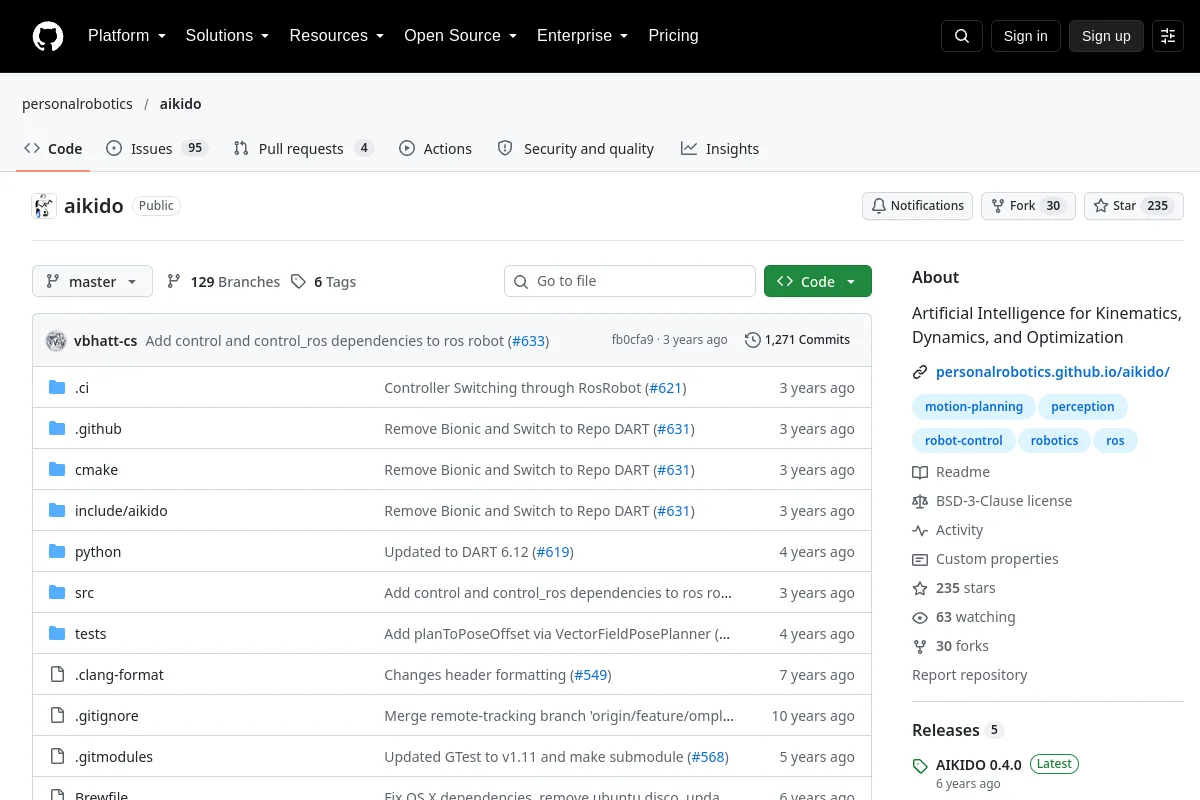 Deposito
 Fonte aperta
Strumenti per la cinematica, la dinamica e l'ottimizzazione dei robot.
Percezione e geometria Deposito
 Fonte aperta
Percezione autonoma
Percezione e geometria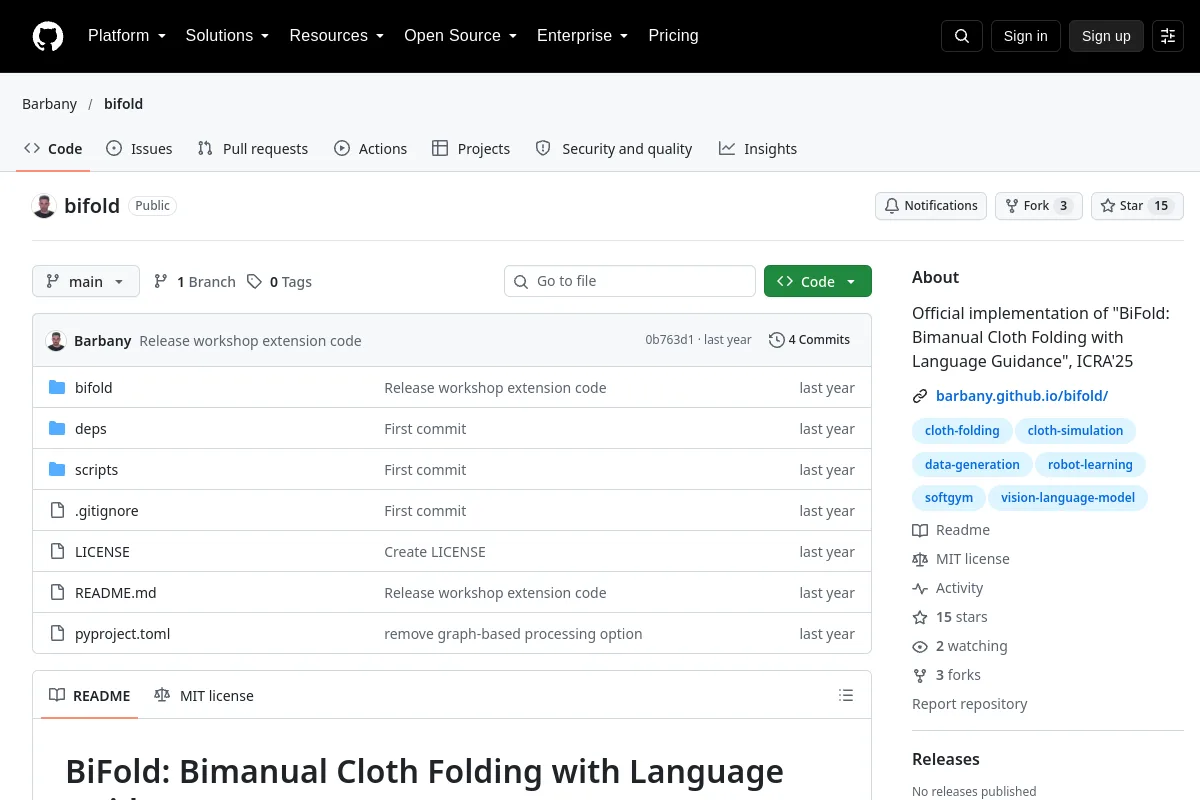 Deposito
 Fonte aperta
Codice di ricerca BiFold per la piegatura bimanuale dei tessuti guidata dal linguaggio.
Percezione e geometria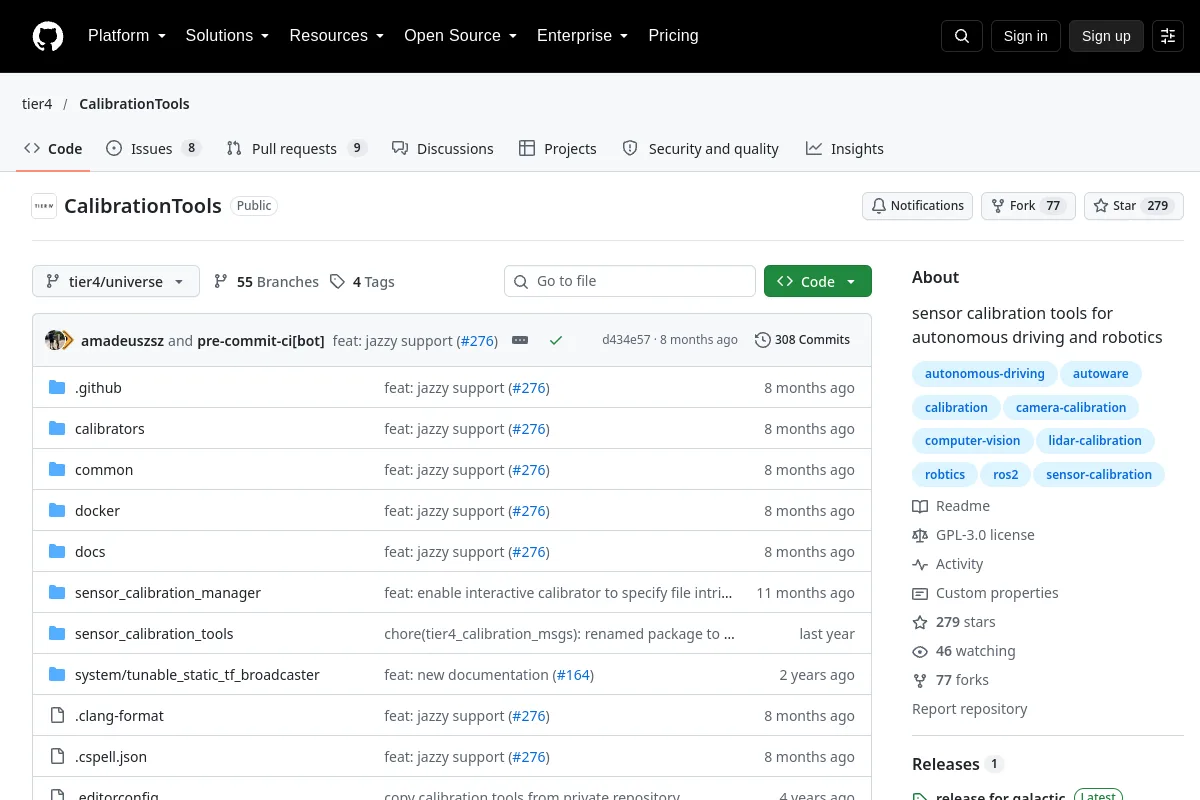 Deposito
 Fonte aperta
strumenti di calibrazione dei sensori per la guida autonoma e la robotica
Percezione e geometria Deposito
 Fonte aperta
Calibrazione estrinseca di una telecamera e di un laser 2D
Percezione e geometria Deposito
 Fonte aperta
Strumenti ROS e immagini Raspberry Pi per droni alimentati da PX4.
Percezione e geometria Deposito
 Deposito
 Fonte aperta
Esempio di connessione di una policy Isaac GR00T a un Panda Franka simulato in MuJoCo.
Percezione e geometria Deposito
 Fonte aperta
NVIDIA Halos Outside-In Safety Blueprint estende la percezione dei robot oltre i sensori di bordo utilizzando telecamere per infrastrutture esterne e agenti IA per controllare dinamicamente il comportamento dei robot ed eseguire...
Percezione e geometria Deposito
 Fonte aperta
Hobot StereoNet è un algoritmo di stima della profondità stereo ad alte prestazioni basato sul deep learning sviluppato da D-Robotics. Elabora coppie di immagini stereo per generare mappe di profondità accurate in tempo reale...
Percezione e geometria Deposito
 Fonte aperta
Un ambiente di simulazione per l'apprendimento per rinforzo e la ricerca sulla robotica.
Percezione e geometria Deposito
 Fonte aperta
Rilevamento Apriltag accelerato da NVIDIA e stima della posa.
Percezione e geometria Deposito
 Deposito
 Fonte aperta
Guide e codice per l'inferenza di deep learning su NVIDIA Jetson con TensorRT.
Percezione e geometria Deposito
 Fonte aperta
Un robot aereo completamente open source e compatto con percezione visiva omnidirezionale
Percezione e geometria Deposito
 Fonte aperta
OpenEyes è un framework di visione robotica open source per dispositivi edge
Percezione e geometria Deposito
 Fonte aperta
Codice di ricerca per il rilevamento dell'affordance di vocabolario aperto nelle nuvole di punti 3D.
Percezione e geometria Deposito
 Fonte aperta
Una specifica per l'insegnamento egocentrico autorizzato di robot personali.
Percezione e geometria Deposito
 Fonte aperta
Apprendimento di percorsi di verniciatura robotica a spruzzo da nuvole di punti 3D.
Percezione e geometria Deposito
 Fonte aperta
Componenti di percezione e intelligenza artificiale per la robotica mobile autonoma.
Percezione e geometria Deposito
 Fonte aperta
Un quadro di visione ROS 2 per robot RoboMaster.
Percezione e geometria Deposito
 Fonte aperta
Libreria per l'ottimizzazione non lineare differenziabile.
Percezione e geometriaNOTE SULLA SELEZIONE
Scegli gli strumenti relativi alla modalità del sensore, alle ipotesi di calibrazione e agli output geometrici richiesti. Controlla la precisione numerica, i requisiti di runtime e le convenzioni dei dati prima di collegare le pipeline.
Conosci una risorsa che appartiene a questo posto?