 Deposito
 Ricerca
Helpful-Doggybot · WooQi57
Utile DoggyBot: recupero di oggetti open-world utilizzando robot dotati di gambe e modelli di linguaggio visivo
Strutture di apprendimento dei robotLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Utile DoggyBot: recupero di oggetti open-world utilizzando robot dotati di gambe e modelli di linguaggio visivo
Strutture di apprendimento dei robot Deposito
 Ricerca
Esperimenti di apprendimento robotico e di controllo condiviso human-in-the-loop.
Pianificazione e controllo del movimento Deposito
 Ricerca
Un ambiente della palestra Mujoco per la manipolazione di oggetti flessibili con un braccio robotico UR5e e una pinza Robotiq 2F-85. Sperimenta lo sforzo congiunto, la velocità, la posizione e lo spazio operativo...
Software di teleoperazione Deposito
 Ricerca
Implementazione ufficiale di "HumanoidGen: generazione di dati per la manipolazione abile bimanuale tramite ragionamento LLM"
Strumenti di visualizzazione e dati Deposito
 Ricerca
Apprendimento delle abilità calcistiche per i robot umanoidi: un quadro progressivo di percezione-azione
Percezione e geometria Deposito
 Ricerca
HuRo fornisce una pipeline che converte video umani in materiale di preformazione VLA orientato ai robot.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Apprendimento dell'andatura quadrupede che combina apprendimento di rinforzo e controllo predittivo del modello.
Pianificazione e controllo del movimento Deposito
 Ricerca
CPG e controllo dell'apprendimento per rinforzo per un robot anguilla che nuota.
Pianificazione e controllo del movimento Deposito
 Ricerca
NAVIGAZIONE ROBOT AUTONOMA USANDO ROS Clearpath Husky A200 robot con simulazioni Gazebo e RViz utilizzando diversi algoritmi SLAM e Path Planning. Scansione laser a 360 gradi con due SICK LMS511…
Navigazione e SLAM Deposito
 Ricerca
Pacchetto Python per cinematica inversa simbolica di bracci robotici.
Pianificazione e controllo del movimento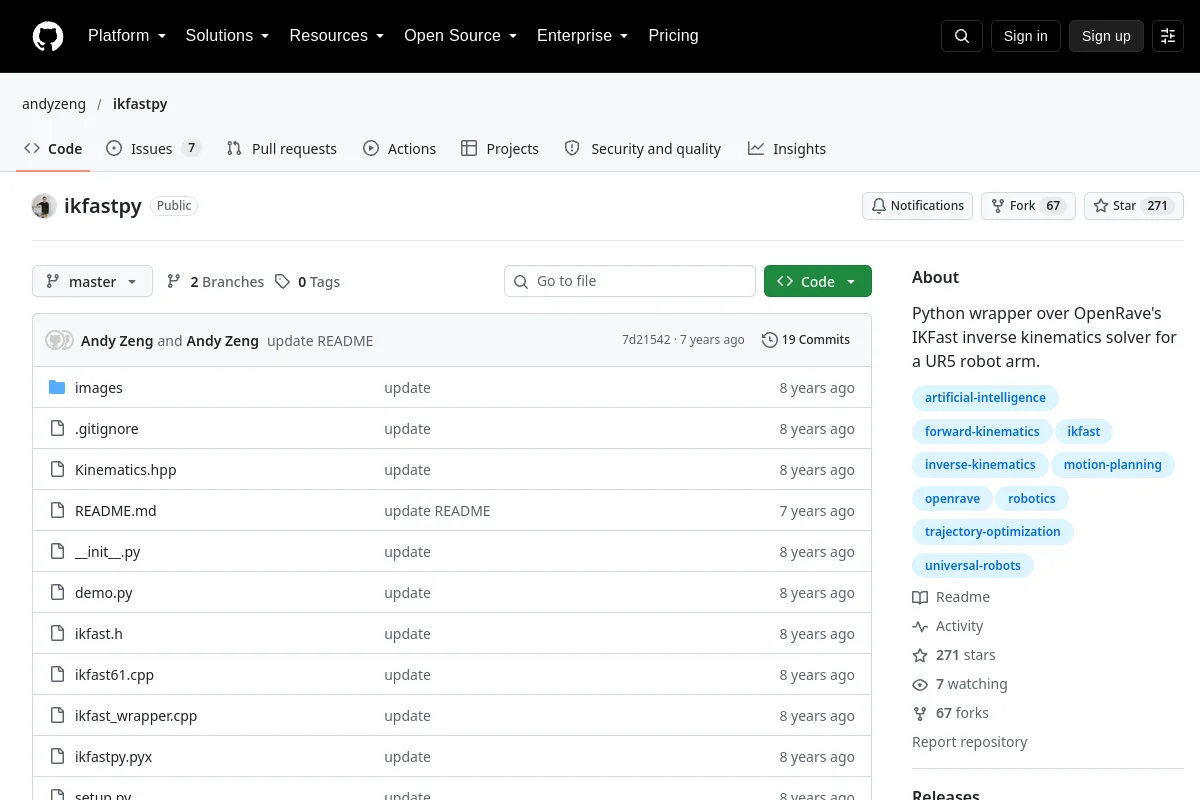 Deposito
 Ricerca
Un wrapper Python per la cinematica inversa IKFast sul braccio UR5.
Pianificazione e controllo del movimento Deposito
 Ricerca
Un progetto di simulazione e navigazione di un sistema robotico indoor utilizzando ROS.
Simulazione e fisica Deposito
 Ricerca
Modelli di manipolatori e robot mobili per la pianificazione della traiettoria e l'analisi degli attuatori.
Pianificazione e controllo del movimento Deposito
 Ricerca
Pacchetti accelerati da NVIDIA per la pianificazione e il controllo del movimento del braccio
Pianificazione e controllo del movimento Deposito
 Ricerca
Un progetto Isaac Sim in evoluzione per attività bimanuali OpenArm e registrazione demo.
Software di teleoperazione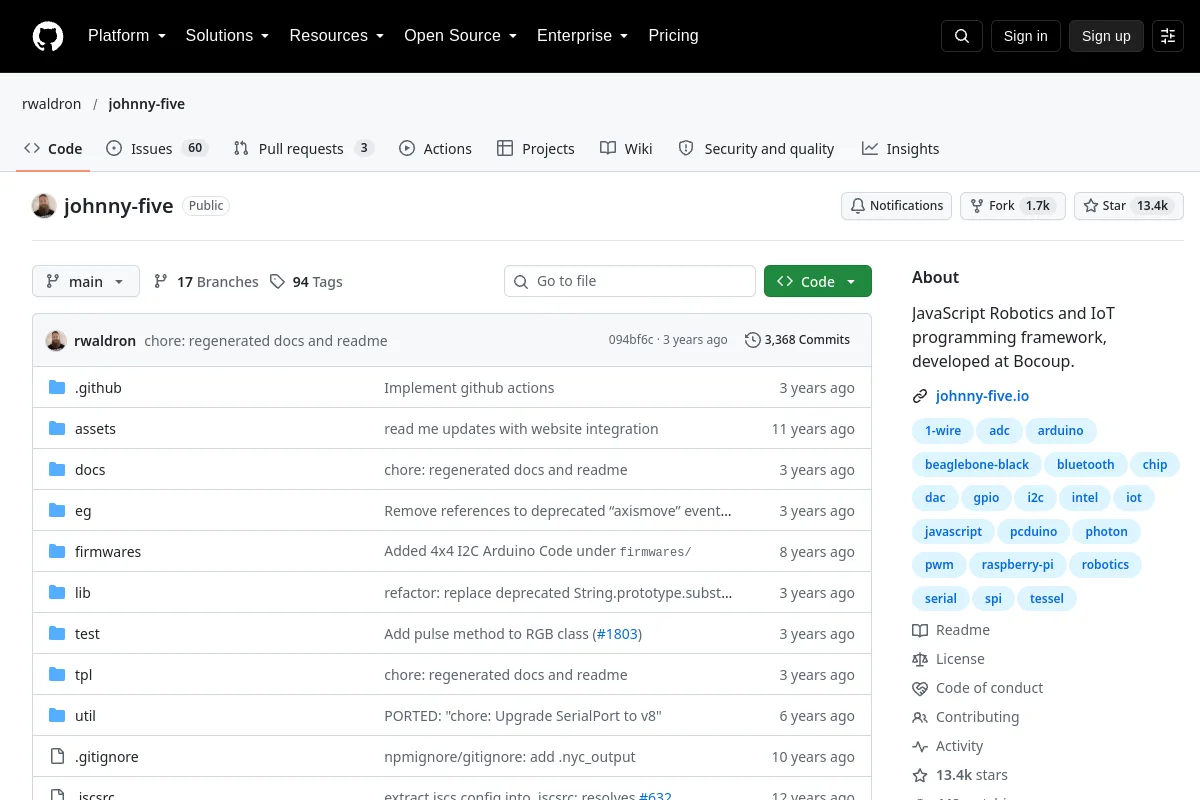 Deposito
 Ricerca
Framework di programmazione JavaScript Robotics e IoT, sviluppato presso Bocoup.
Middleware e comunicazione Deposito
 Ricerca
kineForge fornisce flussi di lavoro di formazione, stress test e riproduzione per le policy dei robot MuJoCo.
Strutture di apprendimento dei robot Deposito
 Ricerca
Framework per la creazione di software di simulazione multifisica parallela.
Simulazione e fisica Deposito
 Ricerca
LangGraph VLA Agent orchestra le policy SmolVLA e LeRobot per la manipolazione in più fasi.
Pianificazione e controllo del movimento Deposito
 Deposito
 Ricerca
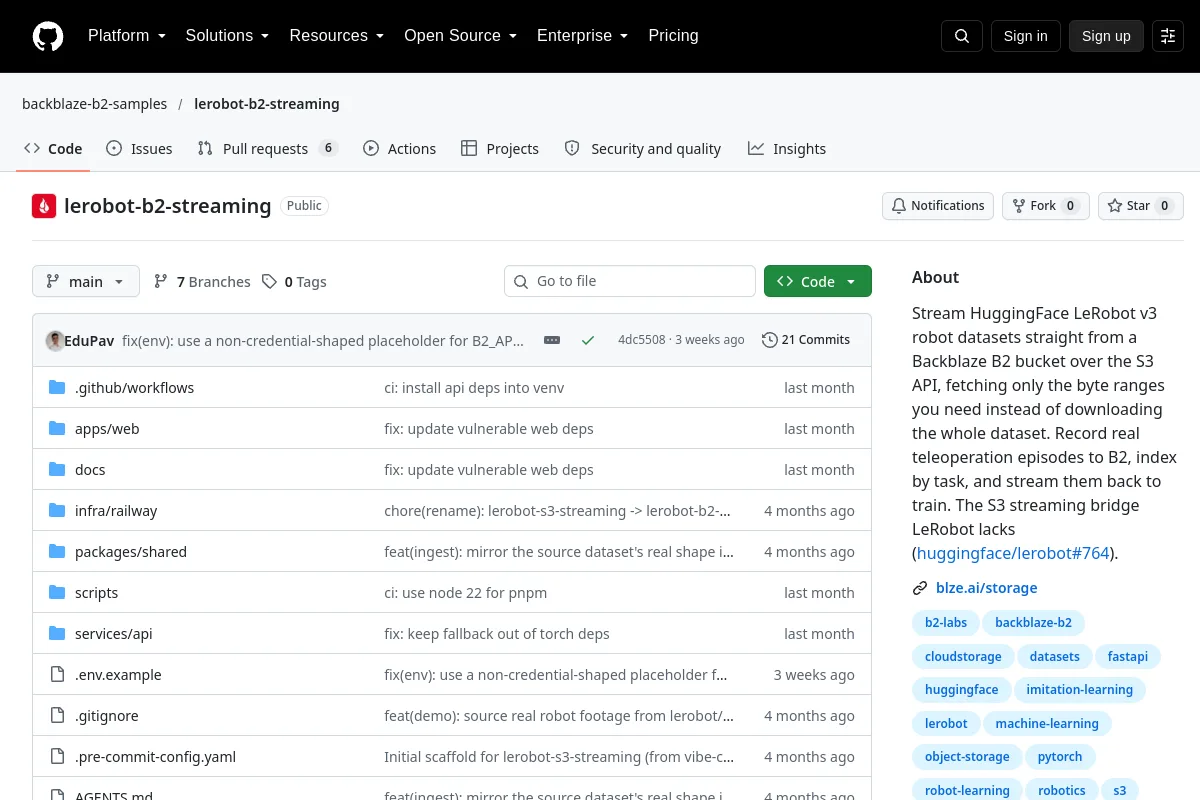
LeRobot B2 Streaming fornisce lo streaming di intervalli di byte di set di dati LeRobot dallo storage Backblaze B2.
Strumenti di visualizzazione e dati Deposito
 Ricerca
LeRobot DP Toolkit fornisce utilità di temporizzazione, downsampling del set di dati e allineamento della telecamera per la politica di diffusione.
Strutture di apprendimento dei robot Deposito
 Ricerca
Codice per LGX (esplorazione guidata del linguaggio). Utilizziamo gli LLM per eseguire la navigazione robotica incorporata in modo zero-shot.
Navigazione e SLAM Deposito
Conosci una risorsa che appartiene a questo posto?

