 Deposito
 Fonte aperta
map anything · facebookresearch
Implementazione della ricostruzione 3D metrica feed-forward.
Percezione e geometriaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Implementazione della ricostruzione 3D metrica feed-forward.
Percezione e geometria Deposito
 Fonte aperta
Sistema di teleoperazione in realtà virtuale bimanuale, multi-incarnazione, accessibile per robot
Software di teleoperazione Deposito
 Fonte aperta
Codice sorgente AI2-THOR per ambienti interattivi di intelligenza artificiale visiva.
Percezione e geometria Deposito
 Fonte aperta
La nuvola di punti è importante: ripensare l'impatto di diversi spazi di osservazione sull'apprendimento dei robot
Percezione e geometria Deposito
 Fonte aperta
Rileva le pose di presa da 6-DoF nelle nuvole di punti.
Percezione e geometria Deposito
 Fonte aperta
Strumenti per sperimentare robot IA a basso costo.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
YUBI - Yielding Universal Bidigital Interface - Progettazione hardware open source per un guanto da teleoperazione azionato con le dita e una pinza robotizzata, inclusi CAD, distinta base e istruzioni di assemblaggio.
Software di teleoperazione Deposito
 Fonte aperta
Libreria dinamica multicorpo C++ per sistemi meccanici e biomeccanici articolati.
Pianificazione e controllo del movimento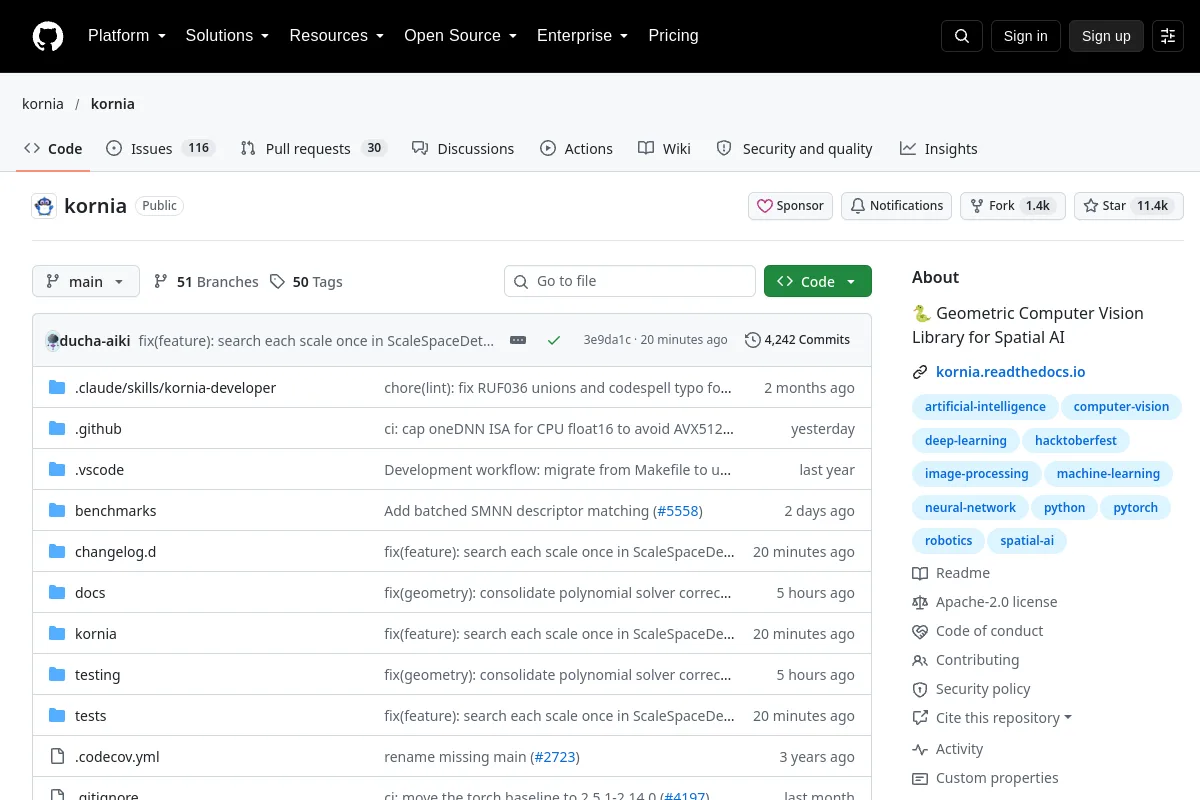 Deposito
 Fonte aperta
🐍 Libreria di visione artificiale geometrica per l'intelligenza artificiale spaziale
Percezione e geometria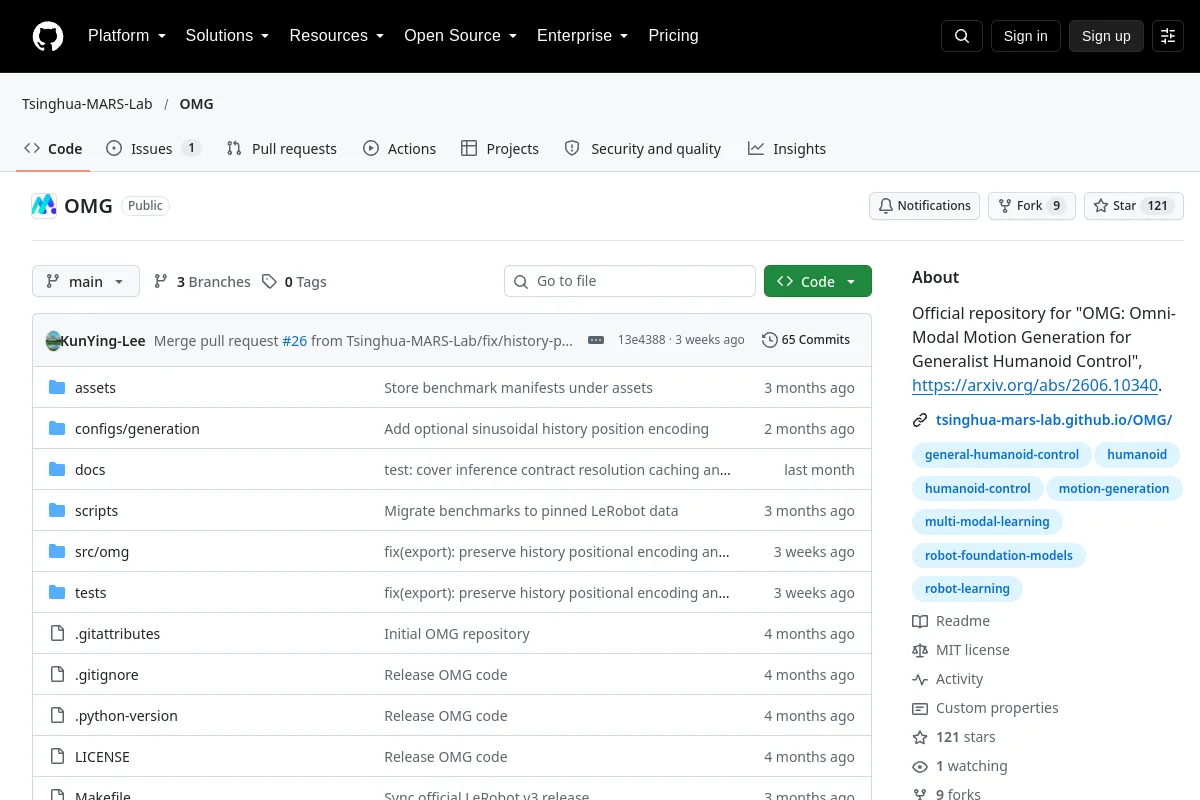 Deposito
 Fonte aperta
Repository ufficiale per "OMG: Omni-Modal Motion Generation for Generalist Humanoid Control", https://arxiv.org/abs/2606.10340.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Modello generativo per le attività di Unified Motion Planning
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Un'imbracatura aperta per simulare e implementare sciami di droni PX4/ArduPilot basati sulla percezione con ROS2, YOLO, LiDAR, NVIDIA Jetson
Percezione e geometria Deposito
 Fonte aperta
Soppressione adattiva non massimale per la distribuzione spaziale dei punti chiave.
Navigazione e SLAM Deposito
 Fonte aperta
Un modello di robot mobile dotato di sensori per piattaforme di simulazione multiple.
Navigazione e SLAM Deposito
 Fonte aperta
Una libreria C++ di alberi di comportamento per il coordinamento delle attività.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Codice di ricerca CityWalker per l'apprendimento della navigazione urbana incorporata dai video.
Navigazione e SLAM Deposito
 Fonte aperta
Un generatore di mondi procedurali per la simulazione robotica di attività agricole
Simulazione e fisica Deposito
 Deposito
 Fonte aperta
Localizzazione e mappatura simultanea basata su marker per robot.
Navigazione e SLAM Deposito
 Fonte aperta
Pacchetti modello per la dimostrazione del robot Walkman.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Struttura di robot con gambe per controllo predittivo, controllo di tutto il corpo e stima dello stato.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Driver ODrive per ros2_control.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Simulazione interattiva di scene per il comportamento e la manipolazione degli agenti incarnati.
Simulazione e fisica Deposito
 Fonte aperta
Una piattaforma basata su Unity per la simulazione della fisica dei robot e l'apprendimento per rinforzo.
Simulazione e fisicaConosci una risorsa che appartiene a questo posto?
