 Deposito
 Fonte aperta
dreamer · danijar
Implementazione di Dreamer per l'apprendimento di comportamenti di controllo con modelli del mondo latenti.
Pianificazione e controllo del movimentoLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Implementazione di Dreamer per l'apprendimento di comportamenti di controllo con modelli del mondo latenti.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Framework di localizzazione e mappatura 3D basato su nuvole di punti.
Navigazione e SLAM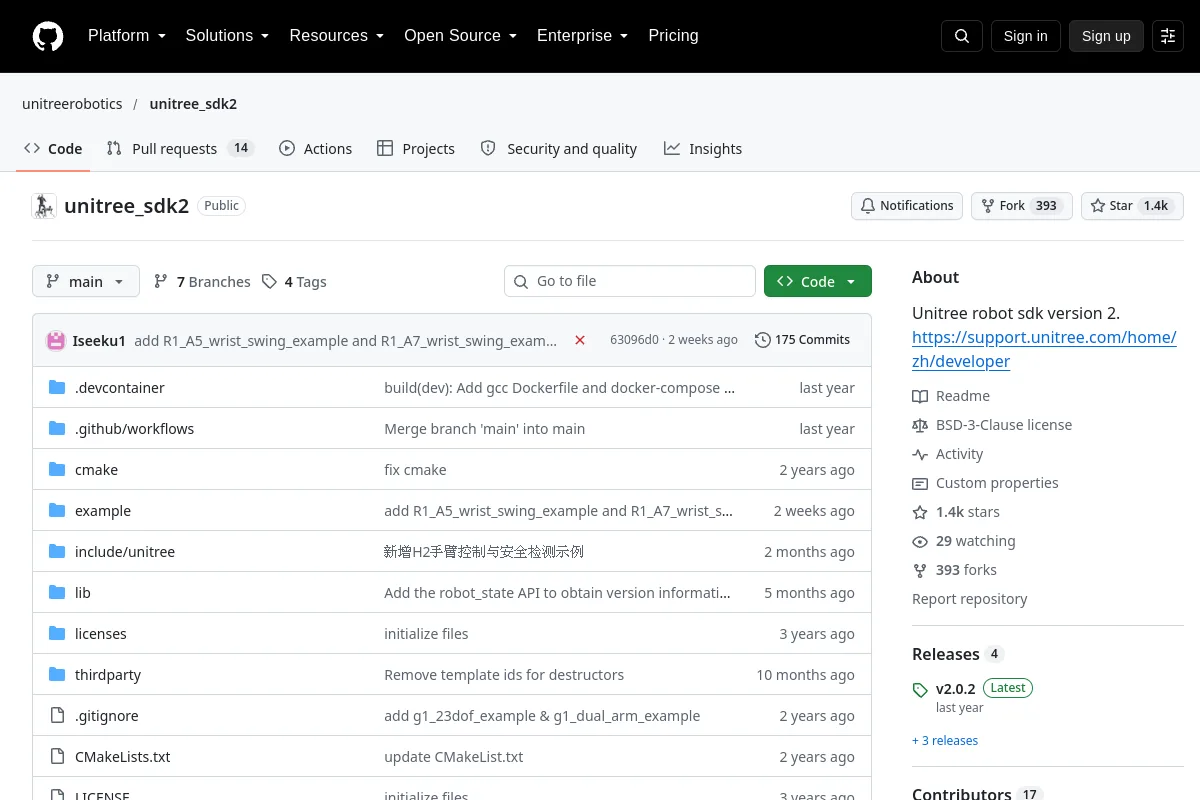 Deposito
 Fonte aperta
Interfacce sviluppatore per piattaforme robotiche Unitree supportate.
SDK per robot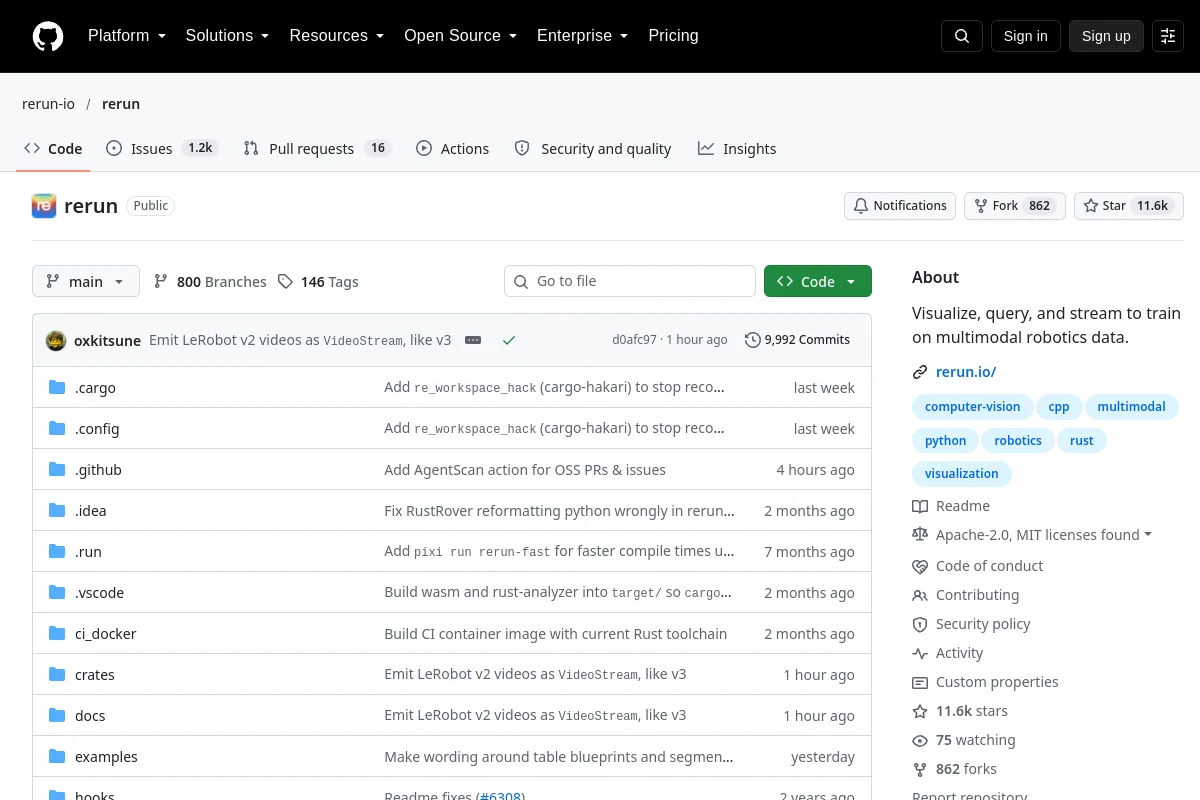 Deposito
 Fonte aperta
Visualizza, esegui query e trasmetti in streaming per addestrarti sui dati di robotica multimodale.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
pySLAM è una pipeline ibrida Python/C++ Visual SLAM che supporta fotocamere monoculari, stereo e RGB-D. Fornisce un'ampia gamma di moderni estrattori di funzionalità locali e globali, chiusure multiple di loop...
Navigazione e SLAM Deposito
 Fonte aperta
Software basato su ROS per esperimenti di andatura e locomozione dei quadrupedi.
Simulazione e fisica Deposito
 Fonte aperta
Un sistema SLAM 2D e 3D multipiattaforma.
Navigazione e SLAM Deposito
 Fonte aperta
Algoritmi di apprendimento per rinforzo per attività MuJoCo.
Simulazione e fisica Deposito
 Fonte aperta
Rilevamento di oggetti 3D in nuvole di punti utilizzando il voto di Hough profondo.
Percezione e geometria Deposito
 Fonte aperta
Strumenti di retargeting basati sul movimento della mano per abili operazioni di teleoperazione con robot.
Software di teleoperazione Deposito
 Fonte aperta
Strumenti cinematici e dinamici per la robotica.
Pianificazione e controllo del movimento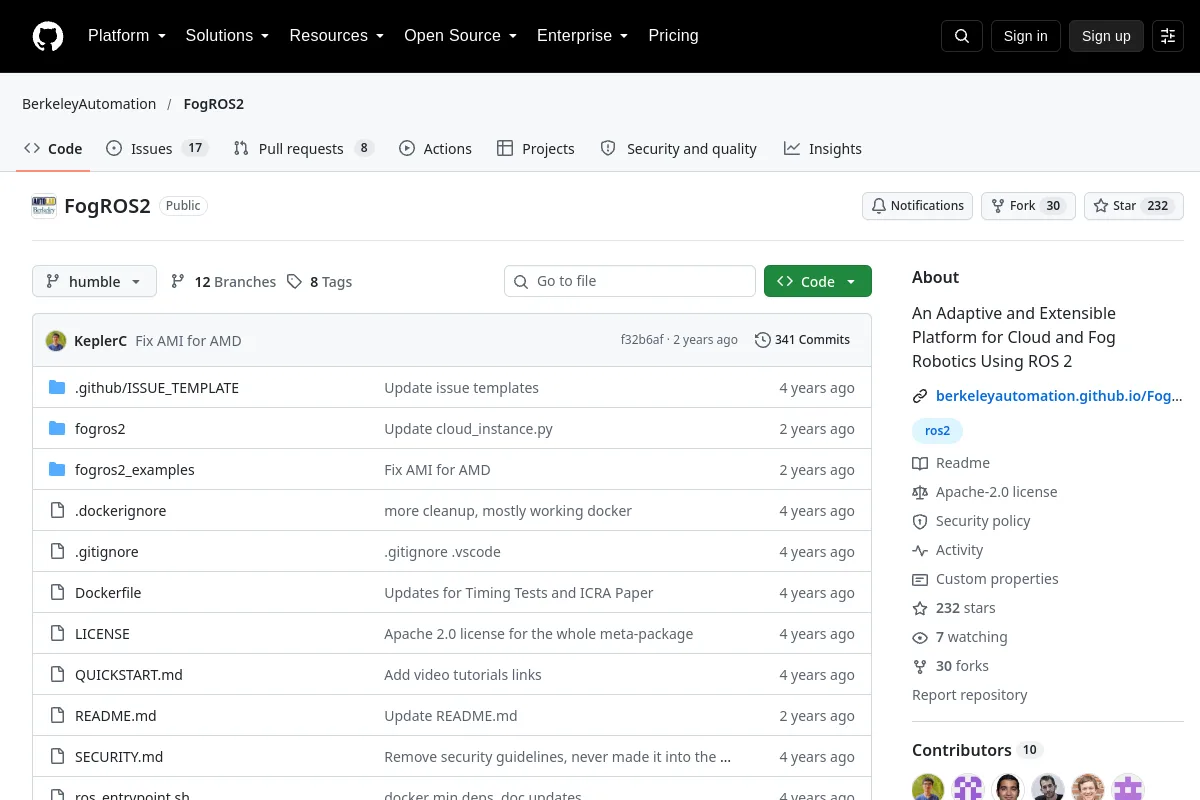 Deposito
 Fonte aperta
Una piattaforma robotica per nuvole e nebbia che utilizza ROS 2.
Strutture di apprendimento dei robot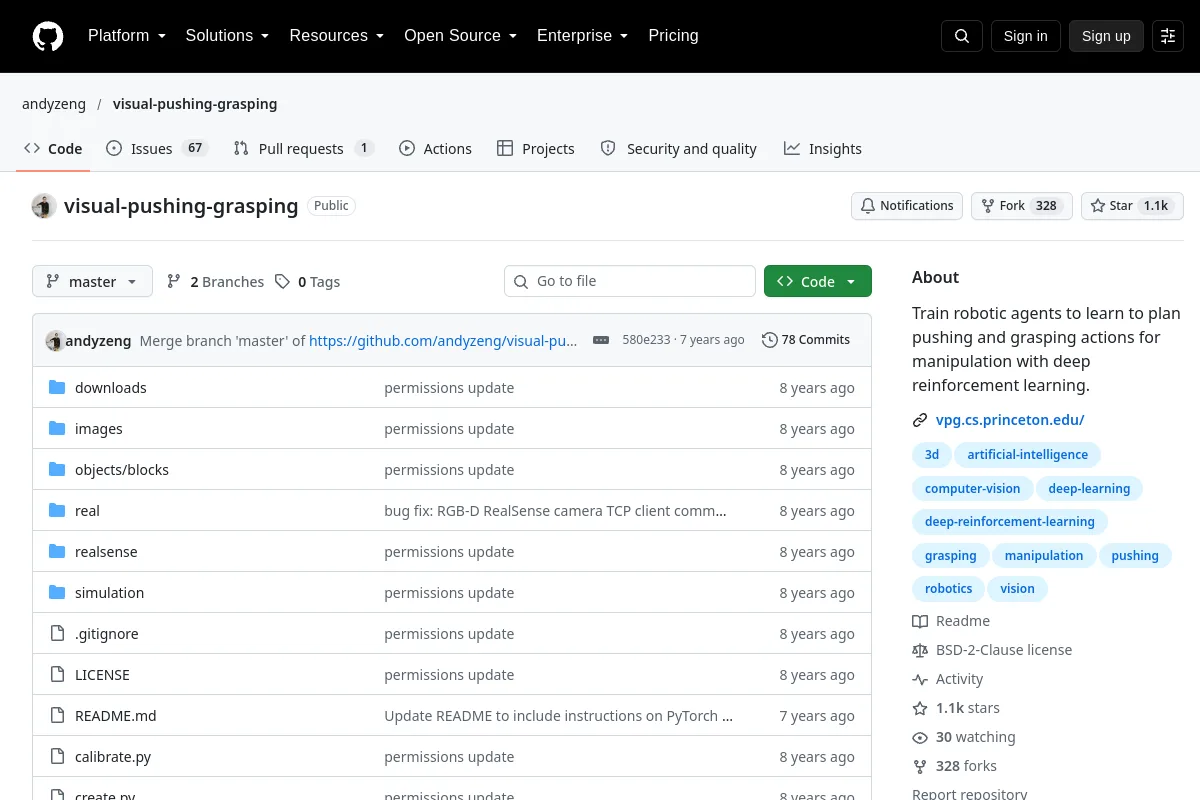 Deposito
 Fonte aperta
Una cassetta degli attrezzi per imparare a spingere e afferrare visivamente con la realtà virtuale.
Percezione e geometria Deposito
 Fonte aperta
EmbodyAgents è un framework basato su ROS2 completo per la creazione di agenti fisici interattivi in grado di comprendere, ricordare e agire in base alle informazioni contestuali provenienti dal loro ambiente.
Middleware e comunicazione Deposito
 Fonte aperta
Implementazione della ricerca per l'allineamento della simulazione e le abilità agili di tutto il corpo umanoide.
Simulazione e fisica Deposito
 Deposito
 Fonte aperta
Firmware MCU Arduino STM32G473VCT6 per scheda I/O OOMWOO
Strutture di apprendimento dei robot Sito web
 Fonte aperta
Un quadro di apprendimento per robot umanoidi che abbraccia la simulazione e l'implementazione.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
API per un ambiente di simulazione domestica multi-agente.
Percezione e geometria Deposito
 Fonte aperta
Codice di ricerca RoboGen per generare e apprendere abilità robotiche.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Risorse mobili di apprendimento e teleoperazione ALOHA per la manipolazione mobile bimanuale.
Software di teleoperazione Deposito
 Fonte aperta
Una libreria C++11 di sole intestazioni per la teoria di Lie.
Navigazione e SLAM Deposito
 Fonte aperta
Strumenti di stima visivo-inerziale per la ricerca sulla robotica.
Navigazione e SLAM Deposito
 Fonte aperta
Software di controllo di volo e interfacce per piattaforme robotiche aeree.
Sistemi di flotta e autonomiaConosci una risorsa che appartiene a questo posto?
