 Deposito
 Ricerca
UHC · ZhengyiLuo
Implementazione ufficiale del Controllore Umanoide Universale a Mujoco. Supporta Kinpoly (NeurIPS 2021) e EmbodyPose (NeurIPS 2022).
Politiche sui robotLA DIRECTORY DELL'AI INCORPORATA
Esplora modelli di visione-linguaggio-azione e modelli di base della robotica per la percezione, la manipolazione e il controllo.
Deposito
Ricerca
Implementazione ufficiale del Controllore Umanoide Universale a Mujoco. Supporta Kinpoly (NeurIPS 2021) e EmbodyPose (NeurIPS 2022).
Politiche sui robot Deposito
 Ricerca
UnifoLM-WMA-0: un framework WMA (World-Model-Action) nella famiglia UnifoLM
Modelli mondiali Deposito
 Ricerca
VIRENA dimostra una piccola politica VLA su ManiSkill PickCube con le risorse di integrazione LeRobot.
Visione-linguaggio-azione Deposito
 Ricerca
VITRA: Preformazione del modello scalabile visione-linguaggio-azione per la manipolazione robotica con video di attività umane nella vita reale
Visione-linguaggio-azione Deposito
 Ricerca
VLA From Scratch confronta le rappresentazioni delle azioni su dimostrazioni multimodali e attività di superamento degli ostacoli.
Visione-linguaggio-azione Deposito
 Ricerca
Repository per il nostro articolo: Learning Agile Skills via Adversarial Imitation of Rough Partial Demonstrations Atti della 6a Conferenza sull'apprendimento dei robot (CoRL),
Politiche sui robot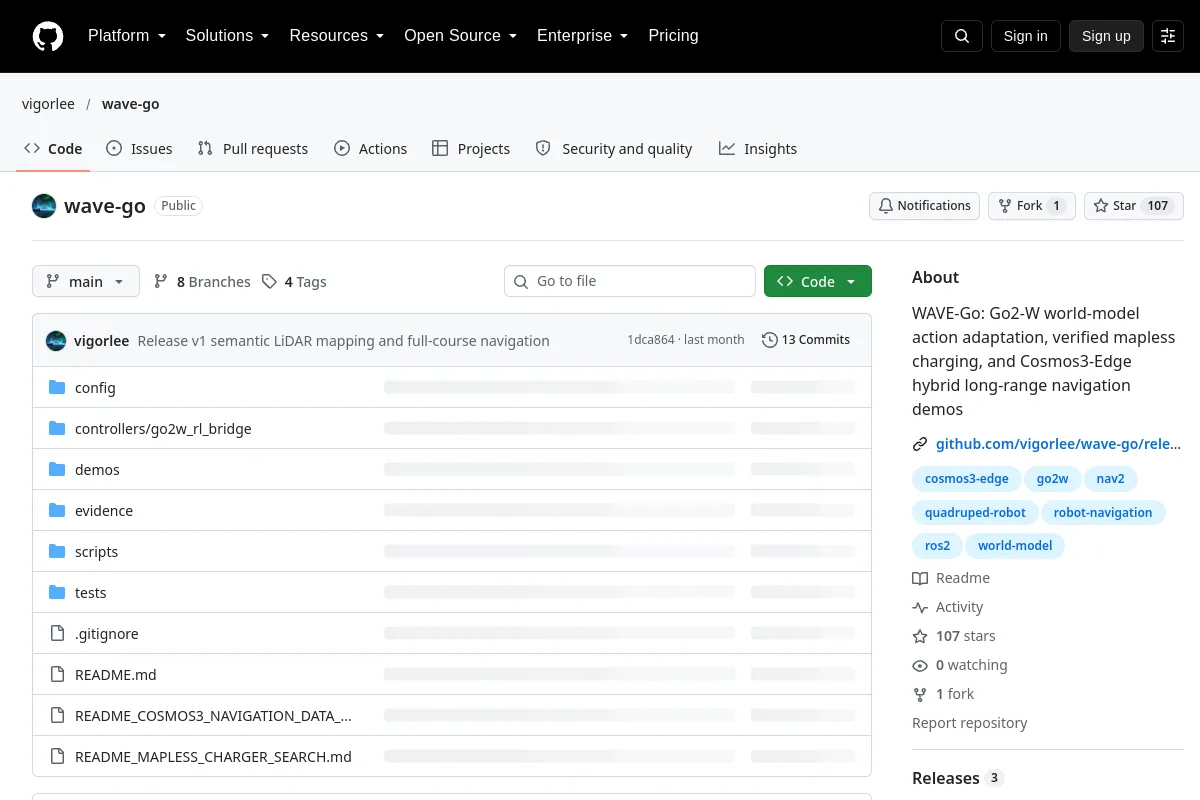 Deposito
 Ricerca
WAVE-Go: adattamento dell'azione al modello mondiale Go2-W, ricarica mapless verificata e demo di navigazione ibrida a lungo raggio Cosmos3-Edge
Modelli mondiali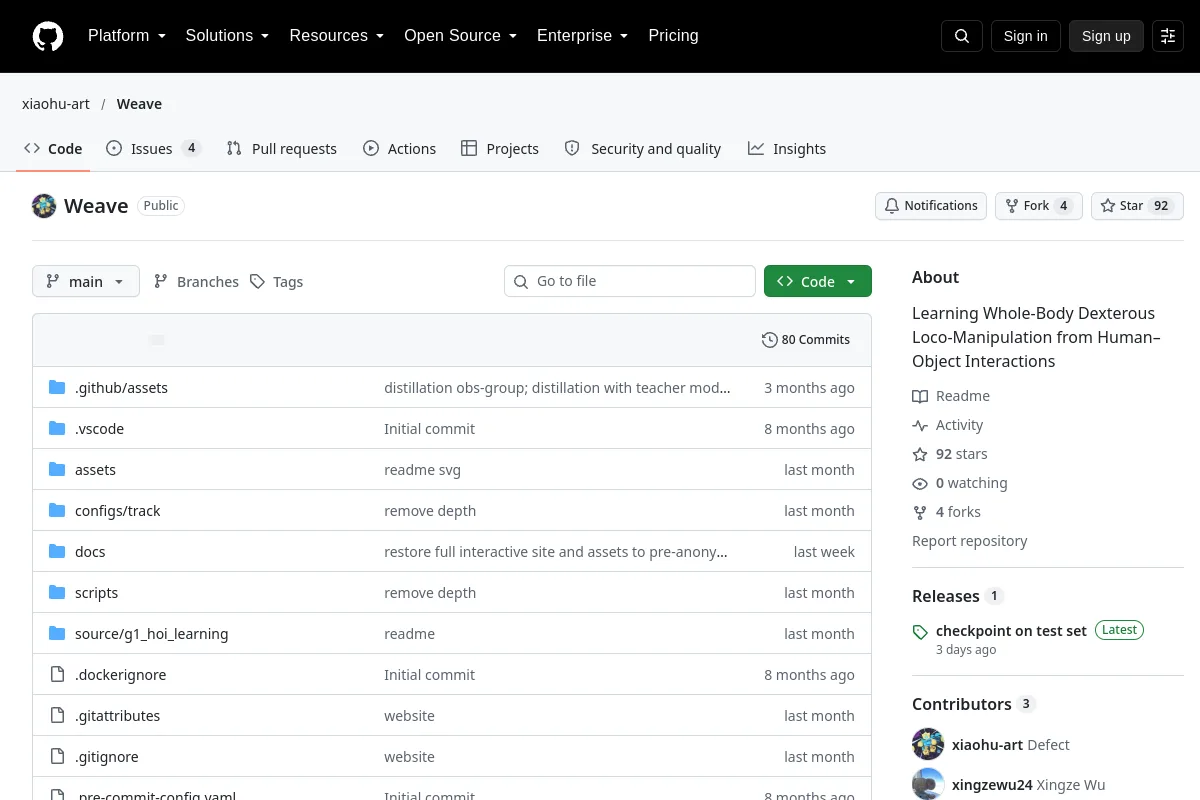 Deposito
 Ricerca
Apprendimento della loco-manipolazione abile di tutto il corpo dalle interazioni uomo-oggetto
Politiche sui robot Deposito
 Ricerca
WMNav: integrazione di modelli di linguaggio visivo in modelli mondiali per la navigazione degli obiettivi degli oggetti
Modelli mondiali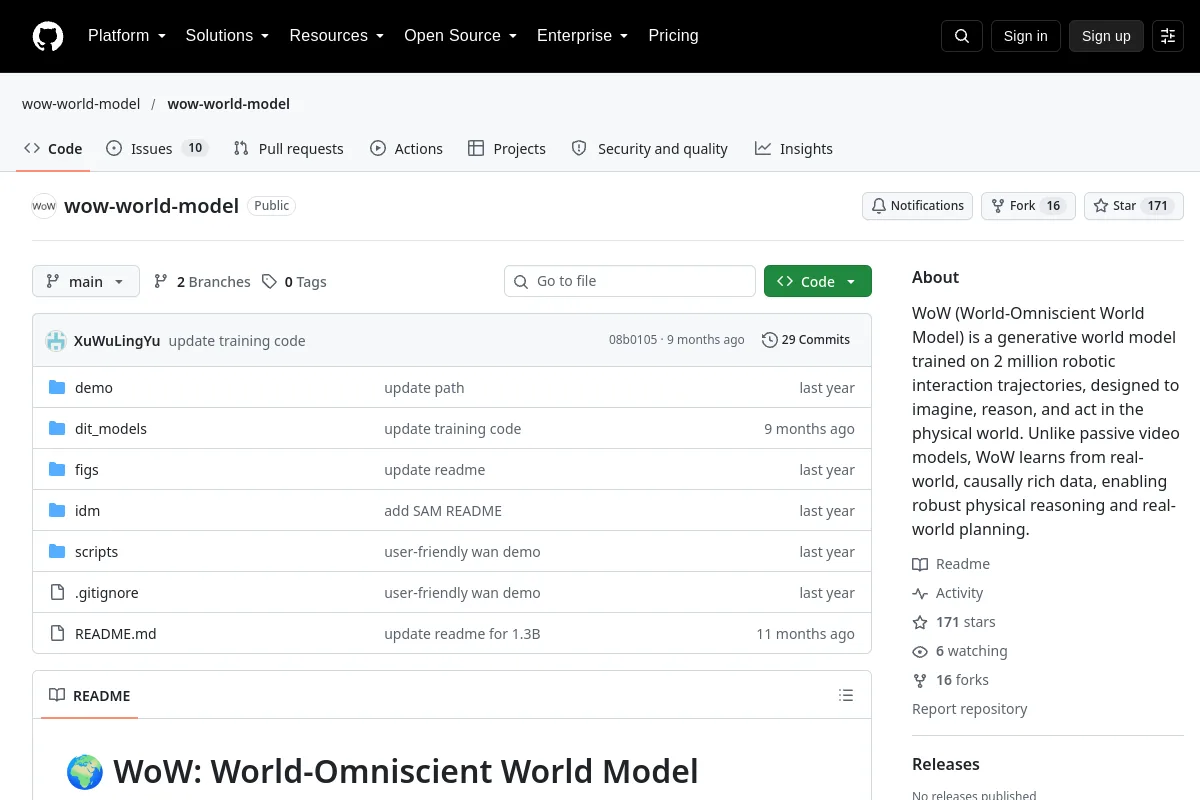 Deposito
 Ricerca
WoW (World-Omniscient World Model) è un modello mondiale generativo addestrato su 2 milioni di traiettorie di interazione robotica, progettato per immaginare, ragionare e agire nel mondo fisico. A differenza del passivo...
Modelli mondiali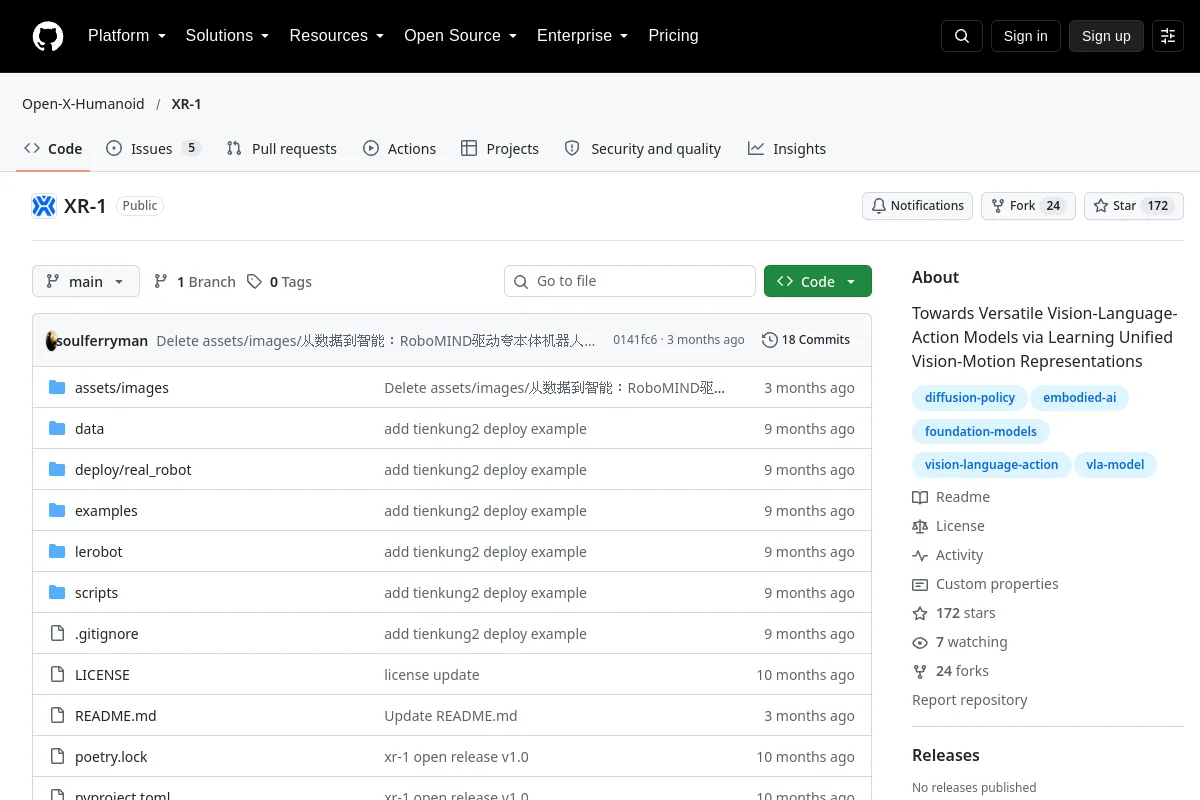 Deposito
 Ricerca
Verso modelli versatili di visione-linguaggio-azione attraverso l'apprendimento di rappresentazioni unificate di visione-movimento
Visione-linguaggio-azione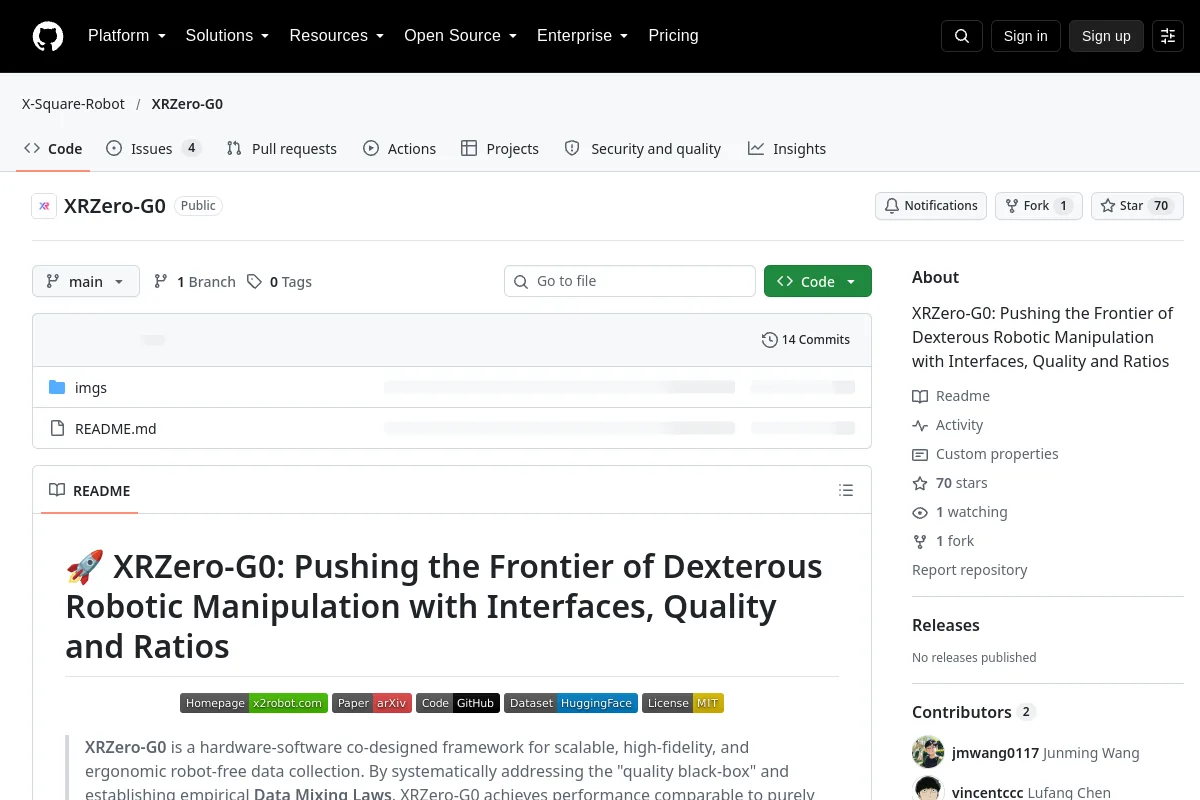 Deposito
 Ricerca
XRZero-G0: spingersi oltre la frontiera della manipolazione robotica abile con interfacce, qualità e rapporti
Politiche sui robot Deposito
 Ricerca
Codice per il mio articolo "Insegni solo una volta: impara la manipolazione robotica bimanuale one-shot dalle dimostrazioni video"
Politiche sui robot Sito web
 Ricerca
Un modello di ricerca visione-linguaggio-azione per la manipolazione di robot.
Visione-linguaggio-azione Sito web
Conosci una risorsa che appartiene a questo posto?
