 Référentiel
 Source ouverte
SOFA
Outils de simulation pour la physique interactive et la recherche sur les systèmes déformables.
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les logiciels de simulation de robots pour la physique, le contrôle et l'apprentissage des robots.
Référentiel
Source ouverte
Outils de simulation pour la physique interactive et la recherche sur les systèmes déformables.
Simulation et physique Référentiel
 Source ouverte
Un moteur de simulation physique pour les applications robotiques et physiques d'IA.
Simulation et physique Référentiel
 Source ouverte
Code de dégradé de politique amélioré par la démonstration pour une manipulation adroite.
Simulation et physique Référentiel
 Source ouverte
Communauté pour appliquer les LLM à la robotique et un simulateur de robot avec intégration ChatGPT
Simulation et physique Référentiel
 Source ouverte
Assistive Gym, un cadre de simulation basé sur la physique pour l'interaction physique homme-robot et l'assistance robotique.
Simulation et physique Référentiel
 Source ouverte
robopal : un cadre de simulation de robot multiplateforme et modulaire basé sur MuJoCo, principalement utilisé pour l'apprentissage par renforcement et la mise en œuvre d'algorithmes de contrôle de bras robotiques.
Simulation et physique Référentiel
 Source ouverte
Un générateur de monde procédural pour la simulation robotique des tâches agricoles
Simulation et physique Référentiel
 Source ouverte
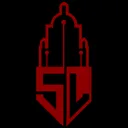
Simulation de scène interactive pour le comportement et la manipulation des agents incarnés.
Simulation et physique Référentiel
 Source ouverte
Une plateforme basée sur Unity pour la simulation physique des robots et l'apprentissage par renforcement.
Simulation et physique Référentiel
 Source ouverte
Une routine d'étalonnage des articulations pour les quadrupèdes et les manipulateurs afin de faciliter le transfert de la simulation au réel d'Isaaclab et Mujoco vers de vrais robots
Simulation et physique Référentiel
 Source ouverte
Utiliser le référentiel
Simulation et physique Référentiel
 Source ouverte
Plateforme modulaire pour la simulation de l'intelligence incorporée et les workflows d'apprentissage.
Simulation et physique Référentiel
 Source ouverte
Logiciel de simulation multiphysique pour systèmes mécaniques et robotiques.
Simulation et physique Référentiel
 Source ouverte
Une plateforme de simulation physique pour la robotique et les expériences d'IA incarnée.
Simulation et physique Référentiel
 Source ouverte
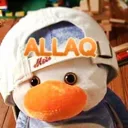
Une boîte à outils robotique pour l'apprentissage par renforcement et la représentation d'état.
Simulation et physique Référentiel
 Source ouverte
Packages de développement ROS 2 pour les produits robotiques UFACTORY.
Simulation et physique Référentiel
 Référentiel
 Source ouverte
Une puissante extension Isaac Sim pour convertir les fichiers MuJoCo XML Configuration Format (MJCF) au format Universal Scene Description (USD)
Simulation et physique Référentiel
 Source ouverte
Support Unitree Go2, Unitree G1 pour Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulation et physique Référentiel
 Source ouverte
Construit des ressources de simulation prêtes à l'emploi à partir d'images uniques.
Simulation et physique Référentiel
 Source ouverte
Plateforme Isaac Gym pour l'apprentissage par renforcement des drones.
Simulation et physique Référentiel
 Source ouverte
Planification de l'exploration robotique basée sur la simulation avancée
Simulation et physique Référentiel
 Source ouverte
Stationnement parallèle autonome d'une voiture comme un robot utilisant l'environnement de simulation Gazebo
Simulation et physique Référentiel
 Source ouverte
Un IsaacLab DirectEnv pour les tâches de base de locomotion quadrupède, avec prise en charge de plusieurs robots quadrupèdes, des pipelines sim-to-sim et sim-to-real
Simulation et physiqueNOTES DE SÉLECTION
Comparez la fidélité physique, le rendu, la prise en charge des actifs robots et les interfaces Python. MuJoCo convient aux expériences de physique et de contrôle ; Gazebo connecte la simulation à l'écosystème ROS ; Isaac Sim prend en charge la simulation robotique et les données synthétiques. Vérifiez les exigences actuelles en matière de GPU et de licence avant de choisir.
Connaissez-vous une ressource qui a sa place ici ?
