 Référentiel
LE RÉPERTOIRE DE L'IA INCORPORÉE
Logiciel
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel

 Référentiel
 Recherche
mars · rock-simulation
Outil de recherche en robotique pour la simulation et la visualisation.
Simulation et physique Référentiel
 Recherche
gaussian splatting · graphdeco-inria
Implémentation de référence du Splatting Gaussien 3D pour le rendu du champ de radiance.
Perception et géométrie Référentiel
 Recherche
OMPL
Algorithmes de planification de mouvement basés sur l'échantillonnage pour les systèmes robotiques.
Planification et contrôle des mouvements Référentiel
 Recherche
robot assets · ankurhanda
URDF et actifs pour les expériences de manipulation de robots.
Cadres d'apprentissage des robots Référentiel

 Référentiel

 Référentiel
 Recherche
cvdn · mmurray
Ensembles de données et outils de recherche pour une navigation coopérative par vision et dialogue.
Navigation et SLAM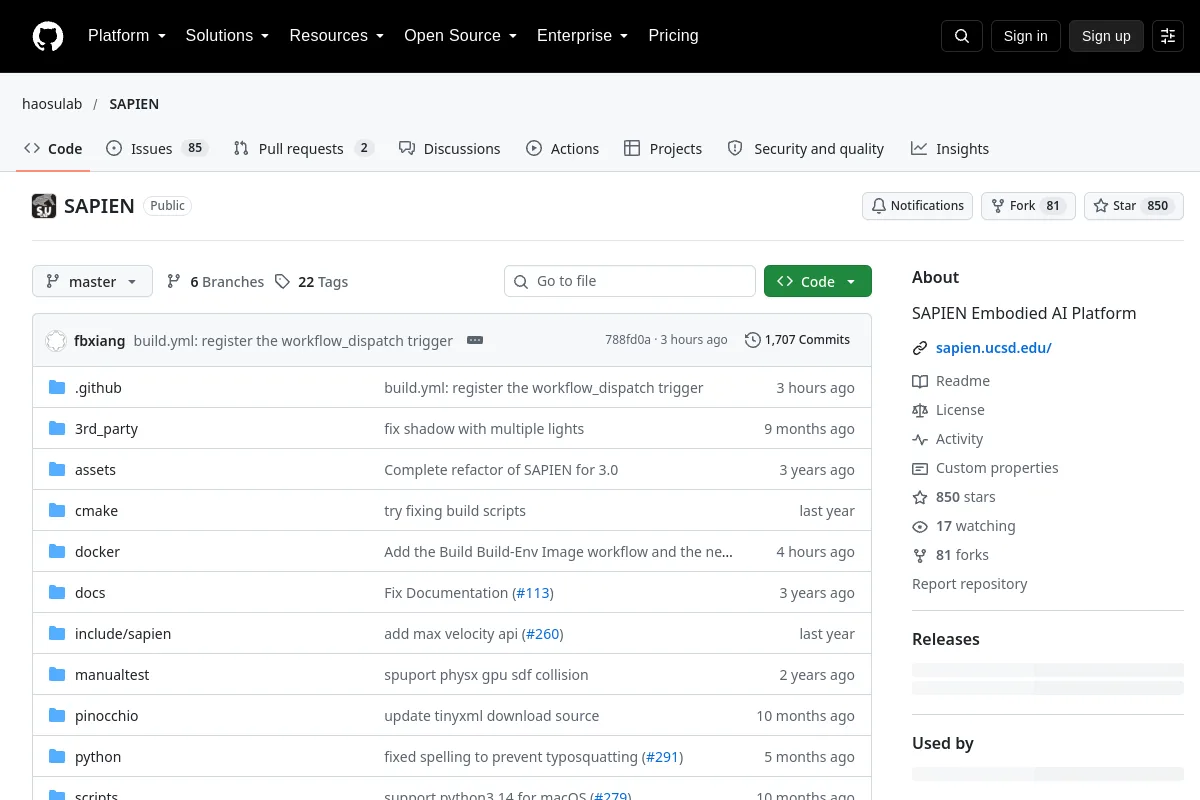 Référentiel
 Recherche
SAPIEN · haosulab
Plateforme de simulation SAPIEN pour l'IA incarnée.
Cadres d'apprentissage des robots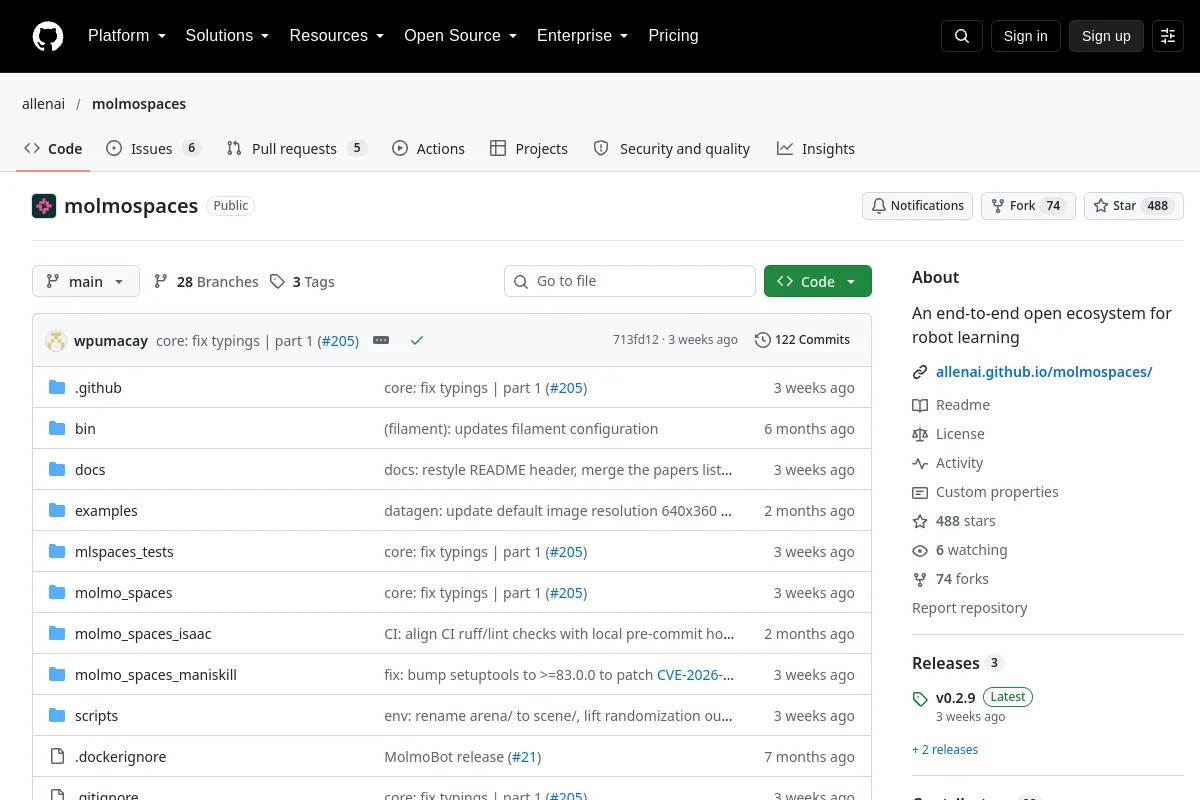 Référentiel
 Recherche
molmospaces · allenai
Un écosystème ouvert pour l'apprentissage des robots.
Cadres d'apprentissage des robots Référentiel
 Recherche
nanoflann · jlblancoc
Bibliothèque de recherche du voisin le plus proche uniquement en en-tête C++ utilisant des arbres KD.
Perception et géométrie Référentiel
 Recherche
Open3D
Outils de traitement de données 3D pour les nuages de points et la perception géométrique.
Perception et géométrie Référentiel
 Recherche
graspnetAPI · graspnet
saisinetAPI fournit des outils pour accéder et travailler avec les données GraspNet-1Billion.
Outils de visualisation et de données Référentiel
 Recherche
ihmc-open-robotics-software · ihmcrobotics
Logiciel de robotique comprenant des algorithmes de locomotion sur pattes et un noyau de contrôleur basé sur l'impulsion avec optimisation. Logiciel de support pour les robots de classe mondiale, notamment les humanoïdes, les oiseaux qui courent…
Planification et contrôle des mouvements Référentiel
 Recherche
turtlebot3 drlnav · tomasvr
Framework ROS 2 non maintenu pour la navigation TurtleBot3 avec apprentissage par renforcement en profondeur.
Navigation et SLAM Référentiel
 Recherche
RTAB-Map
Logiciel de cartographie prenant en charge les flux de travail visuels et de capteurs de distance.
Navigation et SLAM Référentiel
 Recherche
fdm · leggedrobotics
Modèle de dynamique avancée appris avec des ressources d'apprentissage robotique et d'intégration ROS.
Planification et contrôle des mouvements Référentiel
 Recherche
humanoid gym · roboterax
Cadre d'apprentissage par renforcement pour le contrôle humanoïde et la recherche sim-to-real.
Planification et contrôle des mouvements Référentiel
 Recherche
Orocos KDL
Bibliothèques de cinématique et de dynamique pour les mécanismes robotiques.
Planification et contrôle des mouvements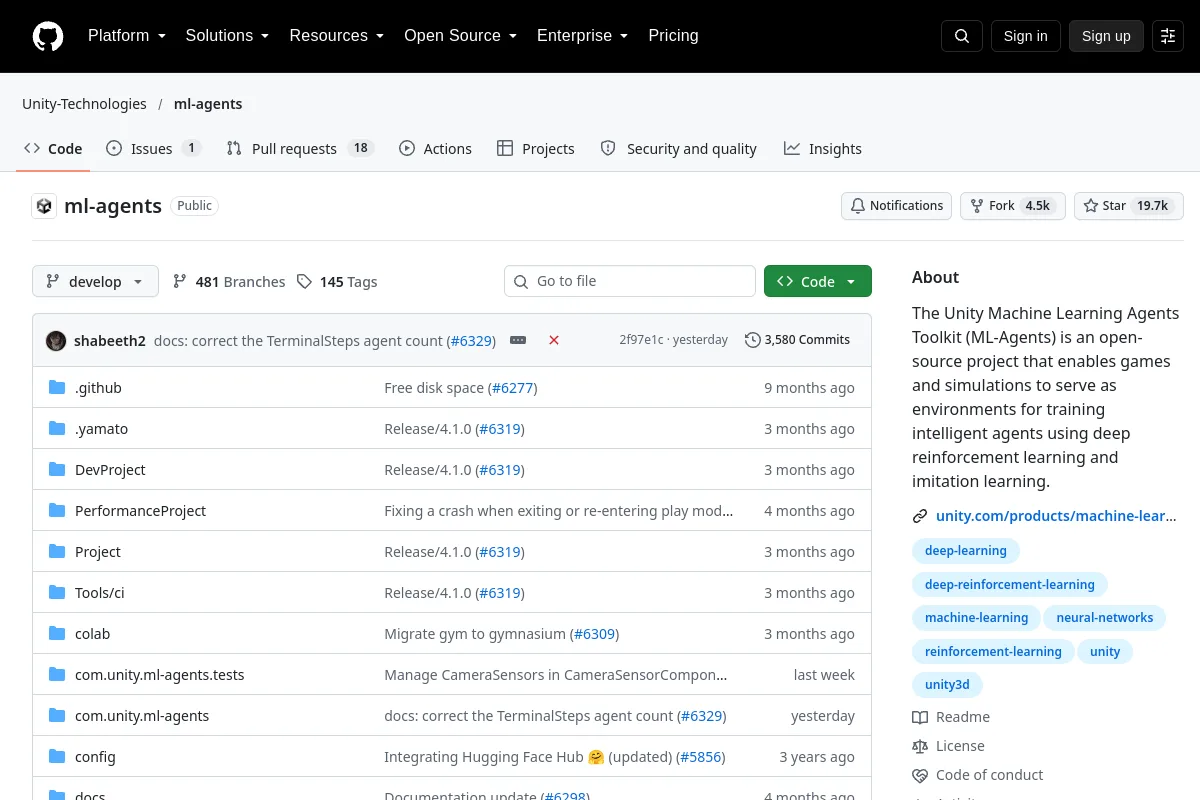 Référentiel
 Recherche
ml agents · Unity-Technologies
Boîte à outils pour former des agents intelligents aux jeux et simulations Unity.
Simulation et physique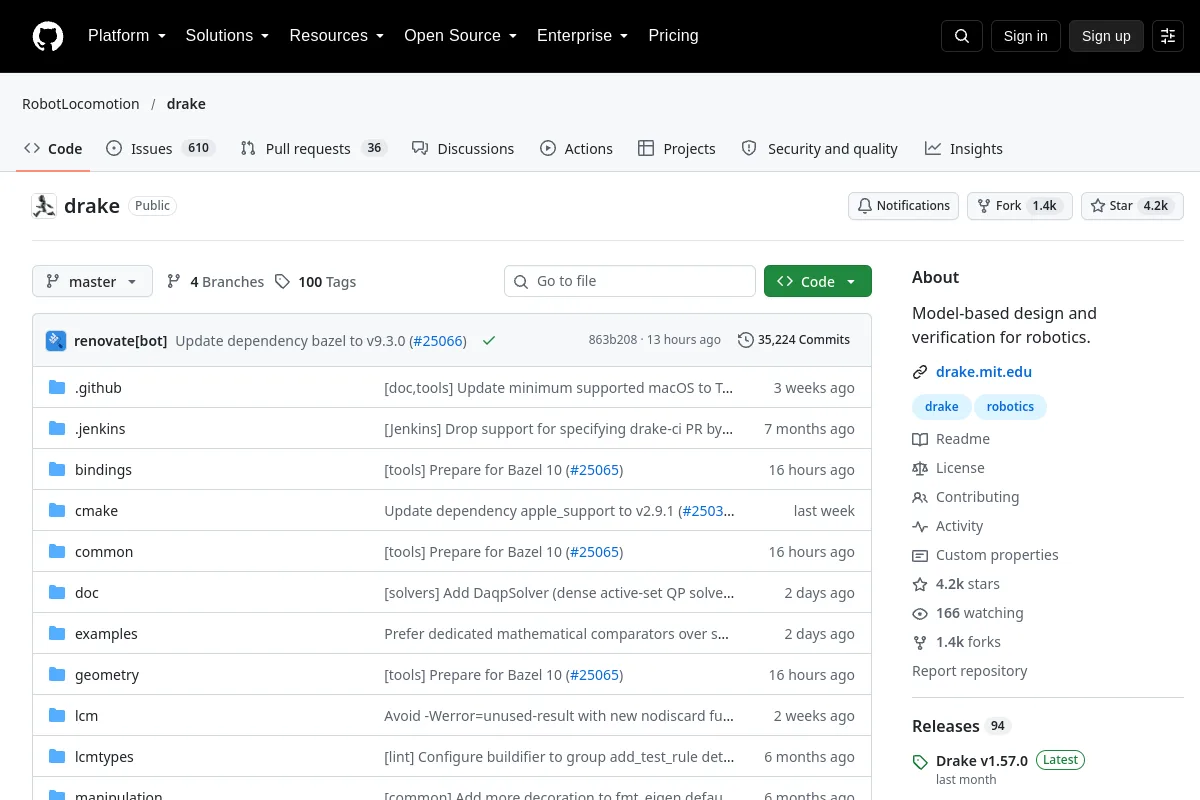 Référentiel
 Recherche
drake · RobotLocomotion
Boîte à outils pour la conception, la simulation et l'analyse robotique basée sur des modèles.
Cadres d'apprentissage des robots Référentiel
 Recherche
ros2 · ros2
Plateforme principale et ressources de développement ROS 2.
Cadres d'apprentissage des robots Référentiel
 Recherche
MASt3R-SLAM · rmurai0610
MASt3R-SLAM : SLAM dense en temps réel avec reconstruction 3D préalable
Navigation et SLAM Référentiel
 Recherche
fanuc · ros-industrial
Packages de support ROS-Industrial pour les robots Fanuc.
Cadres d'apprentissage des robotsUN LIEU POUR VOTRE PROCHAINE DÉCOUVERTE
Suggérer une ressource ↗L’écosystème ne cesse de croître.
Connaissez-vous une ressource qui a sa place ici ?