 Référentiel
 Source ouverte
dreamer · danijar
Implémentation de Dreamer pour l'apprentissage des comportements de contrôle avec des modèles du monde latents.
Planification et contrôle des mouvementsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Implémentation de Dreamer pour l'apprentissage des comportements de contrôle avec des modèles du monde latents.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Cadre de localisation et de cartographie 3D basé sur des nuages de points.
Navigation et SLAM Référentiel
 Source ouverte
Interfaces de développement pour les plates-formes robotiques Unitree prises en charge.
SDK de robots Référentiel
 Source ouverte
Visualisez, interrogez et diffusez pour vous entraîner sur des données robotiques multimodales.
Outils de visualisation et de données Référentiel
 Source ouverte
pySLAM est un pipeline hybride Python/C++ Visual SLAM prenant en charge les caméras monoculaires, stéréo et RVB-D. Il fournit un large ensemble d'extracteurs de fonctionnalités locaux et globaux modernes, des fermetures de boucles multiples…
Navigation et SLAM Référentiel
 Source ouverte
Logiciel basé sur ROS pour les expériences de démarche et de locomotion des quadrupèdes.
Simulation et physique Référentiel
 Source ouverte
Un système SLAM 2D et 3D multiplateforme.
Navigation et SLAM Référentiel
 Source ouverte
Algorithmes d'apprentissage par renforcement pour les tâches MuJoCo.
Simulation et physique Référentiel
 Source ouverte
Détection d'objets 3D dans des nuages de points par vote profond de Hough.
Perception et géométrie Référentiel
 Source ouverte
Outils de reciblage par mouvements manuels pour une téléopération robot adroite.
Logiciel de téléopération Référentiel
 Source ouverte
Outils cinématiques et dynamiques pour la robotique.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Une plateforme robotique cloud et brouillard utilisant ROS 2.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une boîte à outils pour apprendre la poussée et la préhension visuelles avec RL.
Perception et géométrie Référentiel
 Source ouverte
EmbodiedAgents est un framework entièrement chargé basé sur ROS2 pour créer des agents physiques interactifs capables de comprendre, de mémoriser et d'agir sur les informations contextuelles de leur environnement.
Intergiciel et communication Référentiel
 Source ouverte
Mise en œuvre de recherches sur l'alignement de la simulation et les compétences agiles du corps entier des humanoïdes.
Simulation et physique Référentiel
 Source ouverte
Implémentation directe de l’odométrie clairsemée.
Navigation et SLAM Référentiel
 Source ouverte
Firmware Arduino STM32G473VCT6 MCU pour carte E/S OOMWOO
Cadres d'apprentissage des robots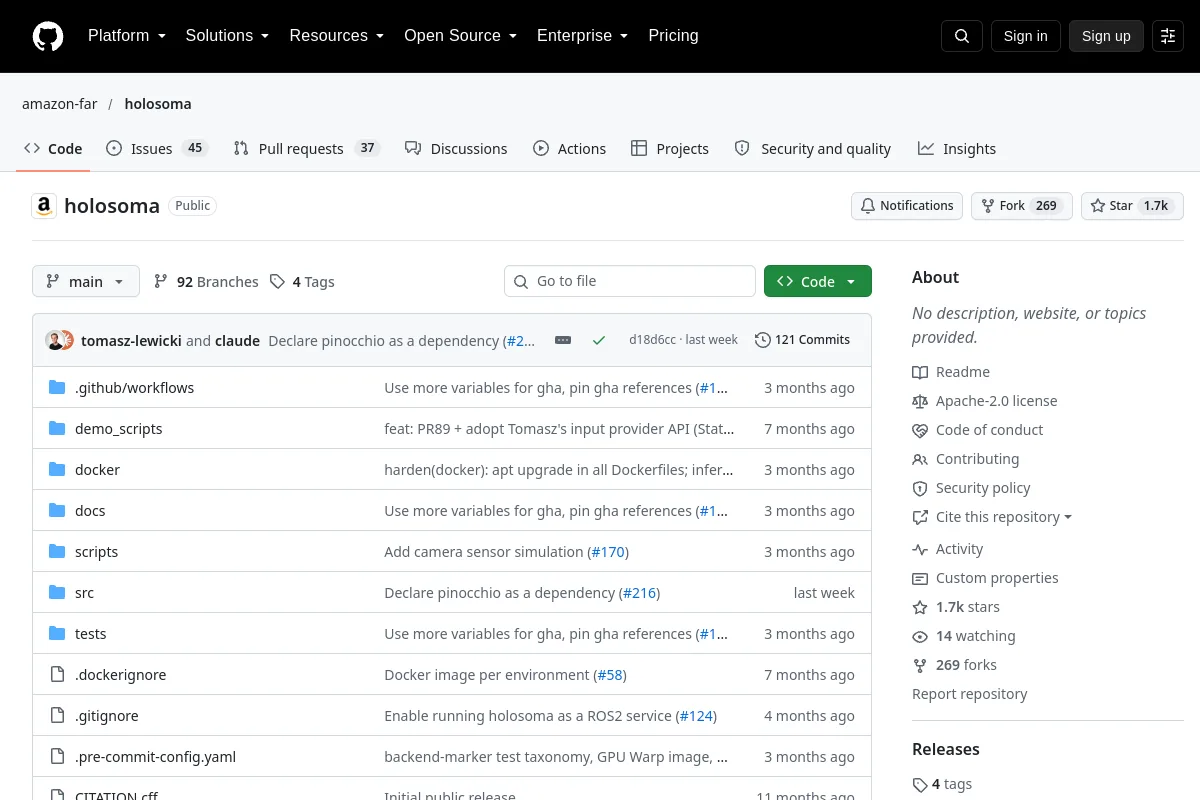 Site Web
 Source ouverte
Un cadre d'apprentissage de robot humanoïde couvrant la simulation et le déploiement.
Cadres d'apprentissage des robots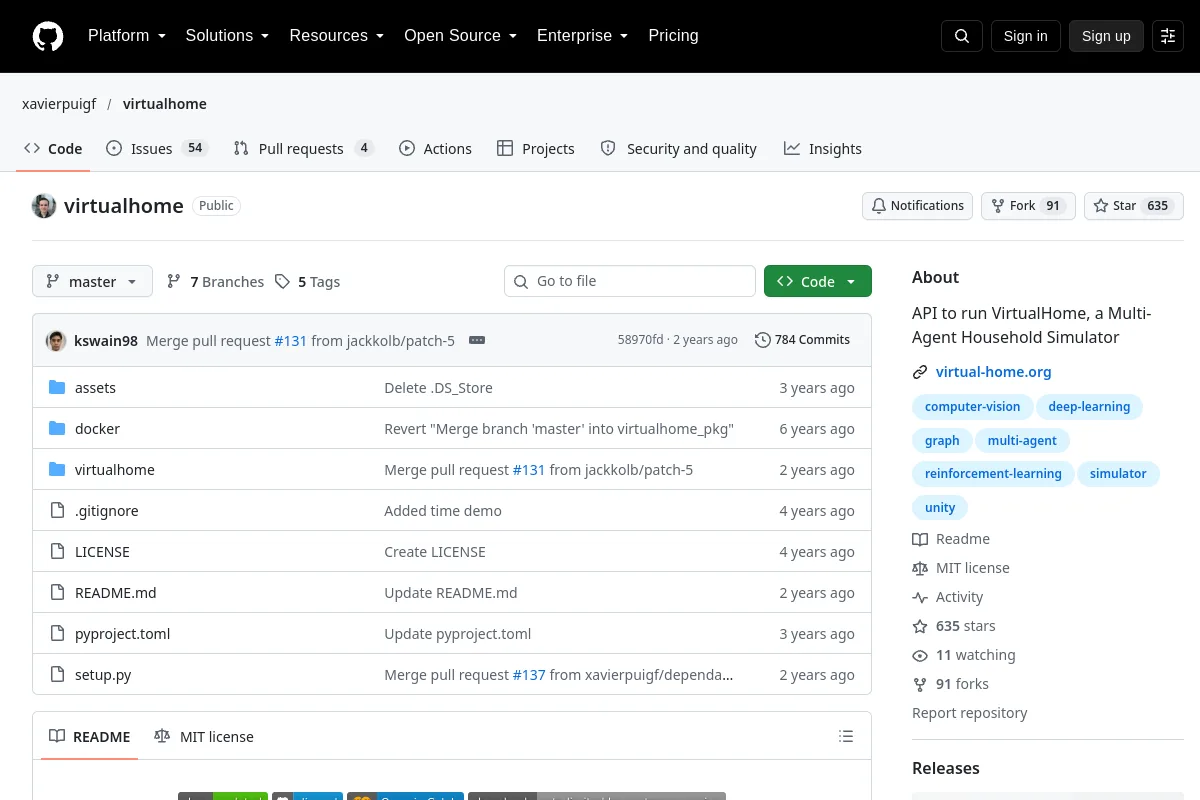 Référentiel
 Source ouverte
API pour un environnement de simulation de ménages multi-agents.
Perception et géométrie Référentiel
 Source ouverte
Code de recherche RoboGen pour générer et apprendre des compétences robotiques.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Ressources mobiles d'apprentissage et de téléopération ALOHA pour la manipulation mobile bimanuelle.
Logiciel de téléopération Référentiel
 Source ouverte
Une bibliothèque C++11 uniquement en-tête pour la théorie de Lie.
Navigation et SLAM Référentiel
 Source ouverte
Outils d'estimation visuo-inertielle pour la recherche en robotique.
Navigation et SLAM Référentiel
 Source ouverte
Logiciels de contrôle de vol et interfaces pour plates-formes robotiques aériennes.
Systèmes de flotte et d'autonomieConnaissez-vous une ressource qui a sa place ici ?