 Référentiel
 Source ouverte
Dalaran · Flaminis
Visualisation et infrastructure de données pour les séries temporelles multimodales robotiques.
Outils de visualisation et de donnéesLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Visualisation et infrastructure de données pour les séries temporelles multimodales robotiques.
Outils de visualisation et de données Référentiel
 Source ouverte
dddmr_navigation est la solution de navigation 3D pour les robots mobiles comprenant la cartographie/localisation/perception/planification de chemin/contrôleur/pile de navigation
Navigation et SLAM Référentiel
 Source ouverte
Un wrapper d'apprentissage par renforcement Python pour Webots.
Simulation et physique Référentiel
 Source ouverte
Le cadre officiel de Deep Learning pour Robot Place Learning
Navigation et SLAM Référentiel
 Source ouverte
Recherche sur l'apprentissage des robots utilisant un pré-entraînement séparé aux dynamiques avant et inverse.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Odométrie Deep LiDAR auto-supervisée pour les applications robotiques
Navigation et SLAM Référentiel
 Source ouverte
Apprendre des compétences de manipulation adroite à partir de simulations imparfaites
Simulation et physique Référentiel
 Source ouverte
Algorithmes de planification et de contrôle de trajectoire pour un robot à entraînement différentiel utilisant ROS2
Planification et contrôle des mouvements Référentiel
 Source ouverte
Bibliothèques, outils et tâches pour la recherche en robotique de Google DeepMind.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Pratiques Docker et Docker Compose pour la simulation ROS et les flux de travail matériels.
Simulation et physique Référentiel
 Référentiel
 Source ouverte
Logiciel pour le projet Domino Robot de Mark Rober.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Modèle URDF du robot humanoïde Draco3.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Rêver à contrôler : apprendre les comportements par l'imagination latente, implémenté dans PyTorch.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Expériences d'apprentissage par renforcement profond pour la saisie robotique à partir d'octrees.
Simulation et physique Référentiel
 Source ouverte
Exploration et cartographie en auto-apprentissage pour les robots mobiles via l'apprentissage par renforcement profond
Navigation et SLAM Référentiel
 Source ouverte
SLAM de bout en bout avec calibrage de la caméra, intégration préalable monoculaire et rendu dense
Navigation et SLAM Référentiel
 Source ouverte
DSP-SLAM : SLAM orienté objet avec des priorités de forme profondes
Navigation et SLAM Référentiel
 Source ouverte
Implémentation de l'algorithme D* lite en Python pour "Improved Fast Replanning for Robot Navigation in Unknown Terrain"
Navigation et SLAM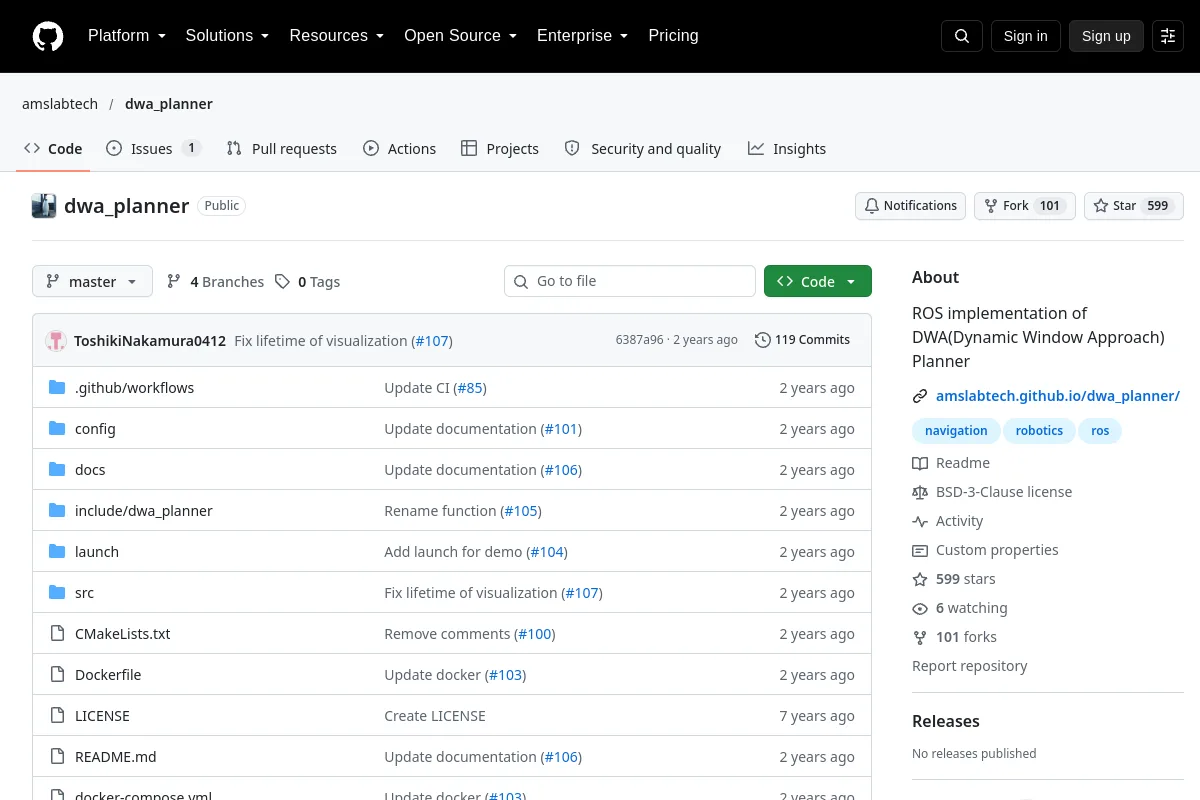 Référentiel
 Source ouverte
Une implémentation ROS du planificateur Dynamic Window Approach.
Navigation et SLAM Référentiel
 Source ouverte
Un pipeline d'enregistrement de nuages de points pour la localisation de robots et la perception 3D.
Navigation et SLAM Référentiel
 Source ouverte
Un système de simulation basé sur ROS et Gazebo spécialement conçu pour l'allocation de tâches multi-robots (problème d'exploration et de destruction)
Simulation et physique Référentiel
 Source ouverte
Mémoire de maîtrise sur la localisation et la cartographie simultanées dans des environnements dynamiques. Reconstruit séparément à la fois l'environnement statique et les objets dynamiques qui en découlent, tels que les voitures.
Navigation et SLAM Référentiel
 Source ouverte
Exemples d'optimisation efficace de trajectoire pour la planification des mouvements d'un robot
Planification et contrôle des mouvementsConnaissez-vous une ressource qui a sa place ici ?
