 Repositorio
 Investigación
reward learning rl · avisingh599
Código de investigación para el aprendizaje por refuerzo de robots sin ingeniería de recompensa.
Marcos de aprendizaje de robotsEL DIRECTORIO DE IA INCORPORADO
Encuentre flujos de trabajo de capacitación para el aprendizaje por imitación, el aprendizaje por refuerzo y la adaptación de políticas robóticas.
Repositorio
Investigación
Código de investigación para el aprendizaje por refuerzo de robots sin ingeniería de recompensa.
Marcos de aprendizaje de robots Repositorio
 Investigación
Paquetes de integración de manipuladores para la plataforma móvil Ridgeback.
Marcos de aprendizaje de robots Repositorio
 Investigación
Código de investigación para generalizar las posibilidades de los robots mediante correspondencia semántica.
Marcos de aprendizaje de robots Repositorio
 Investigación
Un índice de repositorios, documentos y archivos de hardware de RoboParty.
Marcos de aprendizaje de robots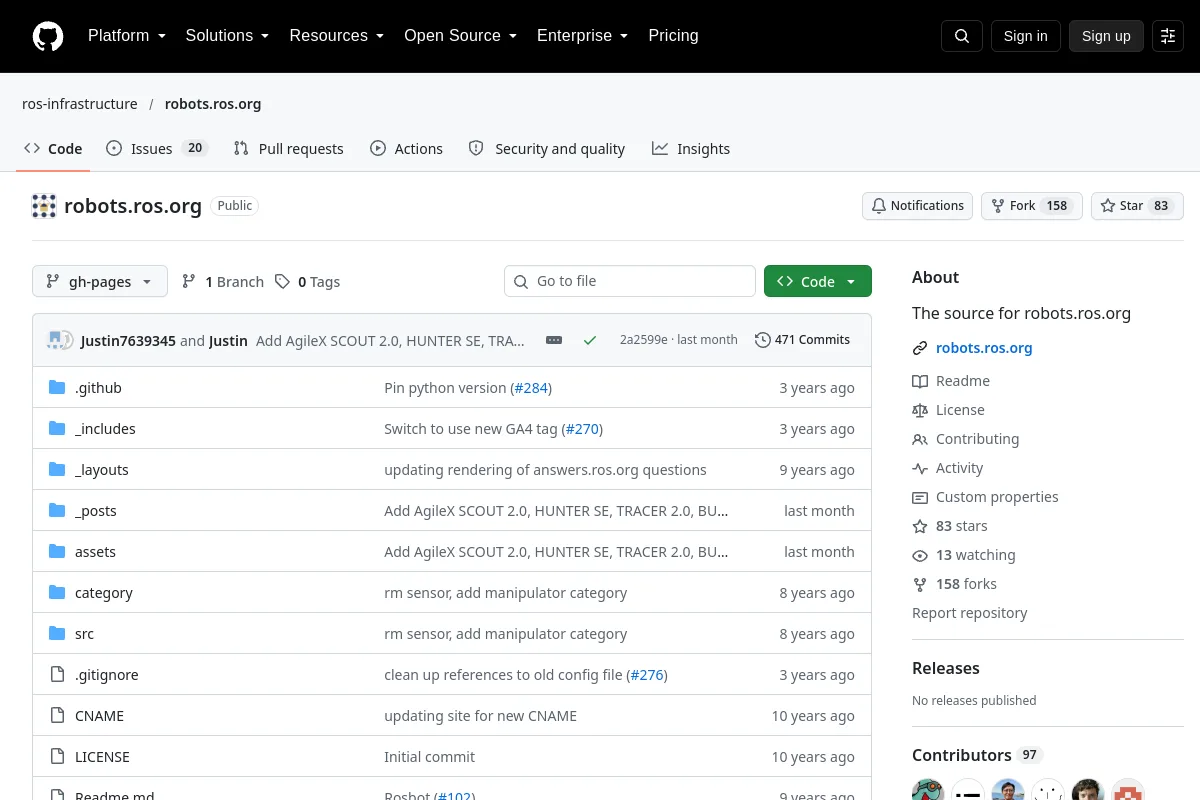 Repositorio
 Investigación
Repositorio fuente del catálogo de robots robots.ros.org.
Marcos de aprendizaje de robots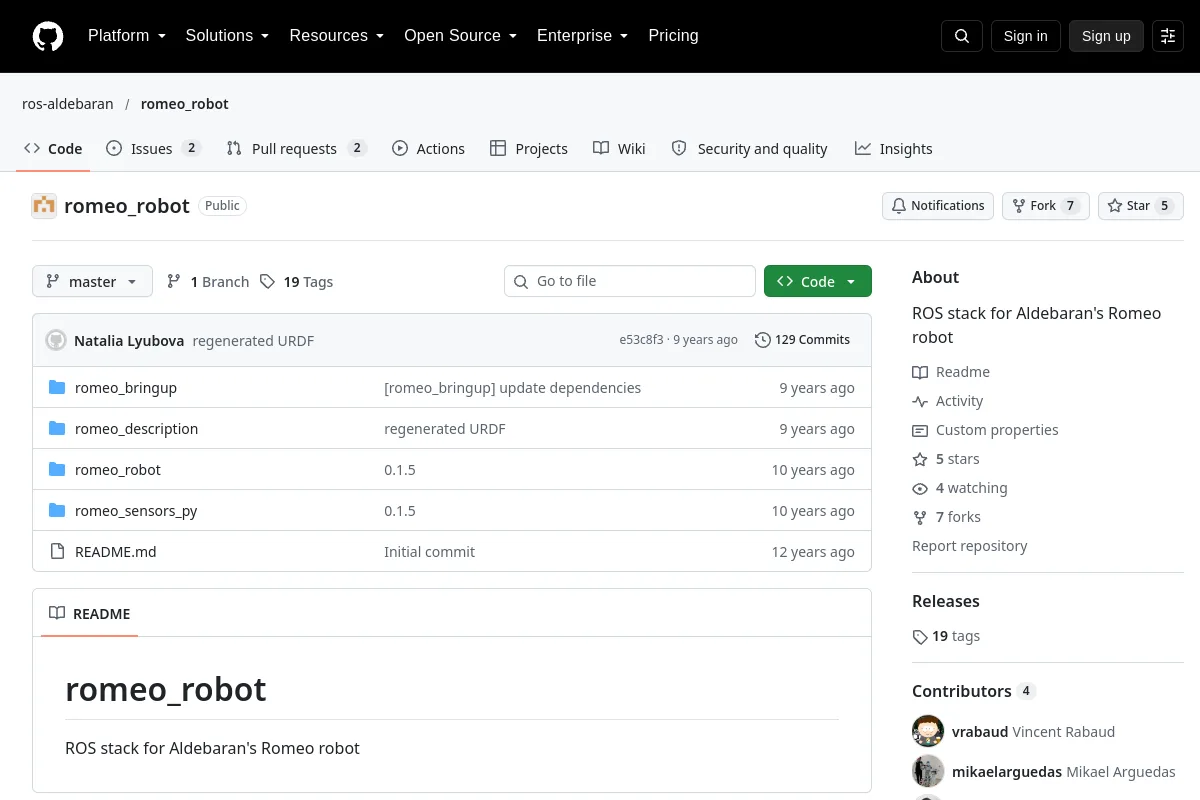 Repositorio
 Investigación
Pila de ROS para el robot Aldebaran Romeo.
Marcos de aprendizaje de robots Repositorio
 Investigación
Implementaciones de referencia para el aprendizaje por refuerzo seguro.
Marcos de aprendizaje de robots Repositorio
 Investigación
Paquete de descripción de robots ROS para Sciurus17.
Marcos de aprendizaje de robots Repositorio
 Investigación
Paquetes ROS para robots móviles Scout 2 y Scout Mini.
Marcos de aprendizaje de robots Repositorio
 Investigación
 sobre el encadenamiento de habilidades para la manipulación de robots a largo plazo.
Marcos de aprendizaje de robots Repositorio
 Investigación
Código de investigación para el aprendizaje por refuerzo basado en modelos basado en habilidades.
Marcos de aprendizaje de robots Repositorio
 Investigación
Modelo URDF del manipulador móvil Stretch RE1.
Marcos de aprendizaje de robots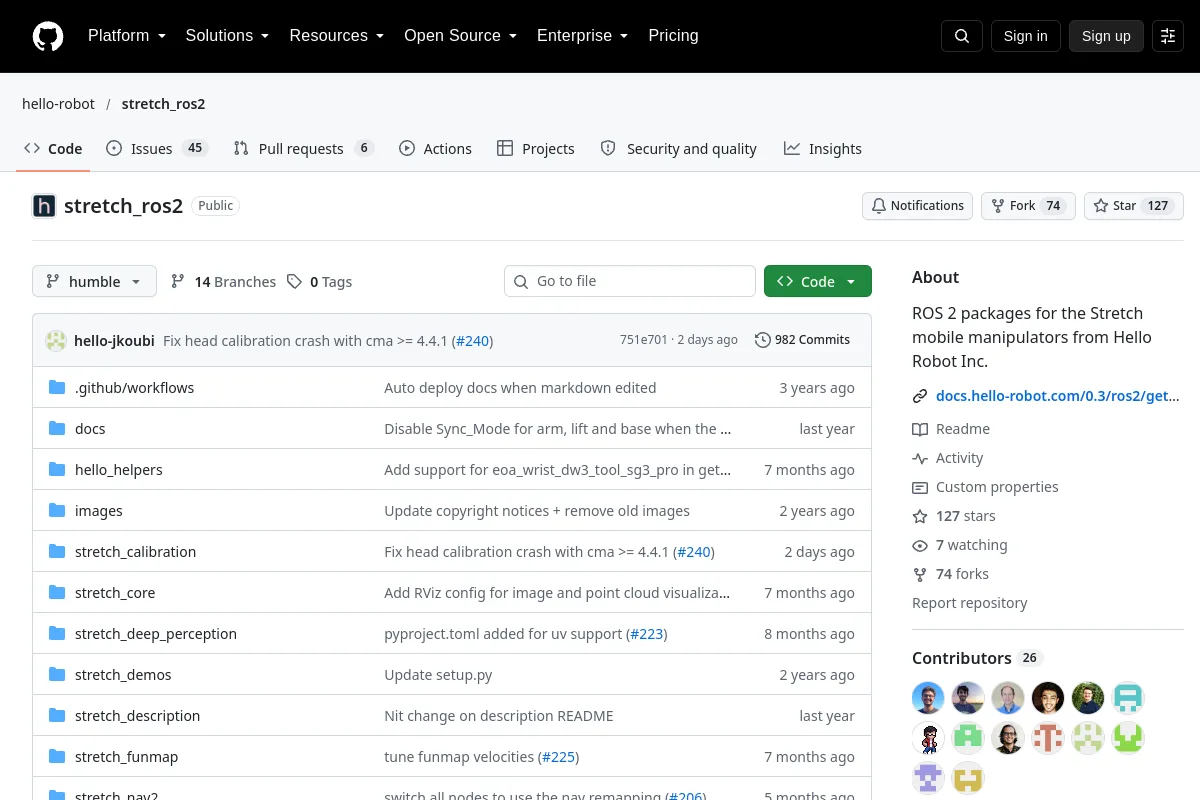 Repositorio
 Investigación
Paquetes ROS 2 para manipuladores móviles Hello Robot Stretch.
Marcos de aprendizaje de robots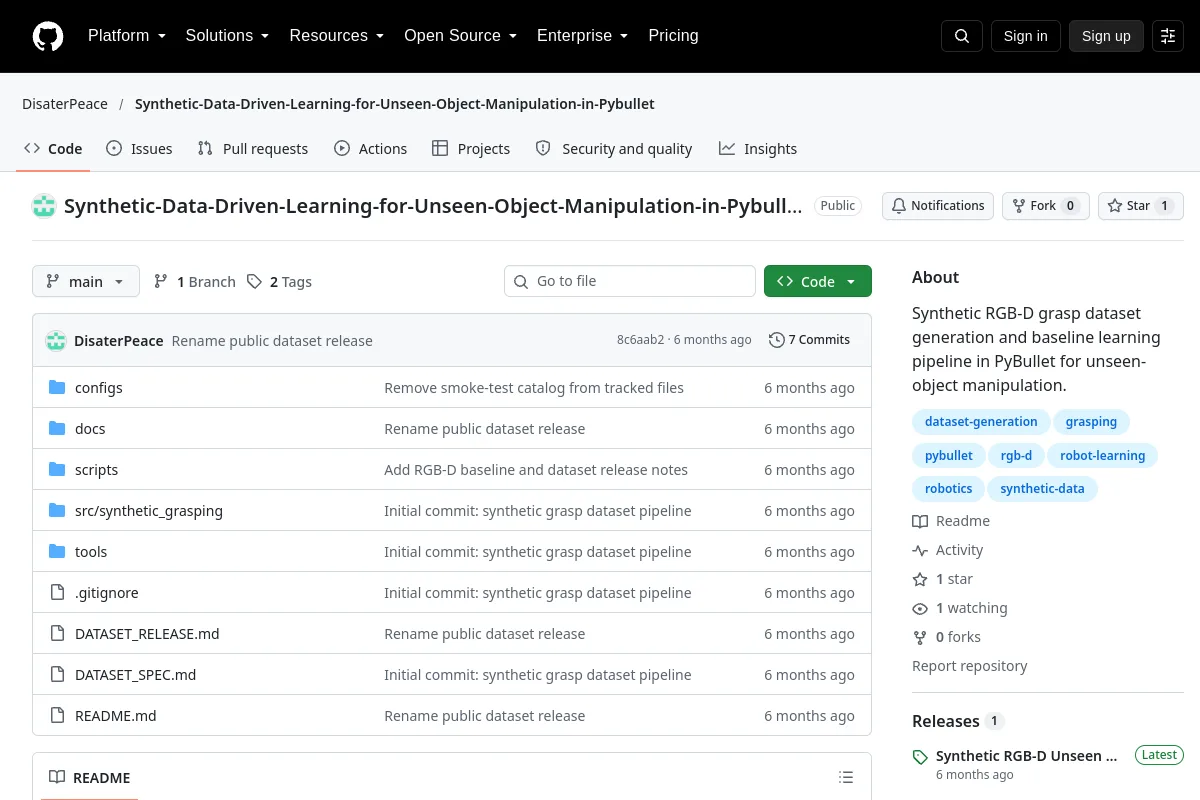 Repositorio
 Investigación
Este proyecto PyBullet genera datos de captura RGB-D sintéticos y entrena líneas base de manipulación de objetos invisibles.
Marcos de aprendizaje de robots Repositorio
 Investigación
 de predicción táctil y corrección de acciones para manipulación rica en contactos.
Marcos de aprendizaje de robots Repositorio
 Investigación
Herramientas de implementación y capacitación de RL de simulación a real para el robot Unitree Go1.
Marcos de aprendizaje de robots Repositorio
 Investigación
Isaac Lab entornos y flujos de trabajo para robótica móvil.
Marcos de aprendizaje de robots Repositorio
 Investigación
Implementación de aprendizaje robótico con flujos de trabajo de teleoperación ALOHA.
Marcos de aprendizaje de robotsNOTAS DE SELECCIÓN
Verifique los formatos de datos, las interfaces de observación/acción y los entornos compatibles. Distinguir la infraestructura de capacitación de un marco de las licencias y requisitos de las políticas individuales.
¿Conoce algún recurso que pertenezca aquí?