 Repositorio
 Código abierto
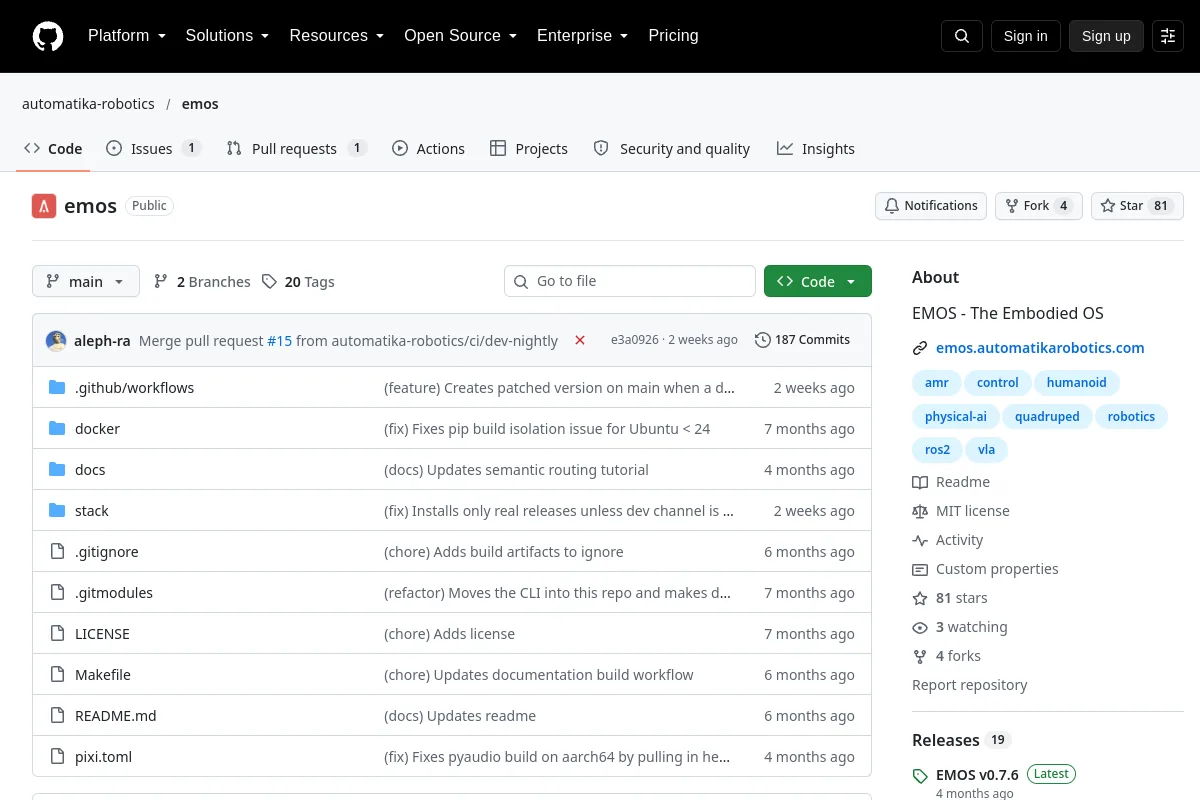
emos · automatika-robotics
EMOS: el sistema operativo encarnado
Middleware y comunicaciónEL DIRECTORIO DE IA INCORPORADO
Explore la infraestructura de mensajería y flujo de datos para sistemas robóticos distribuidos.
Repositorio
Código abierto
EMOS: el sistema operativo encarnado
Middleware y comunicación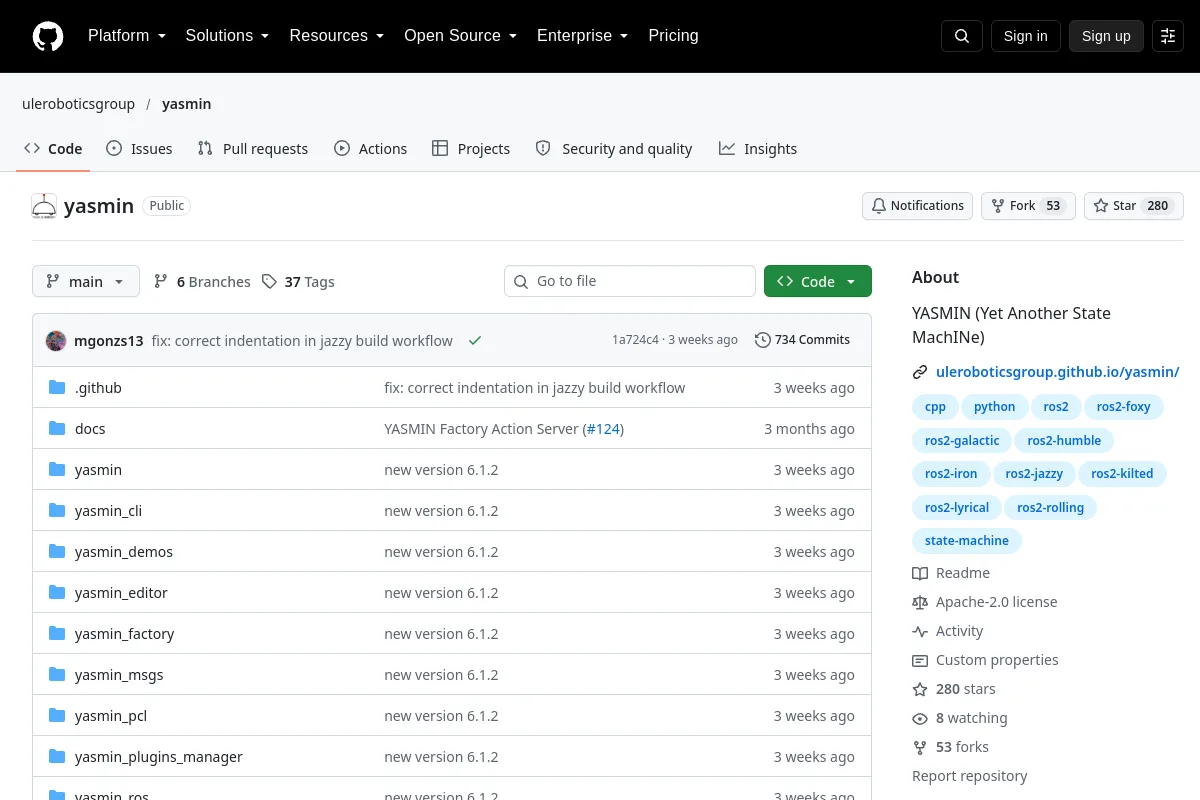 Repositorio
 Código abierto
YASMIN (Otra máquina estatal más)
Middleware y comunicación Repositorio
 Código abierto
Middleware de comunicación DDS con recursos de implementación y documentación.
Middleware y comunicación Repositorio
 Código abierto
EmbodiedAgents es un marco basado en ROS2 completamente cargado para crear agentes físicos interactivos que pueden comprender, recordar y actuar sobre información contextual de su entorno.
Middleware y comunicación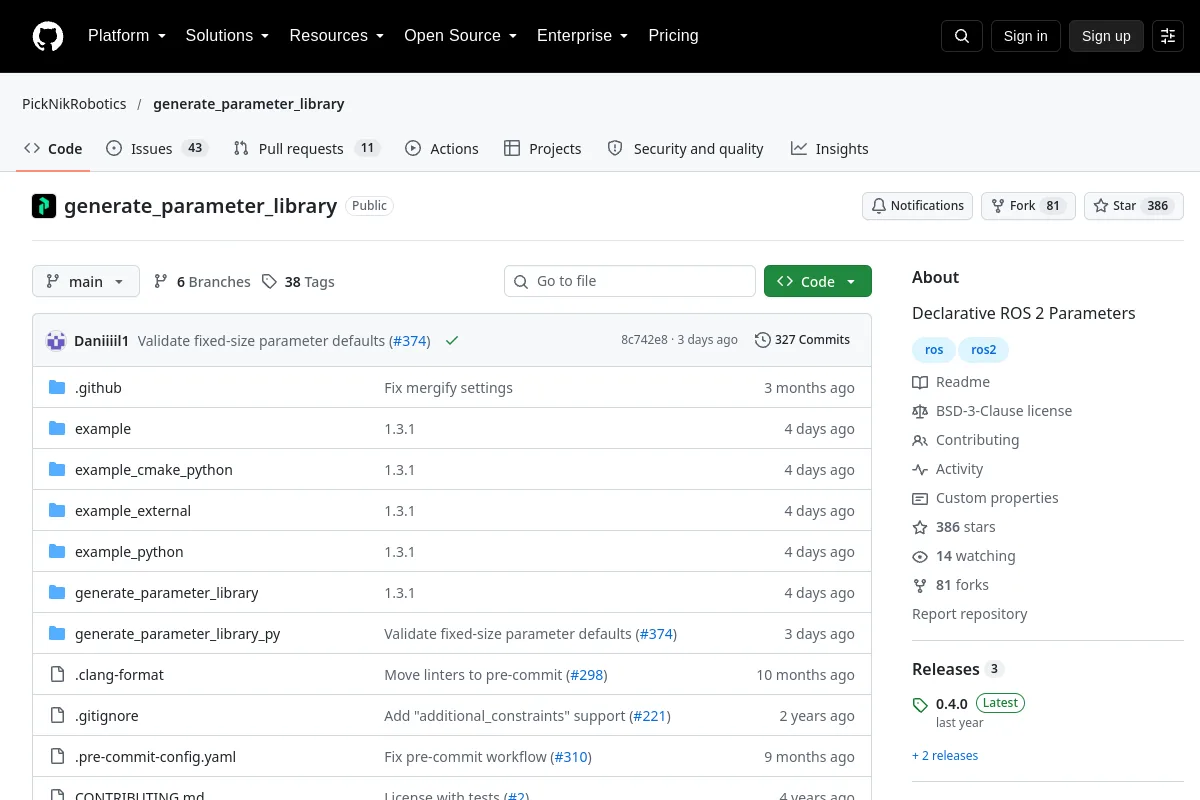 Repositorio
 Código abierto
Parámetros declarativos ROS 2
Middleware y comunicación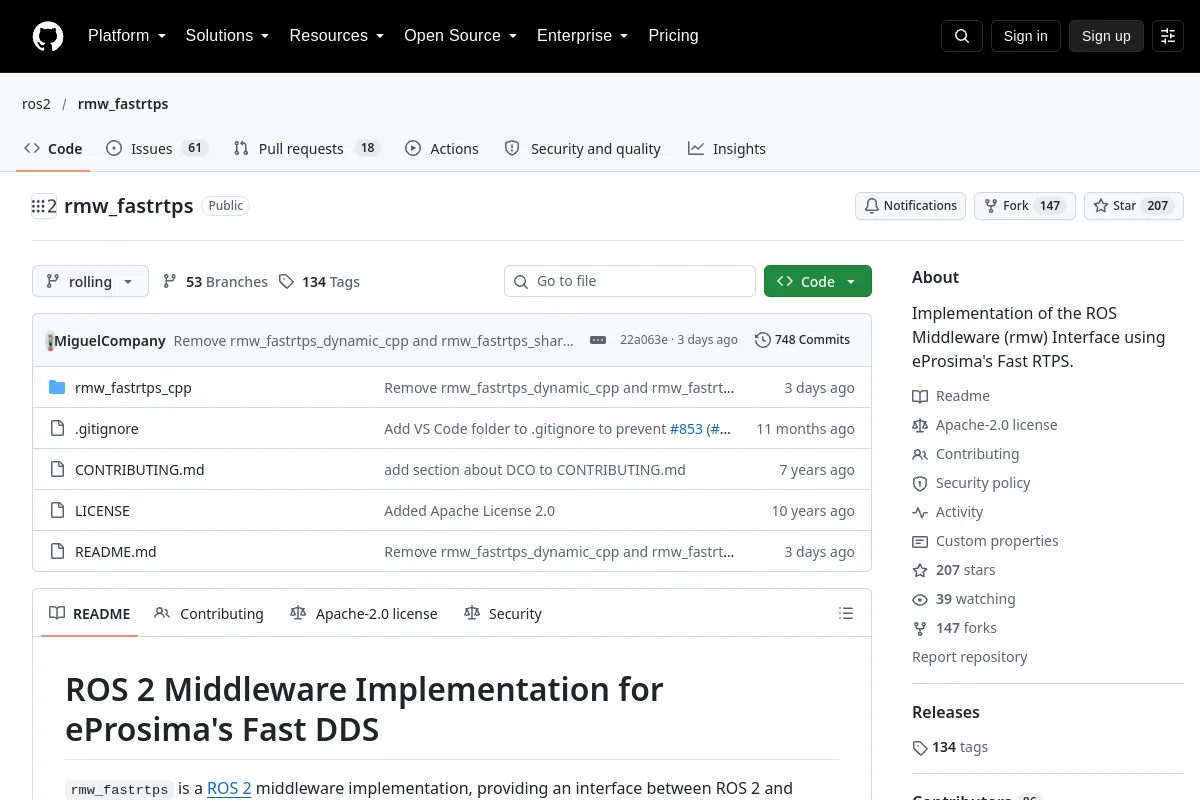 Repositorio
 Código abierto
Implementación de middleware ROS 2 utilizando eProsima Fast DDS.
Middleware y comunicación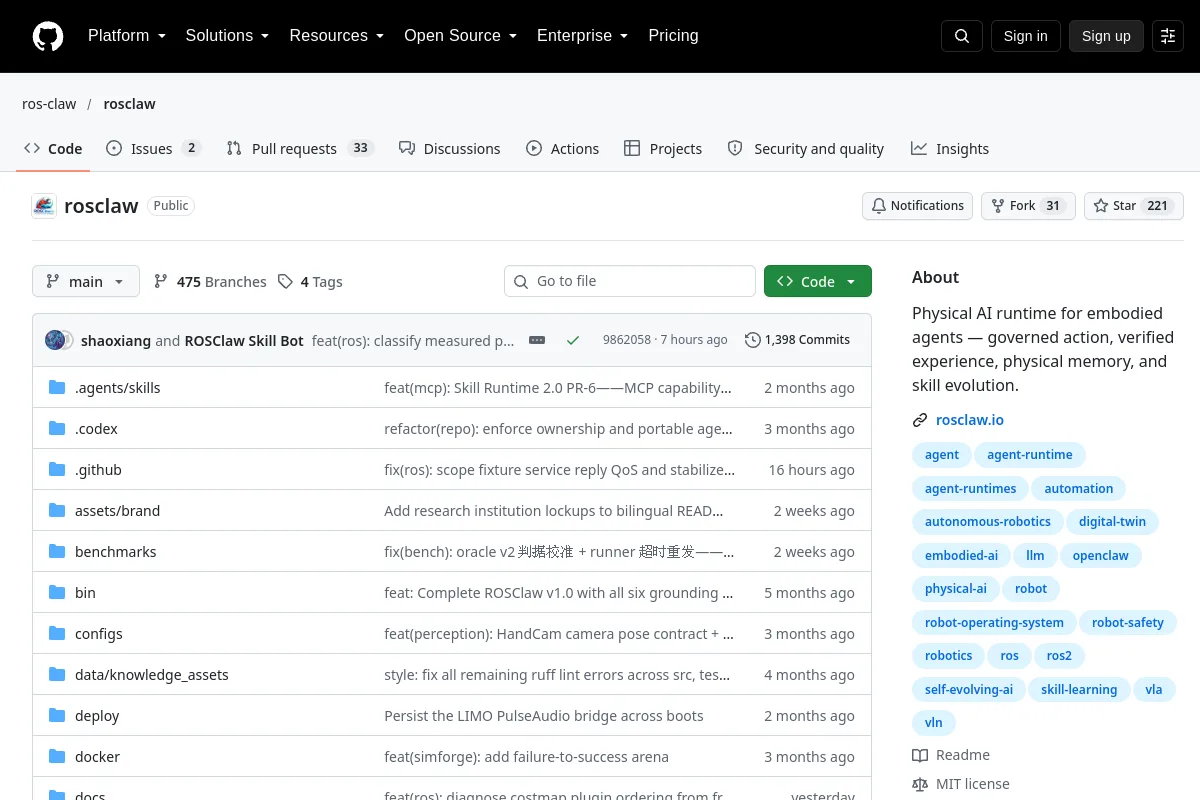 Repositorio
 Código abierto
Tiempo de ejecución de la IA física para agentes encarnados: acción gobernada, experiencia verificada, memoria física y evolución de habilidades.
Middleware y comunicación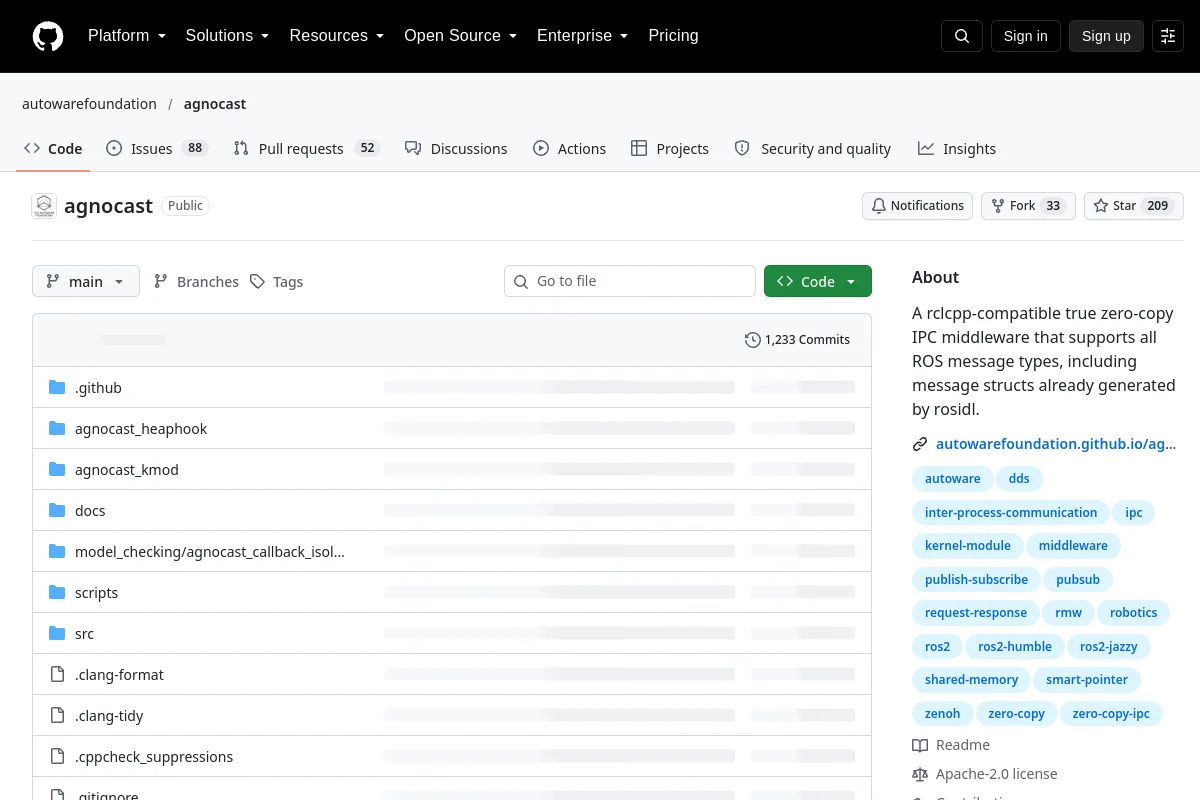 Repositorio
 Código abierto
Un middleware IPC de copia cero verdadera compatible con rclcpp que admite todos los tipos de mensajes ROS, incluidas las estructuras de mensajes ya generadas por rosidl.
Middleware y comunicación Repositorio
 Código abierto
El tiempo de ejecución del robot de código abierto que registra una ejecución, la vuelve a ejecutar con un código nuevo y devuelve un código de salida.
Middleware y comunicación Repositorio
 Código abierto
El sistema de ejecución de robótica más rápido. Si los teléfonos tienen Android, los robots merecen HORUS.
Middleware y comunicación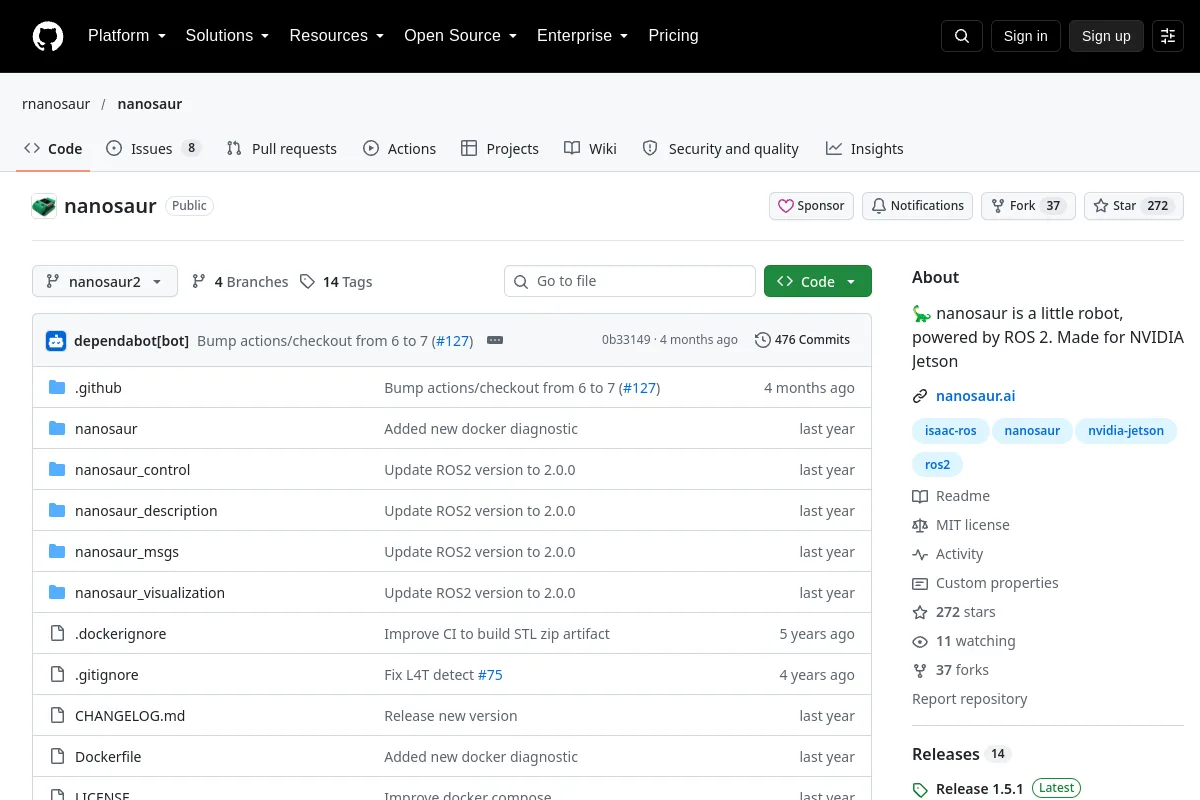 Repositorio
 Código abierto
🦕 nanosaur es un pequeño robot, impulsado por ROS 2. Hecho para NVIDIA Jetson
Middleware y comunicación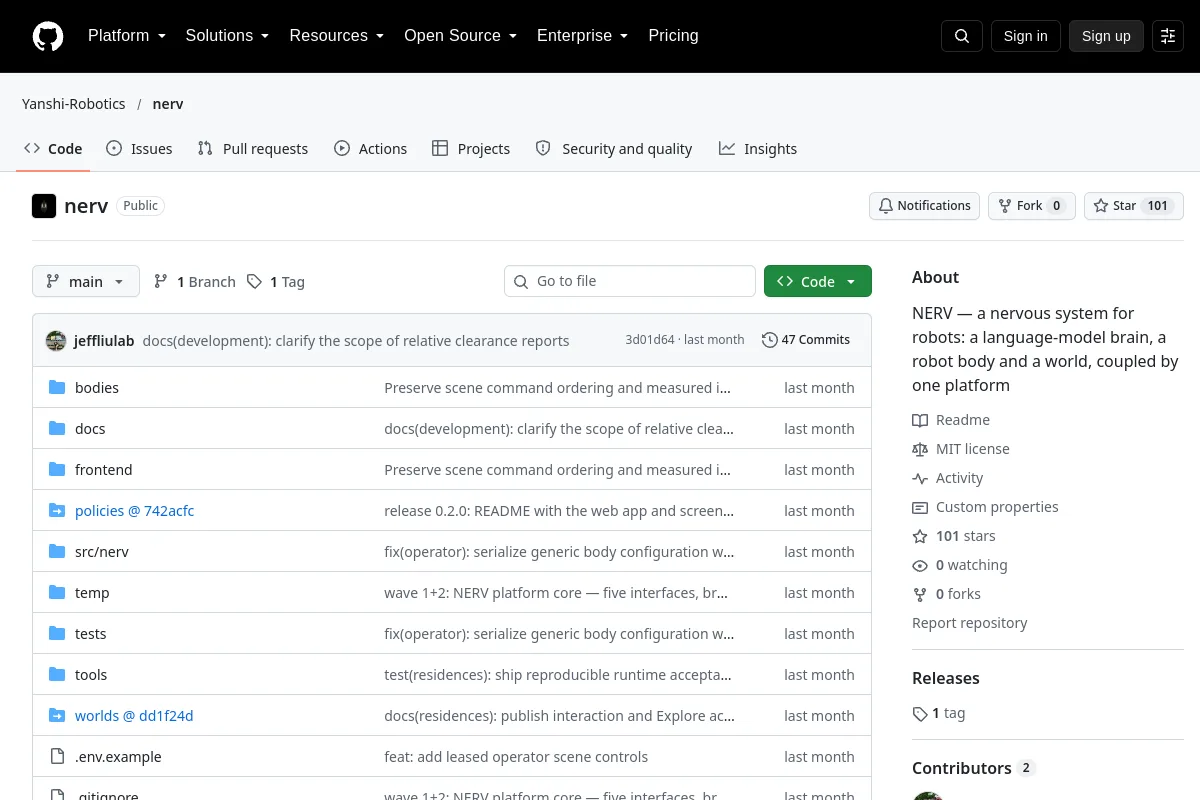 Repositorio
 Código abierto
NERV: un sistema nervioso para robots: un cerebro modelo de lenguaje, un cuerpo de robot y un mundo, unidos por una plataforma
Middleware y comunicación Repositorio
 Código abierto
Generador de monitores de tiempo de ejecución para aplicaciones de vuelo y robótica.
Middleware y comunicación Repositorio
 Código abierto
Marco modular de abstracción de hardware para sistemas de inteligencia artificial robótica.
Middleware y comunicación Repositorio
 Código abierto
Una CLI para todos sus robots. Conéctelos, ordenelos y déjelos trabajar juntos, cada uno con un LLM para un cerebro (Claude, OpenAI, Gemini, Grok o local a través de Ollama o vLLM), VLA para brazos y...
Middleware y comunicación Repositorio
 Código abierto
Plataforma nativa de la nube de inteligencia incorporada entre clústeres. Administre cargas de trabajo de IA incorporadas entre clústeres con CRD nativos de Kubernetes, programación de trabajos unificada, redes Pod entre clústeres y...
Middleware y comunicación Repositorio
 Repositorio
 Código abierto
🦾Haga que su robot sea autónomo con el agente LLM. Configúrelo con la misma facilidad que los agentes normales en CrewAI o Autogen
Middleware y comunicación Repositorio
 Código abierto
El sistema operativo agente para robots
Middleware y comunicación Repositorio
 Código abierto
Un marco simple y sin ROS de simulación a real para entrenar e implementar modelos Vision-Language-Action (VLA) y agentes RL. Wrappers nativos de MuJoCo Gymnasium con ejecución sincrónica para Franka, UR5e…
Middleware y comunicación Repositorio
 Código abierto
Solución ROS2 de alto rendimiento para Unity3D
Middleware y comunicación Repositorio
 Código abierto
Conecte modelos de IA como Claude y GPT con robots usando MCP y ROS.
Middleware y comunicación Repositorio
 Código abierto
Una biblioteca de máquinas de estado de comportamiento, asincrónicas y controladas por eventos para aplicaciones ROS2 (sistema operativo robótico) escritas en C++
Middleware y comunicación Repositorio
 Código abierto
Hacia una ultrasonografía carotídea autónoma de nivel experto con un sistema robótico basado en el aprendizaje a gran escala
Middleware y comunicaciónNOTAS DE SELECCIÓN
Compare la semántica de entrega, los tiempos, la seguridad del transporte y los requisitos de integración. Verifique la compatibilidad con la distribución o el tiempo de ejecución de ROS seleccionado en lugar de asumir un reemplazo directo.
¿Conoce algún recurso que pertenezca aquí?