 Repositorio
 Investigación
movement primitives · dfki-ric
Implementaciones de movimientos primitivos para el aprendizaje por imitación, incluido el movimiento bimanual.
Marcos de aprendizaje de robotsEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
Implementaciones de movimientos primitivos para el aprendizaje por imitación, incluido el movimiento bimanual.
Marcos de aprendizaje de robots Repositorio
 Investigación
EMKG: memoria y recuperación multimodal para la navegación entre objetos y objetivos en un mundo abierto en entornos dinámicos.
Navegación y SLAM Repositorio
 Investigación
Aplicaciones ROS para el robot móvil myAGV, incluidos mapeo y navegación.
Marcos de aprendizaje de robots Repositorio
 Investigación
Implementación educativa en Python de optimización de gráficos de pose.
Navegación y SLAM Repositorio
 Investigación
Paquete de instalación de malla para el robot NAO.
Marcos de aprendizaje de robots Repositorio
 Investigación
GUI de ajuste de parámetros Nav2 en tiempo real para ROS2, no es necesario finalizar ni reiniciar
Navegación y SLAM Repositorio
 Investigación
Nav-R1: Razonamiento y navegación en escenas encarnadas
Navegación y SLAM Repositorio
 Investigación
Implementación oficial de "NavRAG: Generación de instrucciones de demanda del usuario para navegación incorporada a través de LLM con recuperación aumentada" (Hallazgos de ACL'25)
Navegación y SLAM Repositorio
 Investigación
Planificación de movimiento local y global ROS para robots móviles.
Navegación y SLAM Repositorio
 Investigación
Motor Newton Dynamics para simulación física en tiempo real.
Planificación y control de movimiento Repositorio
 Investigación
Primitivas de GPU para renderizado diferenciable.
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Investigación
OceanSim: un marco de simulación de percepción de robots submarinos acelerado por GPU
Simulación y física Repositorio
 Investigación
Este proyecto de implementación de Octo cubre la teleoperación, la recopilación de RLDS y el ajuste de los brazos de Universal Robots.
Marcos de aprendizaje de robots Repositorio
 Investigación
Un sistema integrado de control, planificación y percepción humanoide. Desarrollado por el MIT y la Universidad de Edimburgo para el Boston Dynamics Atlas y los robots humanoides Valkyrie de la NASA.
Percepción y geometría Repositorio
 Investigación
Ambientes de aprendizaje de refuerzo para Isaac Gym en Isaac Sim.
Marcos de aprendizaje de robots Repositorio
 Investigación
DJI Onboard SDK para aplicaciones de drones a bordo.
SDK de robots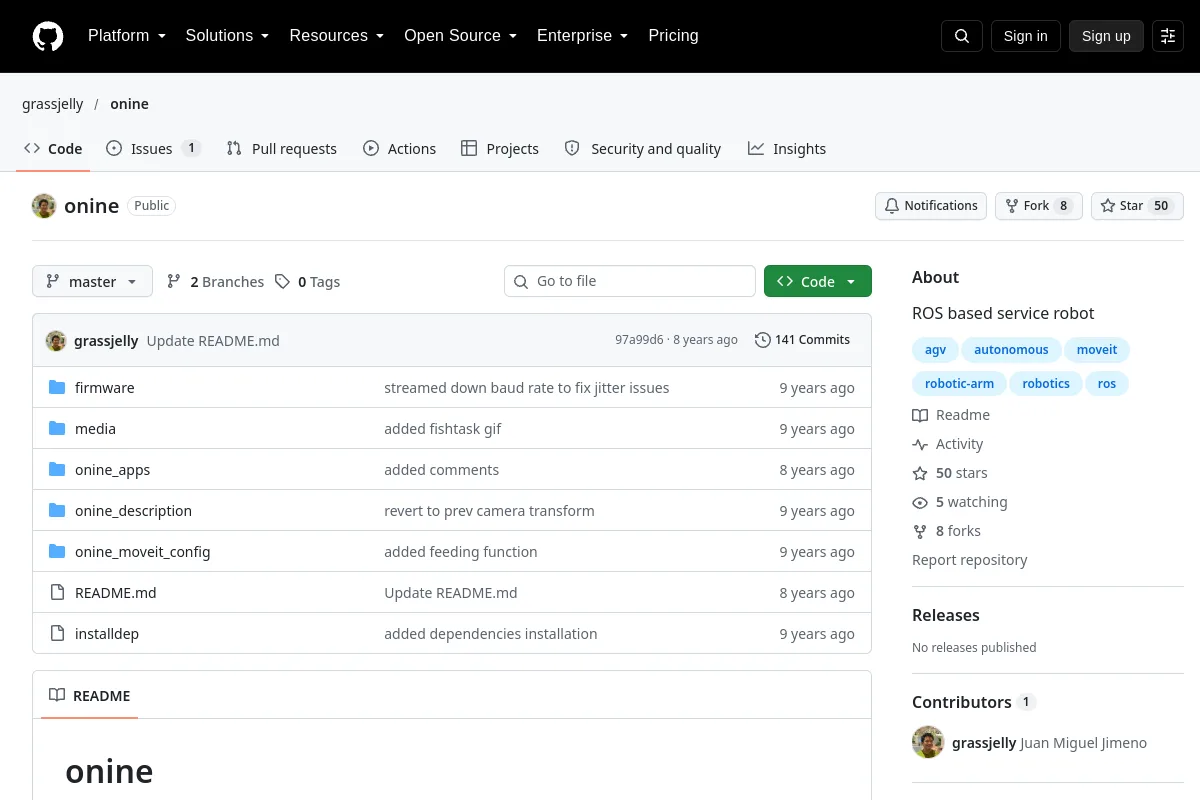 Repositorio
 Investigación
Proyecto de robot de servicio basado en ROS.
Marcos de aprendizaje de robots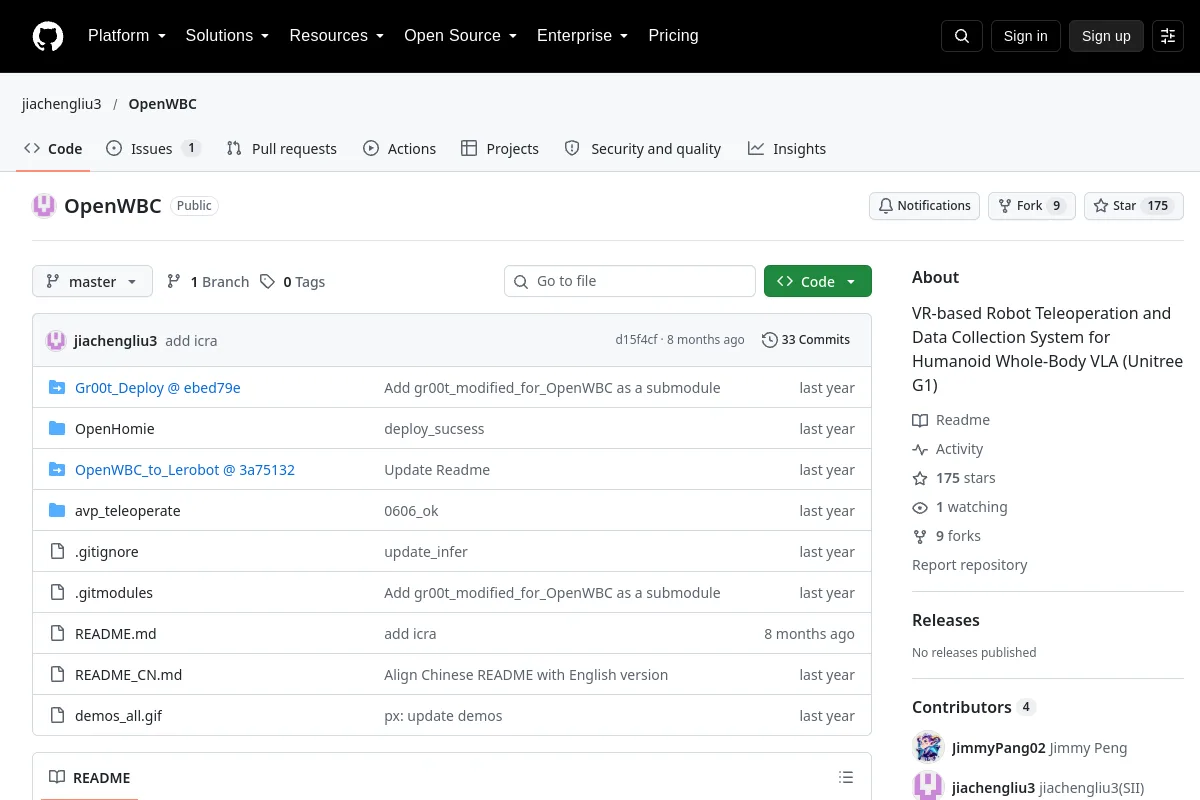 Repositorio
 Investigación
Sistema de recopilación de datos y teleoperación de robots basado en realidad virtual para VLA de cuerpo entero humanoide (Unitree G1)
Software de teleoperación Repositorio
 Investigación
Implementación oficial del artículo: "OptiGeo: Geometría monocular eficiente para la percepción corporal en escenas ópticamente desafiantes"
Percepción y geometría Repositorio
 Investigación
Generación de código para optimización integrada no convexa con soporte ROS.
Planificación y control de movimiento Repositorio
 Investigación
Una integración ROS de ORB-SLAM2.
Navegación y SLAM Repositorio
 Investigación
Una implementación SLAM visual semántica que combina detección de objetos, análisis de movimiento y mapeo OctoMap.
Navegación y SLAM Repositorio
 Investigación
Una forma de recopilar, agregar, almacenar y visualizar estadísticas de fuentes arbitrarias de forma flexible y segura en tiempo real en ROS/ROS2.
Herramientas de visualización y datos¿Conoce algún recurso que pertenezca aquí?
