Repository
 Open Source
KISS-Matcher · MIT-SPARK
KISS-Matcher: Schnelle, robuste und skalierbare Registrierung + ROS2 SLAM-Beispiele
Navigation & SLAMDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Kartierungs-, Lokalisierungs-, Odometrie- und Navigationssoftware für autonome Roboter.
Repository
Open Source
KISS-Matcher: Schnelle, robuste und skalierbare Registrierung + ROS2 SLAM-Beispiele
Navigation & SLAM Repository
 Open Source
ROS 2-Pakete zur Anbindung von Robotern und Steuerungen an Webots.
Navigation & SLAM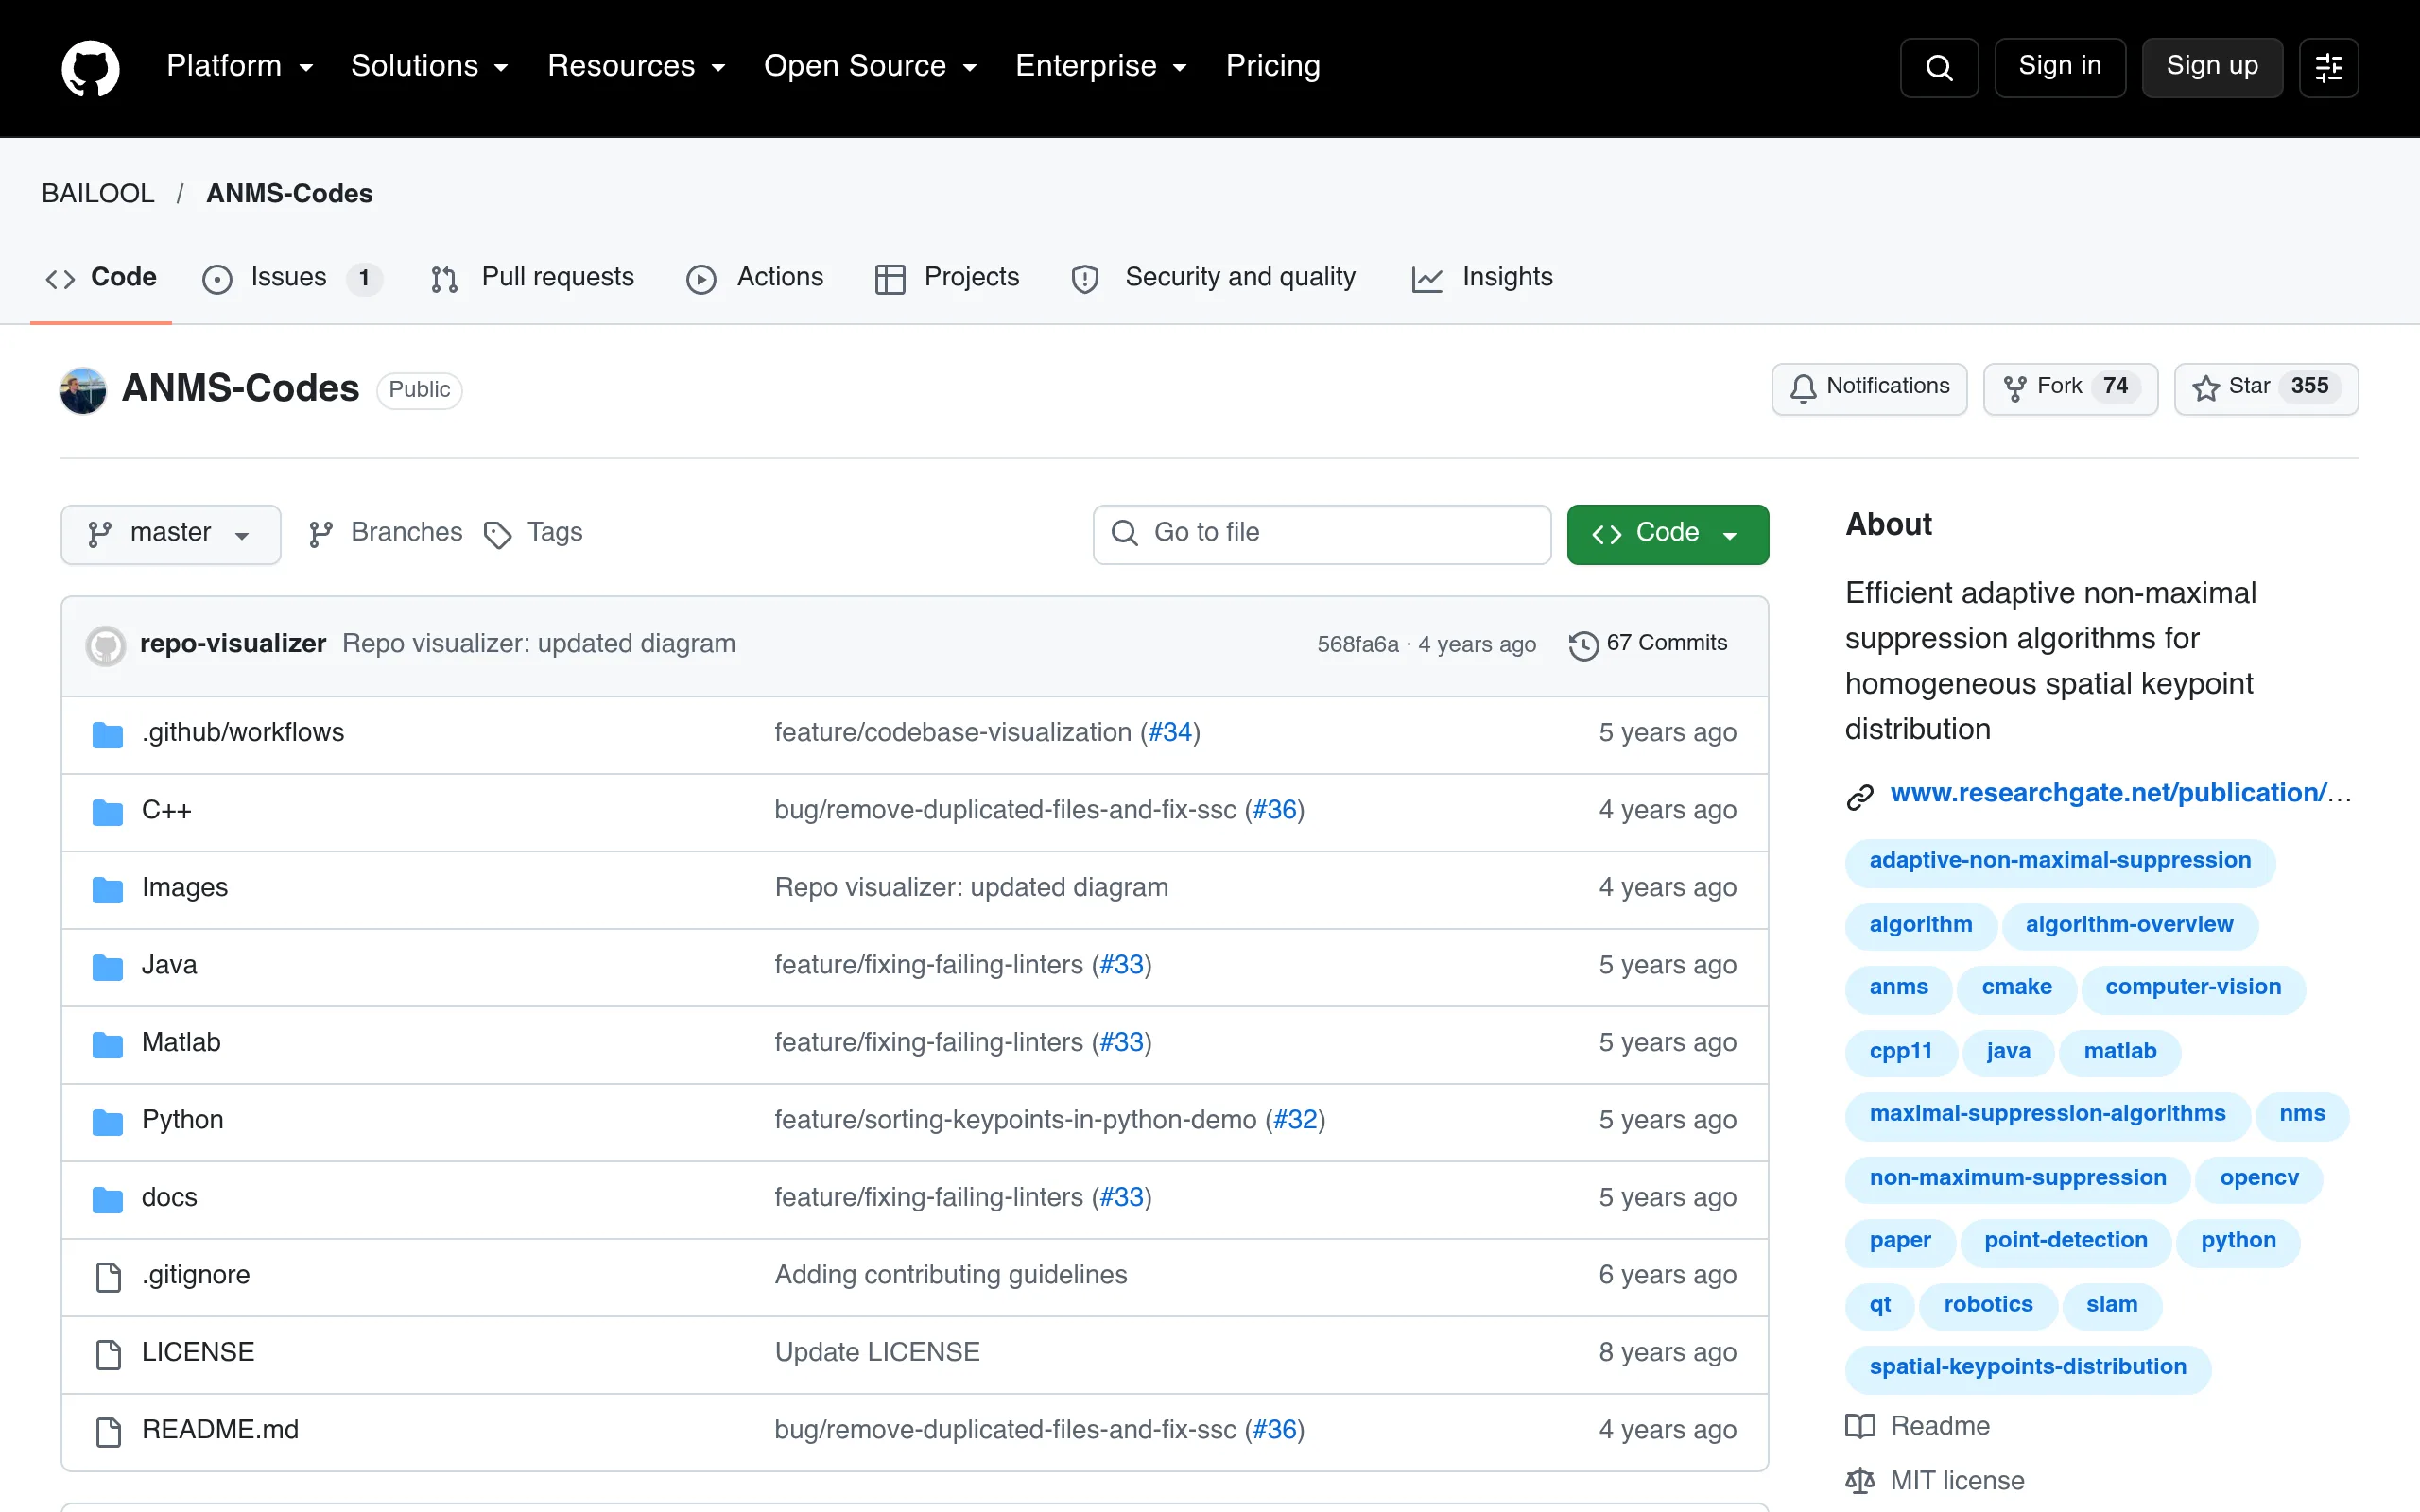 Repository
 Open Source
Adaptive nicht-maximale Unterdrückung für räumliche Schlüsselpunktverteilung.
Navigation & SLAM Repository
 Open Source
Ein mit Sensoren ausgestattetes mobiles Robotermodell für mehrere Simulationsplattformen.
Navigation & SLAM Repository
 Open Source
CityWalker-Forschungscode zum Erlernen der verkörperten Stadtnavigation aus Videos.
Navigation & SLAM Repository
 Repository
 Open Source
Markerbasierte simultane Lokalisierung und Kartierung für Roboter.
Navigation & SLAM Repository
 Open Source
Offizielles Repo von „Neighbor-view Enhanced Model for Vision and Language Navigation“
Navigation & SLAM Repository
 Open Source
Offizielle Umsetzung von „The Surprising Effectiveness of Visual Odometry Techniques for Embodied PointGoal Navigation“
Navigation & SLAM Repository
 Open Source
Topologisches semantisches Graphgedächtnis für die Bildzielnavigation (CoRL 2022 mündlich)
Navigation & SLAM Repository
 Open Source
📍PIN-SLAM: LiDAR SLAM unter Verwendung einer punktbasierten impliziten neuronalen Darstellung zur Erzielung globaler Kartenkonsistenz [TRO 24]
Navigation & SLAM Repository
 Open Source
Sparse dezentrales kollaboratives simultanes Lokalisierungs- und Kartierungs-Framework für Multi-Roboter-Systeme
Navigation & SLAM Repository
 Open Source
DynaVINS: Ein visuell-inertialer SLAM für dynamische Umgebungen
Navigation & SLAM Repository
 Open Source
Ein allgemeines simultanes Lokalisierungs- und Kartierungs-Framework, das merkmalsbasierte oder direkte Methoden und verschiedene Sensoren unterstützt, einschließlich monokularer Kameras, RGB-D-Sensoren oder anderer Eingabetypen, kann…
Navigation & SLAM Repository
 Open Source
Eine Spielzeugimplementierung von monocular SLAM, geschrieben während des Livestreamings
Navigation & SLAM Repository
 Open Source
gradslam ist eine Open-Source-SLAM-Bibliothek mit differenzierbarer Dichte für PyTorch
Navigation & SLAM Repository
 Repository
 Open Source
Ein robustes Echtzeit-INS-zentriertes GNSS-Visual-Inertial-Navigationssystem
Navigation & SLAM Repository
 Open Source
**Los gekoppelter halbdirekter monokularer SLAM**
Navigation & SLAM Repository
 Open Source
OV²SLAM ist ein vollständig online verfügbarer und vielseitiger visueller SLAM für Echtzeitanwendungen
Navigation & SLAM Repository
 Open Source
RESLAM: Ein robustes, kantenbasiertes SLAM-System in Echtzeit
Navigation & SLAM Repository
 Open Source
VGGT-SLAM: Dichtes RGB-SLAM, optimiert für den SL(4)-Verteiler
Navigation & SLAM Repository
 Open Source
Eine Lern-Roadmap für die visuelle SLAM-Entwicklung.
Navigation & SLAM Repository
 Open Source
Visuelles SLAM/Odometrie-Paket basierend auf NVIDIA-beschleunigtem cuVSLAM
Navigation & SLAMAUSWAHLHINWEISE
Passen Sie Sensoren, Koordinatenrahmen und Lokalisierungsannahmen an die Einsatzumgebung an. Kartierung, Posenschätzung, Pfadplanung und Hindernisvermeidung bedienen verschiedene Teile des Navigationsstapels.
Kennen Sie eine Ressource, die hierher gehört?