 Repository
 Open Source
xarm ros2 · xArm-Developer
ROS 2 Entwicklerpakete für UFACTORY-Roboterprodukte.
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
ROS 2 Entwicklerpakete für UFACTORY-Roboterprodukte.
Simulation & Physik Repository
 Open Source
Eine Lern-Roadmap für die visuelle SLAM-Entwicklung.
Navigation & SLAM Repository
 Open Source
NVIDIA-beschleunigte ROS 2-Pakete für die Kamerabildverarbeitung.
Frameworks für das Lernen von Robotern Repository
 Open Source
Visuelles SLAM/Odometrie-Paket basierend auf NVIDIA-beschleunigtem cuVSLAM
Navigation & SLAM Repository
 Repository
 Open Source
Diagnose-Gateway ROS 2 mit einer REST-API für Roboterdaten und -vorgänge.
Flotten- und Autonomiesysteme Repository
 Open Source
Differenzierbare Physik-Engine für Robotik, Lernen und Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Eine leistungsstarke Isaac Sim-Erweiterung zum Konvertieren von MuJoCo XML Configuration Format (MJCF)-Dateien in das Universal Scene Description (USD)-Format
Simulation & Physik Repository
 Open Source
Offizielles Repository von „MotionTrans: Human VR Data Enable Motion-Level Learning for Robotic Manipulation Policies“
Frameworks für das Lernen von Robotern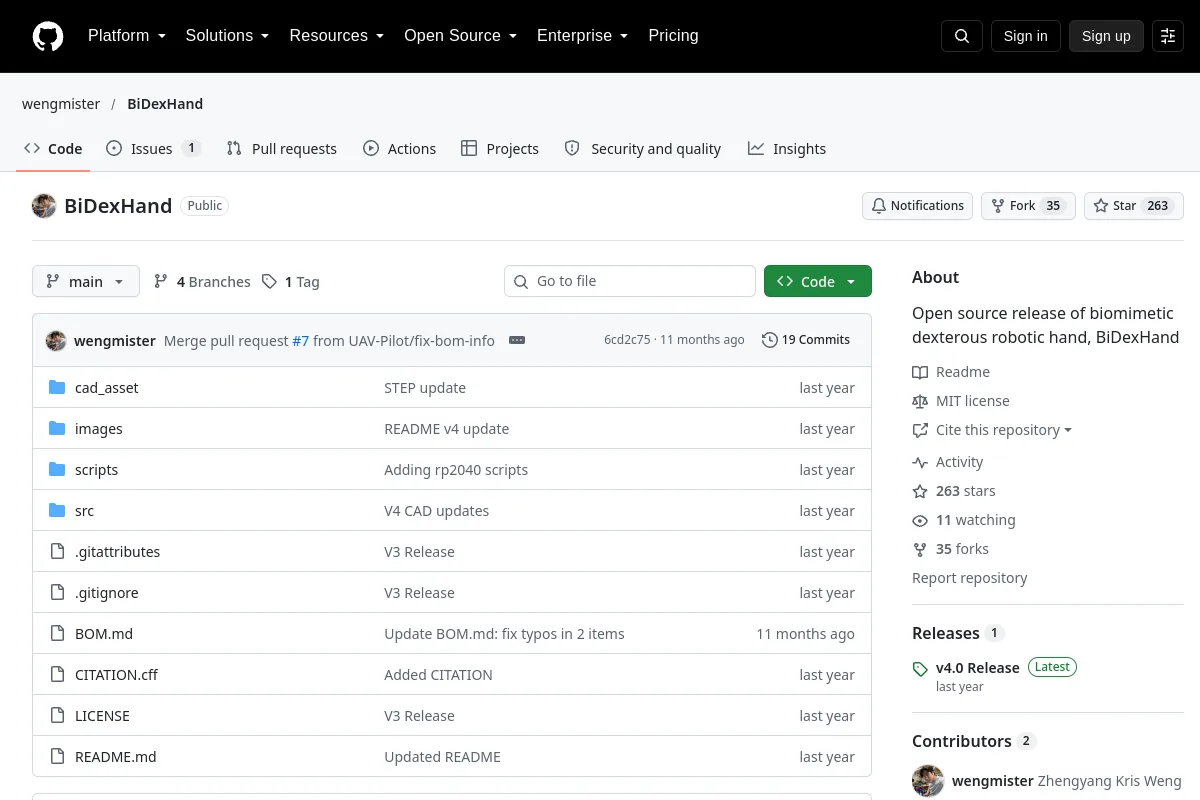 Repository
 Open Source
Hardware- und Softwareressourcen für eine biomimetische, geschickte Roboterhand.
Frameworks für das Lernen von Robotern Repository
 Open Source
CoSLAM ist eine visuelle SLAM-Software, die darauf abzielt, mithilfe mehrerer frei beweglicher Kameras gleichzeitig ihre Egomotion und die 3D-Karte der umgebenden Szenen in einer hochdynamischen Umgebung zu berechnen.
Navigation & SLAM Repository
 Open Source
RGB-D-Encoder SLAM für einen Roboter mit Differentialantrieb in dynamischen Umgebungen
Navigation & SLAM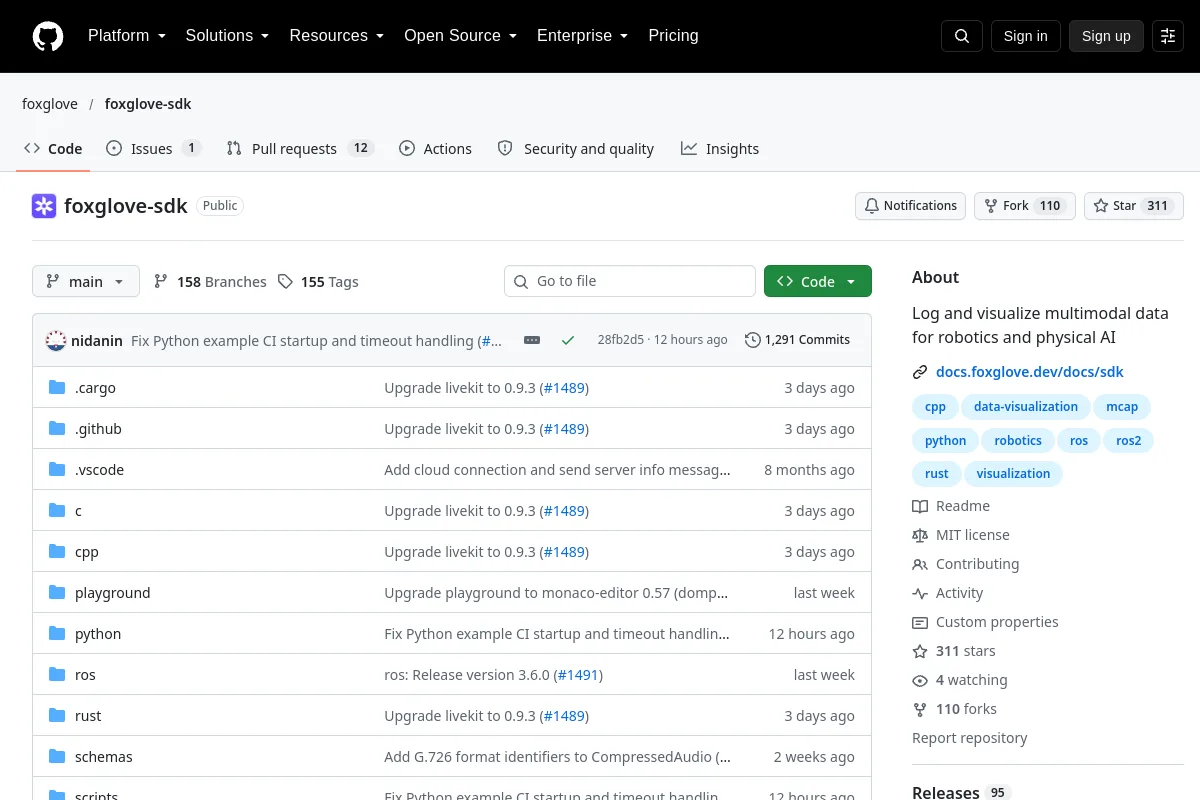 Repository
 Open Source
SDK zur Protokollierung und Visualisierung von Robotik- und physischen KI-Daten.
Visualisierungs- und Datentools Repository
 Open Source
Unitree Go2, Unitree G1 Unterstützung für Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulation & Physik Repository
 Open Source
Implementierung des Transformators aus der Arbeit: „Real-World Humanoid Locomotion with Reinforcement Learning“
Frameworks für das Lernen von Robotern Repository
 Open Source
Isaac Gym-Lernrahmen zur Verstärkung für Robotermanipulatoren.
Frameworks für das Lernen von Robotern Repository
 Open Source
Tief erlernte, NVIDIA-beschleunigte 3D-Objektpositionsschätzung
Wahrnehmung & Geometrie Repository
 Open Source
Multimodales Mapping-Framework mit visuell-inertialer Odometrie und Multi-Roboter-Workflows.
Navigation & SLAM Repository
 Open Source
Build- und Firmware-Setup-Tools für Micro-ROS.
Frameworks für das Lernen von Robotern Repository
 Open Source
Dieser Code enthält einen Algorithmus zur Berechnung von stereoskopischem SLAM unter Verwendung von Punkt- und Liniensegmentfunktionen.
Navigation & SLAM Repository
 Open Source
Demonstration landwirtschaftlicher geführter Fahrzeuge unter Verwendung des RAI-Frameworks.
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
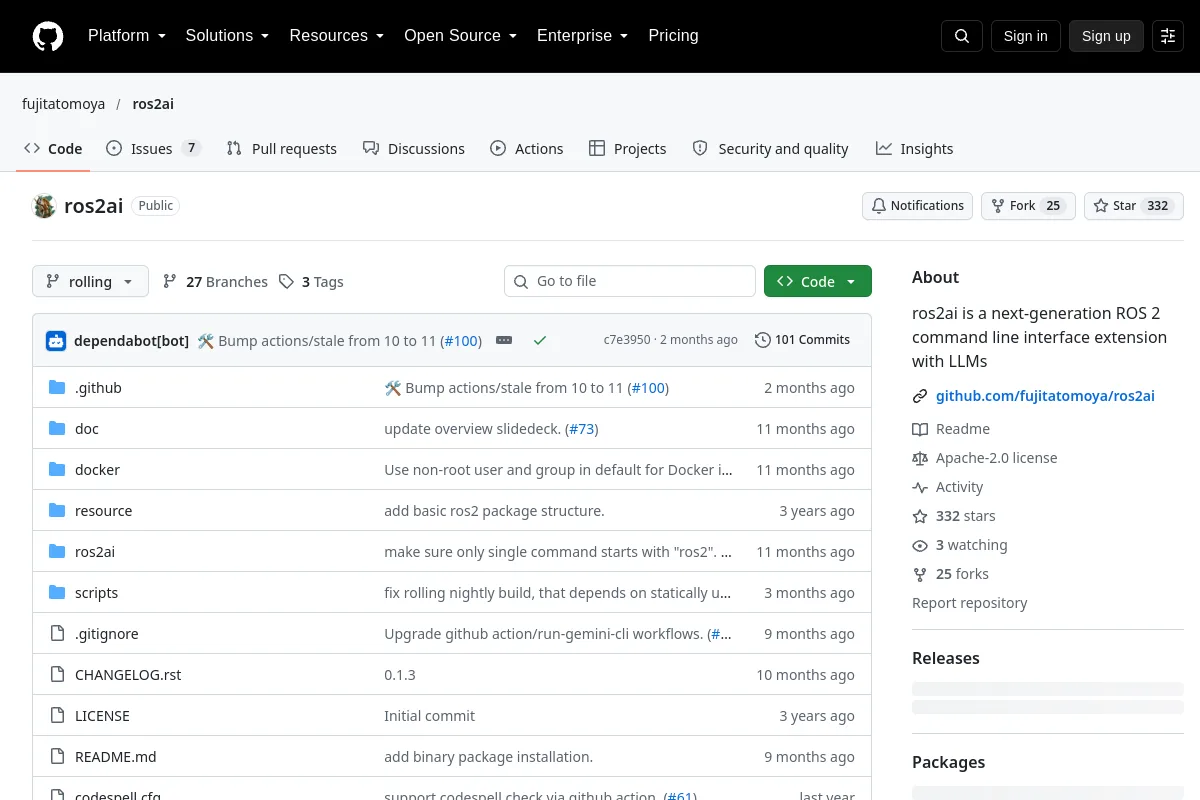
ROS 2-Befehlszeilenerweiterung mit Sprachmodellen.
Frameworks für das Lernen von Robotern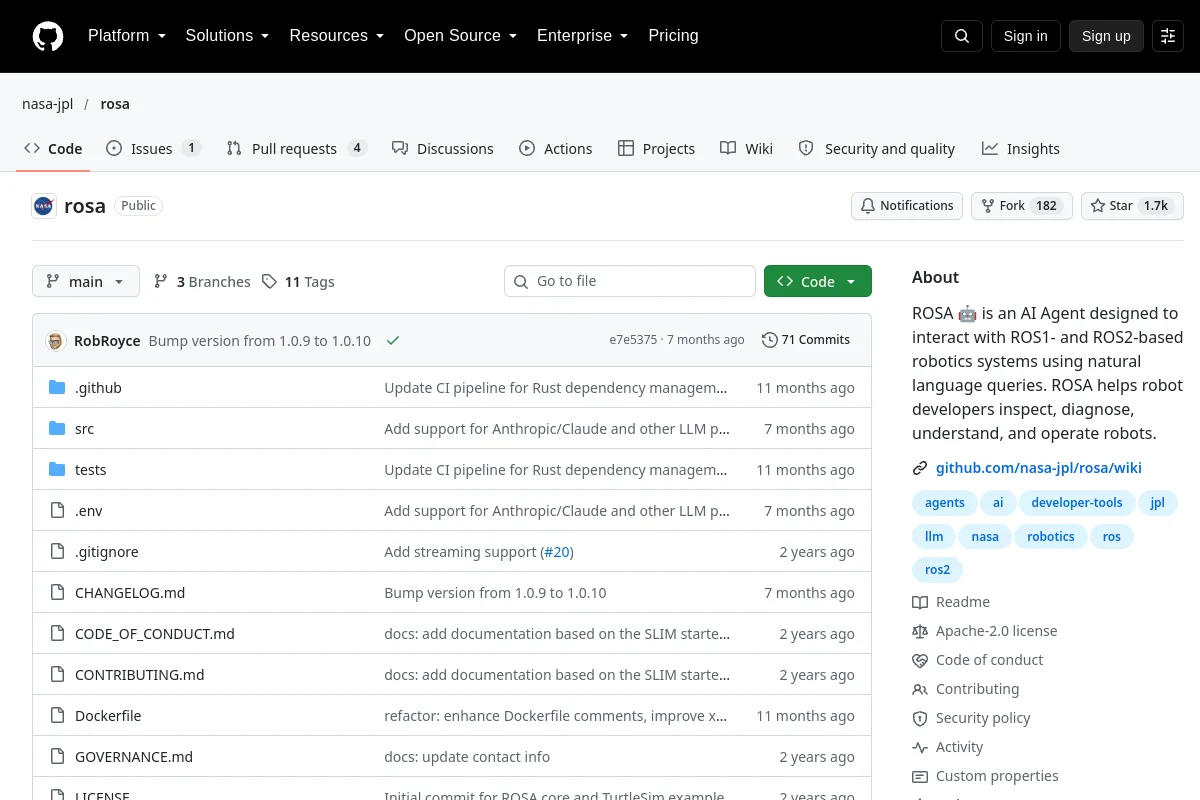 Repository
 Open Source
Eine Agentenschnittstelle für die Interaktion mit ROS-basierten Robotersystemen.
Frameworks für das Lernen von RoboternKennen Sie eine Ressource, die hierher gehört?

