 Website
 Forschung
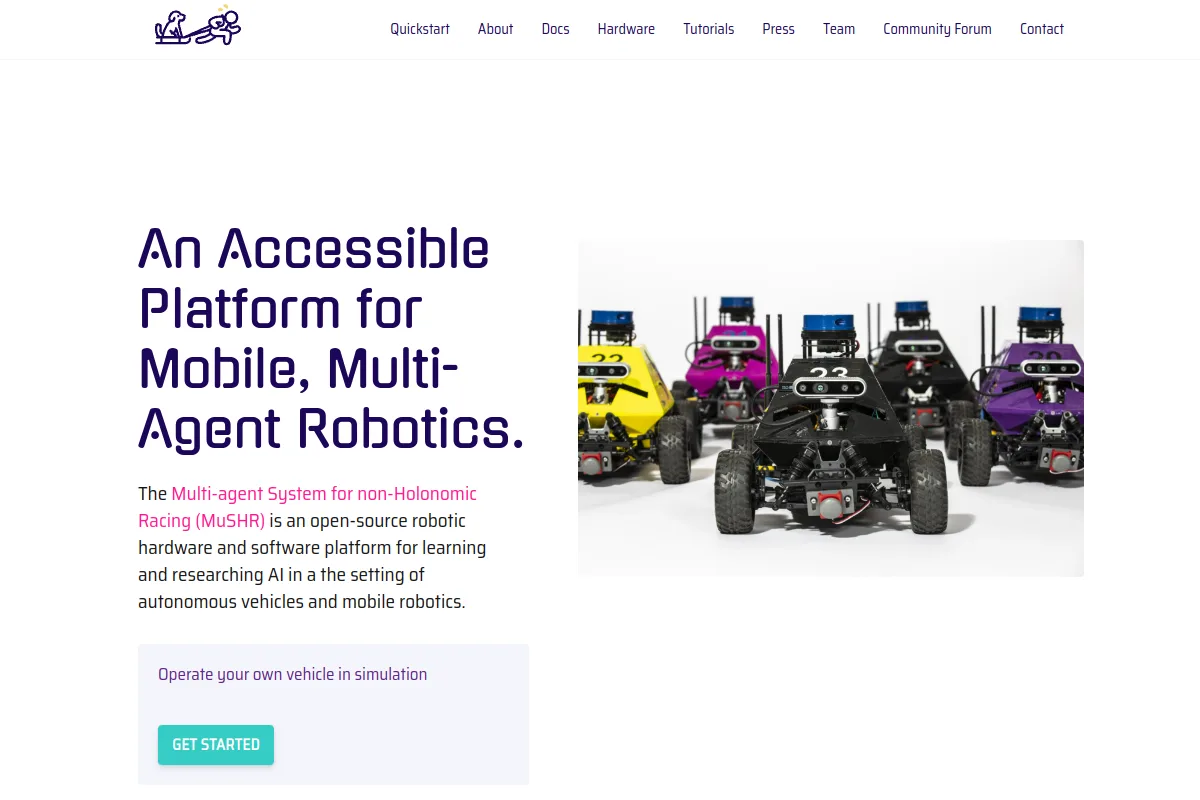
MuSHR
Eine kleine autonome Fahrzeugplattform für die mobile Robotikforschung.
Mobile Stützpunkte und RoverDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Roboterarme, geschickte Hände und Entwicklungsplattformen für verkörperte KI-Experimente.
Website
Forschung
Eine kleine autonome Fahrzeugplattform für die mobile Robotikforschung.
Mobile Stützpunkte und Rover Website
 Kommerziell
Pädagogische Roboterarme und Software zur Lernautomatisierung.
Hardware für Heimwerker und Bildung Website
 Kommerziell
Greifer und End-of-Arm-Werkzeuge für Robotermanipulationsabläufe.
Hände & Greifer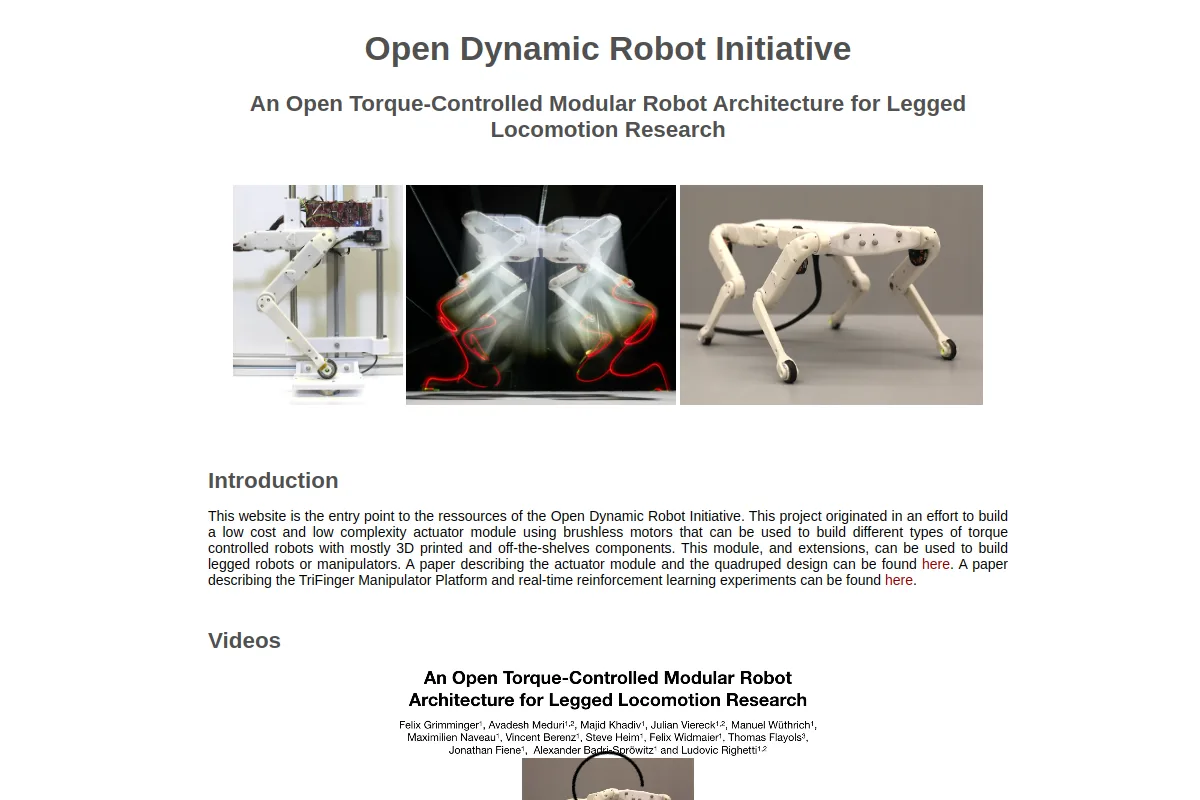 Website
 Forschung
Modulare Roboter-Hardware-Designs für die drehmomentgesteuerte Fortbewegungsforschung.
Mobile Stützpunkte und Rover Repository
 Repository
 Forschung
🐕 Orion ist ein ROS2-gesteuerter, vierbeiniger 12-DOF-Roboterhund, den ich von Grund auf entworfen, gebaut und programmiert habe.
Hardware für Heimwerker und Bildung Repository
 Open Source
Stückliste, STL-Dateien und Anweisungen für den 3D-gedruckten Roboterarm PAROL6
Roboterarme Repository
 Forschung
Das weltweit erste druckbare Open-Source-Starterkit für Humanoiden.
Erforschen Sie humanoide Plattformen Repository
 Open Source
Open-Source-Vierbeiner mit Fußsensor.
Hardware für Heimwerker und Bildung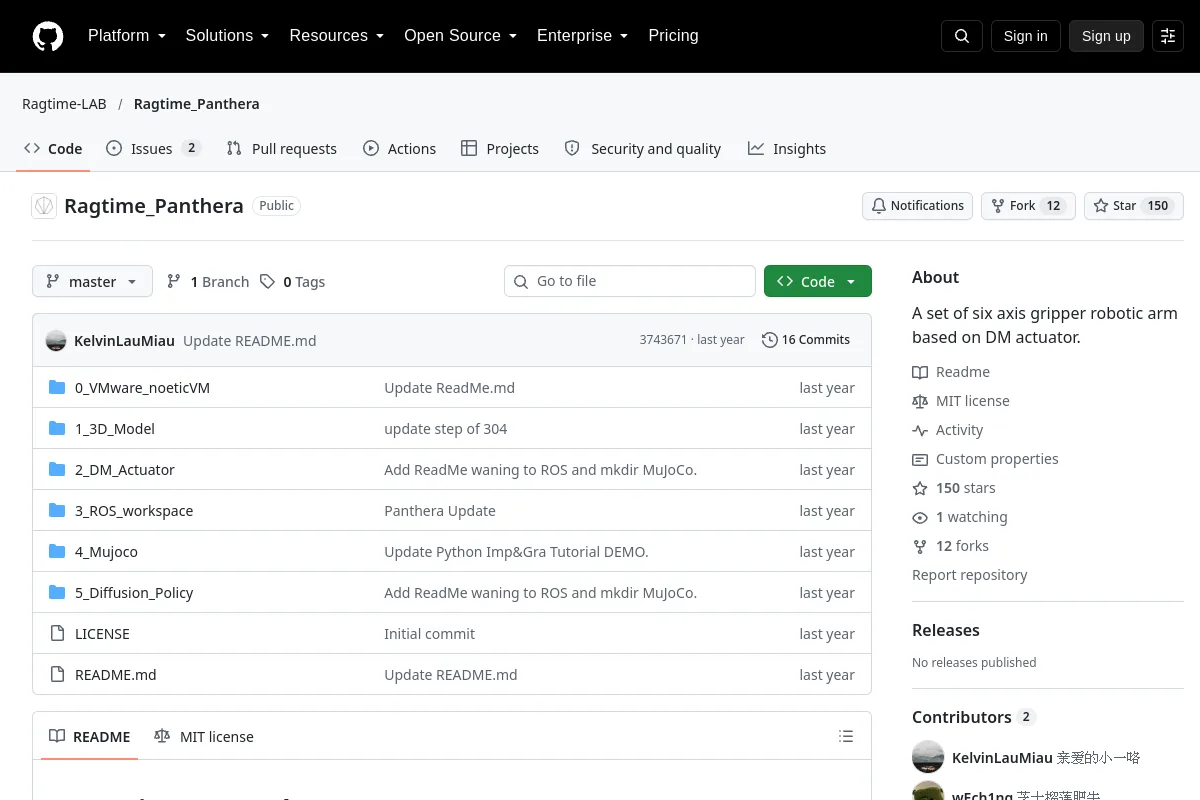 Repository
 Open Source
Ein Satz sechsachsiger Greifroboterarme basierend auf einem DM-Aktuator.
Roboterarme Website
 Kommerziell
Eine humanoide Entwicklungsplattform für Manipulation und verkörperte KI.
Erforschen Sie humanoide Plattformen Website
 Forschung
Ein Forschungshanddesign, das Robotergeschicklichkeit mit erlernter Kontrolle verbindet.
Hände & Greifer Repository
 Forschung
Ein 7-DoF-Schlangenroboter mit Dynamixel MX-28AR, ROS Control.
Roboterarme Repository
 Open Source
Open-Source-Roboterarm-Kit „Führer + Folger“: 5 DOF + Greifer, PET-CF-Rahmen, Parallelgreifer, LeRobot-kompatibel. STEP/STL, Stückliste, Druck- und Montageanleitung.
Roboterarme Repository
 Open Source
Fußball spielender Roboter, der Kanada von der University of Toronto vertritt
Hardware für Heimwerker und Bildung Repository
 Open Source
Adaptiver elektrischer Greifer SSG-48 – Open-Source-Greifer mit Force-Feedback
Hände & Greifer Website
 Kommerziell
Geschickte Greifer-Hardware für robotergestütztes Greifen und Manipulieren.
Hände & Greifer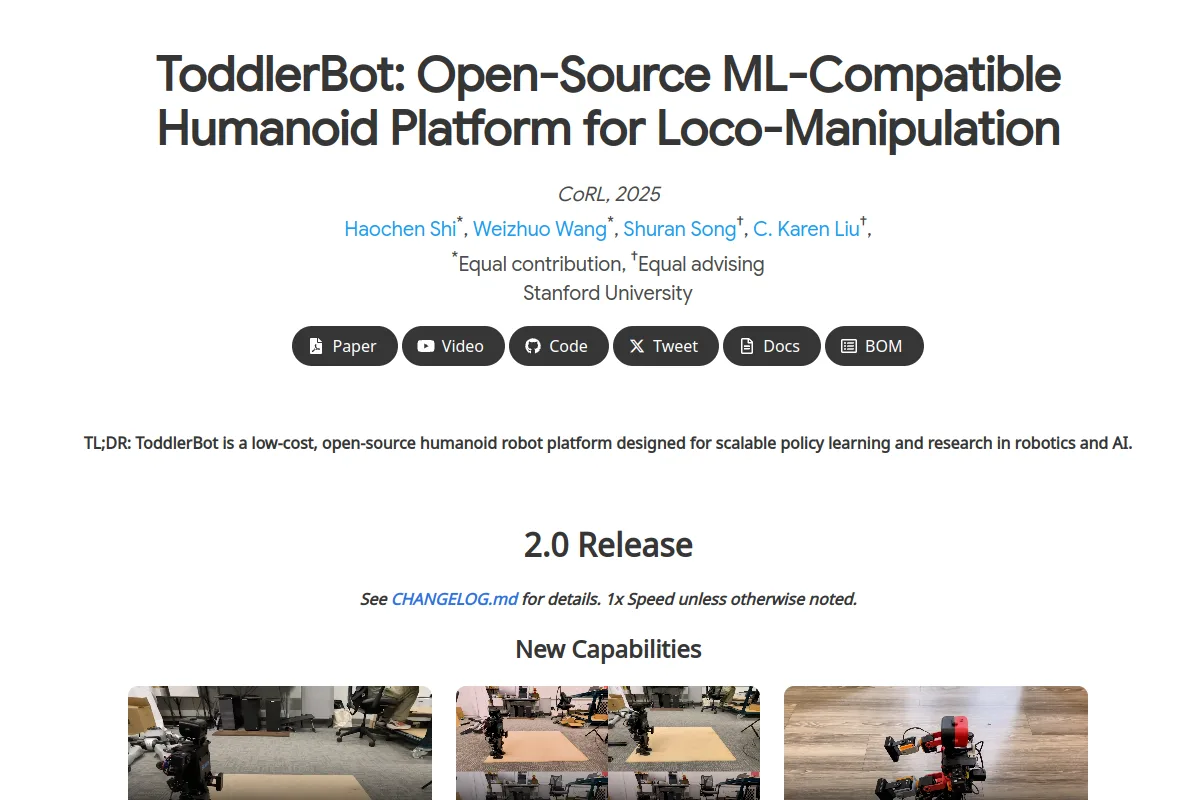 Website
 Forschung
Eine kompakte humanoide Plattform für die Roboterlernforschung.
Erforschen Sie humanoide Plattformen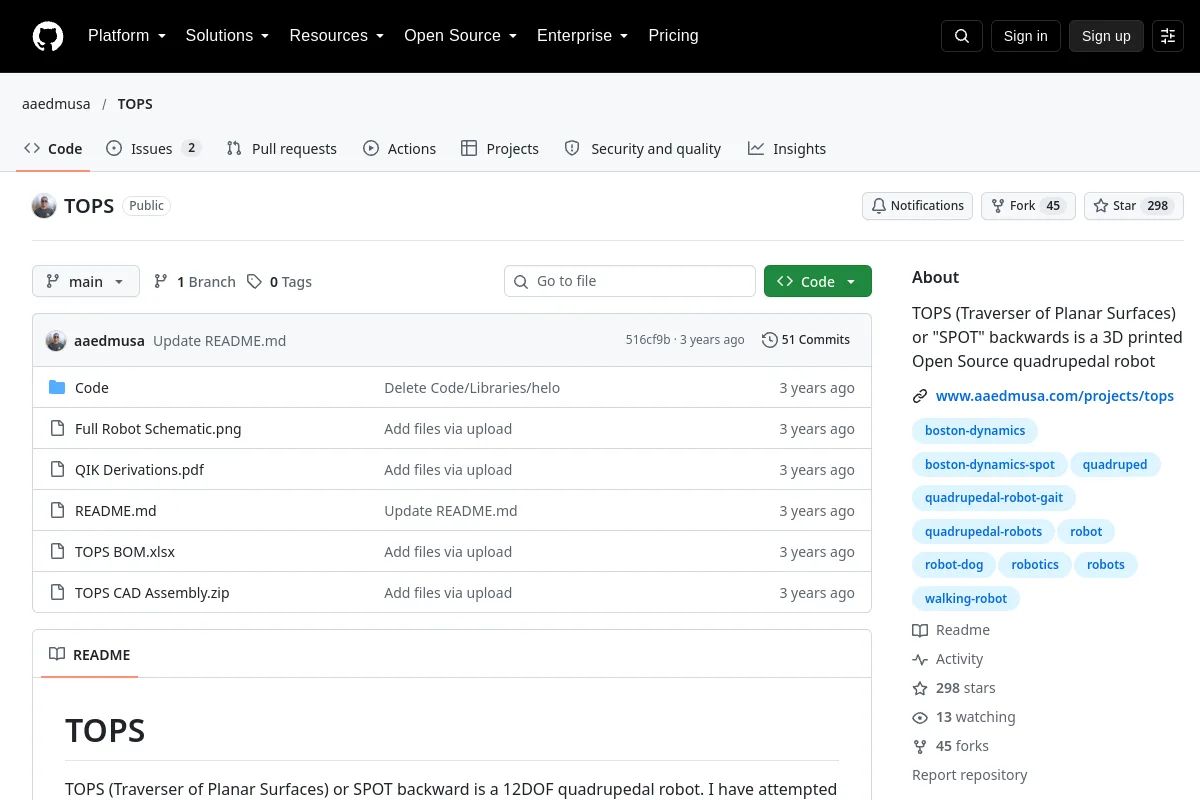 Repository
 Forschung
TOPS ist ein 3D-gedrucktes Vierbeiner-Roboterprojekt.
Hardware für Heimwerker und Bildung Website
 Forschung
Eine Drei-Finger-Roboterplattform zur Untersuchung geschickter Manipulation.
Hände & Greifer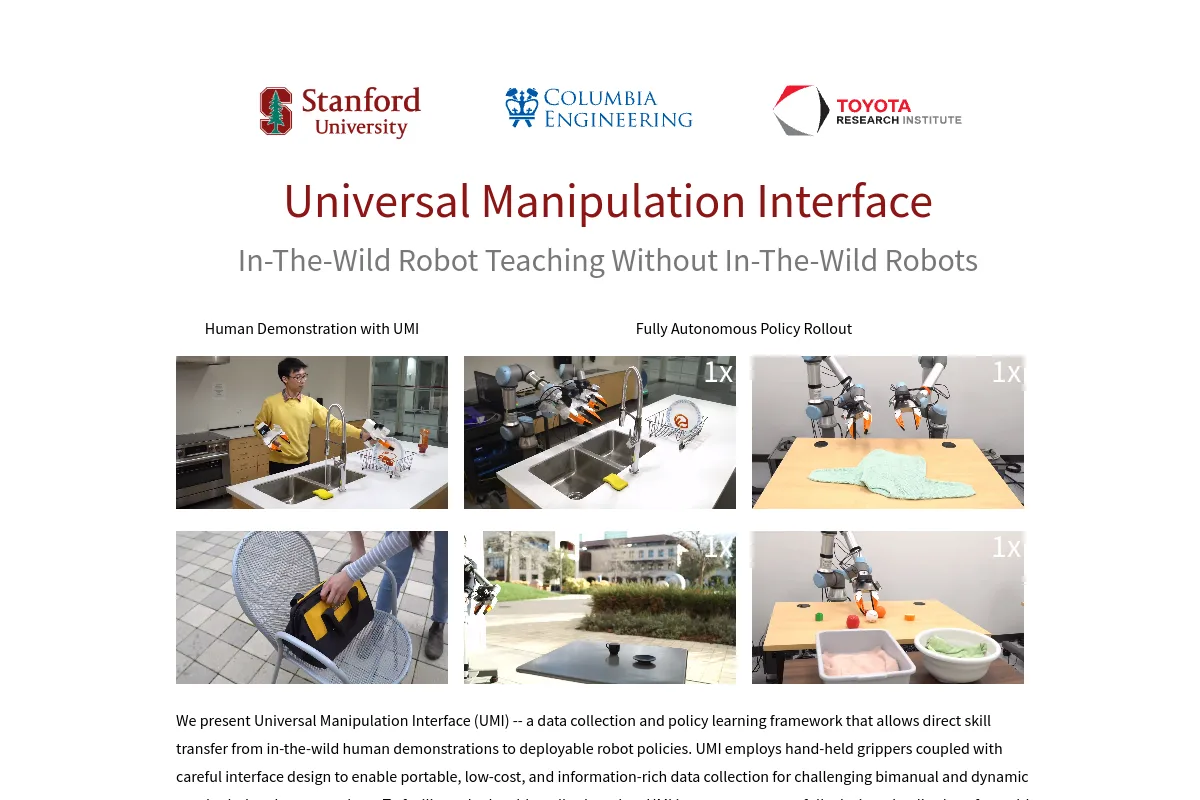 Website
 Forschung
Eine tragbare Schnittstelle zum Sammeln von Demonstrationen zur Robotermanipulation.
Teleoperationsgeräte Repository
 Open Source
All-Terrain-autonomer Vierbeiner
Hardware für Heimwerker und Bildung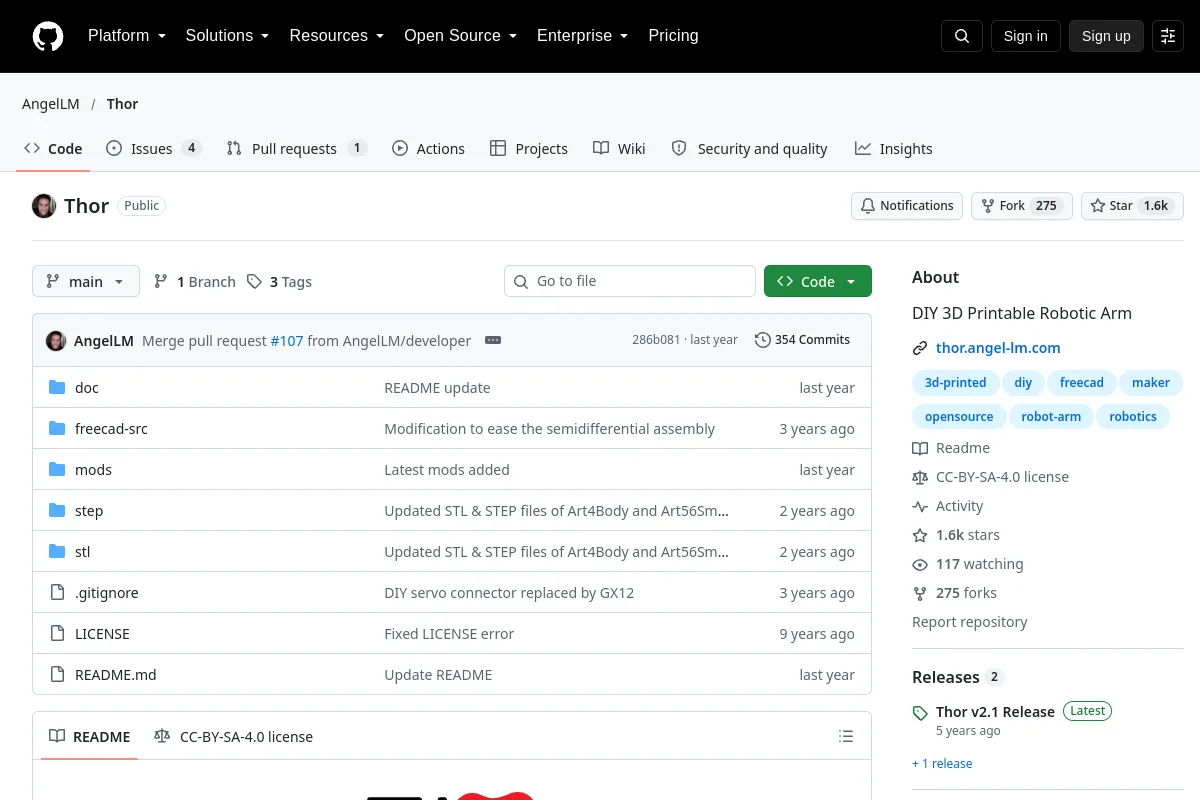 Repository
 Forschung
Ein druckbares Roboterarmprojekt mit mechanischem Design und Montagematerialien.
Hardware für Heimwerker und Bildung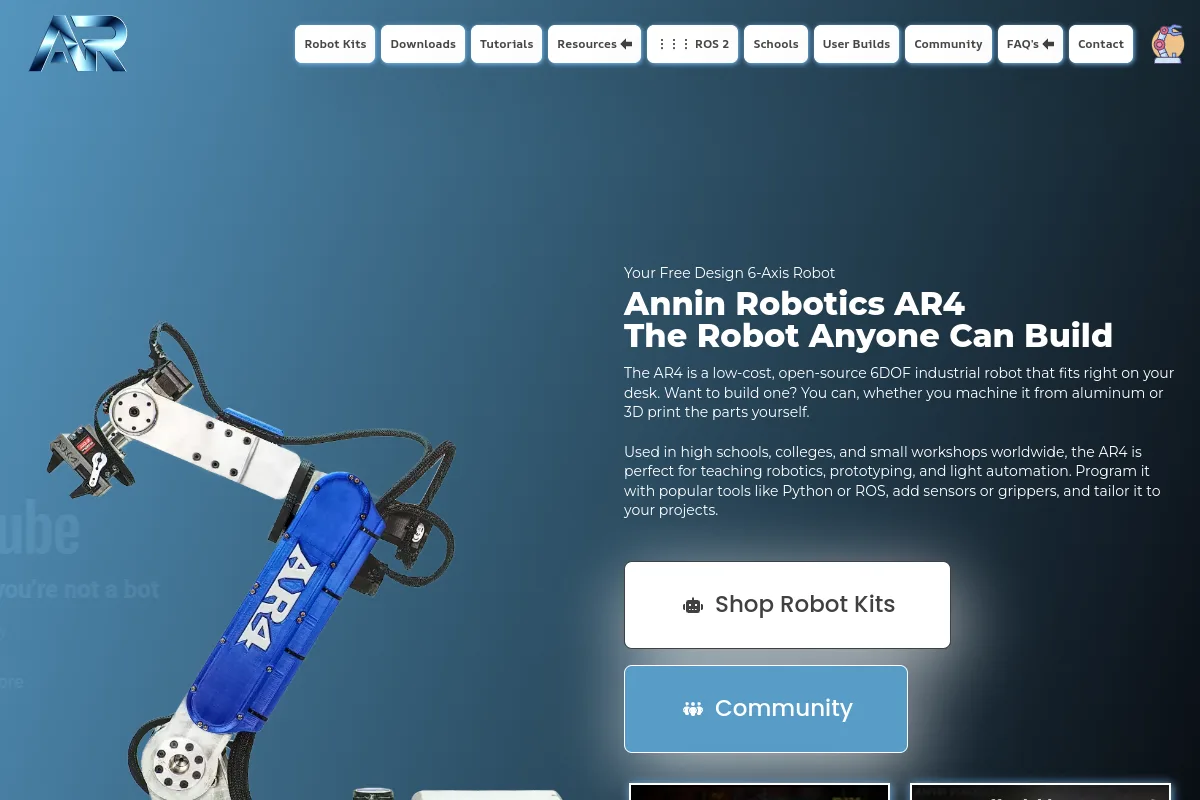 Website
 Kommerziell
Eine Roboterarmplattform mit Montage- und Steuerungsressourcen.
RoboterarmeKennen Sie eine Ressource, die hierher gehört?