 Strona internetowa
 Badania
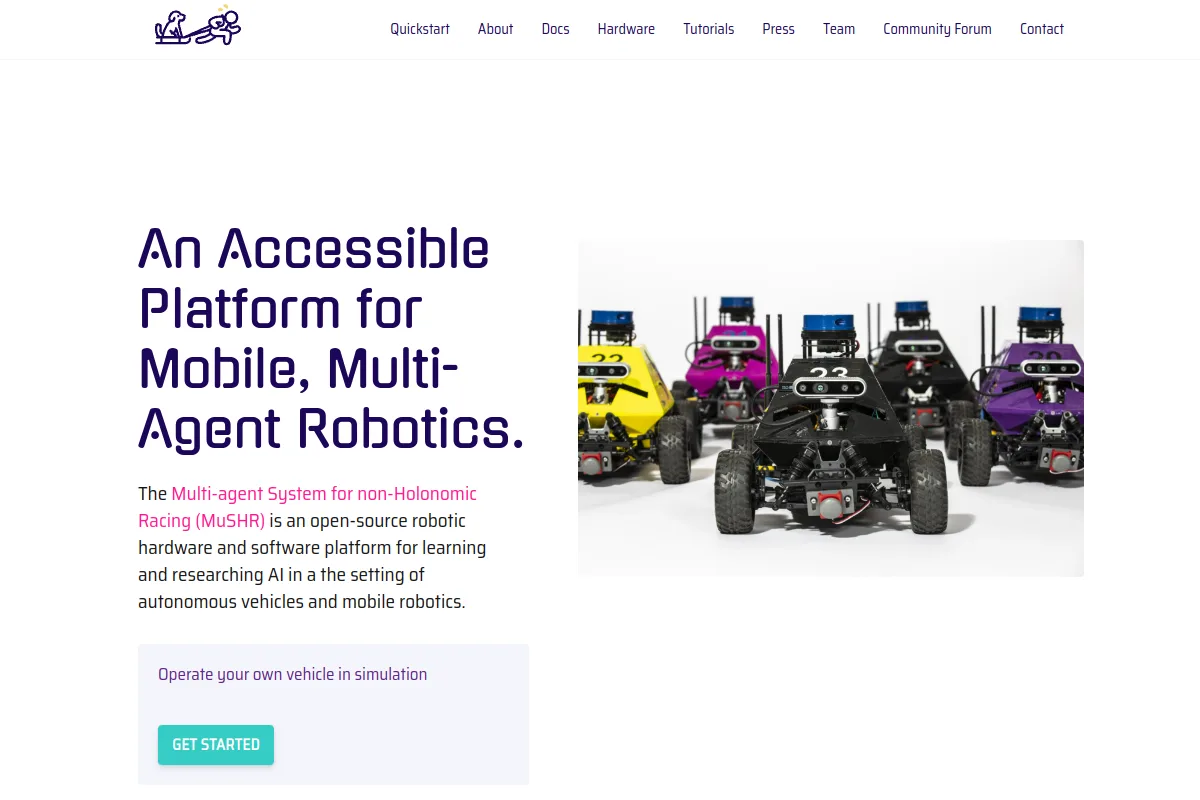
MuSHR
Mała platforma pojazdów autonomicznych do badań nad robotyką mobilną.
Bazy mobilne i łazikiKATALOG WCIELONEJ AI
Poznaj ramiona robotów, zręczne ręce i platformy rozwojowe do eksperymentów z ucieleśnioną sztuczną inteligencją.
Strona internetowa
Badania
Mała platforma pojazdów autonomicznych do badań nad robotyką mobilną.
Bazy mobilne i łaziki Strona internetowa
 Komercyjny
Edukacyjne ramiona robotyczne i oprogramowanie do automatyzacji nauki.
Sprzęt do majsterkowania i edukacji Strona internetowa
 Komercyjny
Chwytaki i narzędzia na końcach ramion do manipulacji robotycznych.
Ręce i chwytaki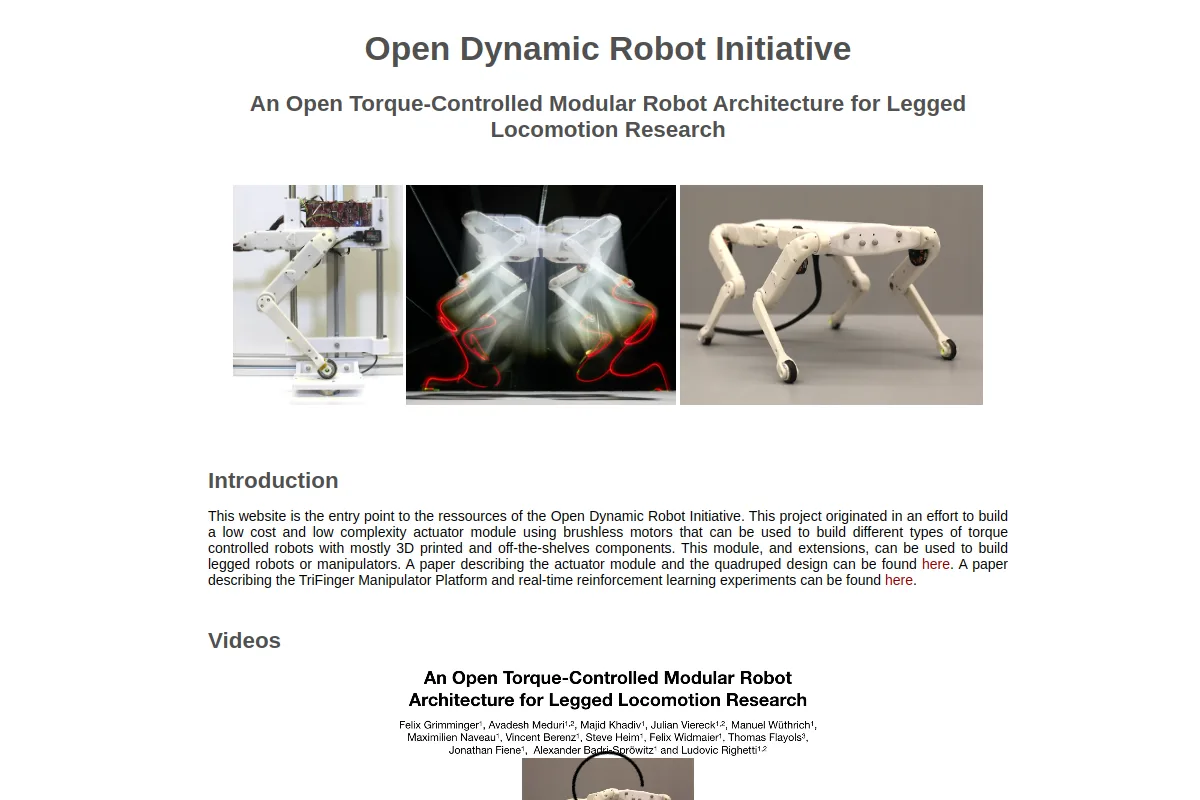 Strona internetowa
 Badania
Modułowe projekty sprzętu robotycznego do badań nad lokomocją sterowaną momentem obrotowym.
Bazy mobilne i łaziki Repozytorium
 Repozytorium
 Badania
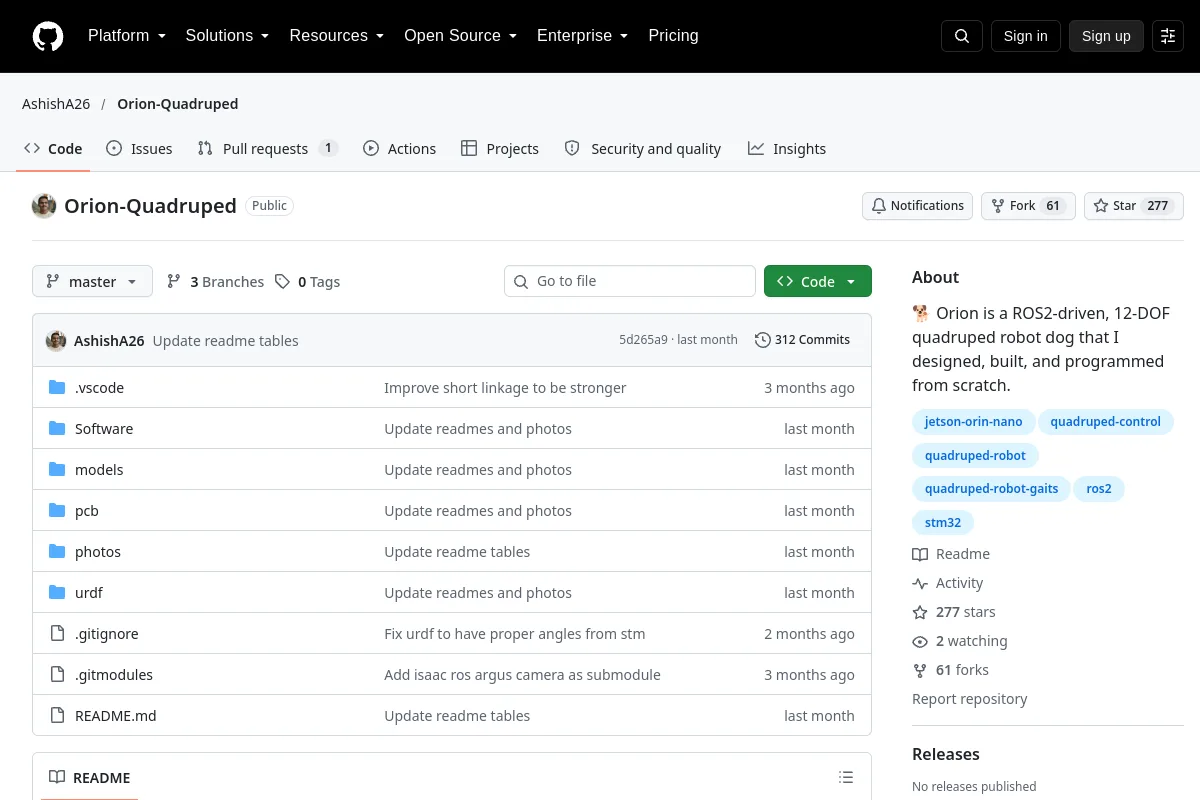
🐕 Orion to napędzany ROS2 czworonożny pies-robot o rozdzielczości 12 DOF, który zaprojektowałem, zbudowałem i zaprogramowałem od podstaw.
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Pliki BOM, STL i instrukcje dla ramienia robota PAROL6 wydrukowanego w 3D
Ramiona robota Repozytorium
 Badania
Pierwszy na świecie zestaw startowy humanoida typu open source do wydrukowania.
Badaj platformy humanoidalne Repozytorium
 Otwarte źródło
Czteroosobowy open source z czujnikiem stóp.
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Zestaw sześcioosiowego ramienia robota chwytakowego opartego na siłowniku DM.
Ramiona robota Strona internetowa
 Komercyjny
Platforma rozwoju humanoidów do manipulacji i ucieleśnionej sztucznej inteligencji.
Badaj platformy humanoidalne Strona internetowa
 Repozytorium
 Badania
Robot wężowy o 7 DoF, wykorzystujący dynamixel MX-28AR, ROS Control.
Ramiona robota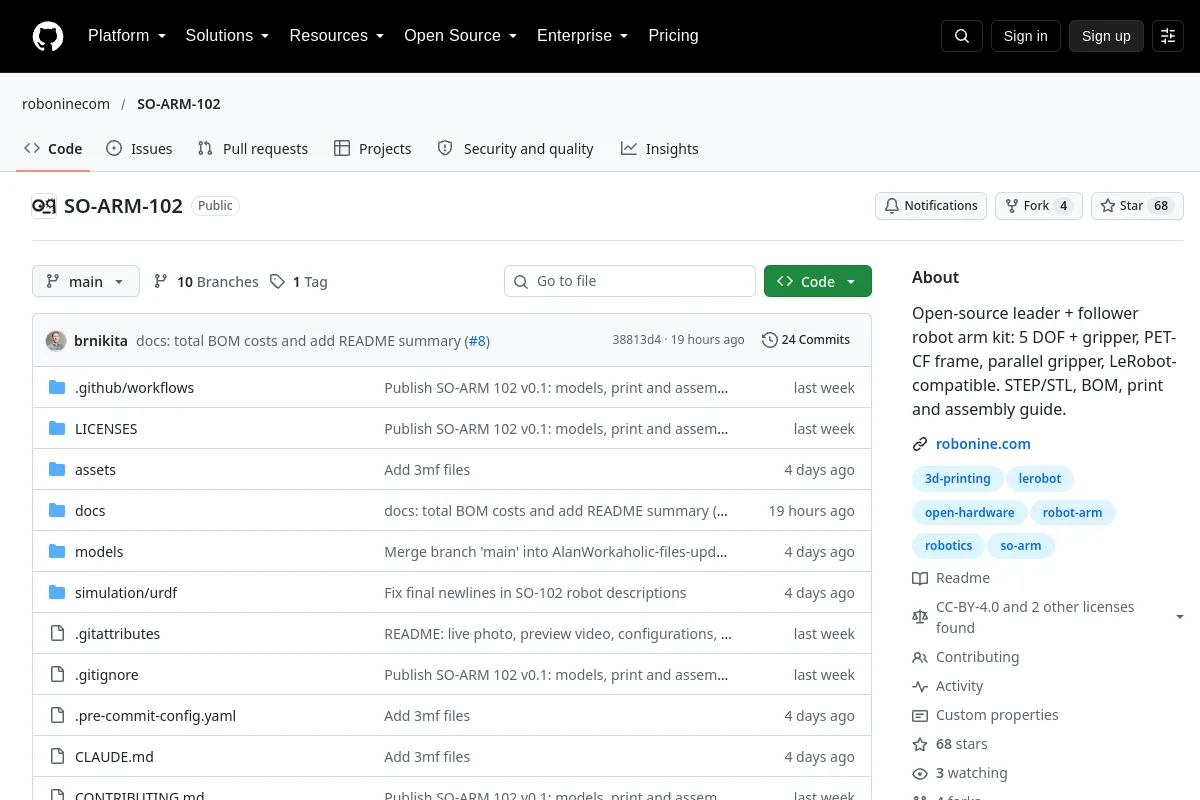 Repozytorium
 Otwarte źródło
Zestaw ramienia robota lidera + podążającego typu open source: 5 DOF + chwytak, rama PET-CF, chwytak równoległy, kompatybilny z LeRobot. KROK/STL, BOM, instrukcja druku i montażu.
Ramiona robota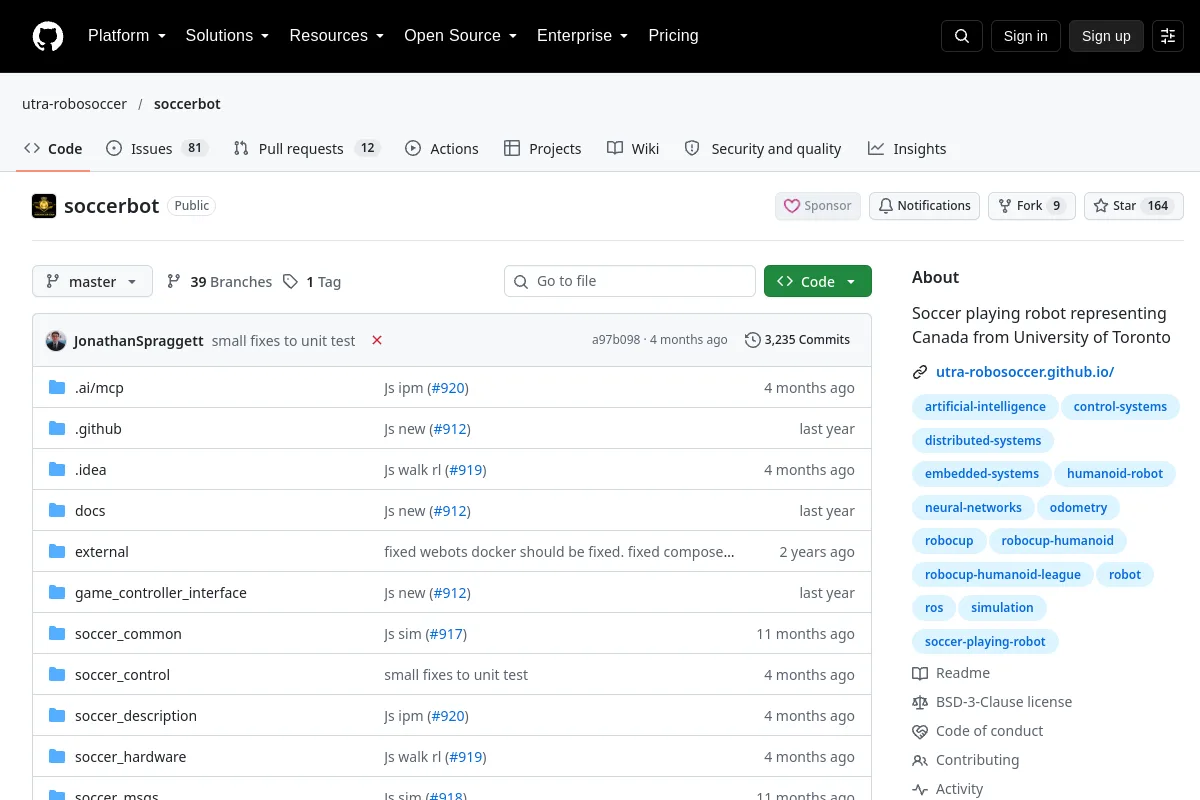 Repozytorium
 Otwarte źródło
Robot grający w piłkę nożną reprezentujący Kanadę z Uniwersytetu w Toronto
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Adaptacyjny chwytak elektryczny SSG-48 — chwytak Open Source ze sprzężeniem zwrotnym siły
Ręce i chwytaki Strona internetowa
 Komercyjny
Zręczny chwytak do robotycznego chwytania i manipulacji.
Ręce i chwytaki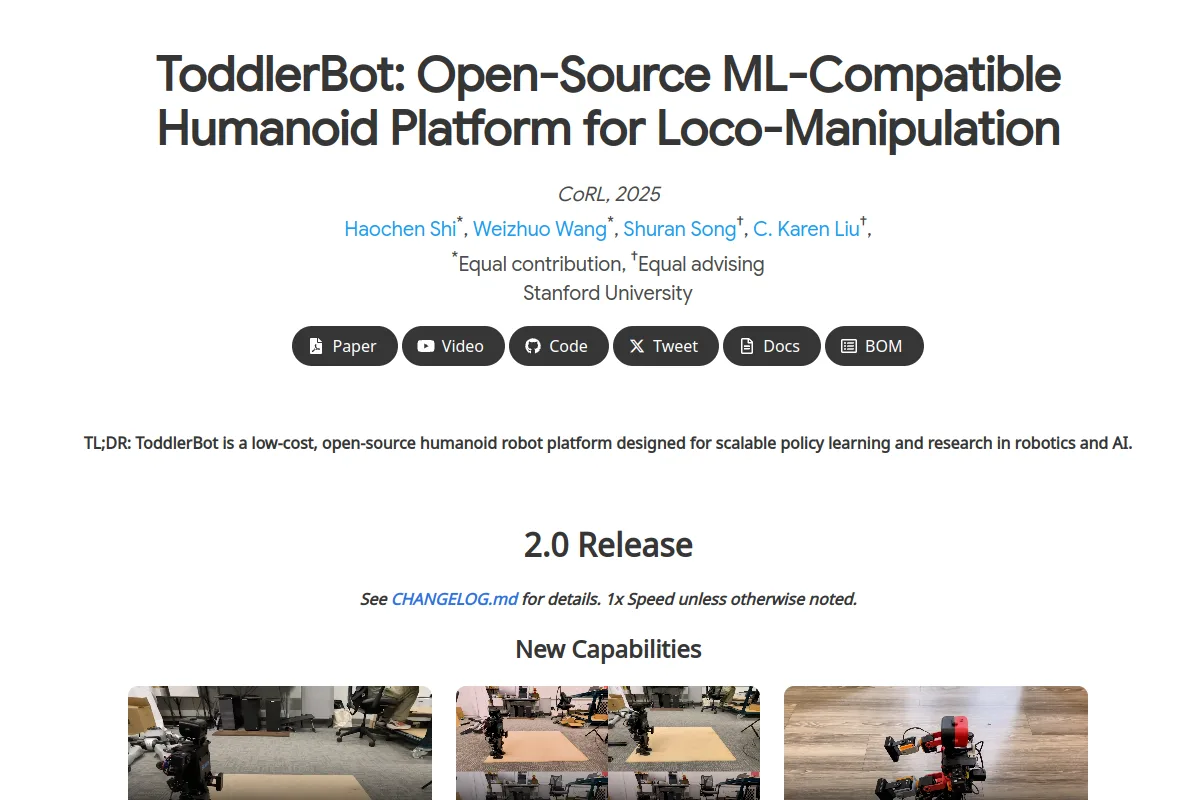 Strona internetowa
 Badania
Kompaktowa platforma humanoidalna do badań nad uczeniem się robotów.
Badaj platformy humanoidalne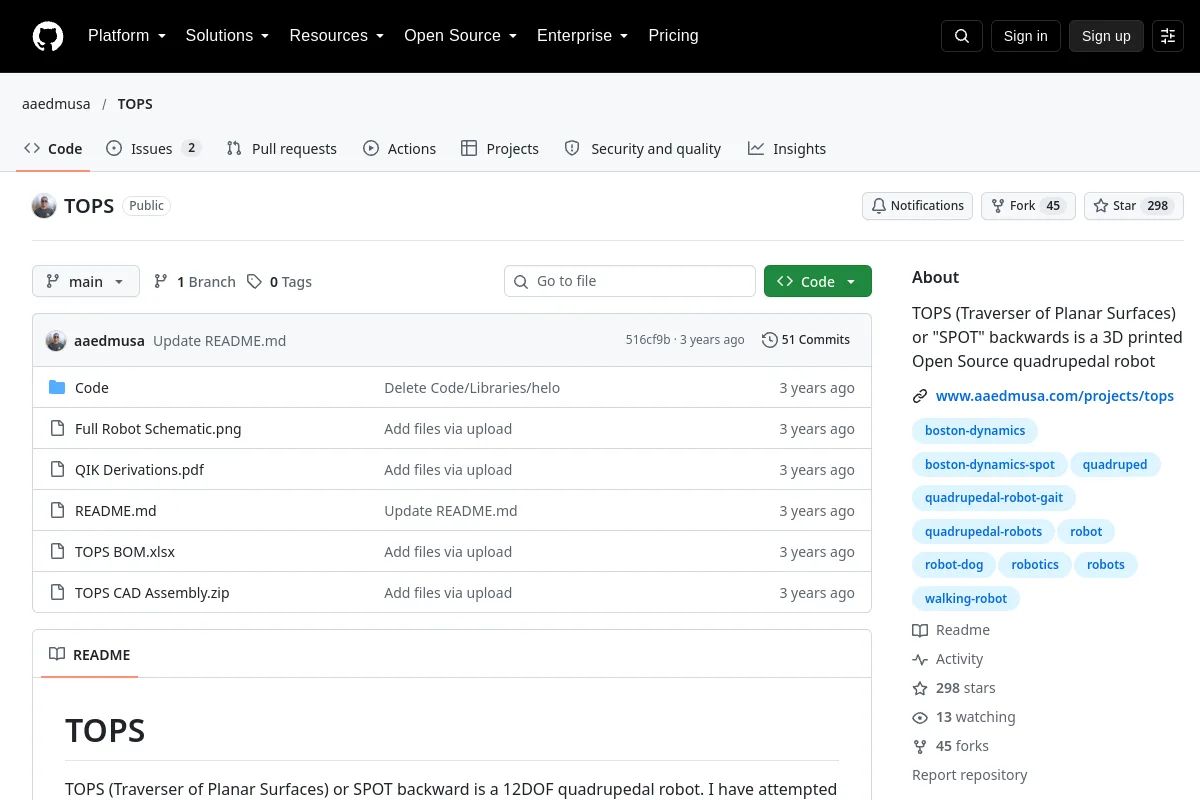 Repozytorium
 Badania
TOPS to projekt czteronożnego robota wydrukowanego w 3D.
Sprzęt do majsterkowania i edukacji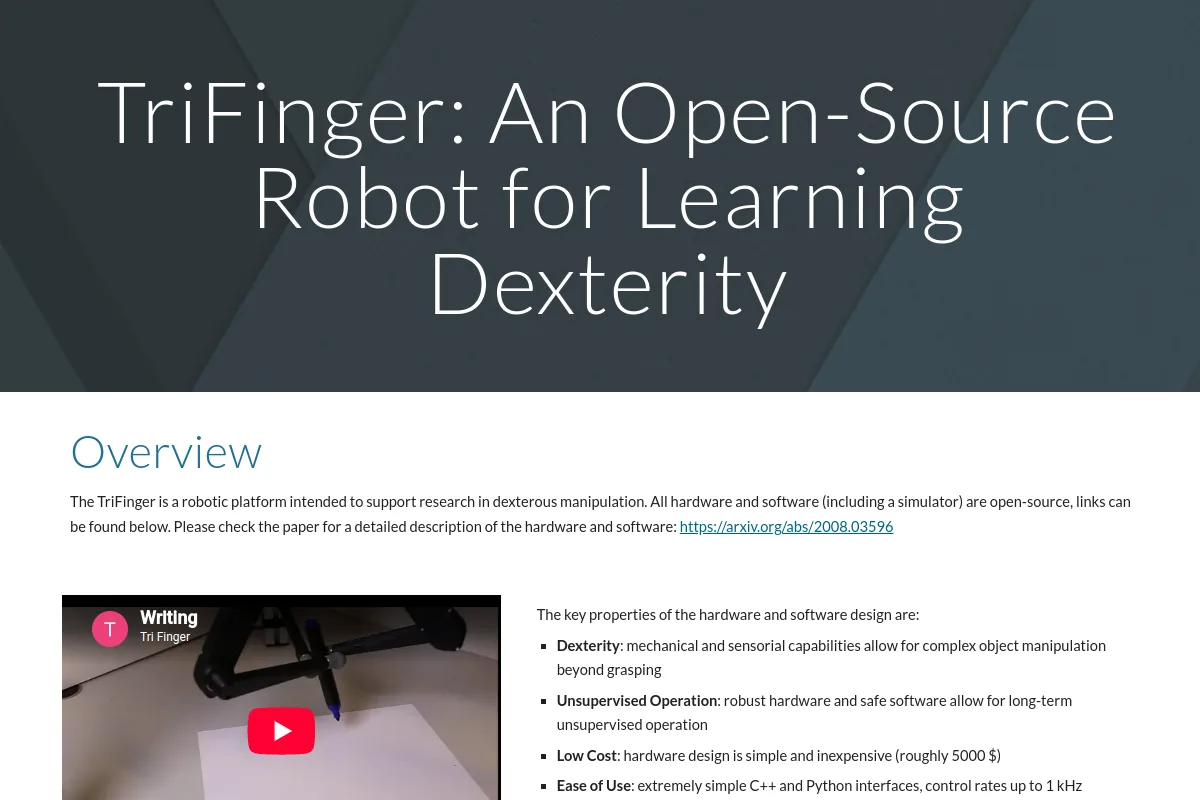 Strona internetowa
 Strona internetowa
 Badania
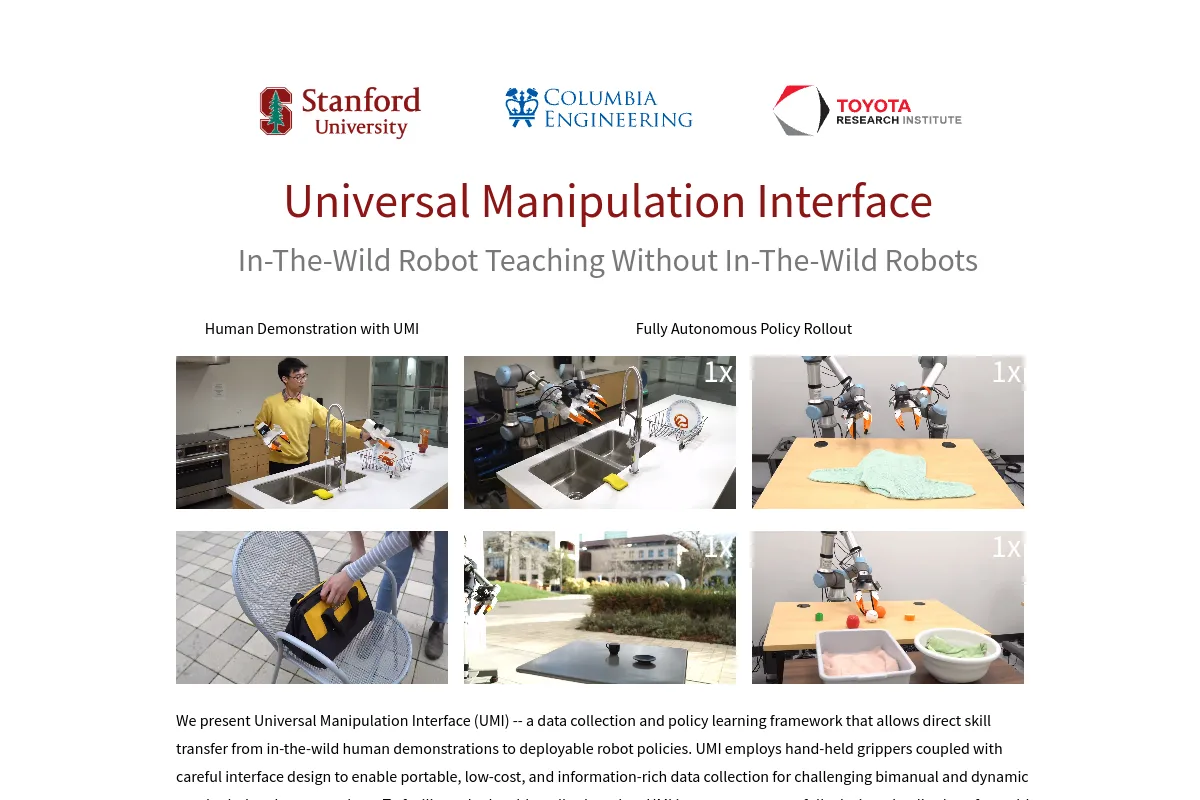
Podręczny interfejs do gromadzenia demonstracji manipulacji robotem.
Urządzenia teleoperacyjne Repozytorium
 Otwarte źródło
Czteroosobowy autonomiczny terenowy
Sprzęt do majsterkowania i edukacji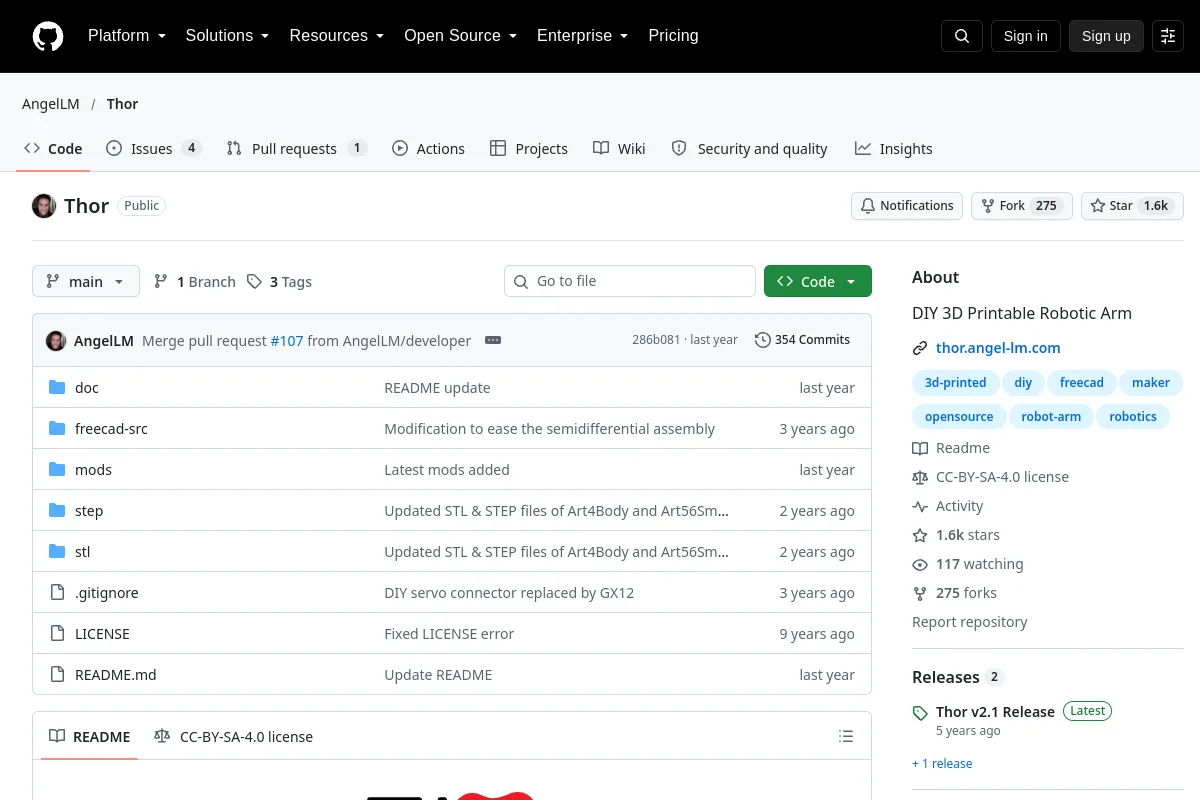 Repozytorium
 Badania
Projekt ramienia robota do wydrukowania zawierający projekt mechaniczny i materiały montażowe.
Sprzęt do majsterkowania i edukacji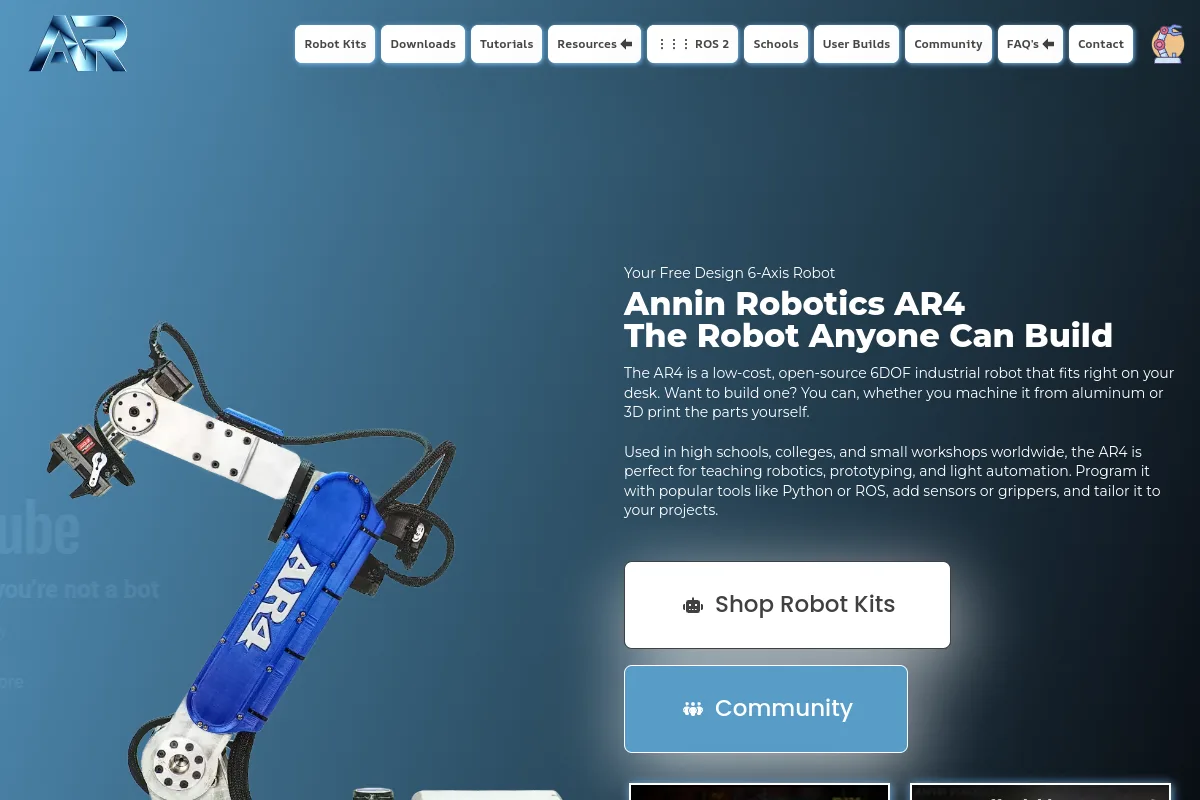 Strona internetowa
 Komercyjny
Platforma ramienia robota ze środkami montażowymi i kontrolnymi.
Ramiona robotaZnasz zasób, który tu pasuje?