 Repozytorium
 Otwarte źródło
LeRobot · huggingface
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotów
Sprzęt / Otwarte źródło
Zestaw ramienia robota lidera + podążającego typu open source: 5 DOF + chwytak, rama PET-CF, chwytak równoległy, kompatybilny z LeRobot. KROK/STL, BOM, instrukcja druku i montażu.
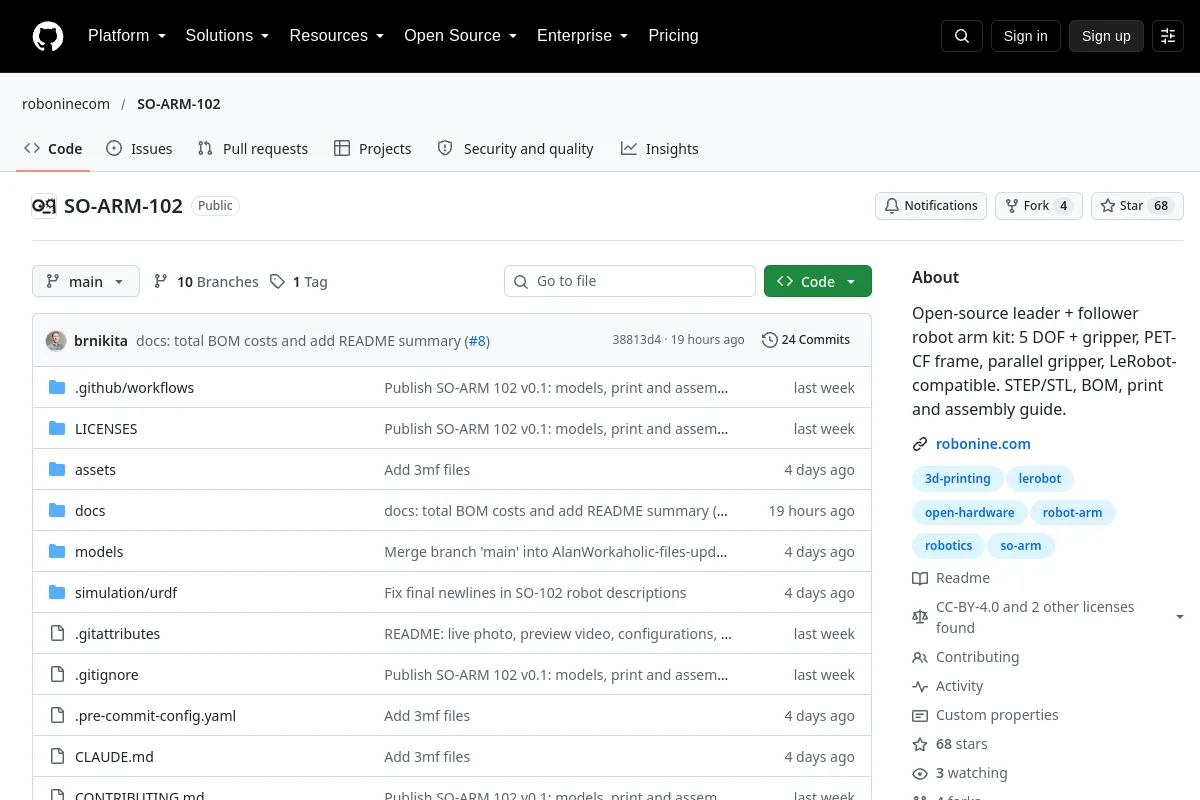
Zestaw ramienia robota lidera + podążającego typu open source: 5 DOF + chwytak, rama PET-CF, chwytak równoległy, kompatybilny z LeRobot. KROK/STL, BOM, instrukcja druku i montażu.
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Projekty i dokumentacja konfiguracyjna dla robotów Standard Open Arm i integracji LeRobot.
Frameworki uczenia się robotów Repozytorium
 Badania
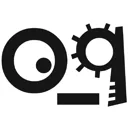
SO-ARM100/101 Parallel Gripper zapewnia wydrukowany w 3D projekt chwytaka dla projektów SO-ARM.
Sprzęt do majsterkowania i edukacji