 Repozytorium
 Otwarte źródło
oomwoo · makerspet
Robot odkurzający typu open source
Sprzęt do majsterkowania i edukacji
Sprzęt / Badania
TOPS to projekt czteronożnego robota wydrukowanego w 3D.
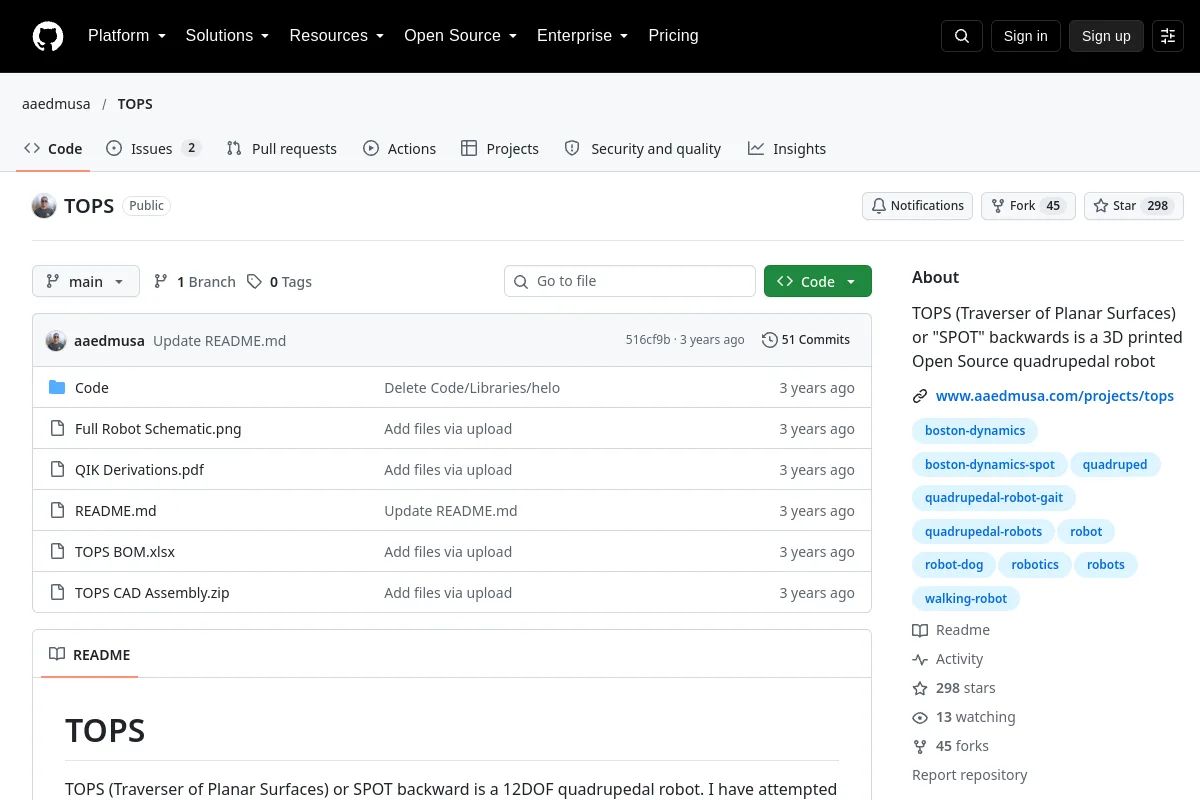
TOPS to projekt czteronożnego robota wydrukowanego w 3D.
Podsumowanie wydawcy: „TOPS (Traverser of Planar Surfaces) lub „SPOT” wstecz to czteronożny robot Open Source wydrukowany w 3D”
Skorzystaj z jego repozytorium, aby sprawdzić wdrożenie, dokumentację i obsługiwane przepływy pracy. Ten zapis katalogu identyfikuje opiekuna, licencję na kod i powiązane zasoby; nie twierdzi, że projekt został zainstalowany lub przetestowany na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Robot odkurzający typu open source
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oparta na ESP32 platforma dla czworonożnych robotów o otwartym kodzie źródłowym, służąca do opracowywania czteronożnych robotów w stylu Boston Dynamics, które idealnie nadają się do zastosowań STEM, kodowania i robotyki, zastosowań robotyki IoT…
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Platforma open source dla czworonożnych robotów, służąca do opracowywania czteronożnych robotów w stylu Boston Dynamics, które idealnie nadają się do zastosowań w dziedzinach STEM, edukacji w zakresie kodowania i robotyki, zastosowań robotyki IoT, systemów wspomaganych sztuczną inteligencją…
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oto wszystko, co musisz wiedzieć o POPI, naszym czworonożnym robocie typu open source. Jeśli chcesz sprawdzić filmy, które będziemy publikować na ten temat, możesz zajrzeć na nasz kanał YouTube.
Sprzęt do majsterkowania i edukacji Repozytorium
 Badania
Odniesienie historyczne: programowalny i wysoce zwrotny robot-kot do edukacji STEM i usług wspomaganych sztuczną inteligencją.
Sprzęt do majsterkowania i edukacji Repozytorium
 Badania
open-quadruped to projekt czteronożnego robota wydrukowanego w 3D z generowaniem chodu i kontrolą pozycji ciała.
Sprzęt do majsterkowania i edukacji