 Repozytorium
 Otwarte źródło
towr · ethz-adrl
Biblioteka optymalizacji trajektorii C++ dla robotów nóg.
Planowanie i kontrola ruchu
Sprzęt / Otwarte źródło
Oto wszystko, co musisz wiedzieć o POPI, naszym czworonożnym robocie typu open source. Jeśli chcesz sprawdzić filmy, które będziemy publikować na ten temat, możesz zajrzeć na nasz kanał YouTube.

Oto wszystko, co musisz wiedzieć o POPI, naszym czworonożnym robocie typu open source. Jeśli chcesz sprawdzić filmy, które będziemy publikować na ten temat, możesz zajrzeć na nasz kanał YouTube.
Sprawdź pliki projektowe, zestawienia materiałów, instrukcje montażu i interfejsy elektryczne/mechaniczne. Dostępność, cena i kompatybilność muszą zostać potwierdzone dla konkretnej wersji.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Biblioteka optymalizacji trajektorii C++ dla robotów nóg.
Planowanie i kontrola ruchu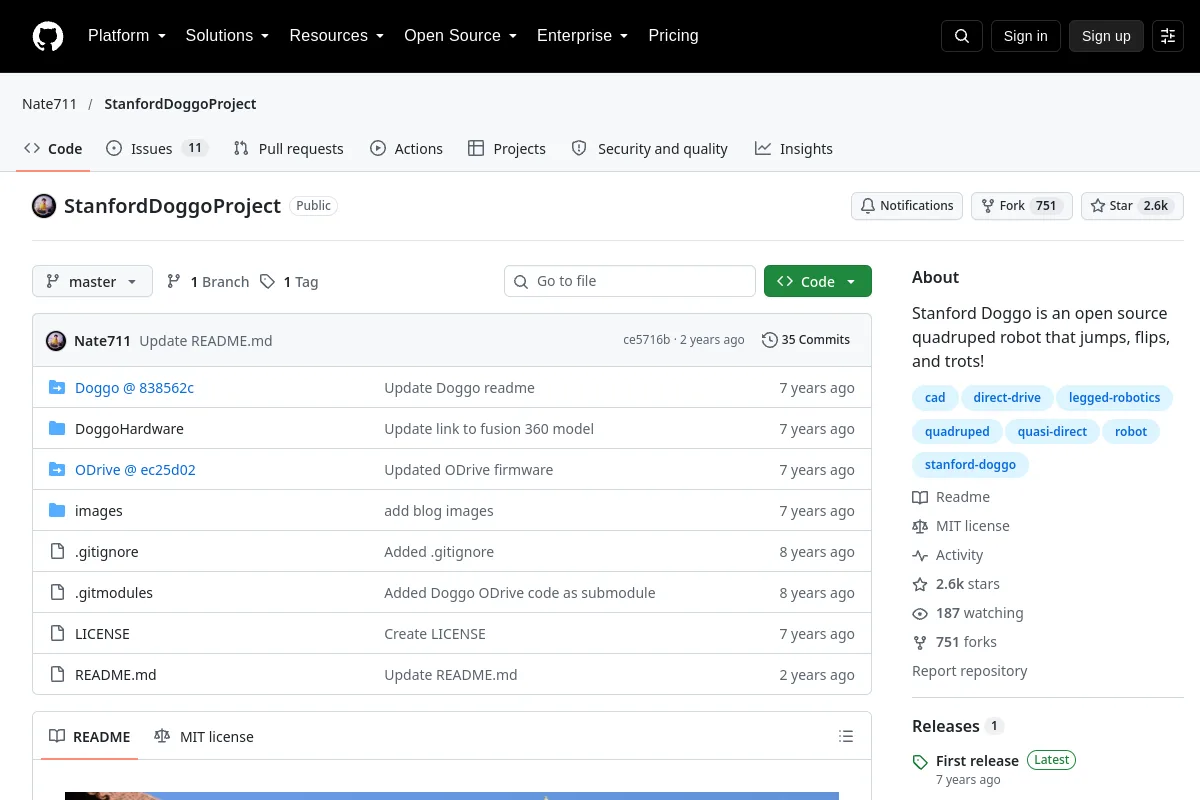 Repozytorium
 Badania
Projekt sprzętu dla czworonogów do eksperymentów związanych z poruszaniem się na nogach.
Czteroosobowe roboty